مكعبات لاصطياد النيوترينوات: كيف نستبعد مليون قطعة معيبة سريع
في مكشاف النيوترينو المستقبلي ستكون هناك ملايين من المكعبات البلاستيكية الصغيرة، كل منها بحجم حجر النرد. تتوهج هذه المكعبات عندما يعبرها جسيم شبح، ويجب التقاط هذا التوهج وقياسه. لكن إذا كان المكعب معوجًا أو به نتوء أو ثقب في غير مكانه، فستتشوه الإشارة ويبدأ المكشاف في الكذب.
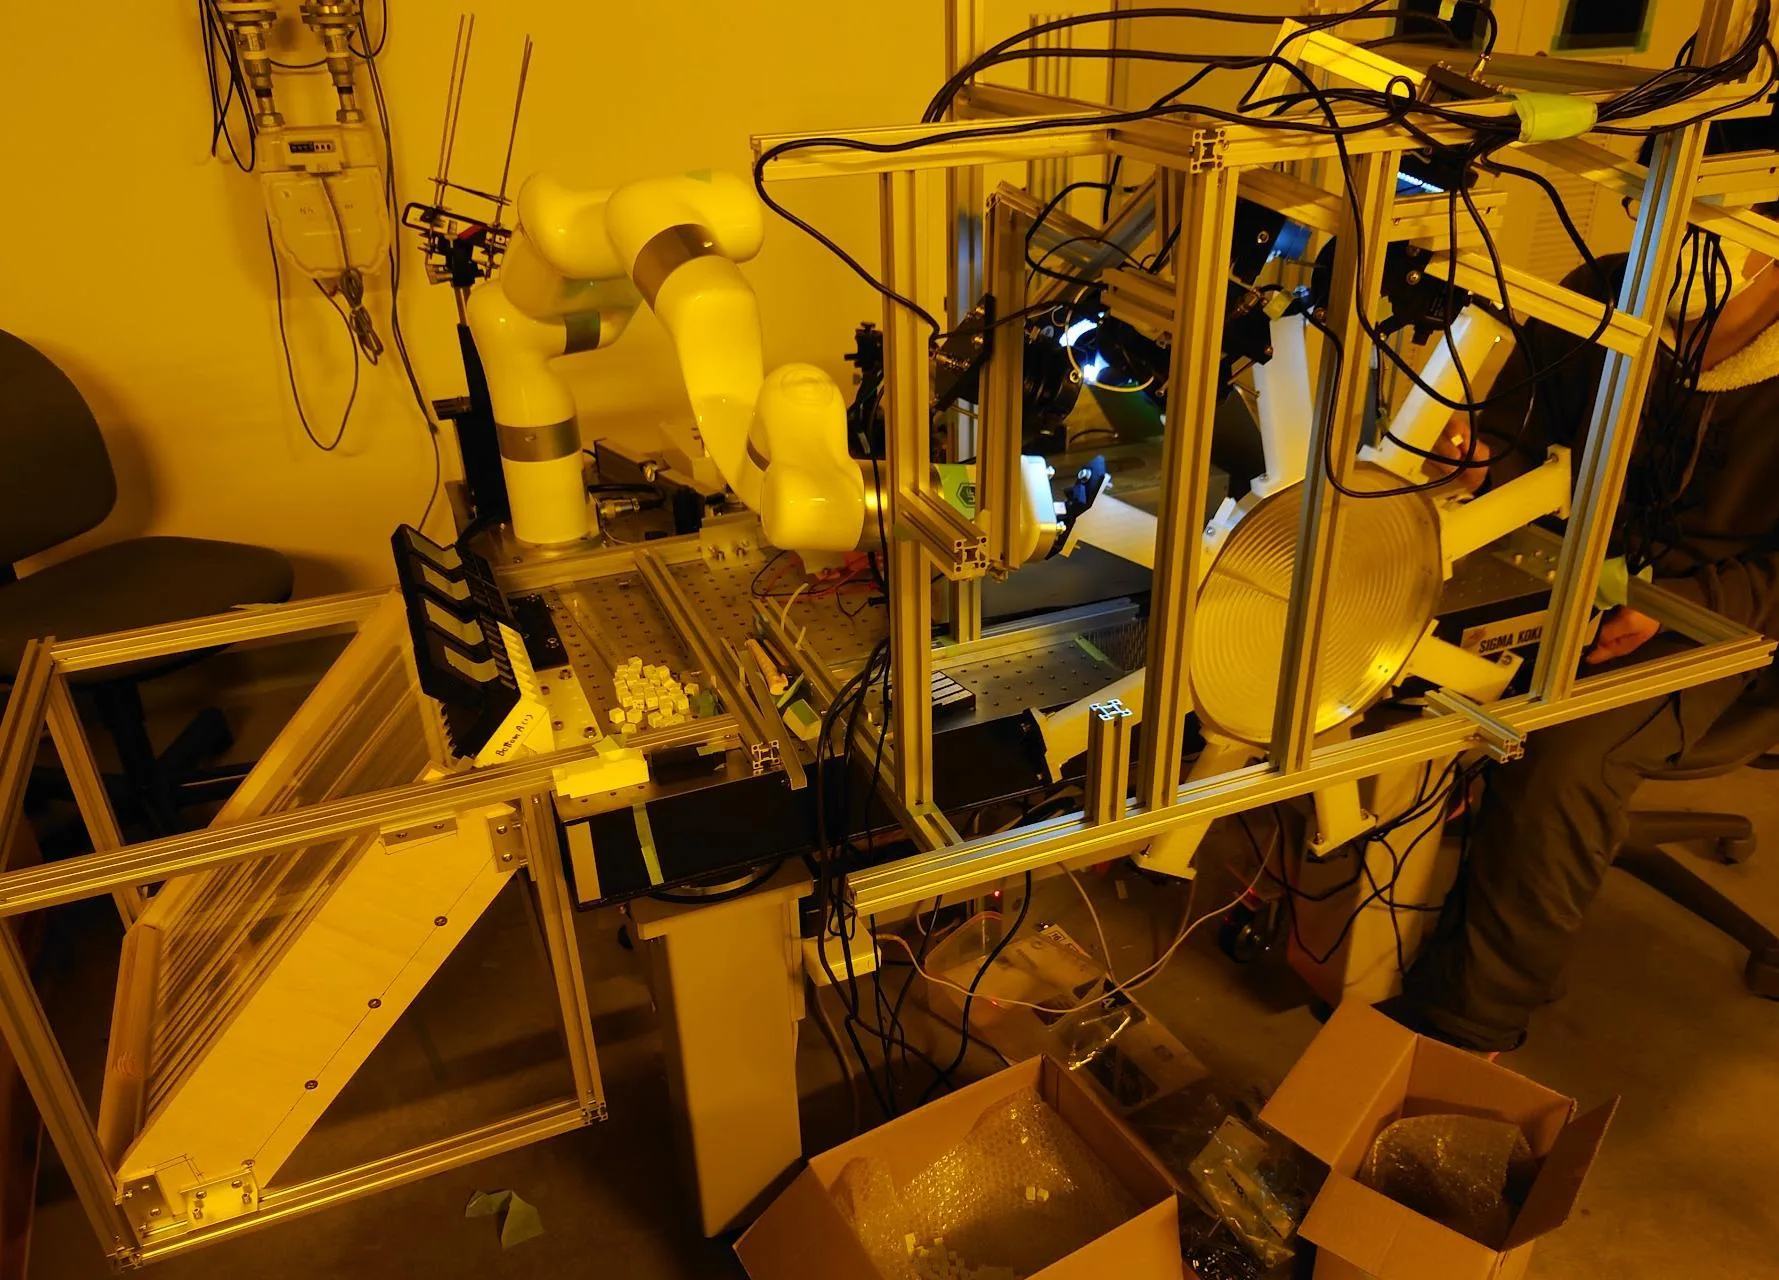
فحص كل مكعب يدويًا يشبه غربلة الرمال على الشاطئ. لذلك جمع المهندسون آلة: طاولة دوارة، وست كاميرات عالية الدقة، وبرنامجًا يفحص الأوجه. تقيس الآلة حجم المكعب، والنتوءات على السطح، ومواضع فتحات الأدلة الضوئية — وهي ألياف رفيعة تجمع الضوء من التوهج. إذا تجاوز أي معامل حد التسامح، يُرسل المكعب إلى الرفض.
في البداية، كانت المكعبات تُقسَّم ببساطة إلى «صالح» و«معيب». لكن فتحات الأدلة الضوئية يجب أن تكون في مواضعها بدقة تصل إلى أجزاء من المليمتر، وهناك 48 نمطًا محتملاً لمواضعها. لتجنب الخلط في الاتجاهات، أُضيفت ذراع آلية سداسية المحاور إلى الآلة: تلتقط المكعب، وتدويره بالوجه الصحيح، وتضعه في خليته. في النهاية، تم رفض 3.1% فقط من الدفعة بأكملها، بينما اجتاز الباقي الفحص.
يمكن توسيع نطاق هذا الخط الإنتاجي ليشمل ملايين القطع. عندما يبدأ بناء مكشافات النيوترينو العملاقة، سيصبح الفحص اليدوي مستحيلاً، بينما يتيح هذا النظام فرز جميع المكعبات بسرعة ودقة — مثل آلة فرز الحلوى، لكن بدلاً من الكراميل، تكون القطع هي كواشف الجسيمات.
الملخص الأصلي
كما كتبه المؤلفون، بالإنجليزية arXiv:2603.26732
Large-scale particle physics detectors often contain millions of repeated components, making precise and efficient quality control essential. We have developed a semiautomatic system for dimensional screening of 1 cm$$^3$$ plastic scintillator cubes for their potential use in future neutrino detectors. The system employs a motorized rotating stage, six high-resolution cameras, and image analysis software to measure cube size, surface protrusions, and the positions of holes for wavelength-shifting fibers used in optical readout. Based on these measurements, each cube is automatically classified as either acceptable or defective. We constructed and validated a prototype system, achieving a measurement precision of 10 $$\mu$$m and over 80% consistency with manual screening. To enable classification of cubes into 48 groups based on hole positions while preserving their orientation, we introduced a 6-axis robotic arm. The completed system achieved a rejection rate of 3.1%. Our approach contributes to scalable, precise, and efficient quality control for future large-scale particle physics detectors.
يومض البلاستيك الوميضي عندما يعبره جسيم مشحون، وهذا الضوء هو ما تسجله الكواشف. المكعب بحجم 1 سم³ يعطي ومضة تدوم بضع نانوثوانٍ فقط.