Как планируют падение ящерицы и змеи экспресс
Падающая с ветки ящерица не просто кувыркается — она ловит воздух телом и превращает падение в скольжение. Инженеры давно подсматривают за такими трюками, но до сих пор не было общего языка, чтобы сравнить планирование змеи, ящерицы и рукотворного крыла. Новая работа вводит такой язык: трёхмерную карту скоростей, на которой видно, куда неизбежно скатывается любое движение.
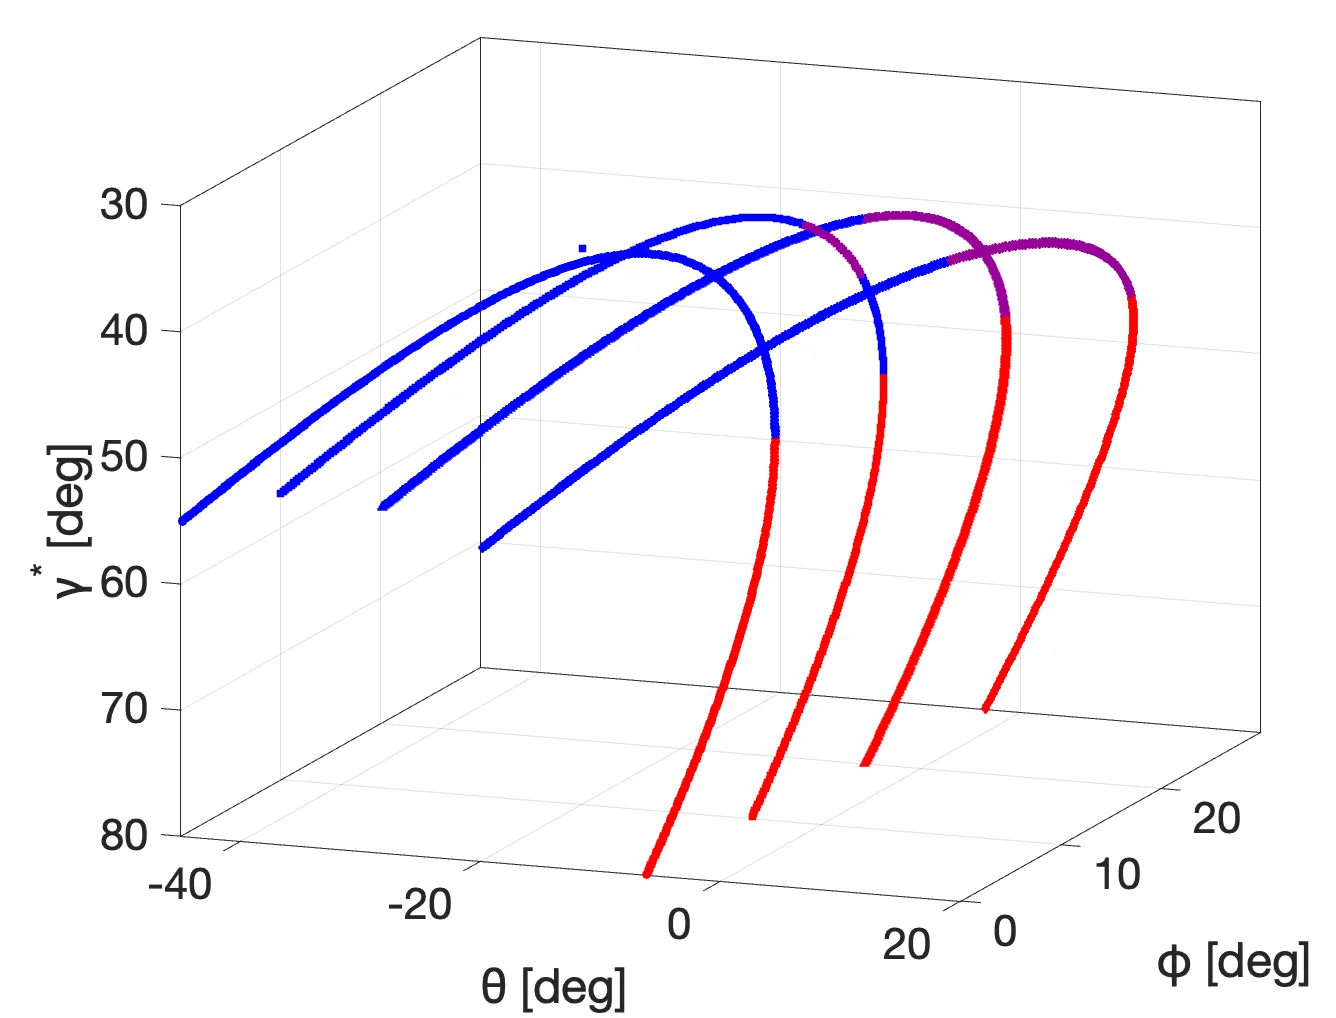
Сначала авторы заметили: как бы ни подбросить планер, его скорость быстро прижимается к невидимой поверхности — её назвали поверхностью установившихся скоростей (терминальным многообразием). Дальше движение медленно ползёт по этой поверхности к точке равновесия — устойчивому планированию. Но на поверхности есть складка, разделяющая судьбы: с одной стороны — плавный длинный спуск, с другой — крутое падение, где воздух уже не держит, а тормозит.
Эту геометрию построили для трёх профилей: вдохновлённого летающей змеёй, ящерицей Draco и классического авиационного крыла. Оказалось, у био-профилей складка расположена компактно, поэтому даже при сильном разбросе начальных условий (как прыгнула ящерица, с какой скоростью и под каким углом) она чаще попадает в режим плавного планирования. У классического крыла область устойчивого планирования уже — нужен точный запуск.
Работа объединяет биологию и инженерию в одной геометрической рамке. Теперь надёжность планирования можно оценивать не серией проб, а по форме разделяющей поверхности — как по карте перевалов судить о проходимости гор.
Оригинальная аннотация
как её написали авторы, на английском arXiv:2602.15234
We develop a three-dimensional dynamical-systems framework for passive gliding and identify the global phase-space structures that organize its motion. Extending previous two-dimensional models of non-equilibrium gliding, we show that the 3D velocity dynamics possess an attracting, normally hyperbolic invariant surface, the terminal velocity manifold (TVM), onto which all trajectories rapidly collapse before evolving slowly toward a glide equilibrium. There is also a separatrix surface associated with an invariant manifold of an unstable equilibrium within the TVM, which partitions initial conditions into qualitatively distinct descent behaviors: efficient shallow glides versus steep, drag-dominated descent. Using lift-drag data from three representative airfoils--a snake-inspired bluff body, the Zimmerman planform characteristic of Draco lizards, and the classical NACA 0012--we compute the full equilibrium surfaces, analyze their pitch-roll bifurcations, and reconstruct the TVM and separatrix geometry in three dimensions. The results reveal that (i) equilibrium stability changes with both pitch and roll, rather than pitch alone; (ii) separatrix geometry determines the dynamic accessibility of shallow glides; and (iii) bio-inspired airfoils possess compact separatrix regions that make efficient gliding robust across a wide range of initial jump conditions. This work unifies biological and engineered gliders within a single global geometric framework and establishes separatrix geometry on the TVM as a principled diagnostic for glide robustness.
Ящерицы Draco в полёте расправляют рёбра, превращая тело в подобие дельтаплана, и могут пролететь до 60 метров от дерева к дереву.