Как планируют падение ящерицы и змеи экспресс
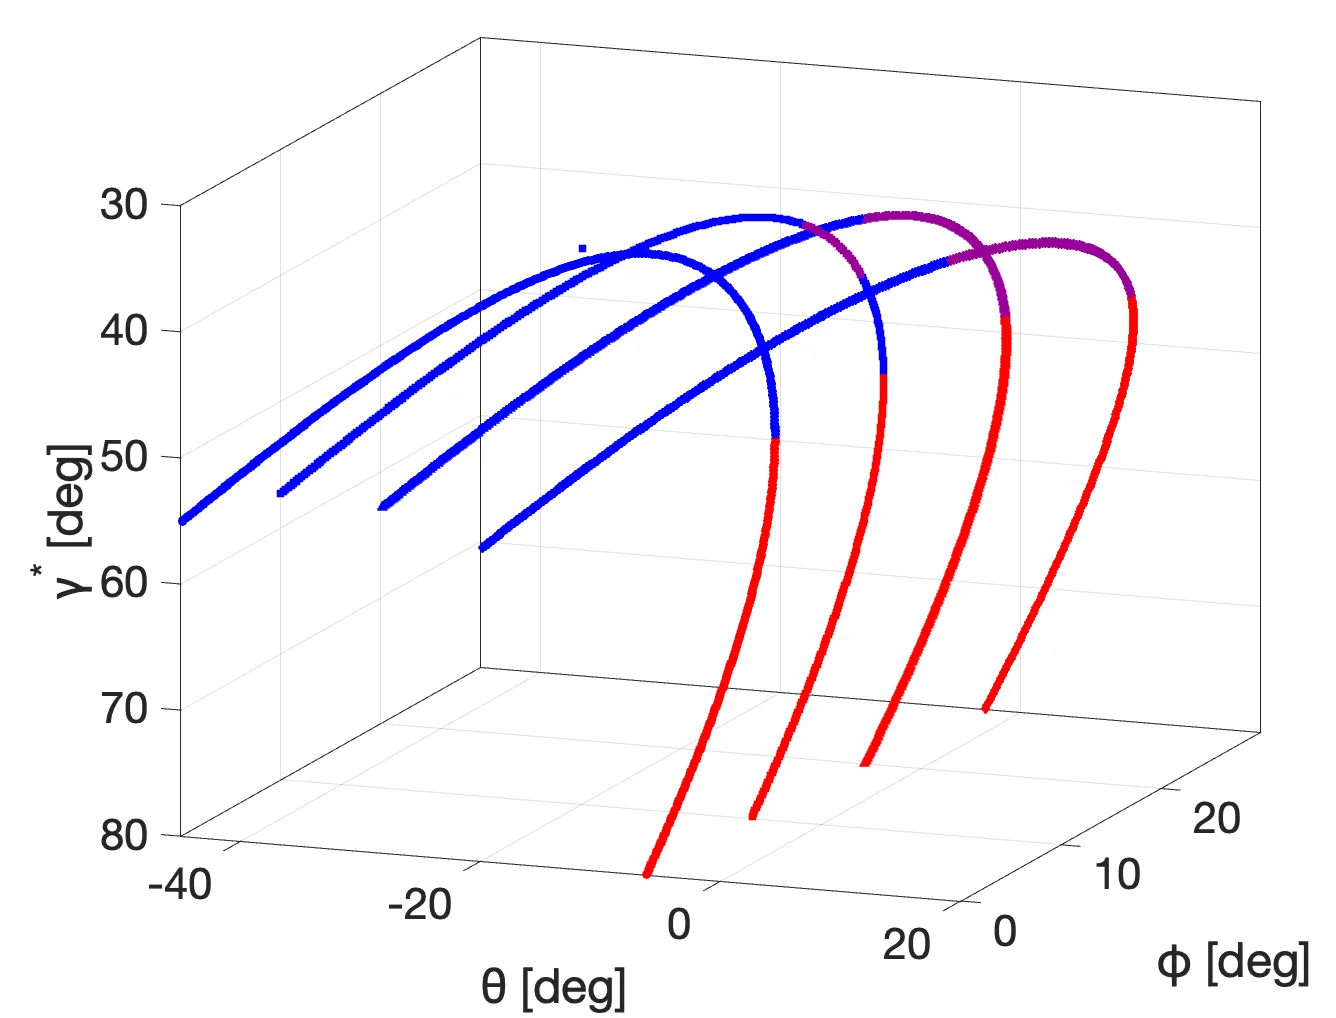
Падающая с ветки ящерица не просто кувыркается — она ловит воздух телом и превращает падение в скольжение. Инженеры давно подсматривают за такими трюками, но до сих пор не было общего языка, чтобы сравнить планирование змеи, ящерицы и рукотворного крыла. Новая работа вводит такой язык: трёхмерную карту скоростей, на которой видно, куда неизбежно скатывается любое движение.
Сначала авторы заметили: как бы ни подбросить планер, его скорость быстро прижимается к невидимой поверхности — её назвали поверхностью установившихся скоростей (терминальным многообразием). Дальше движение медленно ползёт по этой поверхности к точке равновесия — устойчивому планированию. Но на поверхности есть складка, разделяющая судьбы: с одной стороны — плавный длинный спуск, с другой — крутое падение, где воздух уже не держит, а тормозит.
Эту геометрию построили для трёх профилей: вдохновлённого летающей змеёй, ящерицей Draco и классического авиационного крыла. Оказалось, у био-профилей складка расположена компактно, поэтому даже при сильном разбросе начальных условий (как прыгнула ящерица, с какой скоростью и под каким углом) она чаще попадает в режим плавного планирования. У классического крыла область устойчивого планирования уже — нужен точный запуск.
Работа объединяет биологию и инженерию в одной геометрической рамке. Теперь надёжность планирования можно оценивать не серией проб, а по форме разделяющей поверхности — как по карте перевалов судить о проходимости гор.
Ящерицы Draco в полёте расправляют рёбра, превращая тело в подобие дельтаплана, и могут пролететь до 60 метров от дерева к дереву.