Нейросети в реальном времени управляют формой плазмы на токамаке ✛
Контекст
Управление формой плазмы критично для работы токамаков: от него зависят безопасность и достижение высоких параметров. Традиционно виртуальные контуры (наборы коэффициентов, связывающие ошибки формы с токами в катушках) рассчитывают заранее для нескольких опорных равновесий и вручную привязывают к фазам разряда. Это трудоёмко и плохо адаптируется к неожиданным отклонениям плазмы. В последние годы активно развиваются подходы на основе машинного обучения, но большинство из них либо заменяют контроллер целиком, либо требуют обучения под каждый сценарий. Данная работа занимает нишу между этими крайностями: она сохраняет привычную структуру управления, но делает её адаптивной. Соседние работы в архиве исследуют смежные темы: управление плазмой в реальном времени с помощью машинного обучения, квантовые симуляции и нейросетевые модели материалов, но именно эта статья впервые демонстрирует экспериментальное обновление виртуальных контуров на действующем токамаке.
Методы
На токамаке MAST Upgrade нейросетевые эмуляторы предсказывали семь параметров формы плазмы по токам в двенадцати активных полоидальных катушках, полному току плазмы и нескольким параметрам профиля тока. Эмуляторы были обучены на большой библиотеке синтетических равновесий, сгенерированных кодом FreeGSNKE. В реальном времени каждые 5–5.6 миллисекунд сервер вывода получал текущее состояние и возвращал матрицу Якоби (чувствительность формы к токам катушек), вычисленную конечными разностями. Система управления плазмой рассчитывала псевдообратную матрицу и заменяла ею соответствующие столбцы в матрице виртуальных контуров. Контроллер формы работал на частоте 10 кГц. Перед активными экспериментами провели проверки на воспроизведении архивных разрядов и в неактивном режиме «piggyback», когда система записывала свои команды, но не управляла плазмой.
Результаты
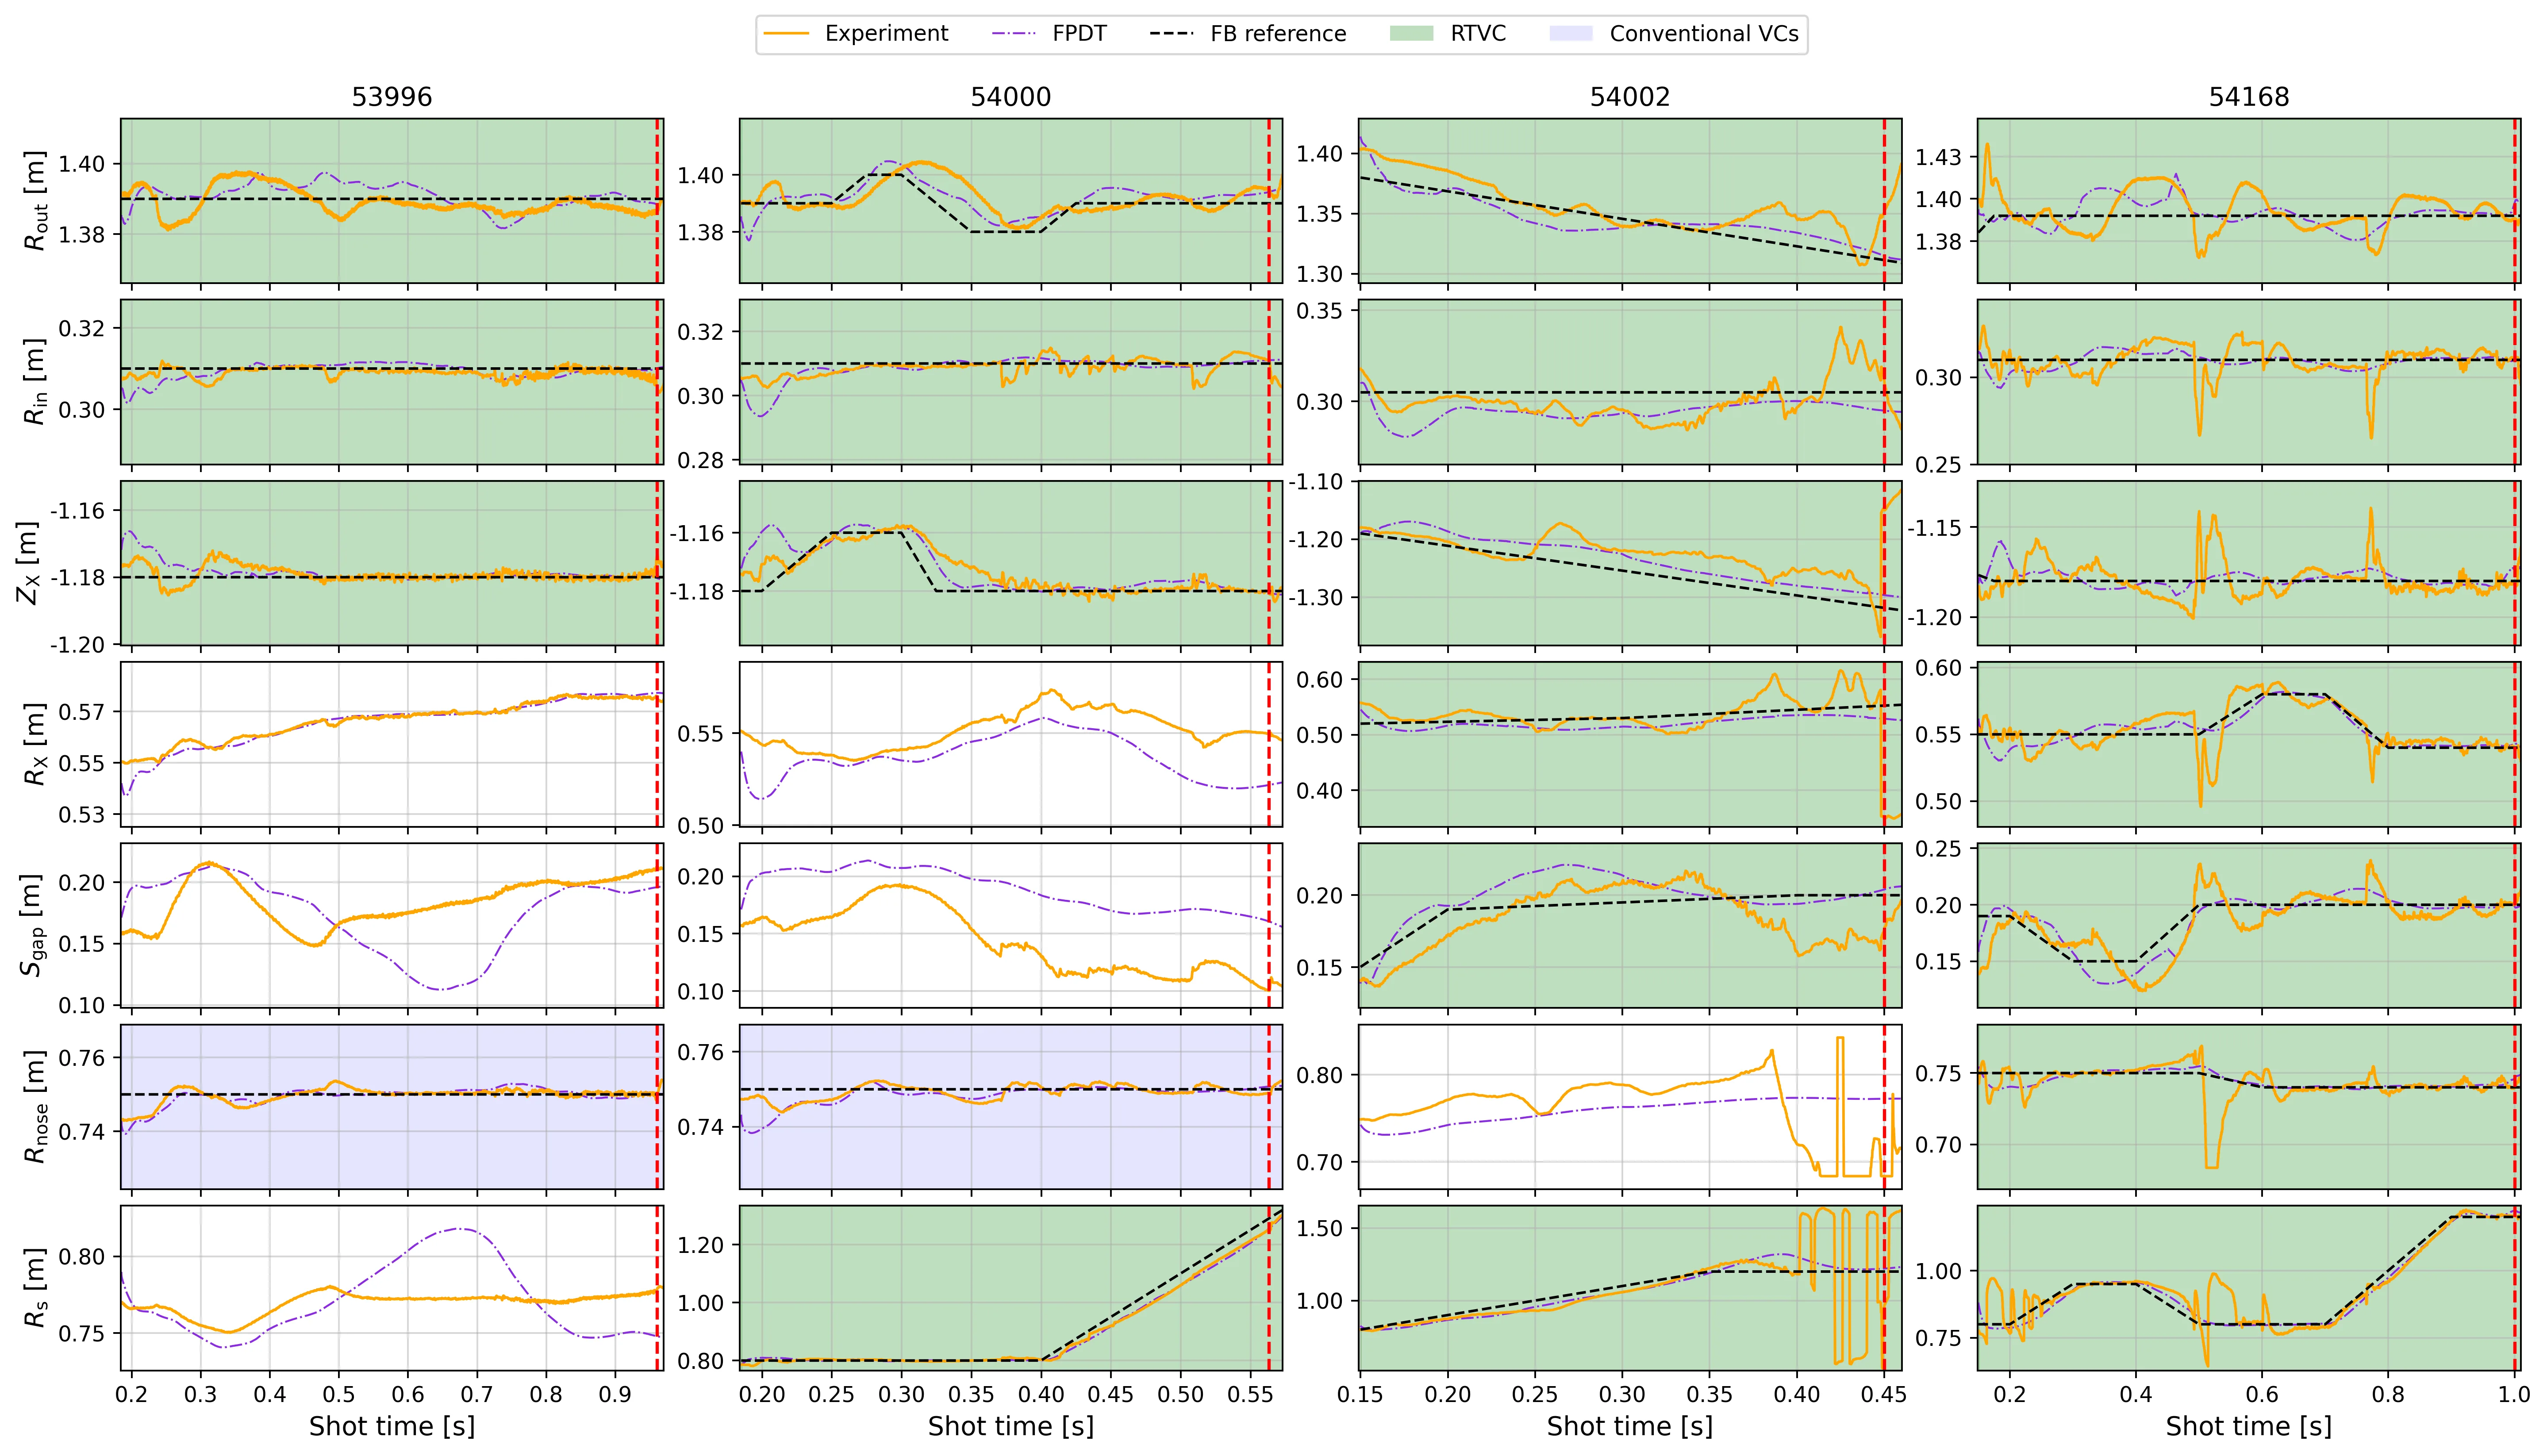
Эксперименты на четырёх разрядах показали, что виртуальные контуры, обновляемые нейросетью в реальном времени, способны выполнять различные задачи управления формой плазмы. В разряде 53996 с постоянной формой параметры оставались близкими к заданным в течение всей управляемой фазы. В разряде 54000 успешно отслеживались трапециевидные возмущения радиуса и положения X-точки, а также управляемое движение ножки дивертора от 0.8 до 1.4 метра. Разряд 54002 продемонстрировал переход к вытянутой конфигурации с ножкой почти в конфигурации Super-X, хотя в конце разряда возникла потеря управления из-за взаимодействия с «носом» плазмы. Разряд 54168, где одновременно управлялись все семь параметров, выявил проблему плохой обусловленности матрицы: норма векторов виртуальных контуров достигала значений порядка $10^5$ А/м, что приводило к усилению шума и менее плавному слежению. Тем не менее, во всех случаях использовалась одна и та же нейросеть без перенастройки под конкретный сценарий.
Значение
Работа впервые экспериментально подтверждает, что реальное время обновления линеаризаций отклика плазмы может быть практическим расширением традиционного управления формой в токамаках. В отличие от соседних работ, которые либо заменяют контроллер полностью, либо применяют обучение с подкреплением, здесь сохраняется интерпретируемая структура виртуальных контуров, знакомая операторам. Это снижает барьер для внедрения и позволяет постепенно наращивать автономность. Кроме того, один и тот же эмулятор работает в разных сценариях без перенастройки, что упрощает подготовку экспериментов.
Развитие
Следующим шагом станет включение в состояние эмулятора токов, наведённых в пассивных структурах, и оценок профиля тока плазмы в реальном времени. Это должно улучшить точность линеаризаций при быстрых изменениях. Также планируется заменить псевдообратную матрицу Мура–Пенроуза на регуляризованную или демпфированную инверсию, чтобы избежать усиления при почти вырожденных направлениях формы. В перспективе такой подход может полностью исключить ручную подготовку фазовых расписаний виртуальных контуров.
Влияние
Метод может быть перенесён на другие токамаки, включая будущие реакторы, где важна адаптивность управления без сложной ручной настройки. Он также может упростить разработку сценариев для экспериментов с изменяющейся формой плазмы.
Следующие шаги
Провести систематическое сравнение с традиционными виртуальными контурами в специальной экспериментальной кампании. Расширить валидацию на более широкий диапазон рабочих режимов и проверить работу при реальных оценках профиля тока.
Ключевые проблемы
Работа напрямую связана с проблемой надёжного управления формой плазмы в условиях неопределённости и быстрых изменений. Она не решает фундаментальные вопросы физики плазмы, но устраняет практическое ограничение, связанное с трудоёмкой ручной настройкой контроллера, что важно для будущих длительных импульсов и реакторных режимов.
Взгляд машины знаний
Этот раздел адресован автору работы и его коллегам. Соседние работы нашёл смысловой поиск по нашему архиву — не по совпадению слов, а по смыслу. Мы не рецензируем: мы показываем поле вокруг.
Что сделано в работе
В работе на MAST Upgrade впервые экспериментально показано обновление виртуальных контуров управления формой плазмы в реальном времени с помощью нейросетевых эмуляторов отклика. Эмуляторы, обученные на широком диапазоне равновесий, предсказывали матрицу Якоби, которая использовалась для пересчёта контуров каждые 5–5.6 мс. Эксперименты охватили удержание постоянной формы, возмущения, движение ножки дивертора и сильно меняющуюся конфигурацию, подтвердив совместимость с существующей архитектурой управления.
В чём сила
Сила работы в том, что она сохраняет привычную структуру контроллера, делая её адаптивной без перенастройки под сценарий. Экспериментальная демонстрация на действующем токамаке выделяет её среди большинства работ, ограниченных симуляциями.
Куда можно двигаться
- Может быть интересно посмотреть, как подходы машинного обучения для управления плазмой в реальном времени, разобранные в соседней работе, соотносятся с вашим методом обновления виртуальных контуров — возможно, там найдутся приёмы для повышения робастности или снижения вычислительной нагрузки.опора: Плазма в реальном времени: как машинное обучение управляет токамаком arXiv:2601.12378
- Рядом лежит работа о цифровом зрении для термоядерного реактора; возможно, оттуда можно взять идеи по интеграции данных диагностик в реальном времени, чтобы дополнить эмуляторы информацией о состоянии плазмы.опора: Цифровое зрение для термоядерного реактора arXiv:2607.04390
- В архиве есть разбор того, как турбулентность влияет на удержание плазмы; возможно, ваша схема адаптивного управления формой может быть расширена для учёта таких эффектов в реальном времени.опора: Плазма в узде: как турбулентность удерживает жар arXiv:2603.03123
Что можно попробовать
- Апробировать регуляризацию псевдообратной матрицы для смягчения проблемы плохой обусловленности, наблюдавшейся в разряде 54168.
- Проверить, можно ли обновлять виртуальные контуры с переменной частотой в зависимости от скорости изменения плазмы.
- Использовать эмуляторы не только для формы, но и для прогноза вертикальной неустойчивости, чтобы упреждающе корректировать управление.
Почему это может быть важно
Адаптивные виртуальные контуры могут упростить подготовку экспериментов и повысить надёжность управления в нестандартных сценариях, что важно для будущих реакторов, где ручная настройка контуров под каждый разряд непрактична.
Работы рядом в нашем архиве
- Плазма в реальном времени: как машинное обучение управляет токамакомблизость 0.54
- Плазма в узде: как турбулентность удерживает жарблизость 0.53
- Кино для наномира: как увидеть движение атомовблизость 0.48
- Почему квантовый компьютер так трудно симулироватьблизость 0.48
- Цифровое зрение для термоядерного реактораблизость 0.48
- Альфа-частицы под контролем: вакуумная платформа для точной радиобиологииблизость 0.47
Вокруг этой работы в архиве пусто: ближайший разбор всего на 0.54, при обычных 0.64. Похоже, рядом почти не бурили.
Нейросетевые эмуляторы обучались на 100 000 синтетических равновесий, сгенерированных за несколько дней на высокопроизводительном кластере, тогда как ручной расчёт такого количества виртуальных контуров занял бы годы.
Ключевые числа
- частота контроллера формы: 10 кГц
- период обновления виртуальных контуров: 5–5.6 мс
- число активных полоидальных катушек: 12
- число управляемых параметров формы: 7
- норма векторов виртуальных контуров в штатном режиме: (1–2)×105 А/м