Глубокий оператор Купмана для поиска причинности в нелинейной динамике ✛
Контекст
Работа стоит на стыке причинного вывода и теории динамических систем. Вокруг неё уже есть методы, которые либо используют информационные потоки (например, причинность по Грейнджеру), либо поднимают систему в пространство большей размерности, чтобы упростить анализ. Соседние работы в архиве тоже ищут скрытые структуры: одни следят за теплом через один датчик, другие предсказывают хаос, третьи строят филогенетические сети. Но большинство подходов предполагают линейность, стационарность или заранее заданные функции наблюдаемых, что ограничивает их применимость к реальным нелинейным системам, таким как климат Земли.
Методы
Kausal использует теорию Купмана, которая представляет нелинейную динамику как линейный оператор, действующий на пространстве функций от состояния системы. Вместо того чтобы задавать эти функции вручную, алгоритм обучает их с помощью нейросетей (многослойных перцептронов или свёрточных сетей). Затем оператор Купмана аппроксимируется методом динамической модовой декомпозиции (DMD), который решает задачу наименьших квадратов. Причинная мера определяется как разница в ошибках прогноза: одна модель предсказывает динамику эффекта, используя только его собственные наблюдаемые, а другая добавляет наблюдаемые причины. Если совместная модель прогнозирует значительно лучше, значит, причина содержит информацию об эффекте.
Результаты
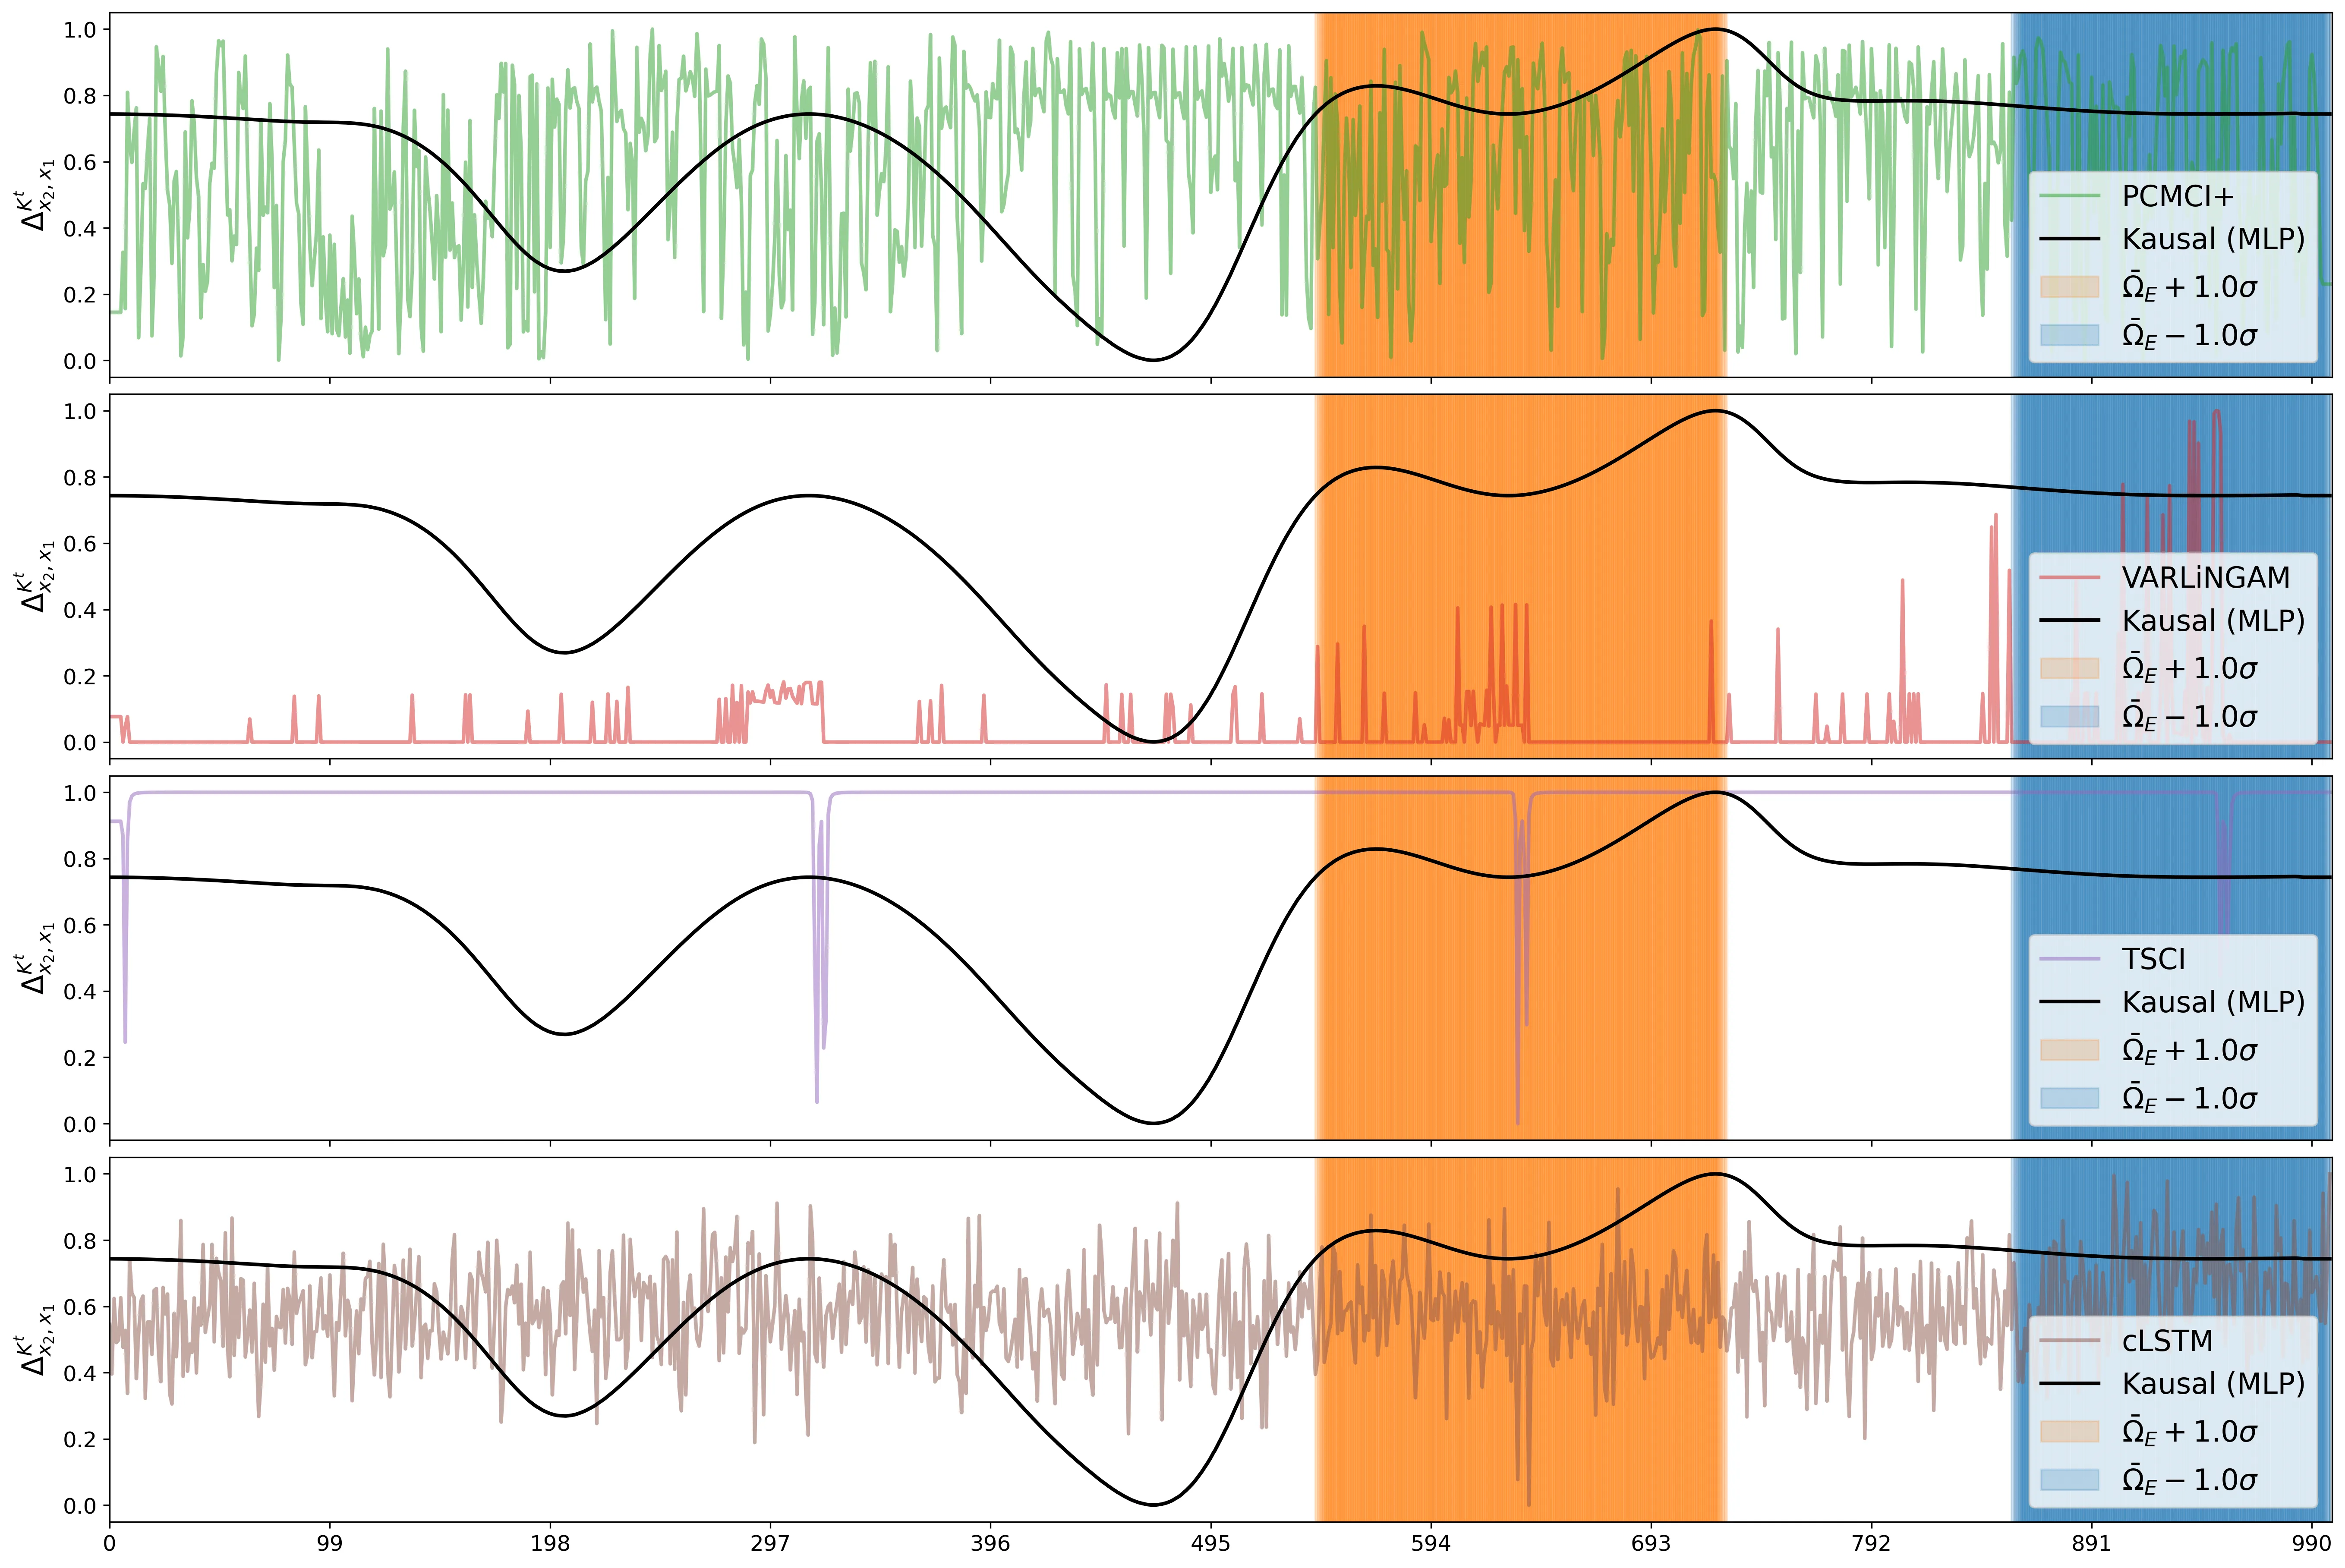
На связанных осцилляторах Рёсслера Kausal с обученными наблюдаемыми (32-мерный вектор) показал статистически значимый причинный сигнал в истинном направлении и его отсутствие в обратном, в отличие от методов PCMCI+ и VARLiNGAM, которые либо пропускали связь, либо давали ложные двунаправленные зависимости. Для уравнения реакция-диффузия (128-мерные свёрточные наблюдаемые) ансамбль из случайно инициализированных сетей позволил оценить неопределённость причинной меры. На модели Эль-Ниньо алгоритм корректно отразил изменение причинной силы при изменении параметра связи и нелинейности. На реальных данных ре-analysis ECMWF Kausal зафиксировал крупные события Эль-Ниньо 1982–83, 1997–98 и 2014–16 годов, тогда как метод с фиксированными ядрами Радемахера их пропустил. По метрике AUROC Kausal превзошёл все базовые методы.
Значение
Работа отличается от соседних подходов тем, что не полагается на заранее выбранные функции наблюдаемых, а обучает их под конкретную систему. Это позволяет улавливать нелинейные и многомасштабные взаимодействия, которые ускользают от методов с фиксированными словарями. Впервые глубокое обучение наблюдаемых объединено с операторной формулировкой причинности, что открывает путь к более точному и объяснимому анализу сложных динамических систем.
Развитие
Алгоритм можно расширить на оценку причинных эффектов, что позволит генерировать физически обоснованные прогнозы, устойчивые к смене распределения данных. Другое направление — построение полного причинного графа через тесты смежности. Также планируется учёт стохастических и неавтономных систем, где поток зависит от времени и содержит внутреннюю изменчивость.
Влияние
Метод применим в климатологии для анализа связей между океаном и атмосферой, в нейробиологии для выявления взаимодействий между областями мозга, а также в эпидемиологии и экономике, где важны нелинейные обратные связи.
Следующие шаги
Ближайшие шаги включают адаптацию Kausal к стохастическим дифференциальным уравнениям и разработку процедур проверки статистической значимости для обнаруженных причинных связей в многомерных системах.
Ключевые проблемы
Для области машинного обучения и причинного вывода ключевой нерешённой проблемой остаётся идентификация причинности в нестационарных и высокоразмерных системах с обратными связями. Kausal напрямую атакует эту проблему, заменяя предположение о линейности обучаемым линейным представлением в пространстве наблюдаемых.
Взгляд машины знаний
Этот раздел адресован автору работы и его коллегам. Соседние работы нашёл смысловой поиск по нашему архиву — не по совпадению слов, а по смыслу. Мы не рецензируем: мы показываем поле вокруг.
Что сделано в работе
Авторы предлагают алгоритм Kausal, который объединяет глубокое обучение с теорией операторов Купмана для причинного анализа в нелинейных системах. Нейросеть обучает наблюдаемые, в которых динамика становится линейной, а причинная мера вычисляется как разница ошибок прогноза между маргинальной и совместной моделями. Метод проверен на связанных осцилляторах Рёсслера, уравнении реакция-диффузия и данных Эль-Ниньо, где превосходит классические подходы.
В чём сила
Сила работы в том, что она не полагается на заранее выбранные функции наблюдаемых, а обучает их под конкретную систему, что позволяет улавливать нелинейные и многомасштабные взаимодействия. Это открывает путь к более точному и объяснимому анализу сложных динамических систем.
Куда можно двигаться
- Может быть интересно посмотреть, как идеи из работы об укрощении хаоса с помощью алгоритмов предсказания могут быть применены для улучшения выбора наблюдаемых в Kausal, особенно в системах с высокой хаотичностью.опора: Укрощение хаоса: как алгоритмы предвидят будущее arXiv:2607.11344
- Рядом лежит подход, который следит за теплом по всей комнате с одним градусником, используя скрытые состояния; возможно, аналогичная техника восстановления скрытых переменных поможет расширить Kausal на частично наблюдаемые системы.опора: Тепловое поле комнаты: как один датчик восстанавливает полную картину arXiv:2607.14273
- В архиве есть работа о невидимых связях в сети генов, где используются графовые методы для выявления взаимодействий; можно рассмотреть адаптацию этих идей для интерпретации обученных операторов Купмана и построения причинных графов.опора: Невидимые причинные связи в генных сетях arXiv:2607.13994
Что можно попробовать
- Попробовать инициализировать наблюдаемые с помощью автоэнкодеров, обученных на реконструкцию динамики, чтобы улучшить сходимость и интерпретируемость.
- Применить метод к данным с пропусками, используя технику восстановления скрытых состояний из работы с одним датчиком.
- Исследовать возможность использования графовых нейронных сетей для наблюдаемых в системах с известной сетевой структурой.
Почему это может быть важно
Развитие метода может привести к более точному причинному анализу в климатологии, нейробиологии и других областях, где системы нелинейны и содержат скрытые переменные, что важно для понимания и прогнозирования сложных явлений.
Работы рядом в нашем архиве
- Укрощение хаоса: как алгоритмы предвидят будущееблизость 0.53
- Тепловое поле комнаты: как один датчик восстанавливает полную картинублизость 0.53
- Интеллектуальный навигатор с внутренним аудитомблизость 0.51
- Полярный разворот: как нейросети ловят невидимые сгустки тёмной материиблизость 0.50
- Невидимые причинные связи в генных сетяхблизость 0.50
Вокруг этой работы в архиве пусто: ближайший разбор всего на 0.53, при обычных 0.64. Похоже, рядом почти не бурили.
Оператор Купмана был предложен в 1931 году, но только с появлением глубокого обучения его стало возможным эффективно аппроксимировать для реальных данных.
Идея поднять систему в пространство, где сложное становится простым, напоминает «гиперпространство» из научной фантастики, где корабли обходят ограничения обычного пространства. Здесь роль гиперпространства играет бесконечномерное пространство функций.
Ключевые числа
- размерность наблюдаемых для осцилляторов Рёсслера: 32
- размерность наблюдаемых для уравнения реакция-диффузия: 128
- критическое значение параметра связи в модели Эль-Ниньо: 0.67
- количество пар данных для обучения DMD: D (зависит от эксперимента)