Фильтр Калмана — это алгоритм, который формирует оценки истинного состояния системы по серии измерений, зашумлённых помехами. Он делает это, сочетая предсказание того, где система должна находиться (на основе физической модели), с фактическими измерениями, взвешивая каждое из них в соответствии с их неопределённостью. Результатом является оптимальная оценка, минимизирующая среднеквадратичную ошибку, при условии, что шум гауссовский, а динамика системы линейна.
История
Разработан Рудольфом Э. Калманом в 1960 году, на основе более ранних работ других учёных по винеровской фильтрации и моделям в пространстве состояний.
Как это работает
Фильтр работает в два этапа: предсказание и обновление. На этапе предсказания он использует динамику системы, чтобы спроецировать текущее состояние вперёд во времени, вместе с оценкой неопределённости (ковариации) этой проекции. На этапе обновления он сравнивает новое измерение с предсказанием и вычисляет взвешенное среднее — коэффициент Калмана, который уравновешивает доверие к модели и доверие к датчику. Коэффициент выбирается так, чтобы минимизировать апостериорную неопределённость, и процесс повторяется на каждом временном шаге.
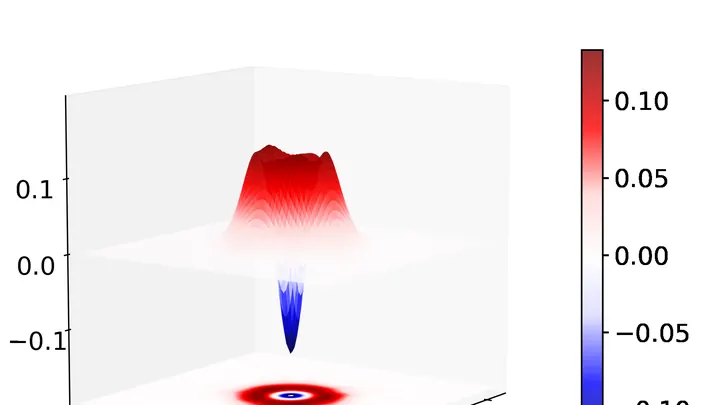
Тончайший водяной знак на мокрой бумаге — и запотевшее стекло перед глазами. Примерно так выглядит задача чтения квантовых состояний света: нежные узоры из фотонов искажаются потерями, а детекторы ловят лишь малую часть сигнала. Обычный подход — гомодинная томография — требует почти идеальных условий, но в реальном мире свет тускнеет, а приборы несовершенны.
Классическая система слежения напоминает штурмана, прокладывающего курс по звёздам. Но стоит облакам закрыть небо — координаты начинают дрейфовать, а в данных нарастает энтропия — мера неопределённости. Новый алгоритм получает «второго пилота» — модуль, который непрерывно оценивает, насколько уверен основной навигатор в своих расчётах.
В кастрюле с супом достаточно двух термометров, чтобы понять температуру везде — если знать, что тепло идёт кругами от дна. Так и в науке: по редким замерам нужно восстановить полную картину теплового поля.
Звуковой сигнал удобно представлять комплексным числом: его модуль (амплитуда) отражает громкость, а аргумент (фаза) — положение волны во времени, её мгновенный сдвиг. Традиционные нейросети расщепляют это единое описание на две независимые координаты — грубо говоря, задают адрес в декартовой сетке: «два шага на восток, один на север».
Лазерный луч в многокилометровом тоннеле дрожит от проходящей гравитационной волны — но дрожит едва заметно, на доли диаметра протона. Чтобы расслышать этот шёпот космоса, физики выжимают из света всё, что можно.
Представьте сеть из крошечных магнитиков, каждый из которых может быть направлен вверх или вниз. Их взаимодействие стремится к конфигурации с наименьшей общей энергией — это и есть суть задачи квантового Max Cut, одной из самых сложных в физике, восходящей к работам Вернера Гейзенберга.
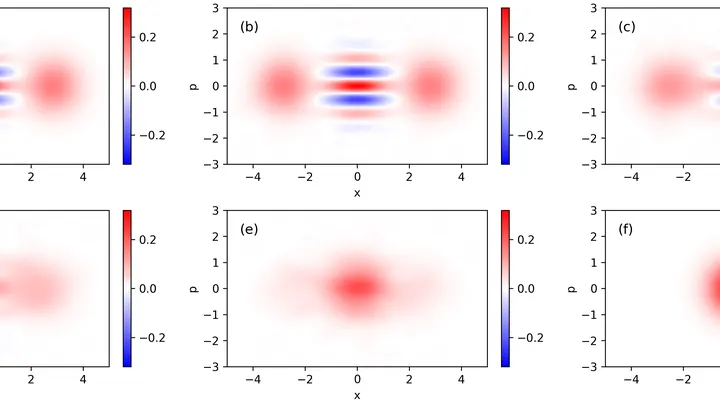
Гравитационно-волновые обсерватории напоминают чуткое ухо, прислушивающееся к далёким раскатам космических катастроф. Чтобы расслышать слабый шёпот сливающихся чёрных дыр, детекторы гравитационных волн используют специально приготовленный свет — его называют сжатым вакуумом.
Опустите палец в воду один раз — и по единственному ощущению попробуйте угадать её температуру. В квантовом мире такие однократные измерения случаются сплошь и рядом, только угадывать приходится невидимые параметры: скажем, силу сжатия лазерного луча. Ошибка может стоить дорого, а данных для уверенности почти нет.
Долгое время математика подобных задач напоминала сборку пазла в темноте.
Рентгеновский томограф напоминает столяра, который осматривает бревно со всех сторон, чтобы понять, где внутри пустота. Он делает десятки плоских снимков-теней, поворачивая источник и детектор вокруг объекта. Потом программа-«сборщик» склеивает из этих теней объёмную модель. Самый расторопный сборщик — алгоритм FBP (фильтрованная обратная проекция).
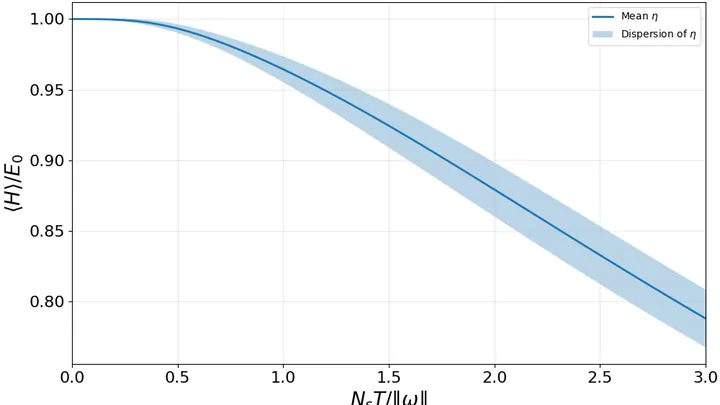
Радиоприёмник ловит передачу сквозь треск и шипение. Примерно так работают современные квантовые компьютеры: полезный сигнал тонет в шуме. Чем дольше идёт вычисление, тем сильнее помехи искажают результат.
В лабораториях, где атомы охлаждают почти до абсолютного нуля, даже крошечное изменение магнитного поля сбивает все настройки. Обычные датчики — пластинки Холла или катушки с ферритовым сердечником — стоят в нескольких сантиметрах от вакуумной камеры, потому что сами создают помехи. Но расстояние означает, что они не чувствуют поле именно там, где находятся атомы.
Чтобы понять устройство, нужно его пошевелить. Ребёнок, разбирающий будильник, не просто смотрит на шестерёнки — он крутит колёсико и слушает, как меняется тиканье. Так и учёные: вместо пассивного наблюдения они подают на вход системы специально подобранные сигналы и смотрят на отклик.
Материал как человек: если его долго тянуть, он запоминает это и ведёт себя иначе. Инженеры годами подбирают формулы, чтобы описать такую память. Теперь нейросеть делает это сама.
Новая архитектура iCKAN берёт данные испытаний и переводит их в уравнения. Она видит не только упругость, но и вязкость — как материал течёт под нагрузкой.
Свет может быть не просто потоком частиц, а волной с определённой формой во времени. Иногда эта форма меняется так быстро, что уловить её — всё равно что сфотографировать пулю в полёте. Учёные придумали способ, как измерять такие мимолётные квантовые состояния света.
Для этого используют прибор, который называется балансным гомодинным детектором.
Квантовый датчик можно представить как телеграфную линию, передающую сверхчувствительное сообщение: малейшая помеха искажает сигнал. Долгое время считалось, что для точного измерения необходим безошибочный «телеграфист» — идеальная система исправления ошибок. Однако на практике шумят все элементы: и передатчик, и канал, и приёмник.
Свет, проходящий через двулучепреломляющий кристалл, меняет поляризацию в зависимости от длины волны. Этот профиль — как мозаика, собранная из редких вспышек, где каждый осколок подсказывает форму соседних.
Ледяные облака умеют притворяться водяными. Спутниковый лидар посылает вниз короткий лазерный импульс и ловит отражение. Если в облаке висят плоские ледяные пластинки, парящие горизонтально, они работают как крошечные зеркала: свет отскакивает назад почти без потерь. Для прибора такая вспышка выглядит так же, как отражение от капель воды.
Переводчик сидит на совещании, где говорят на незнакомом языке. Он не знает слов, но замечает: когда один человек повышает голос, другой через минуту начинает кивать. Сначала это кажется случайностью, но со временем переводчик учится понимать, кто на кого влияет. Примерно так работает алгоритм Kausal, который ищет причинные связи в сложных системах.
Квантовый компьютер — это оркестр, где каждый кубит должен вступить точно в свою долю. Но вместо дирижёра с палочкой у нас есть генератор произвольных импульсных форм (AWG), который подаёт микроволновые сигналы длительностью в десятки наносекунд.
Переводчик на конференции слышит шум зала, но продолжает переводить. Он не повторяет каждое слово, а находит промежуточный язык, где сложные фразы становятся простыми, но смысл не теряется. Так работает условная гауссова сеть Купмана: она учит нейросеть переводить хаотическую систему в форму, где прогноз и усвоение данных становятся быстрыми и точными.