Los polímeros estrella abrazan a su presa ✛
Un pulpo, con los tentáculos extendidos, espera. Nadie controla sus brazos desde un centro único, pero en cuanto una presa roza uno de ellos, los ocho se enrollan a su alrededor. Algo parecido han reproducido los físicos en el laboratorio con un cuerpo que no tiene ni neuronas ni músculos: un polímero estrella con brazos autopropulsados.
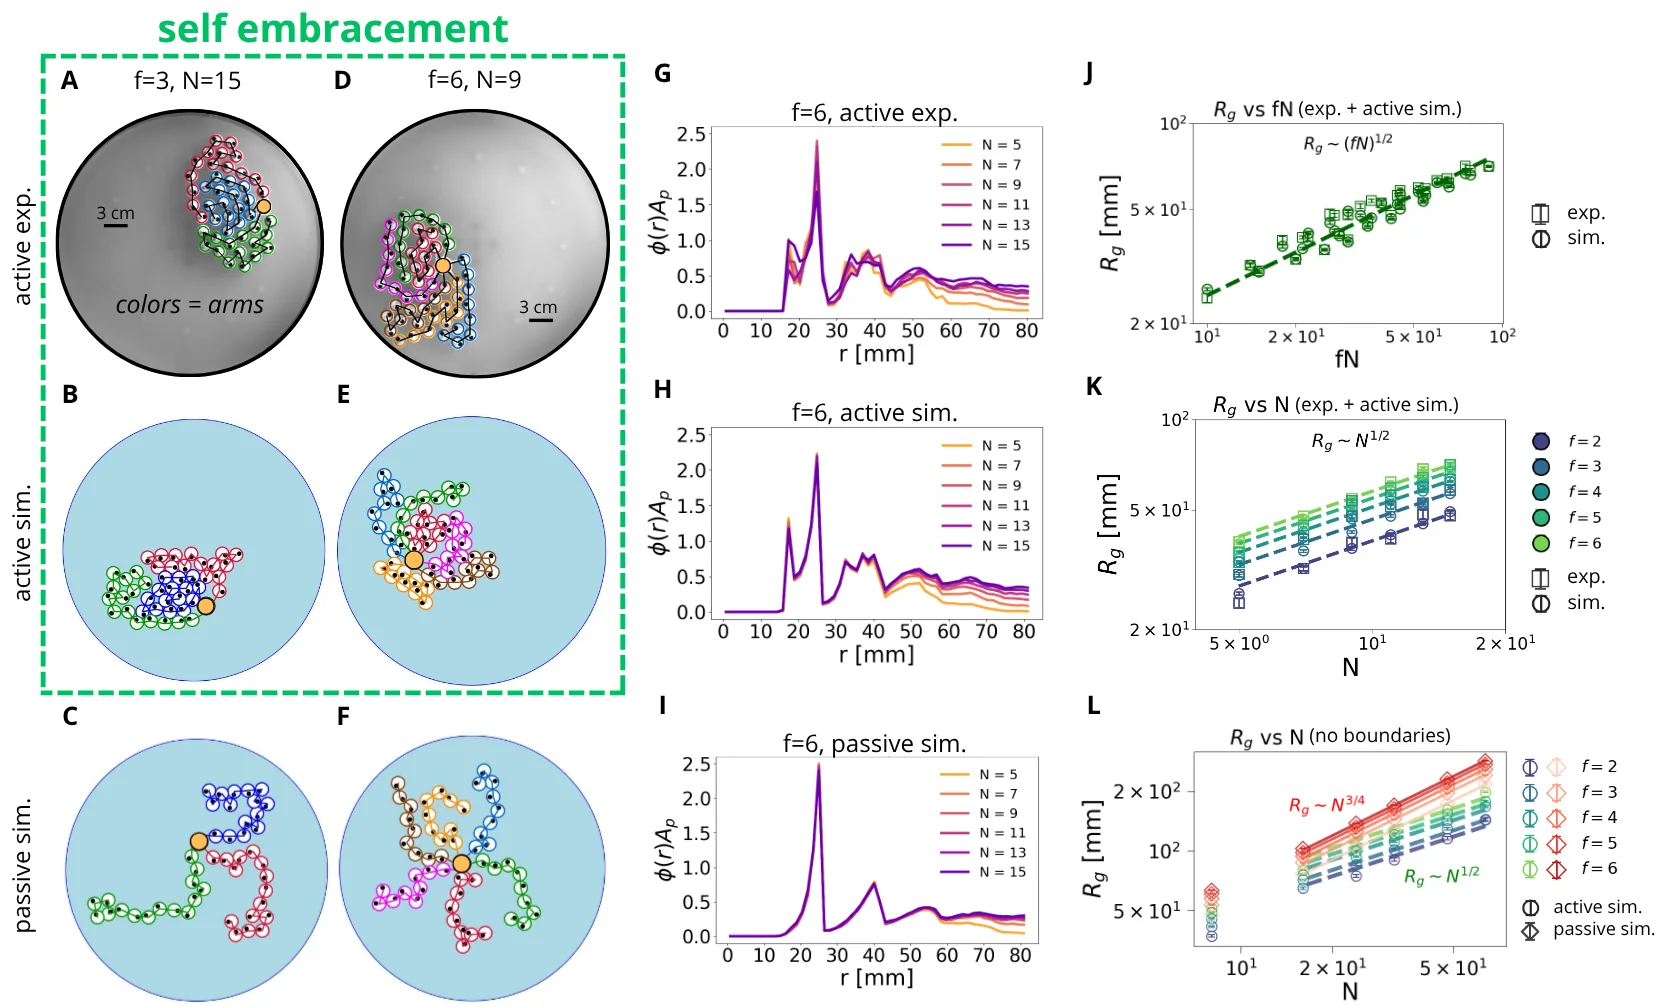
El polímero se ensambló a partir de pequeños vibrobots cilíndricos sobre una placa vibrante. En los monómeros activos, las patas están inclinadas, así que cada uno se arrastra por sí mismo; en el núcleo pasivo, las patas son verticales y permanece en su sitio. Los monómeros se unieron con varillas rígidas formando una estrella con varios brazos. Los brazos individuales tiran en direcciones distintas, pero juntos, al chocar y engancharse entre sí, pliegan toda la estructura en una bola compacta. A esto lo llamaron el abrazo activo.
La fricción desempeña un papel clave. Cuando los brazos activos chocan, la fricción de contacto no les permite simplemente deslizarse más allá, sino que los hace engancharse. En simulaciones sin fricción, la auto-captura desaparece. Así, el automovimiento de las partes individuales se convierte en un enrollamiento coordinado alrededor del núcleo, y también alrededor de cualquier objeto que se encuentre cerca.
En un baño de partículas pasivas, la estrella activa las captura envolviéndolas con sus brazos. A baja densidad de partículas, retiene casi 10 veces más que una estrella pasiva; a alta densidad, aproximadamente 4 veces más. Varias estrellas activas pueden abrazarse entre sí formando cúmulos estables: su área de contacto es notablemente mayor que la de las pasivas.
Antes no estaba claro si se podía lograr que una arquitectura estelar con brazos activos agarrara objetos de manera dirigida. Ahora está claro: se puede, si el automovimiento se combina con la fricción. Ya hoy este principio es útil para robots blandos de agarre a escala macro y, en el futuro, para sistemas microscópicos de administración de fármacos. El pulpo de vibrobots no piensa, pero abraza a su presa como si supiera para qué sirven sus brazos.
Los polímeros activos en forma de estrella capturan partículas pasivas como una araña que envuelve a su presa con sus patas, aunque no tienen sistema nervioso ni sensores.
El comportamiento de los polímeros activos en forma de estrella recuerda a los robots manipuladores blandos de la ciencia ficción, como los tentáculos de Octavius en el universo de Spider-Man, que capturan objetos de forma autónoma.