Polímeros activos en forma de estrella abrazan a su presa ✛
Contexto
La capacidad de los sistemas vivos para reestructurarse de forma autónoma, como el plegamiento de la cromatina o el remodelado del citoesqueleto, inspira la creación de materia activa sintética. Sin embargo, la generación local de fuerzas debe coordinarse con una arquitectura deformable para producir un cambio funcional global de forma. Los polímeros activos ya demuestran hinchamiento, plegamiento y compactación, pero la captura dirigida de objetos circundantes sigue siendo un desafío no resuelto. Este trabajo se sitúa en una posición periférica: los estudios vecinos abordan el movimiento colectivo de bacterias, polímeros sobre ondas y entrelazamiento cuántico, pero nadie había investigado la topología de estrella con brazos activos como herramienta de captura mecánica.
Métodos
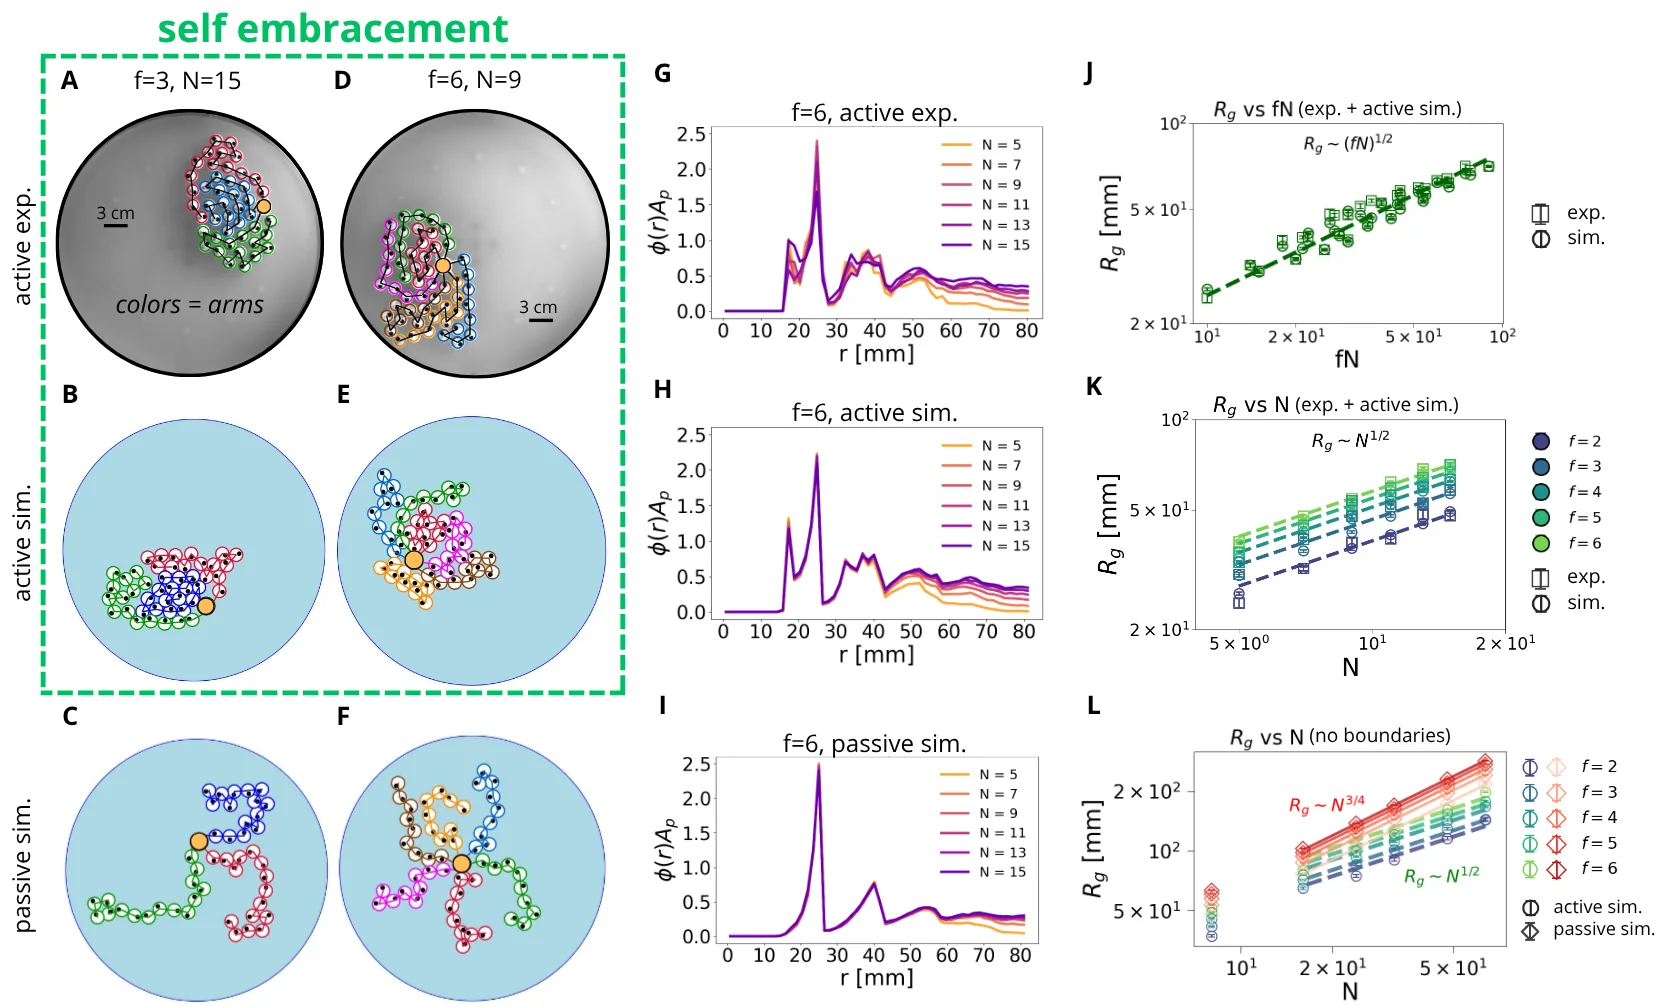
El sistema experimental consistía en vibrobots cilíndricos impresos en 3D sobre una placa vibratoria. Los monómeros activos tenían patas inclinadas que proporcionaban automovilidad, mientras que el núcleo pasivo tenía patas verticales. Los monómeros se conectaban mediante varillas rígidas, formando una estrella con f brazos de N monómeros cada uno. El movimiento se registró con una cámara superior a 20 fotogramas por segundo. En paralelo, se realizaron simulaciones computacionales mediante el método de Langevin, teniendo en cuenta inercia, fricción, automovilidad y fuerzas de contacto (Hertz, Mindlin, fricción de rodadura). Se compararon estrellas activas y pasivas, así como sistemas con diferente fricción.
Resultados
Los polímeros activos en forma de estrella se pliegan espontáneamente en configuraciones compactas donde los brazos se abrazan entre sí y al núcleo. El radio de giro Rg crece como (fN)^1/2, lo que corresponde a un objeto bidimensional denso, a diferencia del escalado pasivo ~$N^3$/4. El abrazo mutuo de varias estrellas conduce a la formación de cúmulos estables: el área de contacto entre polímeros activos es significativamente mayor que entre pasivos. Al sumergirse en un baño de partículas pasivas, la estrella activa las captura envolviéndolas con sus brazos: a baja densidad de partículas, la estrella activa captura casi 10 veces más partículas que la pasiva, y a alta densidad, aproximadamente 4 veces más. La fricción de rodadura y la fricción de contacto juegan un papel clave: sin ellas, la autocaptura desaparece.
Implicaciones
El trabajo demuestra por primera vez que la actividad a nivel de monómeros en una arquitectura de estrella genera un mecanismo de abrazo activo que convierte al polímero en unas pinzas autónomas. A diferencia de los estudios vecinos, centrados en cambios globales de forma, aquí se muestra una manipulación funcional local de objetos. Esto amplía la comprensión del papel de la topología del cuerpo en la materia activa y propone un nuevo principio de diseño para robots blandos capaces de capturar y transportar cargas sin control centralizado.
Desarrollo futuro
Investigaciones futuras podrían estudiar el comportamiento colectivo de suspensiones densas de polímeros activos en forma de estrella, donde la formación y ruptura continua de contactos actúa como un entrecruzamiento activo reversible. Esto podría dar lugar a nuevos fenómenos como viscoelasticidad de no equilibrio, fluencia y relajación de tensiones. También es prometedor investigar la captura y liberación de cargas de diferentes formas y desarrollar versiones a microescala de estos sistemas.
Impacto
Los resultados influirán en el desarrollo de microrobots blandos, sistemas de administración dirigida de fármacos y materiales inteligentes capaces de autoensamblarse en entornos complejos. También proporcionan una nueva plataforma experimental en la intersección de la física de la materia activa y la física de polímeros.
Próximos pasos
Realizar experimentos sistemáticos con diferente número de brazos y monómeros, estudiar la dinámica de captura y liberación de partículas, e investigar el comportamiento de conjuntos densos de estrellas activas. También es importante trasladar el principio a la escala microscópica, por ejemplo, utilizando partículas coloidales con recubrimiento activo.
Problemas abiertos clave
El trabajo se relaciona con el problema fundamental de la física de la materia activa: cómo la generación local de fuerzas combinada con la arquitectura del cuerpo produce funciones mecánicas dirigidas. También aborda la cuestión no resuelta del papel de la topología del polímero en el autoensamblaje de no equilibrio y la posibilidad de captura autónoma de objetos sin control externo.
La mirada de la máquina del conocimiento
Esta sección está dirigida al autor del trabajo y a sus colegas. Los trabajos vecinos los encontró la búsqueda por significado en nuestro archivo, no por coincidencia de palabras. No evaluamos: mostramos el campo alrededor.
Qué hace el trabajo
Los autores construyeron un polímero estelar activo a partir de vibrobots y demostraron que se pliega espontáneamente en una configuración compacta, a la que llamaron abrazo activo, debido a la competencia entre el automovimiento y la fricción. Los experimentos y las simulaciones muestran la autocaptura, el abrazo mutuo de los polímeros y la captura de partículas pasivas.
Dónde está su fuerza
Por primera vez se demuestra que la topología estelar con brazos activos genera un mecanismo de abrazo activo que convierte al polímero en una pinza autónoma capaz de capturar y retener objetos.
Hacia dónde puede avanzar
- Podría ser interesante observar cómo interactúa el abrazo activo con la topología polimérica: en el archivo hay un trabajo cercano sobre cómo los nudos en anillos poliméricos cambian de forma bajo la acción del calor, y un enfoque similar con cambios en la rigidez o la conectividad de los brazos podría generar nuevos modos de captura.se apoya en: Los nudos en anillos poliméricos cambian de forma con el calor arXiv:2605.09555
- Cerca hay un trabajo sobre micromáquinas que aprenden a orientarse sin mapa: quizás añadiendo una retroalimentación simple o un control sensorial a las estrellas activas se pueda lograr una captura autónoma que reaccione al entorno.se apoya en: Micromáquinas aprenden a orientarse sin mapa arXiv:2601.00480
- En el archivo hay un trabajo sobre cómo una nube de átomos se mantiene unida a sí misma: posiblemente las ideas de autoconfinamiento ayuden a diseñar estrellas activas que, tras capturar una carga, estabilicen su configuración sin intervención externa.se apoya en: Una nube de átomos que se sostiene a sí misma arXiv:2604.13370
Vale la pena probar
- Investigar cómo depende la captura del número de brazos y de su longitud, para encontrar la geometría óptima que permita retener partículas de distintos tamaños.
- Probar estrellas activas con brazos de rigidez variable (por ejemplo, mediante calor o campo magnético) para controlar el momento del agarre.
- Probar la captura en un entorno no homogéneo, por ejemplo con obstáculos, para evaluar la fiabilidad del abrazo activo en condiciones reales.
Trabajos cercanos en nuestro archivo
- Burbujas en la espuma cósmica: una nueva mirada a la respiración de las estrellascercanía 0.53
- Vida desde burbujas: cómo las células prototipo adquirieron la evolucióncercanía 0.53
- El oxígeno esconde la luz de las estrellas en formacióncercanía 0.52
- La IA busca materiales como un chefcercanía 0.52
- Los nudos en anillos poliméricos cambian de forma con el calorcercanía 0.51
- Una nube de átomos que se sostiene a sí mismacercanía 0.51
- Micromáquinas aprenden a orientarse sin mapacercanía 0.51
El archivo está vacío alrededor de este trabajo: el análisis más cercano queda en 0.53, frente a un 0.64 habitual. Parece que aquí al lado casi nadie ha perforado.
Los polímeros activos en forma de estrella capturan partículas pasivas como una araña que envuelve a su presa con sus patas, aunque no tienen sistema nervioso ni sensores.
El comportamiento de los polímeros activos en forma de estrella recuerda a los robots manipuladores blandos de la ciencia ficción, como los tentáculos de Octavius en el universo de Spider-Man, que capturan objetos de forma autónoma.
Cifras clave
- velocidad del monómero: 35 mm/s
- tiempo de persistencia: 1.25 s
- relación de captura (baja densidad): ~10 veces
- relación de captura (alta densidad): ~4 veces
- diámetro del monómero: 15 mm