Cómo un polímero estrella abraza a su presa ✛
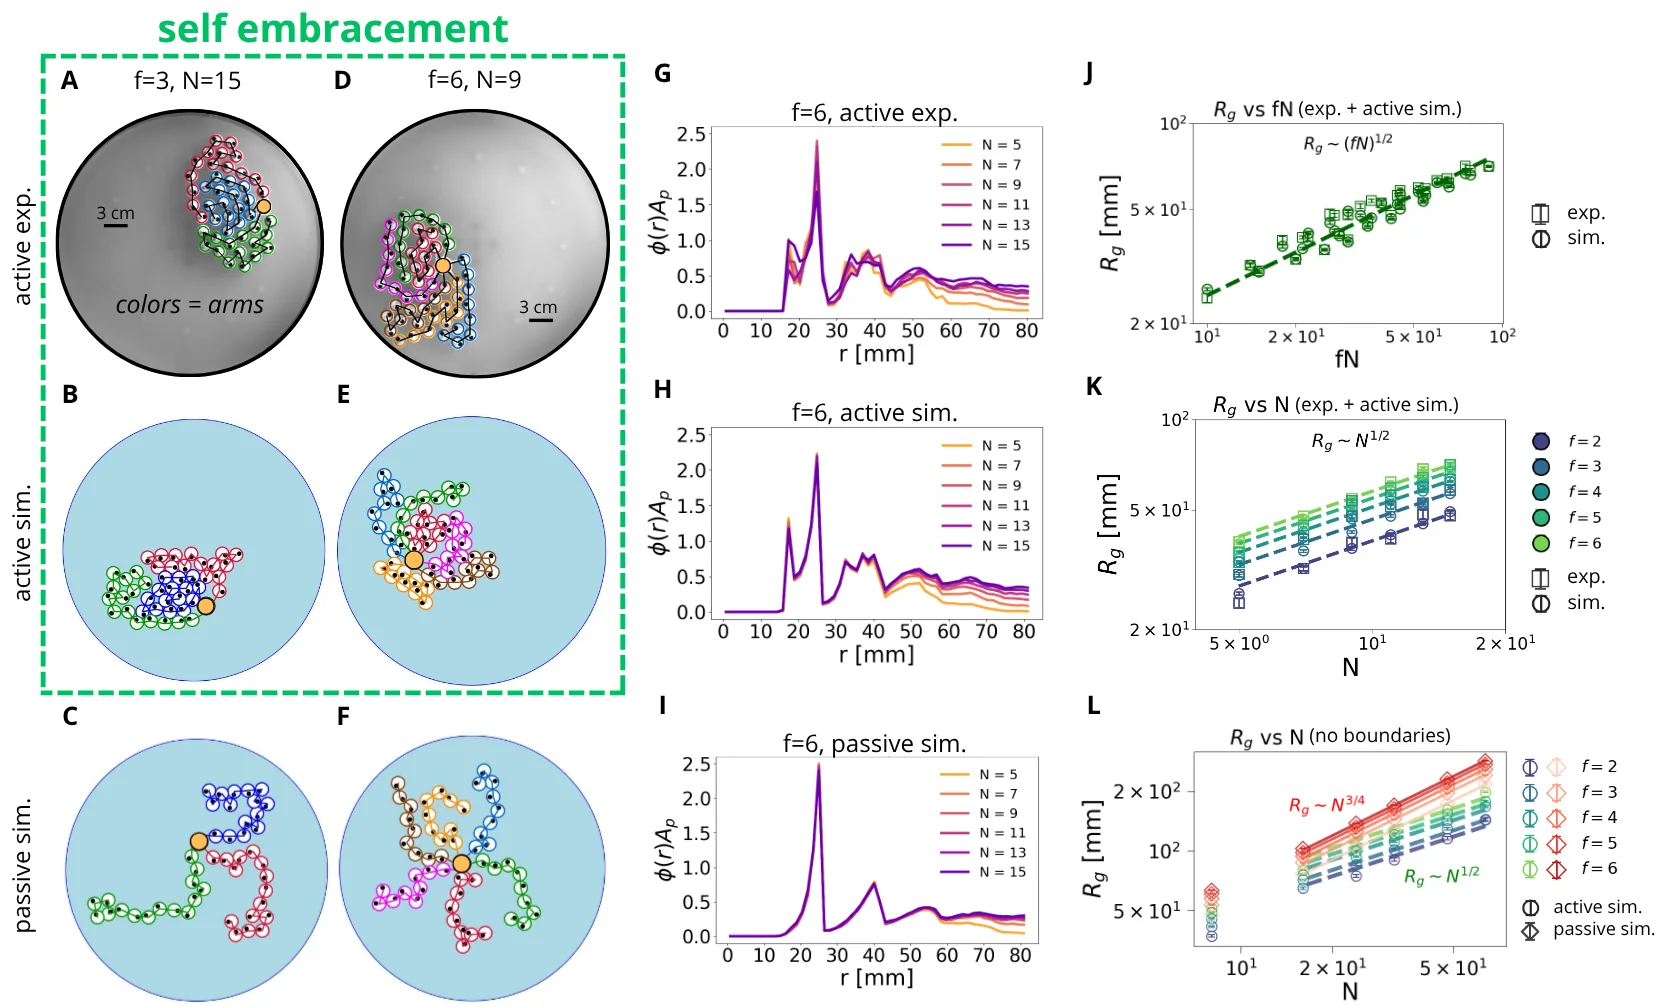
Un pulpo extiende sus tentáculos y espera. Nadie le dice a cada brazo qué hacer, pero cuando la presa toca uno, los ocho se enrollan a su alrededor. Algo parecido hace un polímero estrella con brazos autopropulsados, construido por físicos a partir de pequeños vibrobots.
Cada vibrobot es un pequeño cilindro con patas inclinadas que se arrastra sobre una placa vibrante. Los unieron con varillas rígidas formando una estrella. Los brazos tiran en direcciones distintas, pero al chocar se enganchan entre sí por fricción. Así la estrella no se desarma, sino que se enrolla en una bola compacta y abraza todo lo que tenga cerca.
Antes no estaba claro si se podía lograr que una estructura así agarrara objetos de forma dirigida. Resulta que sí: la autopropulsión más la fricción producen un abrazo activo. Este principio ya se puede aplicar a robots blandos que capturan y transportan cargas por sí mismos, y en el futuro, a diminutos sistemas de reparto.
Los polímeros activos en forma de estrella capturan partículas pasivas como una araña que envuelve a su presa con sus patas, aunque no tienen sistema nervioso ni sensores.
El comportamiento de los polímeros activos en forma de estrella recuerda a los robots manipuladores blandos de la ciencia ficción, como los tentáculos de Octavius en el universo de Spider-Man, que capturan objetos de forma autónoma.