Un pistón que espera el vacío
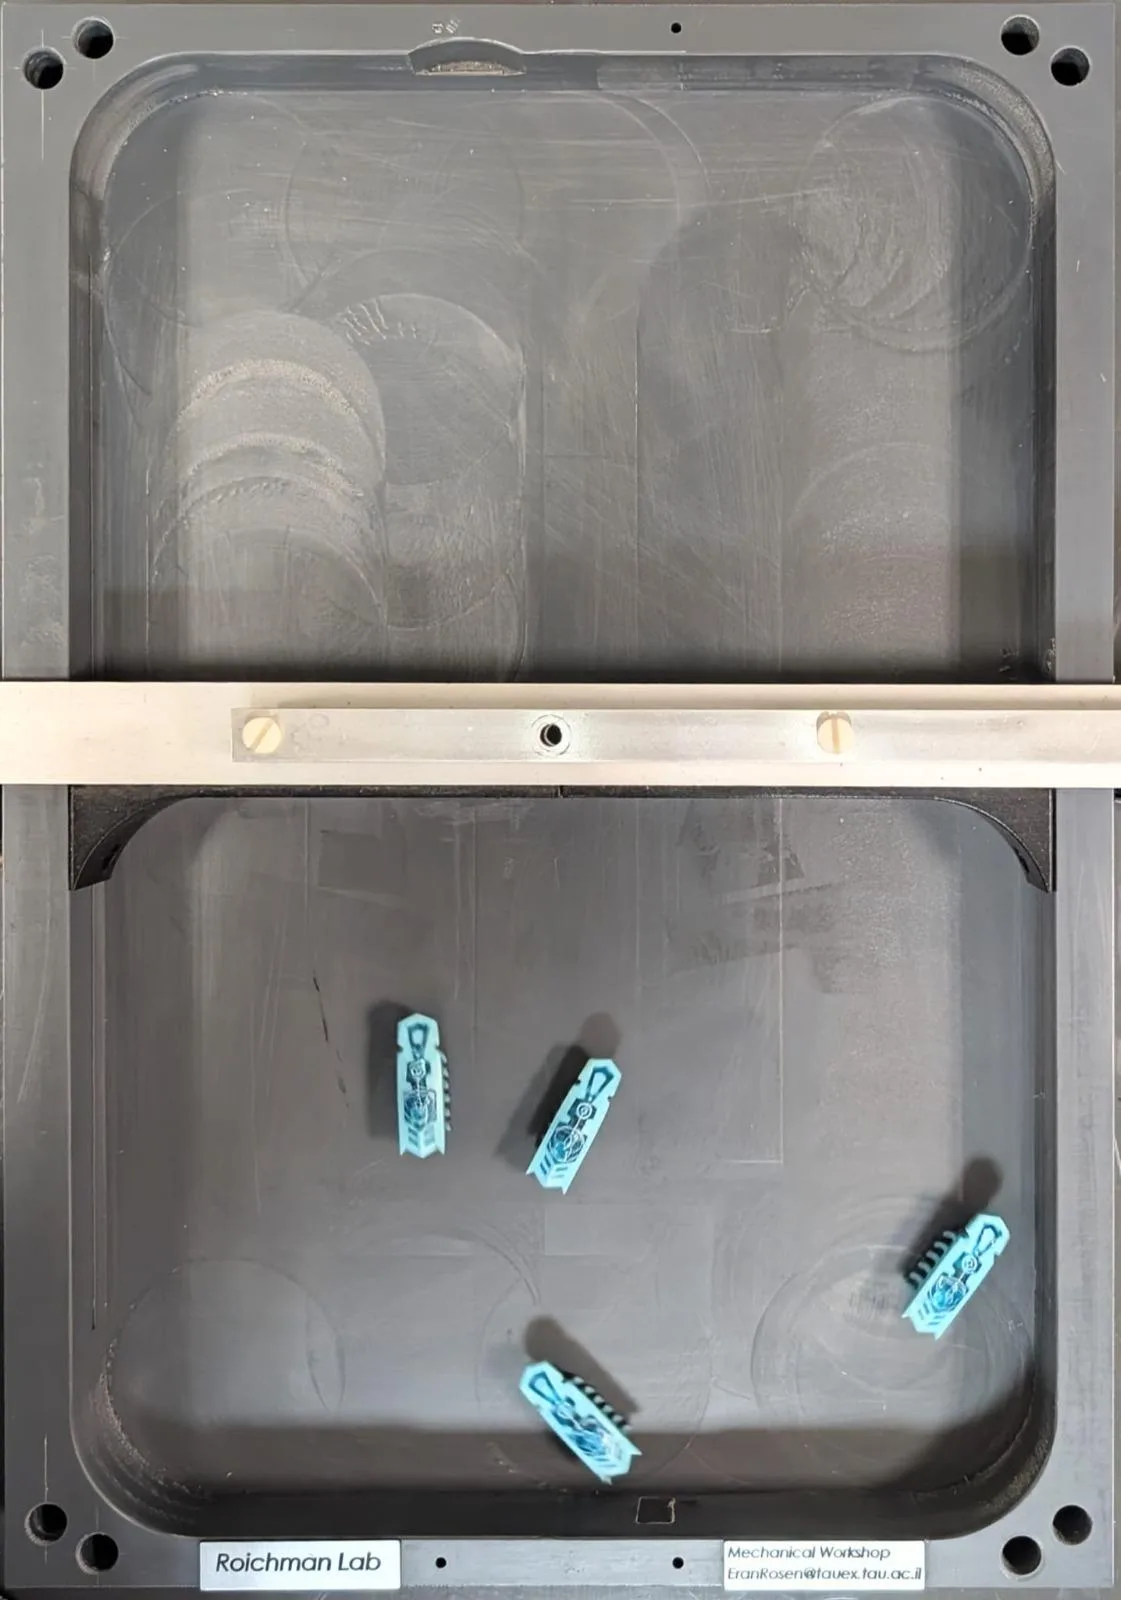
Un pistón en un cilindro con gas normalmente se mueve cuando el gas empuja contra él. Pero hay un pistón que se mueve cuando hay vacío frente a él. Cada cinco segundos, revisa el espacio junto a su pared y, si no hay nadie allí, da un paso hacia adentro, comprimiendo el gas sin esfuerzo mecánico directo. Así funciona un motor informativo: convierte el conocimiento sobre la posición de las partículas en trabajo útil.
En el nuevo experimento, el fluido de trabajo no fue un gas ordinario, sino un gas de robots autopropulsados. Estos robots tipo escobilla, del tamaño de una palma, vibran y se arrastran por la arena como seres vivos, y se acumulan junto a las paredes. Es precisamente esta acumulación la que cambia las reglas del juego. Para un gas ordinario, el trabajo promedio por medición sigue una fórmula universal, y el máximo se alcanza cuando la probabilidad de encontrar la región vacía es aproximadamente del 37%. Para un gas activo, todo es diferente.
A baja densidad de robots, conviene revisar áreas grandes: allí suele haber vacío con más frecuencia, y el pistón da un paso grande. Pero cuando hay muchos robots, se forma una capa límite junto a la pared, y la estrategia óptima cambia. Ahora es mejor revisar un área pequeña justo frente al pistón, dentro de esa capa, donde los vacíos aparecen con más frecuencia. La transición ocurre cuando la fracción de área es de aproximadamente 8%, lo que equivale a que en una habitación de 30 metros cuadrados haya ocho robots, cada uno del tamaño de una palma.
Incluso cuando el pistón experimenta fricción seca y se mueve a tirones, el cambio de régimen se mantiene. Esto significa que los ingenieros que diseñan micromáquinas basadas en bacterias o nadadores artificiales deben tener en cuenta no solo la energía de las partículas, sino también cómo se acumulan en los bordes. El pistón que espera el vacío resulta ser más inteligente de lo que parece: elige dónde buscar ese vacío según lo apretado que esté el entorno.
La escala de energía del gas activo α̃ ≈ 2.0 mN·cm es 15 órdenes de magnitud mayor que la energía térmica kBT a temperatura ambiente, lo que refleja el tamaño macroscópico de los robots. Sin embargo, formalmente la presión se comporta como la de un gas ideal, solo que reemplazando la temperatura por una 'temperatura activa'.
La idea de extraer trabajo de la información sobre la posición de las partículas resuena con el demonio de Maxwell, que aparece en muchas obras de ciencia ficción, por ejemplo, en el cuento de Stanislaw Lem 'El demonio' del ciclo 'Ciberíada', donde un demonio de segunda especie intenta burlar la segunda ley de la termodinámica.