Un piston qui attend le vide
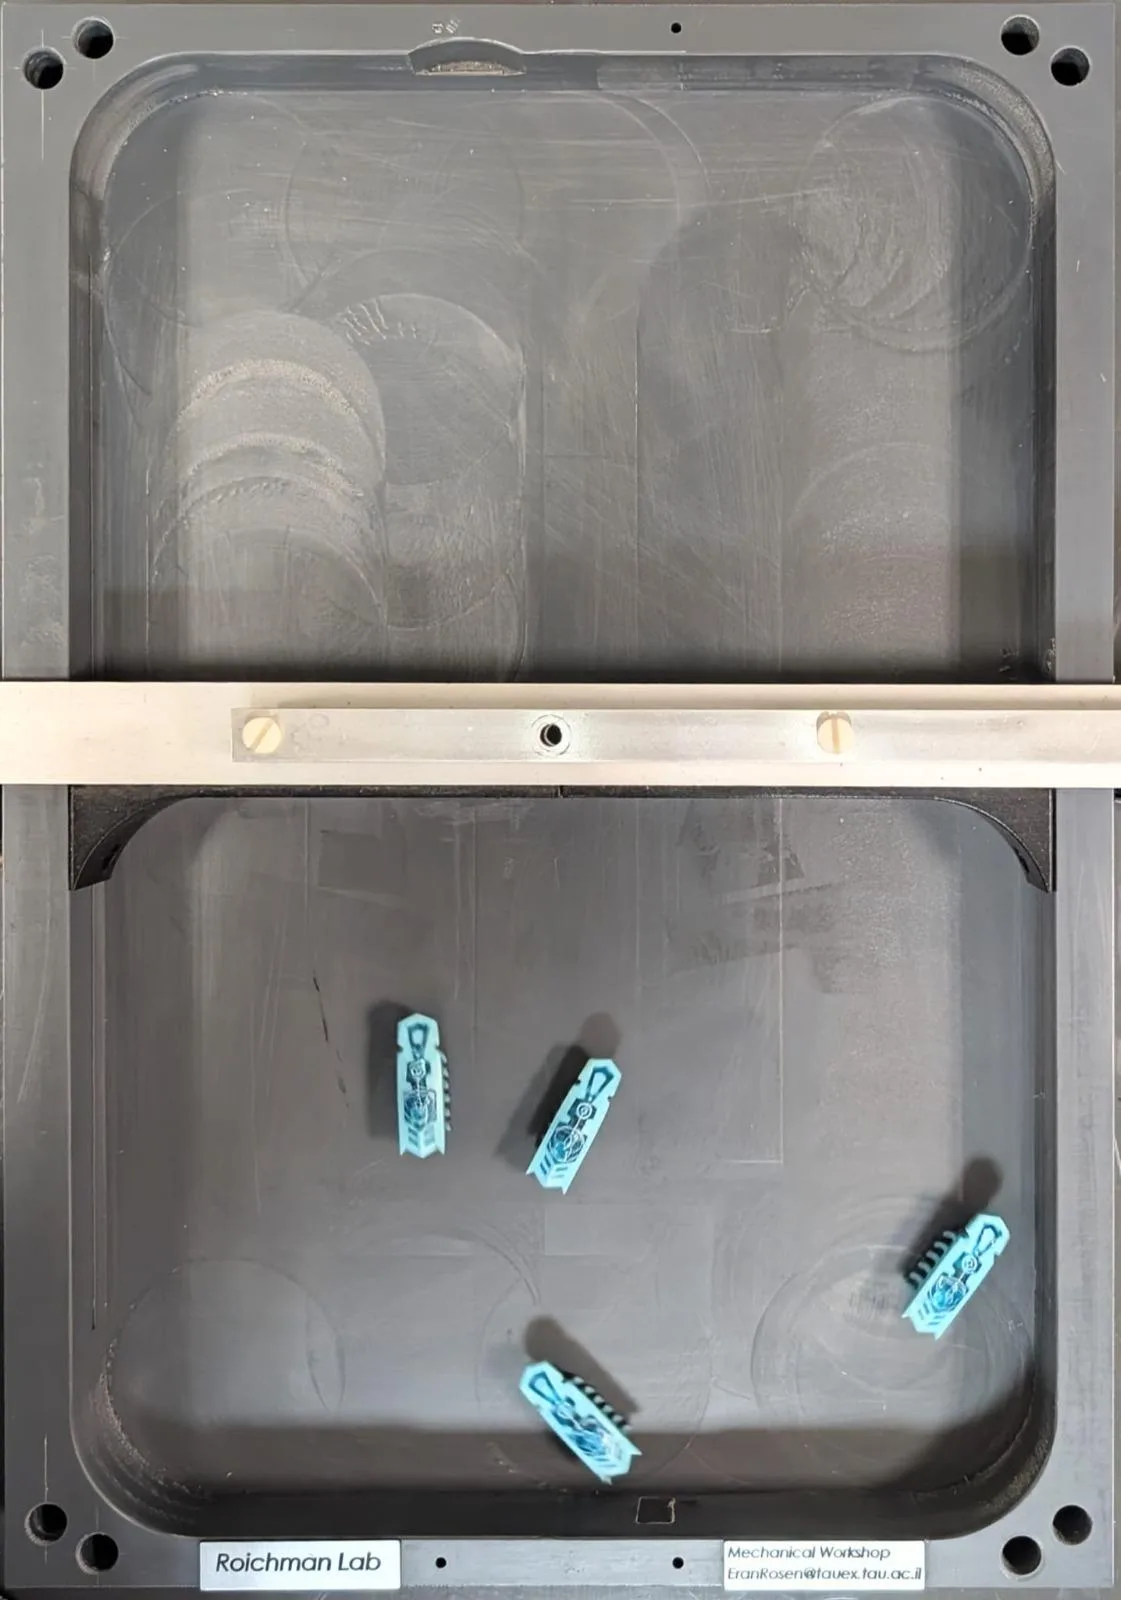
Un piston dans un cylindre rempli de gaz se déplace généralement lorsque le gaz exerce une pression sur lui. Mais il existe un piston qui se déplace lorsque l'espace devant lui est vide. Toutes les cinq secondes, il vérifie l'espace contre sa paroi, et s'il n'y a personne, il fait un pas vers l'intérieur, comprimant le gaz sans effort mécanique direct. C'est ainsi que fonctionne un moteur informationnel : il convertit la connaissance de la position des particules en travail utile.
Dans la nouvelle expérience, le fluide de travail n'est pas un gaz ordinaire, mais un gaz de robots autopropulsés. Ces robots-brosses vibrent et rampent sur l'arène comme des êtres vivants, et ils s'accumulent contre les parois. C'est précisément cette accumulation qui change la donne. Pour un gaz ordinaire, le travail moyen par mesure obéit à une formule simple, et le maximum est atteint lorsque la probabilité de trouver la région vide est d'environ 37 %. Pour un gaz actif, c'est différent.
À faible densité de robots, il est avantageux de vérifier de grandes régions : elles sont plus souvent vides, et le piston fait un grand pas. Mais lorsque les robots deviennent nombreux, une couche limite se forme contre la paroi, et la stratégie optimale change. Il vaut alors mieux vérifier une petite région juste contre le piston, à l'intérieur de cette couche, où les vides apparaissent plus fréquemment. La transition se produit lorsque la fraction de surface est d'environ 8 %, ce qui équivaut à huit robots de la taille d'une paume dans une pièce de 30 mètres carrés.
L'échelle d'énergie active du gaz α̃≈2.0 mN·cm est 15 ordres de grandeur plus grande que l'énergie thermique kBT à température ambiante, ce qui reflète la taille macroscopique des robots. Pourtant, formellement, la pression se comporte comme celle d'un gaz parfait, avec la température remplacée par une « température active ».
L'idée d'extraire du travail à partir d'informations sur la position des particules fait écho au démon de Maxwell, qui apparaît dans de nombreuses œuvres de science-fiction, par exemple dans la nouvelle « Le démon » de Stanisław Lem, tirée du cycle « Cyberiade », où un démon de seconde espèce tente de contourner la deuxième loi de la thermodynamique.