Moteur informationnel à piston sur matière active
Contexte
Les moteurs informationnels, proposés dès Szilard pour analyser le démon de Maxwell, sont aujourd'hui réalisés aux échelles micro et macro. Pour des particules thermiques avec parois rigides, la thermodynamique du moteur informationnel à piston est universelle : le travail moyen par mesure est −p₁ ln p₁, où p₁ est la probabilité de trouver la région près du piston vide. Cependant, la matière active, composée de particules autopropulsées, est fondamentalement hors d'équilibre, et son comportement dans de tels moteurs commence seulement à être étudié. À côté de ce travail sur l'archive, on trouve des études sur les moteurs quantiques, le démon de Maxwell dans les systèmes quantiques et les moteurs informationnels avec bruit, mais c'est cet article qui, pour la première fois, réalise expérimentalement un moteur informationnel macroscopique avec un milieu actif et le compare directement à son analogue thermique.
Méthodes
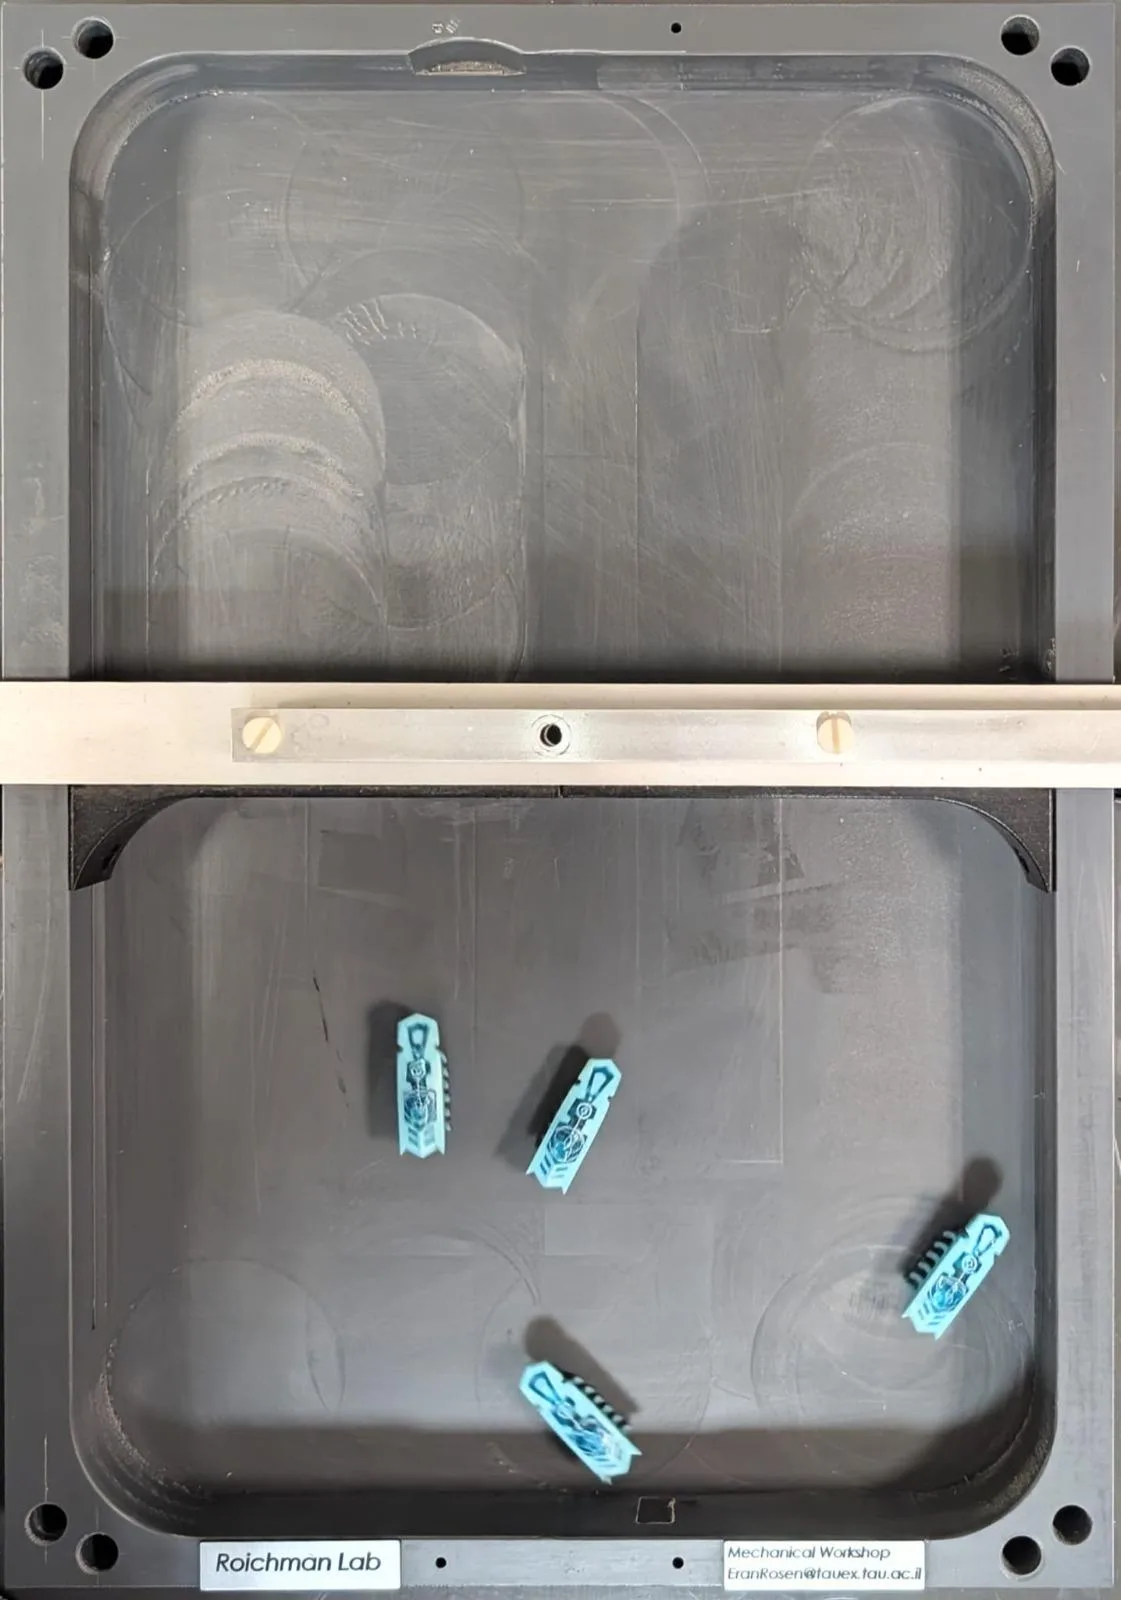
L'expérience a été menée dans une arène rectangulaire d'environ 30×30 cm avec une paroi mobile servant de piston. Le fluide de travail était constitué de 3 à 12 robots-balais (bbots) de 4 cm de long, mis en mouvement par vibration provenant d'une pile. Toutes les 5 secondes (ce qui est supérieur au temps de corrélation), une région de largeur Δx près du piston était vérifiée. Si elle était vide, le piston se déplaçait vers l'intérieur de Δx, comprimant le gaz sans travail mécanique direct. La pression était mesurée par calibrage d'une cloison flexible en nylon : sa déflexion permettait de déterminer la force exercée par les robots. La distribution spatiale des particules était reconstruite à partir d'enregistrements vidéo par webcam et d'algorithmes de suivi. Pour vérifier le rôle du frottement, des expériences de libre expansion du piston et des simulations numériques avec frottement sec ont été réalisées.
Résultats
La pression du gaz actif s'est avérée linéaire en fonction de la fraction de surface Φ avec un coefficient α=40.3±3.7 mN/m, ce qui est analogue à un gaz parfait, mais avec kBT remplacé par une échelle d'énergie active α̃≈2.0±0.2 mN·cm. La distribution spatiale des robots a montré une accumulation marquée près des parois : la densité près du piston est plusieurs fois plus élevée que dans le volume. En conséquence, la probabilité de région vide p₁(Δx) décroît plus rapidement que pour un gaz homogène pour les petits Δx, et plus lentement pour les grands Δx. Le travail moyen par mesure W̄(p₁) s'écarte de la courbe thermique −p₁ ln p₁ : à basse densité, le maximum se situe à p₁<1/e (grands Δx), et à Φ≈0.08, il y a basculement vers p₁≥1/e (petits Δx dans la couche limite). Dans un cycle fini avec frottement sec et temps d'attente de mesure, le régime optimal bascule également à la même densité, bien que la valeur de p₁ au maximum de puissance ne soit plus égale à 1/e.
Implications
Ce travail montre que l'activité modifie non seulement l'échelle d'énergie, mais aussi la statistique de la rétroaction en raison de l'accumulation de particules aux frontières. Cela le distingue des études voisines où les moteurs informationnels étaient construits soit pour des particules thermiques, soit pour des systèmes actifs microscopiques sans frontière macroscopique. Ici, pour la première fois, une transition entre deux régimes de contrôle optimal est démontrée, induite précisément par la couche limite. Ce mécanisme devrait fonctionner pour toute particule active à mouvement persistant dans une géométrie confinée, ce qui rend le résultat général pour une classe de systèmes.
Développements futurs
Le sujet pourrait évoluer vers la prise en compte des corrélations entre particules, qui ne sont pas décrites par des modèles simples de positions indépendantes. La formation de clusters, l'alignement directionnel et d'autres effets collectifs dans la couche limite pourraient influencer davantage p₁ et les paramètres optimaux. Il serait également intéressant d'étudier comment la géométrie de la frontière (rugosité, courbure) et les propriétés des parois (élasticité, frottement) permettent d'ajuster la statistique des régions vides et ainsi maximiser la puissance du moteur.
Impact
Les résultats sont importants pour la conception de dispositifs à l'échelle micrométrique utilisant des particules actives (bactéries, micro-nageurs artificiels) pour extraire du travail des fluctuations. Ils éclairent également comment les propriétés hors équilibre de la matière active modifient les limites fondamentales de la thermodynamique informationnelle.
Prochaines étapes
La prochaine étape immédiate est la mesure des corrélations entre les positions des robots dans la couche limite et leur inclusion dans le modèle pour affiner les prédictions de p₁. Une autre étape consiste en des expériences avec une géométrie de piston variable et différents types de particules actives, afin de vérifier l'universalité du basculement de régime.
Problèmes ouverts clés
Pour la physique de la matière active, la question de savoir comment les effets collectifs (clustering, alignement) influencent la statistique des fluctuations près des frontières reste ouverte. Ce travail montre que même sans interaction explicite entre particules, l'accumulation aux parois modifie radicalement le travail du moteur informationnel, mais le rôle des corrélations reste à déterminer.
L'échelle d'énergie active du gaz α̃≈2.0 mN·cm est 15 ordres de grandeur plus grande que l'énergie thermique kBT à température ambiante, ce qui reflète la taille macroscopique des robots. Pourtant, formellement, la pression se comporte comme celle d'un gaz parfait, avec la température remplacée par une « température active ».
L'idée d'extraire du travail à partir d'informations sur la position des particules fait écho au démon de Maxwell, qui apparaît dans de nombreuses œuvres de science-fiction, par exemple dans la nouvelle « Le démon » de Stanisław Lem, tirée du cycle « Cyberiade », où un démon de seconde espèce tente de contourner la deuxième loi de la thermodynamique.
Chiffres clés
- coefficient de pression: α = 40.3±3.7 mN/m
- échelle d'énergie active: α̃ = 2.0±0.2 mN·cm
- densité de basculement de régime: Φ ≈ 0.08
- temps entre mesures: t_m ≈ 5 s
- temps d'expansion du piston: τ = 48.7±0.2 s