Les microrobots sont des machines miniatures, dont la taille varie généralement de quelques micromètres à quelques millimètres, conçues pour fonctionner à des échelles où les robots conventionnels ne peuvent pas opérer. Ils sont destinés à effectuer des tâches précises dans des environnements confinés ou délicats, comme à l'intérieur du corps humain pour l'administration ciblée de médicaments, dans des puces microfluidiques pour le diagnostic de laboratoire sur puce, ou dans la fabrication pour le micro-assemblage. Ce domaine s'appuie sur des principes issus de la robotique, de la science des matériaux et des microsystèmes électromécaniques (MEMS), et implique souvent un contrôle sans fil par champs magnétiques, lumière ou réactions chimiques.
Histoire
Le concept a émergé à la fin des années 1980 avec les premiers dispositifs MEMS, mais le terme « microrobot » s'est répandu dans les années 1990. Parmi les étapes marquantes, on compte le premier microrobot nageur contrôlé sans fil au début des années 2000, développé par des chercheurs comme le groupe de Bradley Nelson à l'ETH Zurich. Cependant, le domaine est encore en évolution, et de nombreuses contributions fondamentales sont récentes.
Comment ça marche
Les microrobots sont généralement fabriqués par photolithographie ou impression 3D à l'échelle microscopique. Leur locomotion dépend de l'environnement : dans les fluides, ils peuvent utiliser des queues hélicoïdales qui tournent comme des tire-bouchons (imitant les bactéries) ou s'appuyer sur des gradients magnétiques pour être tractés. Dans les environnements secs, ils peuvent marcher ou rouler à l'aide de minuscules actionneurs. L'énergie est souvent fournie de l'extérieur — les champs magnétiques sont courants car ils pénètrent les tissus biologiques sans danger — ou par des réactions chimiques embarquées qui génèrent la propulsion. Le contrôle est obtenu en modulant le champ externe ou en concevant la forme du robot pour répondre à des stimuli spécifiques.
En pratique
Les microrobots sont développés pour l'administration ciblée de médicaments, la chirurgie mini-invasive (par exemple, le déblocage d'artères obstruées) et la remédiation environnementale, comme la dégradation des polluants dans l'eau.
Anecdote
Certains microrobots s'inspirent des spermatozoïdes, utilisant un flagelle unique pour nager dans des fluides visqueux comme le mucus cervical.
Construire dans l'espace aujourd'hui, c'est une affaire coûteuse de pièces préfabriquées : chaque panneau doit être hissé depuis la Terre, puis assemblé en apesanteur, comme un jeu de construction avec des gants épais. Les ingénieurs de cette nouvelle étude proposent une autre voie : ni transporter, ni imprimer, mais laisser le liquide façonner lui-même la structure.
Pendant trois jours d'affilée, un laser a frappé un jet de gaz, et à chaque seconde naissait un faisceau d'électrons avec une énergie comparable à celle d'un petit éclair. Auparavant, de tels faisceaux n'étaient obtenus que dans d'immenses halls, où l'accélérateur occupait tout un bâtiment. Désormais, l'ensemble tient dans une pièce et a fonctionné sans défaillance pendant 72 heures.
La Lune est une archive naturelle qui collecte la poussière cosmique depuis des milliards d'années. Parmi les grains microscopiques venus d'étoiles lointaines pourraient se cacher des techno-poussières — des particules créées par des civilisations extraterrestres.
Les capteurs magnétiques ordinaires perdent en sensibilité lorsqu'on réduit leur taille. Mais des scientifiques ont transformé un minuscule diamant en boussole lumineuse. Contrairement aux diamants de joaillerie, ce qui compte ici n'est pas la pureté mais des défauts créés artificiellement : ce sont eux qui transforment le cristal en boussole.
La lumière a besoin d'espace. L'objectif d'un appareil photo est à plusieurs centimètres du capteur pour que les rayons aient le temps de se focaliser. Et maintenant, cet espace a été réduit à l'épaisseur d'une feuille de papier — et la lumière se comporte pourtant comme si elle avait parcouru ses centimètres légitimes.
Le cerveau est une forteresse. Il est protégé par une couche dense de cellules qui ne laisse passer que les substances nécessaires. Les médicaments ne peuvent pas franchir cette barrière, c'est pourquoi de nombreuses maladies du cerveau sont si difficiles à traiter.
Des scientifiques ont trouvé un moyen d'entrouvrir les portes de la forteresse.
La photolithographie classique, utilisée pour fabriquer les puces, atteint ses limites : la lumière ne peut pas dessiner des détails plus petits que sa longueur d'onde. Ici, les chercheurs ont emprunté une autre voie. Ils ont d'abord créé de rares nervures verticales en oxyde, puis ont déposé dessus des couches d'oxyde d'aluminium d'un atome d'épaisseur.
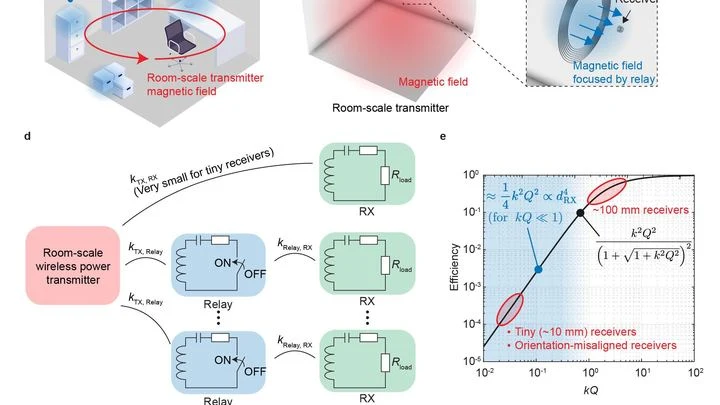
La recharge sans fil dans une pièce, c'est comme une piscine : l'énergie-eau est éclaboussée partout, et les minuscules capteurs-flotteurs bougent à peine. Leurs bobines sont trop petites pour puiser dans le champ répandu. L'énergie ne voyage pas à la vitesse de la lumière comme les ondes radio ; elle attend d'être collectée.
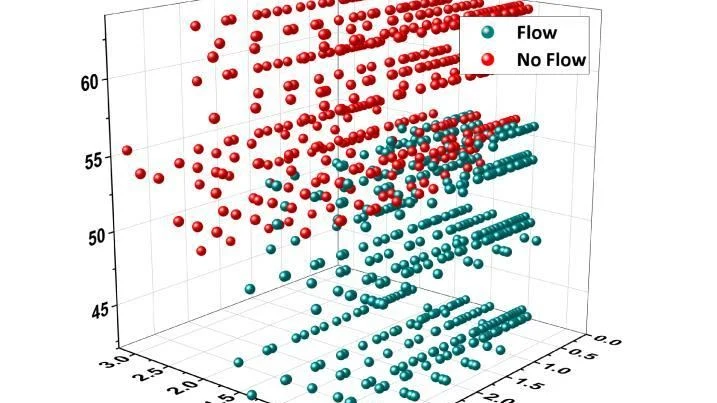
L'eau dans une fente étroite avance toute seule — c'est l'effet capillaire, qui fait monter la sève dans une tige. Mais si une marche se dresse sur son chemin, le liquide peut se figer, comme un voyageur devant un seuil élevé. Les scientifiques ont construit de minuscules canaux en verre et ont observé quand une goutte franchit la marche et quand elle reste bloquée.
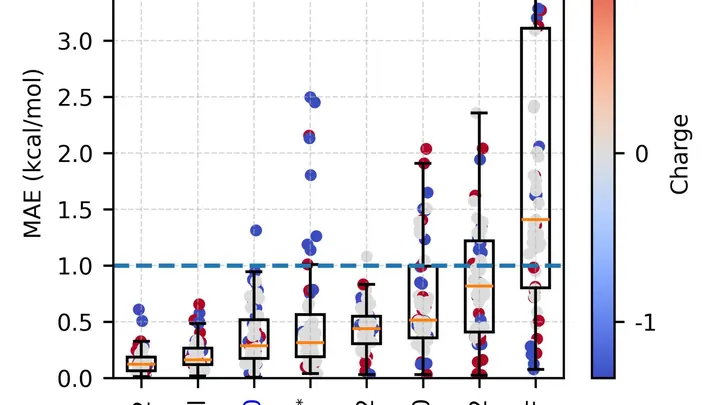
Il faut essayer des millions de clés pour trouver celle qui ouvrira la serrure de la maladie. Chaque clé est une molécule, et la serrure est une protéine de notre corps. Il est impossible de tester chaque clé manuellement, c'est pourquoi les chimistes utilisent des modèles informatiques qui prédisent comment une molécule se comportera dans la réalité.