Le SLAM est un cadre mathématique permettant à une plateforme mobile (robot, drone, voiture) de préciser simultanément sa propre position dans l’espace et de construire une carte de l’environnement. Il repose sur une approche probabiliste : le robot ne stocke pas une position exacte, mais un éventail de positions possibles avec différents degrés de confiance. Chaque nouvelle mesure des capteurs — télémètre laser (lidar), capteurs inertiels, caméras — met à jour cette distribution. L’idée clé est de fermer la boucle : lorsque le robot revient à un endroit déjà visité, il le reconnaît et réduit fortement l’erreur accumulée.
Histoire
Le concept de SLAM a été formalisé par Hugh Durrant-Whyte et John J. Leonard en 1991, bien que des travaux antérieurs (par exemple, Cheyne, 1986) aient déjà résolu des problèmes similaires. Les premières implémentations reposaient sur le filtre de Kalman étendu (EKF) et exploitaient des données radar ou sonar. L’année 2002 a été un tournant, lorsque Montemerlo et Thrun ont présenté FastSLAM, un algorithme basé sur un filtre particulaire capable de traiter des milliers de points de repère en temps réel. Les approches modernes, telles que ORB-SLAM, utilisent la fusion multi-capteurs et une architecture en graphe, atteignant une haute précision à grande échelle.
Comment ça marche
Le SLAM probabiliste modélise la distribution conjointe P(x_{1:t}, m | z_{1:t}, u_{1:t}), où x est la trajectoire, m la carte, z les observations, u les signaux de commande. On applique généralement un filtrage bayésien récursif : prédiction basée sur le modèle de mouvement, correction d’après les données des capteurs. Dans le Graph SLAM, le problème est transformé en un graphe creux, où les nœuds sont les poses du robot et les points de repère, et les arêtes sont des contraintes provenant de l’odométrie et des observations. L’optimisation du graphe par les méthodes de Newton-Gauss ou de Levenberg-Marquardt fournit la meilleure estimation de l’historique complet. Pour la fermeture de boucle, on utilise des méthodes de reconnaissance de lieux (place recognition), souvent basées sur des sacs de mots visuels (BoW) pour les systèmes à caméra. Les filtres particulaires, quant à eux, représentent la distribution par un ensemble d’hypothèses (particules), chacune ayant sa propre carte ; cette approche est efficace pour les modèles non linéaires et les bruits non gaussiens.
En pratique
Une voiture autonome ne roule pas à l’aveugle : elle construit un modèle tridimensionnel de la rue et comprend où elle se trouve. Les aspirateurs robots mémorisent le plan de l’appartement pour ne manquer aucun coin.
Anecdote
Certains systèmes SLAM utilisent plusieurs caméras et capteurs inertiels, un peu comme l’humain s’oriente en regardant avec ses yeux et en ressentant l’inclinaison de son corps.
Un radiologue regarde un scanner abdominal et voit non seulement des organes, mais aussi leur disposition mutuelle : quel rein est plus gros, où se trouve la tumeur par rapport au vaisseau. C'est comme lire une carte : il ne suffit pas de savoir où se trouve habituellement une ville, il faut aussi savoir mesurer la distance entre deux points sur le terrain.
Construire dans l'espace aujourd'hui, c'est une affaire coûteuse de pièces préfabriquées : chaque panneau doit être hissé depuis la Terre, puis assemblé en apesanteur, comme un jeu de construction avec des gants épais. Les ingénieurs de cette nouvelle étude proposent une autre voie : ni transporter, ni imprimer, mais laisser le liquide façonner lui-même la structure.
En 2019, les habitants du district de Palghar, dans l'ouest de l'Inde, ont senti le sol se dérober sous leurs pieds — pas une fois, mais des milliers de fois. En deux ans, les sismographes ont enregistré environ 50 000 secousses.
À l'intérieur d'un morceau d'aluminium, les atomes sont alignés en rangées régulières, comme des briques dans un mur. Mais parfois, une rangée s'arrête avant d'atteindre le bord – et une « marche » apparaît dans le cristal, ce que les physiciens appellent une dislocation.
Un conteneur maritime, c'est un coffre-fort en acier de la taille d'une pièce, rempli de marchandises. Le sonder aux rayons X est difficile : les parois épaisses et la cargaison dense étouffent les rayons. Les muons viennent à la rescousse — ce sont des particules qui naissent haut dans le ciel et tombent en permanence sur la Terre.
Un réseau de radiotélescopes, c'est comme un appareil photo auquel il manquerait plusieurs lentilles. Depuis que Karl Jansky a capté le bruit radio de la Galaxie, les astronomes essaient de reconstruire une image cohérente à partir de signaux fragmentaires.
Deux cents millions d'étoiles. Dans le centre de la Galaxie, où le futur relevé du télescope Nancy Grace Roman se concentrera, environ 250 fois au cours de la mission, la lumière de l'une d'elles vacillera sous une caresse invisible.
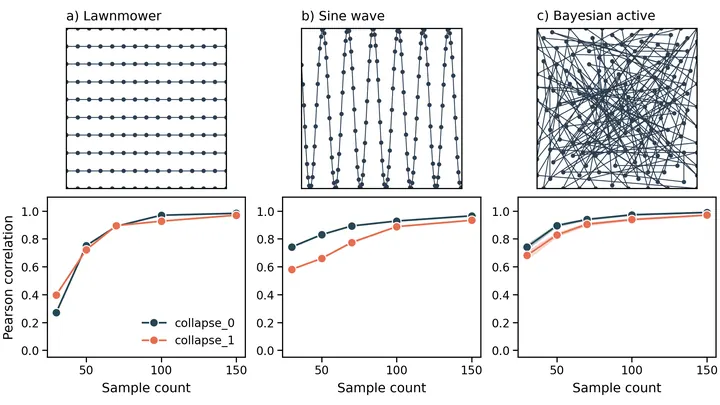
Un groupe de robots explorateurs, c'est un peu comme une brigade de cuisiniers qui goûtent le même plat. Chacun prélève un échantillon de sa zone et donne son avis : libre, occupé, ou incertain. Mais les goûts sont subjectifs — l'un n'a pas remarqué le pied de chaise, l'autre n'a léché que le bord.
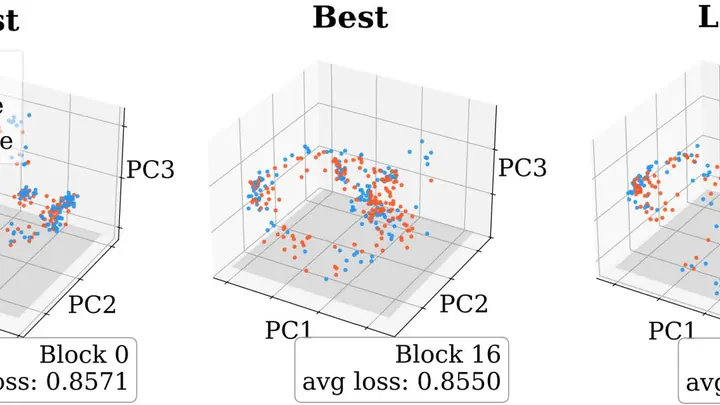
Il suffit que la caméra d'un robot tressaute pour qu'il fasse tomber une pièce : son réseau de neurones est déstabilisé. Mais si l'on observe ses signaux, ils ressemblent à des constellations dans la galaxie : quand tout se passe bien, ils se regroupent dans un secteur, et juste avant une erreur, ils basculent brusquement dans un autre.
Le robot jongleur attrape et lance des balles en parfaite cadence avec l'humain, tels deux pulsars émettant leurs impulsions à l'unisson. Jongler avec trois balles, c'est le classique «cascade», un enchaînement régi par une pulsation régulière, semblable à la rotation d'un phare cosmique. Que l'on casse le rythme, et le motif s'effondre.
Les caméras d'une voiture autonome captent la lumière, telles des télescopes pointés vers une lointaine galaxie. Chaque image est une observation fragmentaire ; ensemble, elles doivent former une carte du chemin.
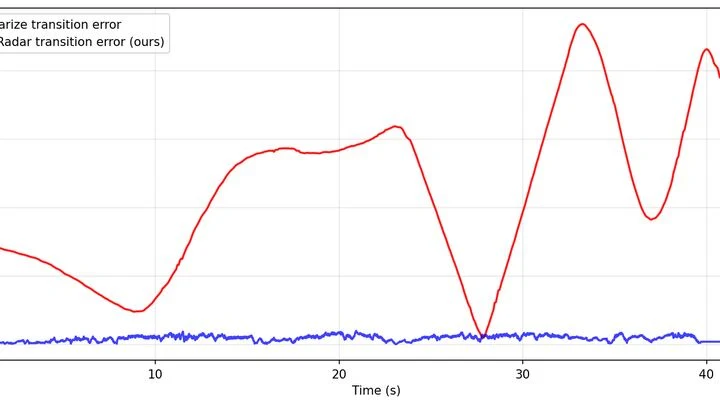
Le radar, telle une chauve-souris dans une grotte, envoie une impulsion et écoute l'écho. Mais dans le récepteur, un déséquilibre microscopique est inévitable : il brouille les fréquences et crée pour chaque cible un double fantôme, comme un second écho légèrement déformé.
Habituellement, ces fantômes gênent et on les élimine à l'avance.
Un radar ordinaire ne voit qu'un point. La nouvelle méthode transforme l'écho radio en une sculpture en volume : le signal dessine la forme, l'inclinaison et le mouvement.
Les satellites modulaires sont assemblés à partir de blocs cubiques, comme un jeu de construction. Lors d'un impact de débris spatiaux, certains blocs sont détruits, créant une brèche. Les ingénieurs se sont inspirés de la capacité des tissus vivants à cicatriser.
Un signal radio à modulation en couches évoque les strates d'une cité antique : chaque niveau porte sa propre information, mais avec le temps, ils s'emmêlent à cause des interférences. Les algorithmes classiques se perdent dans ce fouillis. La nouvelle méthode TSDN agit comme un réseau de neurones archéologue.
Pendant longtemps, les biologistes ont étudié les cellules en n'écoutant qu'une seule voix dans un chœur polyphonique : par exemple, ils mesuraient l'activité des gènes en ignorant comment l'ADN était empaqueté. C'est comme essayer de comprendre une conversation en ne connaissant qu'une seule langue.
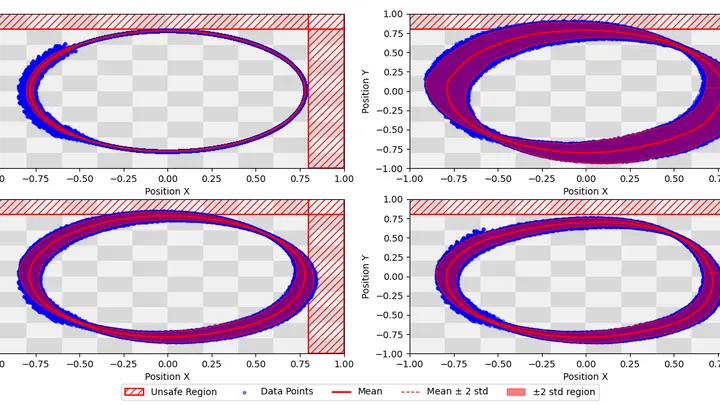
Quand un drone apprend d'un pilote expérimenté, il ne mémorise pas seulement des manœuvres, mais des couloirs de sécurité entiers. Mais en vol réel, il y a toujours des facteurs absents de l'entraînement : un vent inattendu, des vibrations de la caméra, même le mouvement propre du drone peut déstabiliser l'air.
Aux intersections sans feux, les humains se mettent d'accord du regard. Une voiture autonome ne peut pas faire ça : elle doit à la fois décider si elle avance ou cède le passage, et tracer sa trajectoire. Avant, ces tâches étaient séparées, ce qui rendait les manœuvres saccadées et dangereuses.
Des chercheurs les ont réunies grâce à des champs de force virtuels qui enveloppent chaque véhicule.
Un radar ordinaire évoque un micro dans une foule bruyante : les sons individuels se fondent en une bouillie. PiVoT agit comme un chef d'orchestre qui, au milieu du chaos de l'accordage, reconnaît instantanément chaque instrument. Plutôt que d'énumérer des hypothèses, l'algorithme resserre une boucle autour des cibles les plus probables — voitures, cyclistes, piétons.
Un radar classique fonctionne comme un photographe amateur : il prend une série de clichés flous et tente d'en assembler une panorama. Les détails sont flous, et dans un long couloir ou une foule, le robot se perd facilement.
Le principe est simple : comme une chauve-souris, le radar émet une onde et capte l'écho.
Une personne dans une barque tourne en déplaçant le poids de son corps. Un navire autonome utilise la même astuce : la manœuvre est effectuée par une masse mobile à l'intérieur de la coque. Son mouvement est contrôlé par un réseau de neurones qui anticipe le chaos des vagues et les rafales de vent.
Un essaim de robots ressemble à une nuée de lucioles : chacun se déplace au hasard « là où c'est plus libre », et le chaos se transforme en ordre. Pendant longtemps, on s'est demandé comment, sans communication ni commandes, naissait cette coordination.
Imaginez un conducteur sur une route verglacée : il ne connaît pas la réaction exacte de sa voiture aux mouvements du volant et doit apprendre en conduisant, en gardant intuitivement une marge de manœuvre pour une éventuelle erreur. C'est ainsi que fonctionne un algorithme de contrôle adaptatif.
Un enfant qui explore un appartement inconnu rampe d'un objet à l'autre et mémorise ce qu'il voit depuis chaque coin. C'est ainsi que le cerveau construit une carte mentale — un modèle interne de l'espace. L'algorithme gradCSCG fonctionne sur le même principe : il reçoit un flux vidéo d'une caméra et dessine lui-même le plan du lieu, en s'appuyant uniquement sur le changement des images.
Quand un verre d'eau est plein, continuer à verser est un gaspillage inutile. Les jeux en streaming font souvent la même chose avec les données vidéo : l'encodeur pousse le flux au maximum, alors que l'œil cesse de remarquer les améliorations bien avant la limite.
Une flotte de nombreux vaisseaux, telle une galaxie d'étoiles, accomplit une mission commune. Parfois, un vaisseau explose comme une supernova. Si on ne le remplace pas à temps, la flotte s'affaiblit. Mais le problème, c'est qu'on ne voit pas quel vaisseau tombera en panne ensuite — les défaillances sont invisibles, comme la matière noire.
Pendant des décennies, les modèles globaux de l'atmosphère ont ressemblé à des artistes contraints de peindre les tempêtes planétaires à grands traits grossiers : une résolution de 25 à 100 kilomètres obligeait à « deviner » la convection via des schémas approximatifs, engendrant des erreurs…
Imaginez : un orchestre philharmonique joue, mais le microphone ne capte qu'un bourdonnement indistinct — un tutti où se mêlent contrebasses, flûtes et timbales. Les physiciens résolvent un problème similaire depuis des décennies en examinant les champs de densité, de température ou d'induction magnétique.
Stuttgart, 2025. Un ingénieur logiciel branche son ordinateur portable sur une voiture d'essai, non pas pour un diagnostic, mais pour changer « l'identité » du véhicule — comme on flashe le firmware d'un smartphone. Mais au lieu d'une mise à jour instantanée, il est confronté à une cascade d'incompatibilités.
Quand un bâtiment s'effondre, ses armatures d'acier se transforment en une boussole magnétique chaotique. L'entropie — la mesure du désordre — augmente, mais c'est précisément ce désordre qui révèle les cavités où des personnes pourraient se trouver.
Dans le laboratoire, il y a un piège — un « puits » invisible de champs électriques — où flotte une particule de poussière chargée d'une centaine de nanomètres. Elle oscille d'avant en arrière, comme le balancier d'une horloge.
Une poignée de sable tombe sur une table — et chaque grain roule vers le bas jusqu'à ce qu'il se fige dans un creux. C'est ainsi que fonctionne le potentiel : la surface de la table indique aux particules où aller. Mais dans une rivière avec des tourbillons, il n'y a pas un seul creux vers lequel tout converge. L'eau tourne, revient, serpente.
Le bras soulève une tasse de l'étagère — un geste habituel que l'on ne remarque pas tant que les muscles ne sont pas fatigués. Alors la trajectoire change : le coude part légèrement de côté, le poignet tremblote. En général, le médecin capte ces changements avec ses mains, en palpant les muscles du patient.
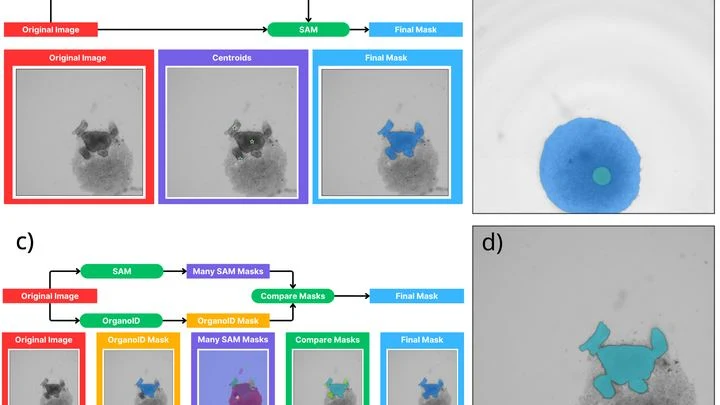
Un biologiste observe au microscope des dizaines de minuscules sphères cellulaires – des sphéroïdes. À partir d'eux, de minuscules organes miniatures pousseront plus tard. La tâche ressemble à celle d'un boulanger qui évalue si la pâte a bien levé dans chaque moule. Seulement, au lieu de moules, il y a un milieu de culture, et au lieu de pâte, des cellules vivantes.
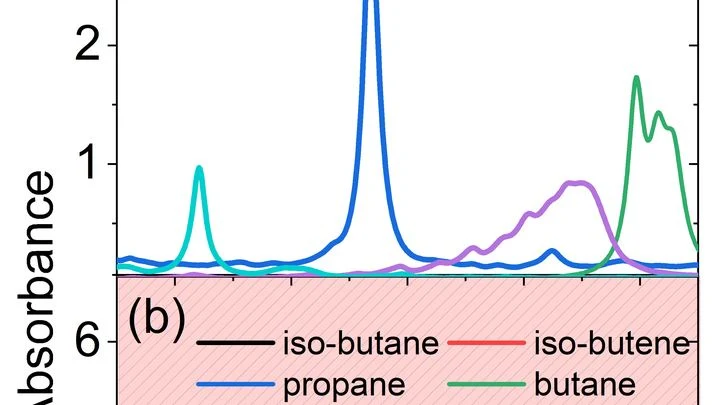
Cent personnes parlent en même temps dans une grande salle. Vous essayez d'en écouter une seule — mais les voix se fondent, certaines chuchotent, et vous ignorez même l'existence de certaines. C'est à peu près ce que ressent un analyseur de gaz laser classique lorsque des dizaines de substances se mélangent dans une chambre de combustion ou un tuyau d'usine.
Après une partie de Scrabble, le plateau ressemble à une mosaïque : les lettres sont éparpillées mais forment un motif connecté — des îlots de mots au milieu d'une mer de cases vides. Un tel motif peut être décrit mathématiquement, mais cela nécessite généralement des règles complexes.
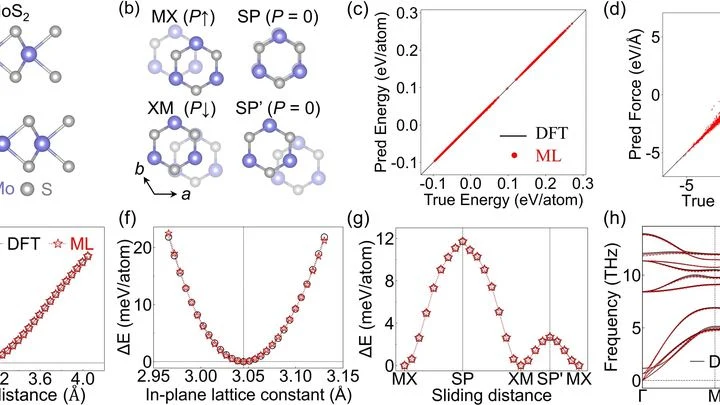
Deux feuilles de papier superposées, lorsqu'on les chauffe, commencent à ramper imperceptiblement l'une sur l'autre. C'est à peu près ce que font les couches de disulfure de molybdène, un matériau d'un atome d'épaisseur. À température ambiante, elles glissent spontanément à une vitesse d'environ un mètre par seconde.
Dans un laboratoire où l'on étudie les cristaux, le technicien regarde un écran parsemé de taches lumineuses et fait pivoter lentement l'échantillon, cherchant à obtenir un motif symétrique. Ce travail ressemble à l'accord d'un vieux poste de radio : on tourne le bouton jusqu'à ce que le bruit laisse place à un signal clair. Désormais, cette manette peut être tournée par une machine.
L'anatomopathologiste colore une coupe de tissu avec de l'hématoxyline et de l'éosine — les cellules se teintent en bleu et en rose, et au microscope on voit leur forme et leur disposition. Mais quels gènes sont actifs dans chaque cellule, on ne peut pas le lire sur une telle image.
La lumière, en traversant un milieu trouble — par exemple un verre de lait ou du verre dépoli — se diffuse dans toutes les directions. Mais parfois, au lieu de se disperser, elle reste piégée dans de minuscules « poches » à l'intérieur du matériau. Ces poches, les physiciens les appellent des modes localisés : la lumière y tombe comme dans un piège et ne peut plus en sortir.