Активные звёздные полимеры обнимают добычу ✛
Контекст
Способность живых систем к автономной перестройке структуры, например сворачивание хроматина или ремоделирование цитоскелета, вдохновляет создание синтетической активной материи. Однако локальная генерация сил должна быть скоординирована деформируемой архитектурой, чтобы породить глобальное функциональное изменение формы. Активные полимеры уже демонстрируют набухание, складывание и компактификацию, но целенаправленный захват окружающих объектов остаётся нерешённой задачей. Работа стоит на отшибе: соседние исследования касаются коллективного движения бактерий, полимеров на волнах и квантовой запутанности, но никто не изучал звёздную топологию с активными руками как инструмент механического захвата.
Методы
Экспериментальная система состояла из напечатанных на 3D-принтере цилиндрических виброботов на вибрирующей пластине. Активные мономеры имели наклонные ножки, обеспечивающие самодвижение, а пассивное ядро — вертикальные ножки. Мономеры соединялись жёсткими стержнями, образуя звезду с f руками по N мономеров. Движение записывалось камерой сверху с частотой 20 кадров в секунду. Параллельно проводилось компьютерное моделирование методом Ланжевена с учётом инерции, трения, самодвижения и контактных сил (Герц, Миндлин, трение качения). Сравнивались активные и пассивные звёзды, а также системы с разным трением.
Результаты
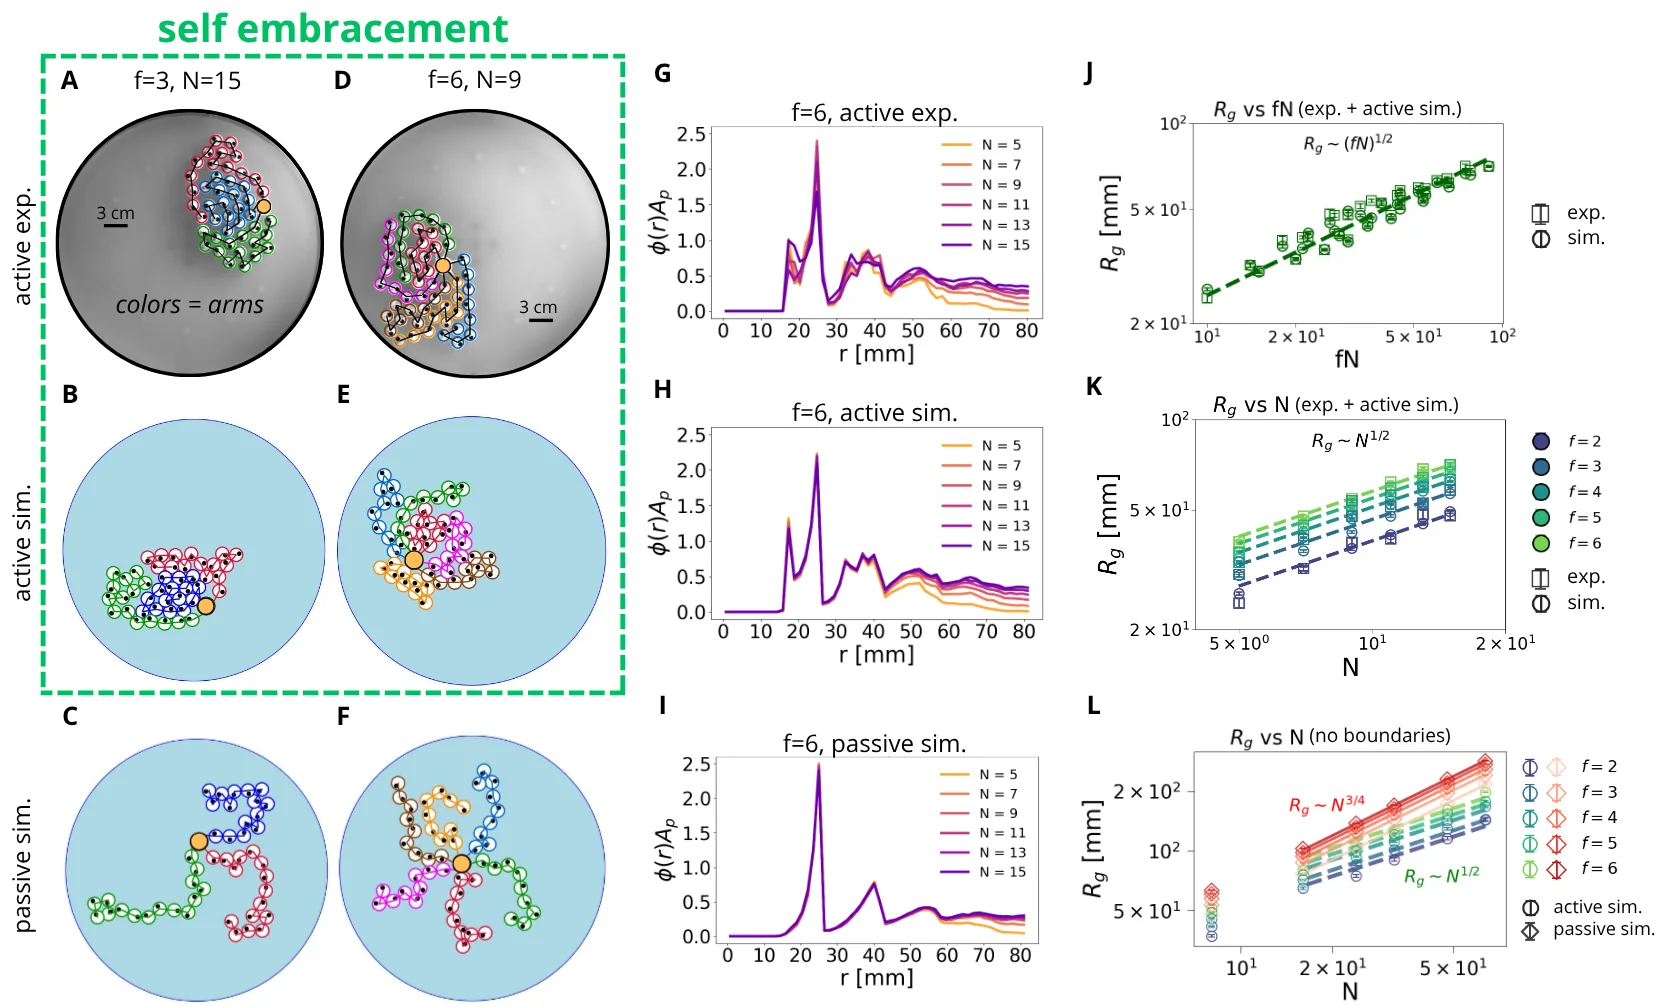
Активные звёздные полимеры самопроизвольно сворачиваются в компактные конфигурации, где руки обнимают друг друга и ядро. Радиус инерции Rg растёт как (fN)^1/2, что соответствует плотному двумерному объекту, в отличие от пассивного скейлинга ~$N^3$/4. Взаимное объятие нескольких звёзд приводит к образованию устойчивых кластеров: контактная площадь между активными полимерами значительно выше, чем между пассивными. При погружении в ванну пассивных частиц активная звезда захватывает их, оборачивая руки: при низкой плотности частиц активная звезда захватывает почти в 10 раз больше частиц, чем пассивная, а при высокой — примерно в 4 раза больше. Ключевую роль играют трение качения и контактное трение: без них самозахват исчезает.
Значение
Работа впервые демонстрирует, что активность на уровне мономеров в звёздной архитектуре порождает механизм активного объятия, превращающий полимер в автономный пинцет. В отличие от соседних исследований, сосредоточенных на глобальных изменениях формы, здесь показана локальная функциональная манипуляция объектами. Это расширяет представление о роли топологии тела в активной материи и предлагает новый принцип проектирования мягких роботов, способных захватывать и переносить грузы без централизованного управления.
Развитие
Дальнейшие исследования могут изучать коллективное поведение плотных суспензий активных звёздных полимеров, где непрерывное образование и разрыв контактов действует как активная обратимая сшивка. Это может породить новые явления, такие как неравновесная вязкоупругость, текучесть и релаксация напряжений. Также перспективно исследование захвата и высвобождения грузов разной формы и разработка микромасштабных версий таких систем.
Влияние
Результаты повлияют на разработку мягких микророботов, систем адресной доставки лекарств и умных материалов, способных к самосборке в сложных средах. Также они дают новую экспериментальную платформу на стыке физики активной материи и физики полимеров.
Следующие шаги
Провести систематические эксперименты с разным числом рук и мономеров, изучить динамику захвата и высвобождения частиц, а также исследовать поведение плотных ансамблей активных звёзд. Важно также перенести принцип на микроскопический масштаб, например, используя коллоидные частицы с активным покрытием.
Ключевые проблемы
Работа связывается с фундаментальной проблемой физики активной материи: как локальная генерация сил в сочетании с архитектурой тела порождает целенаправленные механические функции. Она также затрагивает нерешённый вопрос о роли топологии полимера в неравновесной самосборке и о возможности автономного захвата объектов без внешнего управления.
Взгляд машины знаний
Этот раздел адресован автору работы и его коллегам. Соседние работы нашёл смысловой поиск по нашему архиву — не по совпадению слов, а по смыслу. Мы не рецензируем: мы показываем поле вокруг.
Что сделано в работе
Авторы собрали активный звёздный полимер из виброботов и показали, что он самопроизвольно сворачивается в компактную конфигурацию, названную активным объятием, из-за конкуренции самодвижения и трения. Эксперименты и симуляции демонстрируют самозахват, взаимное объятие полимеров и захват пассивных частиц.
В чём сила
Впервые показано, что звёздная топология с активными руками порождает механизм активного объятия, превращающий полимер в автономный пинцет, способный захватывать и удерживать объекты.
Куда можно двигаться
- Может быть интересно посмотреть, как активное объятие взаимодействует с полимерной топологией: в архиве рядом лежит работа о том, как узлы в полимерных кольцах меняют форму под действием тепла, и аналогичный ход с изменением жёсткости или связности рук мог бы дать новые режимы захвата.опора: Узлы в полимерных кольцах меняют форму от тепла arXiv:2605.09555
- Рядом лежит работа о микромашинах, которые учатся ориентироваться без карты: возможно, добавив простую обратную связь или сенсорное управление к активным звёздам, можно получить автономный захват, реагирующий на окружение.опора: Микромашины учатся ориентироваться без карты arXiv:2601.00480
- В архиве есть работа о том, как облако атомов удерживает себя само: возможно, идеи самоудержания помогут разработать активные звёзды, которые после захвата груза стабилизируют свою конфигурацию без внешнего вмешательства.опора: Облако атомов, которое держит себя само arXiv:2604.13370
Что можно попробовать
- Проверить, как захват зависит от числа рук и длины рук, чтобы найти оптимальную геометрию для удержания частиц разного размера.
- Апробировать активные звёзды с изменяемой жёсткостью рук (например, за счёт нагрева или магнитного поля), чтобы управлять моментом схватывания.
- Испытать захват в неоднородной среде, например с препятствиями, чтобы оценить надёжность активного объятия в реальных условиях.
Работы рядом в нашем архиве
- Пузыри в космической пене: молекулярные полости как механизм звёздной обратной связиблизость 0.53
- Жизнь из пузырьков: как протоклетки обрели эволюциюблизость 0.53
- Кислород прячет свет рождающихся звёздблизость 0.52
- Искусственный интеллект ищет материалы как шеф-поварблизость 0.52
- Узлы в полимерных кольцах меняют форму от теплаблизость 0.51
- Облако атомов, которое держит себя самоблизость 0.51
- Микромашины учатся ориентироваться без картыблизость 0.51
Вокруг этой работы в архиве пусто: ближайший разбор всего на 0.53, при обычных 0.64. Похоже, рядом почти не бурили.
Активные звёздные полимеры захватывают пассивные частицы подобно пауку, оборачивающему добычу своими лапами, хотя у них нет ни нервной системы, ни датчиков.
Поведение активных звёздных полимеров напоминает мягких роботов-манипуляторов из научной фантастики, например, щупальца Октавиуса из вселенной Человека-паука, которые автономно захватывают предметы.
Ключевые числа
- скорость мономера: 35 мм/с
- персистентное время: 1.25 с
- отношение захвата (низкая плотность): ~10 раз
- отношение захвата (высокая плотность): ~4 раза
- диаметр мономера: 15 мм