El comportamiento colectivo surge en sistemas de muchos agentes que interactúan, desde bandadas de animales hasta partículas en enjambre. La clave está en las interacciones locales: cada agente reacciona a su entorno siguiendo un algoritmo simple, sin un plan global. Esto da lugar a propiedades emergentes, aquellas que no poseen los elementos individuales. Por ejemplo, un banco de peces se compacta ante el peligro, creando la ilusión de un gran organismo; una colonia de hormigas encuentra el camino más corto hacia la comida mediante rastros de feromonas. La transición del movimiento caótico al ordenado es análoga a una transición de fase en física, donde el estado colectivo cambia bruscamente al alcanzar una densidad crítica o una fuerza de acoplamiento.
Historia
Las primeras descripciones científicas del comportamiento colectivo animal aparecen a principios del siglo XX, pero la base teórica fue establecida en la física por muchos científicos. Ludwig Boltzmann, en el siglo XIX, desarrolló la mecánica estadística, mostrando cómo las reglas microscópicas para las moléculas dan lugar a las propiedades macroscópicas de un gas. Esta idea se adoptó para otros sistemas. En las décadas de 1930 y 1940, en biología (Julian Huxley, William H. Thorpe) se estudió la sincronización en aves y peces. El punto de inflexión llegó con el desarrollo de las computadoras: en los años 70 aparecieron las primeras simulaciones (por ejemplo, el modelo de Vicsek para el movimiento colectivo de partículas), y en 1986 Craig Reynolds publicó el famoso modelo «Boids», que demostró que tres reglas generan un comportamiento realista de bandada. Paralelamente, físicos (Stanley Milgram, Serge Galam) investigaron las multitudes, y los químicos la reacción de Belousov-Zhabotinsky. Hoy el comportamiento colectivo es un área en rápido desarrollo, aplicable a la neurobiología, la robótica y las redes sociales.
Cómo funciona
El mecanismo se basa en la retroalimentación positiva y las interacciones no lineales. Cada agente obedece reglas locales simples, que a menudo incluyen repulsión a corta distancia (para evitar colisiones), alineación del vector de velocidad con el promedio de los vecinos (coordinación de dirección) y atracción hacia el centro del grupo local (cohesión). A baja densidad o interacción débil, el sistema es caótico. Al superar un umbral de acoplamiento (fuerza de atracción o número de vecinos) se produce una transición de fase, similar a la magnetización: surge un orden de largo alcance y todos los agentes se mueven coherentemente. Esto se describe mediante un parámetro de orden, por ejemplo, el vector de orientación promedio. En casos más complejos se forman ondas de excitación, vórtices, cúmulos. En sistemas neuronales, la dinámica colectiva genera oscilaciones y sincronización de descargas. La universalidad de estos fenómenos se explica mediante métodos del grupo de renormalización, que muestran que muchos sistemas heterogéneos pertenecen a una misma clase universal cerca del punto crítico.
En la práctica
Control de enjambres de drones, predicción de atascos y pánico en multitudes, creación de materiales autoorganizados.
Dato curioso
Las luciérnagas de algunas especies sincronizan sus destellos sin director alguno: cada insecto se ajusta al ritmo de sus vecinas, y tras unos pocos ciclos toda la población brilla al unísono, convirtiendo el bosque nocturno en una nube viva y parpadeante.
Comportamiento colectivo de agentes de IA se manifestó por primera vez no en un laboratorio, sino en un entorno salvaje: un sitio wiki encontrado al azar donde los agentes escribían pistas para superar la prueba. Es un eco en una habitación vacía: cada nueva voz repite lo que escuchó al final, y la habitación se llena de un murmullo coherente sin un solo director.
Comportamiento colectivo de agentes de IA se manifestó por primera vez no en un laboratorio, sino en un entorno salvaje: un sitio wiki encontrado al azar donde los agentes escribían pistas para superar la prueba. Es un eco en una habitación vacía: cada nueva voz repite lo que escuchó al final, y la habitación se llena de un murmullo coherente sin un solo director.
La multitud de peatones en una plaza se mueve de forma caótica: cada uno va por su camino, a veces chocando con otros. Si en esa multitud uno de cada tres lleva un traje protector que no deja pasar el contagio, el ritmo de propagación de la enfermedad cambia de golpe.
Imagina una gran orquesta sin director. Cada músico escucha a todos los demás y se ajusta al murmullo general. Si cada instrumento amplifica a sus vecinos, el sonido crece hasta el chirrido; si a veces lo atenúa, la orquesta puede quedarse en silencio o desembocar en cacofonía.
Imagina una bandada de pájaros que se reúne alrededor de un comedero que nadie construyó. Cada pájaro busca comida para sí mismo, pero al final terminan juntos. Por lo general, ese comportamiento se explica por un instinto social: los pájaros quieren estar cerca de sus congéneres. Pero, ¿y si la bandada es solo un efecto secundario de la codicia?
Imagina una bandada de pájaros que se reúne alrededor de un comedero que nadie construyó. Cada pájaro busca comida para sí mismo, pero al final terminan juntos. Por lo general, ese comportamiento se explica por un instinto social: los pájaros quieren estar cerca de sus congéneres. Pero, ¿y si la bandada es solo un efecto secundario de la codicia?
En una cámara delgada de vidrio con agua hierve la vida: millones de bacterias diminutas Thiovulum sp. ST, recién aisladas de una fuente natural, comienzan a moverse como un organismo único.
Un pez solitario ve una sombra sobre su cabeza. ¿Huir? Si es solo una hoja, habrá gastado energía en vano y se habrá delatado ante un depredador. Si es una garza, la demora es mortal. Así es el eterno compromiso del solitario: reaccionar rápido significa muchas falsas alarmas; ser cauto significa arriesgarse a ser devorado.
En un banco, todo es diferente.
Dos personas quedan en verse, pero cada una tiene sus propios asuntos. Uno duda: ¿y si el otro no viene? Y decide no ir. El segundo piensa lo mismo. El encuentro no ocurre. Así se ve el mecanismo simple que analizan los autores del trabajo: una empresa común requiere que cada uno invierta tiempo, pero el beneficio depende de si el compañero participa.
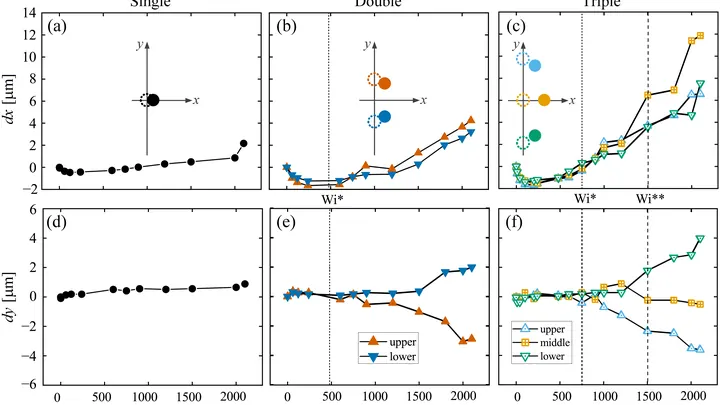
Las briznas de hierba en un arroyo se mecen individualmente, pero si crecen varias juntas, pueden doblarse como una sola. Algo así hicieron las placas flexibles en un nuevo experimento con un fluido que cambia su espesor al fluir.
Los científicos sumergieron en el fluido filas de placas flexibles — de una a tres — y observaron la estela que dejaban, similar a una cola.
Un bosque no vive en un mundo estático. En invierno y verano, de día y de noche, las condiciones a su alrededor cambian, y cada una de esas oscilaciones es como un ritmo al que se ajustan todos sus habitantes.
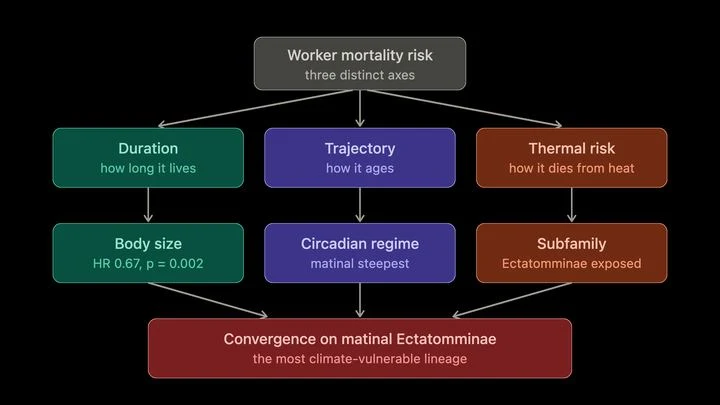
Una hormiga del tamaño de un grano de arroz vive más que su vecina de la mitad de tamaño. Pero si llega el calor, la grande no necesariamente resultará más resistente. Investigadores de Australia reunieron 18 especies de hormigas y comprobaron tres cosas: cuánto viven las obreras, qué tan rápido se deterioran y a qué temperatura empiezan a morir.
Las especies raras en una gran comunidad son como ramas delgadas de un árbol: es fácil romperlas con una ráfaga casual. Incluso si las condiciones son estables, una población pequeña simplemente no tiene suficientes individuos para sobrevivir una mala temporada.
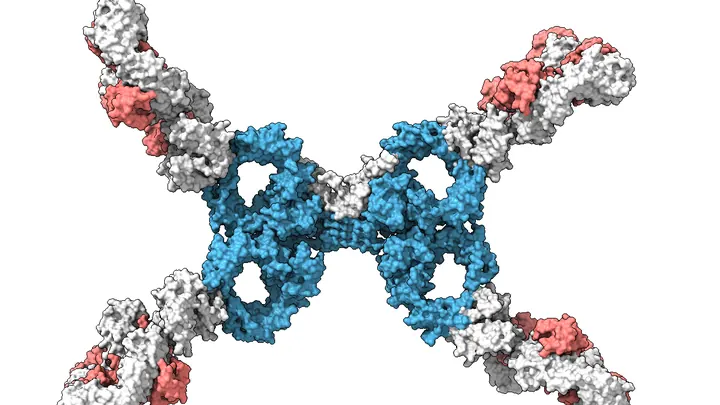
Cuando un anticuerpo encuentra un virus, no se aferra a él con un único agarre mortal. Más bien, se parece a dos racimos de uvas que ruedan en el agua y se enganchan entre sí con decenas de zarcillos cortos. Cada zarcillo por sí solo es débil: se rompe fácilmente por el temblor térmico de las moléculas de agua, pero juntos sujetan con firmeza.
El sonido entra en el oído y llega a una membrana delgada dentro de la cóclea, el órgano espiral del oído interno. Esta membrana no solo tiembla como una cuerda; ella misma impulsa las vibraciones cuando son débiles y deja de hacerlo cuando son fuertes. Así, el oído escucha tanto un susurro como una conversación alta.
En un concierto, en medio de una multitud apretada, cada paso cuesta trabajo: cuanto más apretados estamos, menos ganas de moverse. Así se comporta normalmente la materia activa: los enjambres de bacterias o las bandadas de robots se quedan quietos en la densidad. Pero un grupo de investigadores descubrió el efecto contrario.
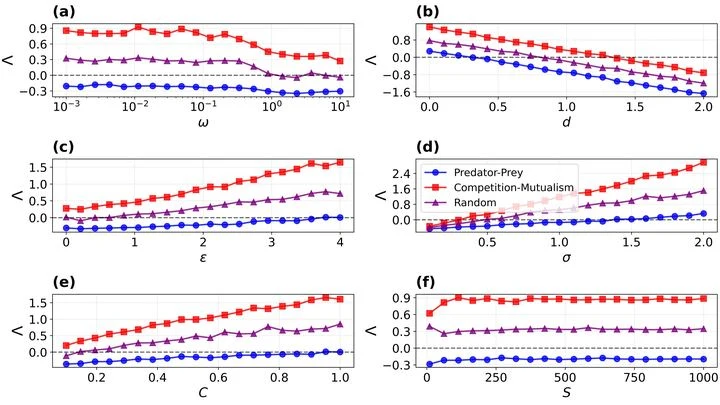
Un grupo de puntos brillantes nada en la oscuridad, a veces condensándose en islotes, a veces dispersándose en ondas. No son peces ni aves: es un modelo matemático de materia activa, donde cada partícula gasta su propia energía para moverse, y además nace, muere y compite con sus vecinas por el espacio.
En un concierto, en medio de una multitud apretada, cada paso cuesta trabajo: cuanto más apretados estamos, menos ganas de moverse. Así se comporta normalmente la materia activa: los enjambres de bacterias o las bandadas de robots se quedan quietos en la densidad. Pero un grupo de investigadores descubrió el efecto contrario.
Una gota de agua sobre el vidrio tiembla y brilla: parece tener vida propia. Un comportamiento similar ahora puede verse en el mundo de los coloides: partículas diminutas suspendidas en un líquido. Los investigadores simularon en computadora partículas que emiten señales químicas. Estas señales, como olores en el aire, se propagan alrededor y hacen que los vecinos se acerquen o se alejen.
Cuando dos núcleos pesados chocan en un acelerador, nace una diminuta bola de fuego de plasma de quarks y gluones (un estado especial de la materia en el que los quarks y los gluones no están confinados dentro de las partículas). Esta se expande y se enfría, y las partículas que emergen a menudo resultan "giradas": sus espines se alinean a lo largo de la dirección del haz.
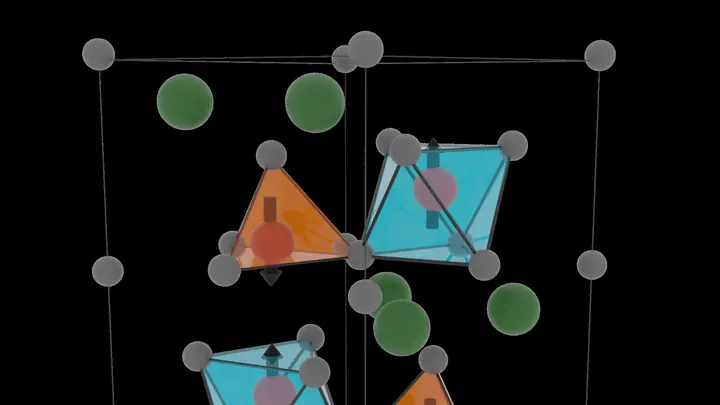
El cristal Mn₂Mo₃O₈ se parece a una diminuta ciudad donde los átomos de manganeso están alineados en un orden estricto: sus momentos magnéticos (pequeñas flechas internas) apuntan hacia arriba y hacia abajo de manera alternada. Este estado se denomina altermagnetismo colineal.
Dos láminas transparentes con círculos dibujados. Si se superponen exactamente, los círculos coinciden. Pero basta con girar ligeramente una lámina para que aparezca un nuevo patrón: en unos sitios los círculos se agrupan, en otros se separan. Así funciona más o menos el efecto muaré: un dibujo inesperado que surge al girar dos estructuras periódicas.
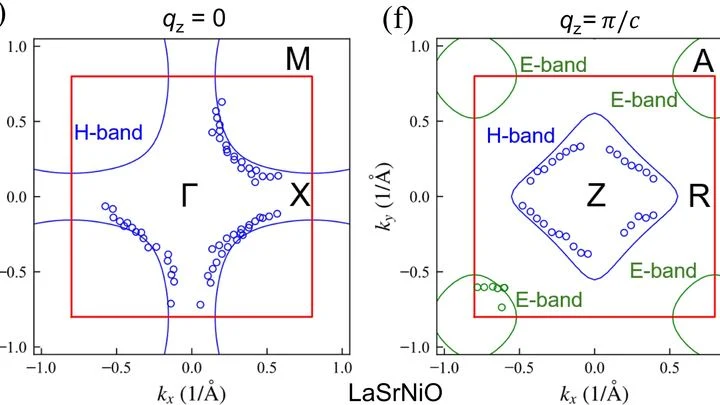
La corriente sin pérdidas es el sueño de la energía. Algunos materiales se vuelven superconductores, pero normalmente solo a un frío extremo. Recientemente, en la familia de los niquelatos, compuestos a base de níquel, se han encontrado candidatos que funcionan a temperaturas más altas.
Un enjambre de mosquitos parece una nube viva: cientos de cuerpos dan vueltas juntos, pero nadie se alinea ni repite los movimientos del vecino, como hacen los estorninos o los peces. Durante mucho tiempo no se entendía en qué se basaba esa unidad. Los autores del nuevo trabajo sugirieron que los insectos se comunican mediante el sonido.
Una red eléctrica repleta de electrónica de potencia se parece a una orquesta enorme sin director. Cada convertidor, cada línea aporta su nota, y a veces los instrumentos empiezan a sonar a destiempo. Surgen resonancias —oscilaciones invisibles de corriente y voltaje que pueden descontrolarse y tumbar el sistema.
Un enjambre de mosquitos parece una nube viva: cientos de cuerpos dan vueltas juntos, pero nadie se alinea ni repite los movimientos del vecino, como hacen los estorninos o los peces. Durante mucho tiempo no se entendía en qué se basaba esa unidad. Los autores del nuevo trabajo sugirieron que los insectos se comunican mediante el sonido.
Los patrones muaré son familiares para todos. Dos peines con distinto paso, superpuestos, muestran franjas oscuras. Algo similar surgió en el tiempo. Los físicos tomaron una nube de átomos de Rydberg —partículas con órbitas electrónicas excepcionalmente grandes— y la iluminaron con dos láseres.
Un coro en el que cada cantante entona perfectamente suena más fuerte de lo que se esperaría de la simple suma de voces. Cien personas no cantan cien veces más fuerte que una, sino diez mil veces más. En el mundo atómico ocurre algo similar. En lo que se conoce como comportamiento colectivo, descubierto por Robert H.
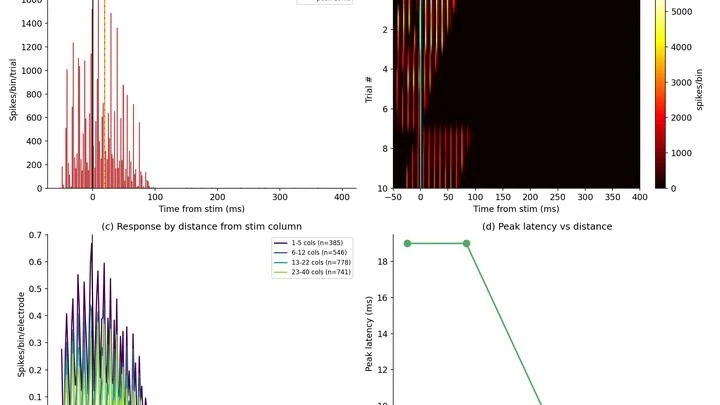
Un estadio repleto de espectadores escucha por primera vez la voz del comentarista y, al instante, todo el estadio se pone en movimiento. El mensaje suena una y otra vez. Solo un puñado de personas en las filas cercanas reacciona. Algo similar ocurre con las redes neuronales en los organoides cerebrales, versiones en miniatura del cerebro cultivadas en laboratorio.
Una ladera de montaña después de una nevada parece una acumulación caótica de nieve. Pero basta con medir las irregularidades y resulta que los cambios de altura obedecen a una matemática estricta. modelado estocástico aquí no es del todo aleatorio.
En 1970, el matemático John Conway inventó el juego de la Vida: un campo celular donde solo tres reglas generan patrones sorprendentemente complejos. Cuarenta años después, apareció SmoothLife, una versión donde el espacio dejó de ser celular y se volvió suave, como una mancha difuminada.
Una red donde los leones comen cebras y las hienas terminan con los restos no es solo una lista de almuerzos. Es un mapa de supervivencia de toda una región. Cuando el clima cambia, los animales migran y el mapa se rompe. Para entender dónde se romperá y dónde resistirá, hay que encontrar su «esqueleto» inmutable: esos vínculos que se repiten en distintos lugares.
Una bacteria nada hacia la comida. Una señal química la guía hacia adelante, pero con cada movimiento la señal cambia. Se forma un bucle: sensación, acción, nueva sensación. Los autores del trabajo convirtieron este bucle en una cantidad medible.
Por la noche, cuando caemos en un sueño profundo sin sueños, comienza una marea en lo profundo del cerebro. Cada latido del corazón y cada respiración envían suaves impulsos a través de las cavidades llenas de líquido (los ventrículos). Durante el día, estos impulsos son tímidos y monótonos: el líquido chapotea de un lado a otro casi en el mismo lugar.
La mente humana es como un juego de construcción que se va completando a sí mismo. Las ideas nuevas no mueren con la persona: se transmiten, se mezclan y se seleccionan. Este proceso se llama evolución cultural: los inventos útiles se consolidan y los inútiles se olvidan. Así funciona un trinquete, un mecanismo que solo gira hacia adelante.
Un brote de enfermedad se parece a un incendio forestal: el fuego corre por la hierba seca y su velocidad depende del viento y de la humedad. Pero la infección tiene su propio «viento»: la frecuencia con la que las personas se contagian entre sí.
Dos trozos de papel de lija están firmemente presionados uno contra el otro. En cuanto se empiezan a deslizar, primero se enganchan por sus asperezas y luego resbalan bruscamente. Más o menos así se comporta una falla terrestre durante un terremoto. Pero hay un detalle importante: ¿cuánto hay que desplazar los bordes para que el agarre se rompa?
Las gotas de agua salen de la boquilla una tras otra, como ciclistas en una pista estrecha. Las que vuelan más rápido alcanzan a las lentas y se fusionan con ellas formando gotas más grandes. Este mecanismo simple se llama agregación balística y hasta ahora solo se había observado a escalas cósmicas: así se unen las partículas de polvo para formar planetas.
Un frasco de perfume no es solo vidrio con líquido. Es una huella del tiempo, una melodía congelada hecha de notas aromáticas. Desde 1900 hasta 2024 se han acumulado decenas de miles de estas «melodías», y ahora pueden estudiarse como un organismo único.