الروبوتات الدقيقة هي آلات مصغرة، يتراوح حجمها عادةً من بضعة ميكرومترات إلى بضعة ملليمترات، مصممة للعمل على مقاييس لا تستطيع الروبوتات التقليدية العمل فيها. وهي مصممة لأداء مهام دقيقة في بيئات محصورة أو حساسة، مثل داخل جسم الإنسان لتوصيل الأدوية المستهدف، أو في رقائق الموائع الدقيقة لتشخيص المختبر على الشريحة، أو في التصنيع للتجميع الدقيق. يعتمد هذا المجال على مبادئ من الروبوتات، وعلوم المواد، والأنظمة الكهروميكانيكية الدقيقة (MEMS)، وغالبًا ما يتضمن تحكمًا لاسلكيًا عبر المجالات المغناطيسية أو الضوء أو التفاعلات الكيميائية.
التاريخ
ظهر المفهوم في أواخر الثمانينيات مع أجهزة MEMS المبكرة، لكن مصطلح 'الروبوت الدقيق' اكتسب زخمًا في التسعينيات. من الإنجازات البارزة أول روبوت دقيق سباح يتم التحكم فيه لاسلكيًا في أوائل العقد الأول من القرن الحادي والعشرين، طورته مجموعات بحثية مثل مجموعة برادلي نيلسون في ETH زيورخ. ومع ذلك، لا يزال المجال في تطور، والعديد من المساهمات الأساسية حديثة.
كيف يعمل
عادةً ما تُصنع الروبوتات الدقيقة باستخدام الطباعة الحجرية الضوئية أو الطباعة ثلاثية الأبعاد على المستوى الدقيق. تعتمد حركتها على البيئة: في السوائل، قد تستخدم ذيولًا حلزونية تدور مثل البراغي (محاكاةً للبكتيريا) أو تعتمد على تدرجات مغناطيسية لسحبها. في البيئات الجافة، قد تمشي أو تتدحرج باستخدام مشغلات صغيرة. غالبًا ما يتم توفير الطاقة خارجيًا—المجالات المغناطيسية شائعة لأنها تخترق الأنسجة البيولوجية دون ضرر—أو من خلال تفاعلات كيميائية داخلية تولد الدفع. يتم التحكم عن طريق تعديل المجال الخارجي أو بتصميم شكل الروبوت ليتجاوب مع محفزات محددة.
في التطبيق
تُطوَّر الروبوتات الدقيقة لتوصيل الأدوية المستهدف، والجراحة طفيفة التوغل (مثل إزالة انسداد الشرايين)، والمعالجة البيئية، مثل تحليل الملوثات في الماء.
حقيقة طريفة
بعض الروبوتات الدقيقة مستوحاة من الخلايا المنوية، حيث تستخدم سوطًا واحدًا للسباحة عبر سوائل لزجة مثل المخاط العنقي.
البناء في الفضاء اليوم هو عملية مكلفة ومضنية مع الأجزاء الجاهزة: يجب رفع كل لوح من الأرض، ثم تجميعه في انعدام الجاذبية، مثل تركيب لعبة بناء بقفازات سميكة. يقترح مهندسو الدراسة الجديدة مسارًا مختلفًا: بدلاً من النقل أو الطباعة، نترك السائل يشكل البنية بنفسه.
لمدة ثلاثة أيام متتالية، ضرب الليزر نفثًا من الغاز، وفي كل ثانية وُلدت حزمة إلكترونات بطاقة تعادل طاقة برق صغير. في السابق، كانت هذه الحزم لا تُنتَج إلا في قاعات ضخمة حيث يشغل المسرّع مبنى بأكمله. الآن، الجهاز بأكمله يتسع في غرفة واحدة وعمل دون انقطاع لمدة 72 ساعة.
السر يكمن في أن نبضة الليزر تضغط في الغاز موجة — مثل قارب يترك خلفه أثرًا.
القمر هو أرشيف طبيعي، يجمع الغبار الكوني طوال مليارات السنين. بين الحبيبات المجهرية القادمة من نجوم بعيدة، قد تختبئ حبيبات تقنية، وهي جسيمات صنعتها حضارات فضائية. هذه الرسائل الدقيقة قادرة فعلاً على الوصول إلى قمرنا: جسيمات من مواد متينة، غنية بالكربون أو المعادن، تسافر لمدة تصل إلى مليار سنة.
تفقد المستشعرات المغناطيسية العادية حساسيتها عند تصغير الحجم. لكن العلماء حولوا ماسة صغيرة إلى بوصلة ضوئية. على عكس الماس المجوهرات، ليست النقاوة هي الثمينة هنا، بل العيوب المُنتجة اصطناعيًا — هي التي تحول البلورة إلى بوصلة. تحت شعاع الليزر، تبدأ هذه العيوب في الإضاءة، لكن المجال المغناطيسي يطفئ التوهج بشكل حاد. هكذا تُظهر الماسة اتجاه المجال وقوته.
الضوء يحتاج إلى مساحة. عدسة الكاميرا تبعد عن المستشعر عدة سنتيمترات حتى يتسنى للأشعة أن تتركّز. والآن، تم ضغط هذه المسافة إلى سُمك ورقة، ومع ذلك يظل الضوء يتصرف وكأنه قطع سنتيمتراته المعتادة. هذا بالضبط ما تفعله "الصفائح المكانية" (spaceplates) — عناصر مسطحة تحاكي مسار الضوء الحر.
حتى الآن، كانت لهذه الصفائح خاصية مزعجة: كلما زاد ضغط المساحة، ضاق مجال الرؤية.
الدماغ حصن منيع. يحميه غشاء كثيف من الخلايا لا يسمح بدخول سوى المواد الضرورية. الأدوية لا تستطيع عبور هذا الحاجز، ولهذا يصعب علاج العديد من أمراض الدماغ.
وجد العلماء طريقة لفتح بوابات الحصن جزئيًا. صمّموا جهازًا يرسل موجات فوق صوتية مركّزة إلى الدماغ. تُحقن في الدم فقاعات غازية متناهية الصغر.
الطباعة الحجرية الضوئية التقليدية، التي تُصنع بها الرقاقات، تصطدم بحد أساسي: الضوء لا يستطيع رسم تفاصيل أصغر من طول موجته. هنا سلكوا طريقًا مختلفًا. أولاً، صنعوا أضلاعًا عمودية متباعدة من الأكسيد، ثم بدأوا بترسيب طبقات من أكسيد الألومنيوم بسماكة ذرة واحدة. كل طبقة كانت تنمو أيضًا على جوانب الأضلاع، مما يضيّق الفجوات بينها — مثلما يتراكم الثلج على الأغصان ويغلق الفراغات تدريجيًا.
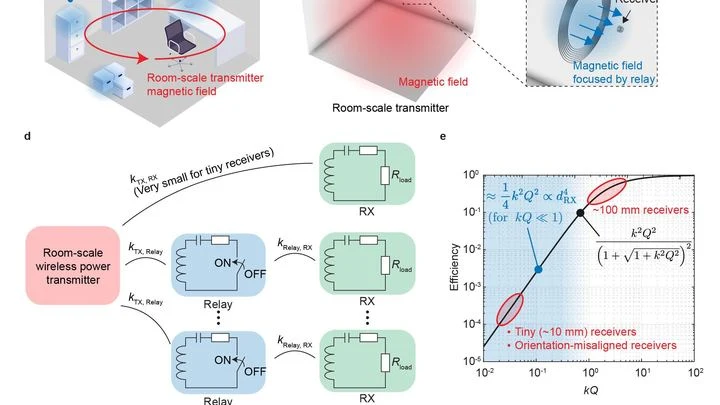
تخيل الشحن اللاسلكي في الغرفة كبركة سباحة، حيث تنتشر الطاقة-الماء في كل مكان، بينما الحساسات الصغيرة التي تشبه العوامات لا تكاد تتحرك. ملفاتها الحثية صغيرة جدًا بحيث لا تستطيع التقاط الطاقة بكفاءة من هذا المجال الكهرومغناطيسي المتناثر. وعلى عكس الموجات الراديوية، لا تنتقل الطاقة هنا بسرعة الضوء، بل تبقى في المنطقة القريبة، في انتظار من يجمعها.
الماء في شق ضيق يزحف من تلقاء نفسه — هكذا يعمل التأثير الشعري، الذي يرفع العصارة في ساق النبات. ولكن إذا واجهت السائل درجة على الطريق، فقد يتجمد، مثل مسافر أمام عتبة عالية. بنى العلماء قنوات صغيرة جدًا من الزجاج ولاحظوا متى تتخطى القطرة الحافة ومتى تعلق.
اتضح أن كل شيء يحدده زاوية التماس (contact angle) وأبعاد الدرجة.
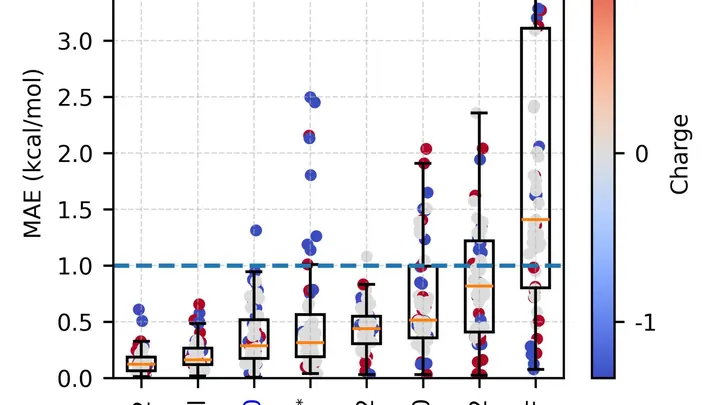
تخيل أنك بحاجة إلى تجربة ملايين المفاتيح للعثور على المفتاح الذي يفتح قفل المرض. كل مفتاح هو جزيء، والقفل هو بروتين في أجسامنا. من المستحيل فحص كل مفتاح يدويًا، لذلك يستخدم الكيميائيون نماذج حاسوبية تتنبأ بكيفية تصرف الجزيء في الواقع. حتى وقت قريب، كانت الحسابات الدقيقة تستغرق ساعات أو أيامًا على أجهزة كمبيوتر قوية. الأداة الجديدة AceFF تفعل ذلك في ثوانٍ.