SLAM هو إطار رياضي يسمح للمنصة المتحركة (روبوت، طائرة بدون طيار، سيارة) بتحديث موقعها في الفضاء وبناء خريطة للبيئة في آنٍ واحد. الأساس هو نهج احتمالي: لا يحتفظ الروبوت بموقع دقيق واحد، بل بمجموعة واسعة من المواقع المحتملة بدرجات متفاوتة من الثقة. كل قياس جديد من المستشعرات — ليدار (LIDAR)، مستشعرات القصور الذاتي (inertial sensors)، الكاميرات — يُحدِّث هذا التوزيع. الفكرة الأساسية هي إغلاق الحلقة (loop closure): عندما يعود الروبوت إلى مكان سبق أن زاره، يتعرف عليه ويقلل بشكل كبير من الخطأ المتراكم.
التاريخ
صِيغَ مفهوم SLAM بواسطة هيو دورانت-وايت وجون ج. ليونارد في عام 1991، رغم أن أعمالًا سابقة (مثل تشين، 1986) كانت قد حلت مسائل مماثلة. اعتمدت التطبيقات الأولى على مرشح كالمان الممدد (Extended Kalman Filter, EKF) واستخدمت بيانات الرادار أو السونار. وجاءت نقطة التحول في عام 2002 عندما قدم مونتميرلو وثرون خوارزمية FastSLAM — القائمة على مرشح الجسيمات (particle filter) القادرة على معالجة آلاف المعالم في الزمن الحقيقي. تستخدم الطرق الحديثة، مثل ORB-SLAM، الاندماج متعدد المستشعرات وهيكلية الرسوم البيانية، محققة دقة عالية على نطاقات واسعة.
كيف يعمل
يقوم نموذج SLAM الاحتمالي بنمذجة التوزيع المشترك (joint distribution) P(x_{1:t}, m | z_{1:t}, u_{1:t})، حيث تمثل x المسار، وm الخريطة، وz الملاحظات، وu إشارات التحكم. يُطبَّق عادة الترشيح البايزي التكراري (Bayesian filtering): تنبؤ يعتمد على نموذج الحركة، وتصحيح باستخدام بيانات المستشعرات. في SLAM البياني (Graph SLAM)، تتحول المسألة إلى رسم بياني متفرق، حيث العقد (nodes) هي وضعيات الروبوت والمعالم، والحواف (edges) هي قيود من عدادات المسافات (odometry) والملاحظات. يعطي تحسين الرسم البياني بطريقتي نيوتن-جاوس (Newton-Gauss) أو ليفنبرغ-ماركوارت (Levenberg-Marquardt) أفضل تقدير للسجل بأكمله. لإغلاق الحلقة، تُستخدم طرق التعرف على الأماكن (place recognition) — غالبًا بالاعتماد على أكياس الكلمات المرئية (bag of visual words, BoW) لأنظمة الكاميرات. من ناحية أخرى، تمثل مرشحات الجسيمات (particle filters) التوزيع بمجموعة فرضيات (جسيمات)، لكل منها خريطتها الخاصة؛ هذا النهج فعّال للنماذج اللاخطية والضوضاء غير الطبيعية.
في التطبيق
السيارة ذاتية القيادة لا تسير عمياء — إنها تبني نموذجًا ثلاثي الأبعاد للشارع وتفهم موقعها. روبوتاتالتنظيف تتذكر مخطط الشقة لكي لا تفوّت الزوايا.
حقيقة طريفة
بعض أنظمة SLAM تستخدم عدة كاميرات ومستشعرات قصور ذاتي في آنٍ واحد، مثلما يوجه الإنسان نفسه بالنظر والشعور بميلان جسده.
ينظر أخصائي الأشعة إلى صورة البطن ولا يرى مجرد أعضاء، بل يرى ترتيبها المكاني: أي كلية أكبر، وأين يقع الورم بالنسبة للوعاء الدموي. هذا يشبه قراءة خريطة، حيث لا يكفي أن تعرف أين تقع المدينة عادةً، بل يجب أن تكون قادرًا على قياس المسافة بين نقطتين على الأرض. باحثون من IIIT Hyderabad وAIG Hospitals بنوا SPAR-Bench، وهي ثماني مهام تختبر ما إذا كانت نماذج الرؤية الطبية قادرة على هذا النوع من الاستدلال.
البناء في الفضاء اليوم هو عملية مكلفة ومضنية مع الأجزاء الجاهزة: يجب رفع كل لوح من الأرض، ثم تجميعه في انعدام الجاذبية، مثل تركيب لعبة بناء بقفازات سميكة. يقترح مهندسو الدراسة الجديدة مسارًا مختلفًا: بدلاً من النقل أو الطباعة، نترك السائل يشكل البنية بنفسه.
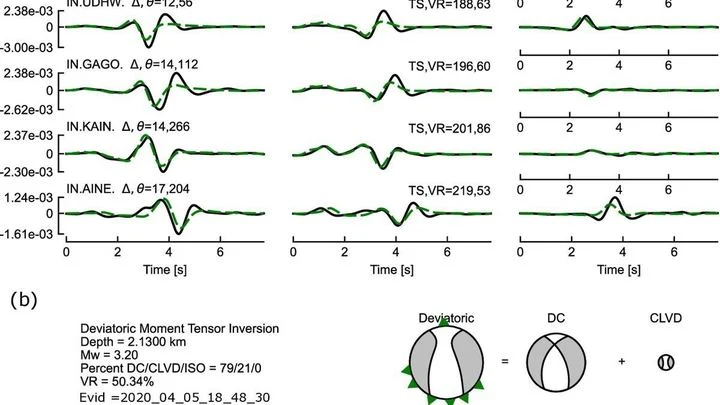
في عام 2019، شعر سكان منطقة بالغار في غرب الهند بأن الأرض تتحرك تحت أقدامهم — ليس مرة واحدة، بل آلاف المرات. على مدى عامين، سجلت أجهزة قياس الزلازل نحو 50,000 هزة. هذا ليس زلزالًا عاديًا بضربة رئيسية وهزات ارتدادية، بل سرب: سلسلة من الأحداث تارة تخفت وتارة تتوهج من جديد، مثل جمرة متقدة يُلقى عليها الحطب.
داخل بلورة الألومنيوم، ترتب الذرات في شبكة دورية منتظمة، تشبه البناء بالطوب. لكن في المواد الحقيقية، تتعطل هذه البنية المثالية: قد تنقطع صفوف الذرات قبل بلوغ حدود البلورة، مكوّنة عيوبًا خطية تُعرف بالانخلاعات. تحدد هذه العيوب الخواص الميكانيكية للمعدن: الصلابة، والليونة، والسلوك تحت الحمل.
حاوية الشحن البحرية عبارة عن خزنة فولاذية بحجم غرفة، مملوءة بالبضائع. من الصعب اختراقها بالأشعة السينية: فالجدران السميكة والبضائع الكثيفة تضعف الأشعة. هنا تأتي الميونات للنجدة — وهي جسيمات أولية تولد عالياً في الغلاف الجوي عندما تصطدم الأشعة الكونية بأنوية الذرات، وتتساقط باستمرار على الأرض.
المصفوفة الراديوية التلسكوبية تشبه كاميرا تفتقر إلى عدة عدسات. منذ أن التقط Karl Jansky الضوضاء الراديوية للمجرة، يسعى الفلكيون إلى تجميع صورة متكاملة من الإشارات المتقطعة. لكن الهوائيات متباعدة، وعملية 'تحميض' الصورة رياضيًا — أي الخريطة المتسخة (dirty map) — تنتج صورة مشوشة. التجمعات النجمية الصغيرة تندمج. التفاصيل الخافتة تغرق في الضوضاء.
مئتا مليون نجم. في مركز المجرة، حيث يستهدف المسح المستقبلي لتلسكوب نانسي غريس رومان، حوالي 250 مرة خلال المهمة سيرتعش ضوء أحدها من لمسة غير مرئية. هذه هي الكواكب العائمة بحرية – عوالم طُردت من أنظمتها الأم – و الكواكب الخارجية الأرضية التي تدور حول شموس بعيدة.
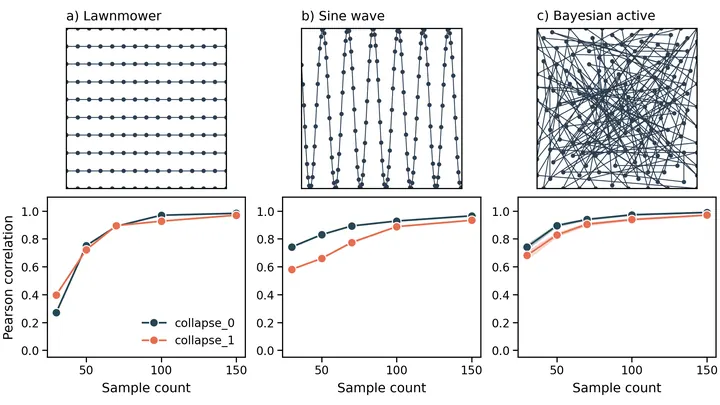
روبوتات الاستكشاف تشبه مجموعة من الطهاة يتذوقون طبقًا واحدًا. كل واحد يأخذ عينة من منطقته ويشارك انطباعه: فارغة، مشغولة، أو غير واضحة. لكن الأذواق نسبية — فقد لا يلاحظ البعض ساق كرسي، أو قد يتذوق البعض حافة فقط. بدلاً من حساب متوسط الآراء المتضاربة، تتفق الروبوتات على أن تكتب بصراحة 'لا أعرف' في المناطق غير المؤكدة. لتحقيق ذلك، يتبادلون قيمة e — وهي مقياس لعدم اليقين (مدى الشك في تقريرهم).
بمجرد أن تهتز كاميرا الروبوت، يسقط القطعة: فشبكته العصبية مشوشة. ولكن إذا نظرت إلى إشاراتها، فإنها تشبه مجموعات النجوم في المجرة: عندما يسير كل شيء بسلاسة، تتجمع في قطاع واحد، وقبل الخطأ تنتقل فجأة إلى قطاع آخر. الحدود بينهما مستقيمة، مثل ممر ملاحي بين الشعاب المرجانية.
يقوم الروبوت المتلاعب بالكرات بالتقاط الكرات ورميها بإيقاع دقيق مع الإنسان، مثل نجمين نابضين يرسلان نبضات متزامنة. التلاعب بثلاث كرات هو تسلسل كلاسيكي يخضع لإيقاع واضح، يشبه الدوران المنتظم لمنارة كونية. إن أخللت بالإيقاع، فسيتشتت النمط.
تتبع كاميرات الروبوت الضوء المنعكس من الكرة: ومن خلال تغيراته، يحدد القياس الضوئي الموقع فورًا.
تلتقط كاميرات السيارة ذاتية القيادة الضوءَ كما تفعل التلسكوبات الموجّهة نحو مجرّة بعيدة. كل لقطة هي رصد مجتزأ؛ ويجب أن تتجمع معًا لتشكل خريطة المسار.
الحاسوب، مثل عالم فلك، لا يلصق اللقطات، بل يولّد عدة مناظر علوية محتملة ويقارنها بالبيانات الفعلية. يُختار أفضل خيار وفقًا لـ الإنتروبيا — مقياس عدم اليقين الذي ينخفض عندما يتطابق الرسم مع الواقع.
الرادار، مثل الخفاش في الكهف، يرسل نبضة ويستمع إلى الصدى. لكن في جهاز الاستقبال، لا مفر من خلل مجهري — فهو يخلط الترددات ويُنتج لكل هدف شبيهًا وهميًا، كصدى ثانٍ مشوَّه قليلاً.
عادةً ما تكون هذه الأشباح مزعجة، ويتم التخلص منها مسبقًا. في العمل الجديد، يصبح الصدى الشبح مساعدًا. كل هدف حقيقي وشبيهه مرتبطان ارتباطًا وثيقًا، كالشكل وظله.
الرادار العادي لا يرى الدرون إلا كنقطة على الشاشة — علامة بلا ملامح في الفضاء. أما الطريقة الجديدة فتحوّل صدى الراديو إلى منحوتة مجسّمة: الإشارة المنعكسة ترسم شكل الجسم وميله وطبيعة حركته. المبدأ يشبه المطياف — وهو جهاز يحلّل الضوء إلى طيف مثل قوس قزح — لكن هنا لا يُحلَّل الضوء المرئي بل إشارة الراديو المنعكسة.
الأقمار الصناعية المعيارية هي هياكل مبنية من وحدات مكعبة متطابقة، تشبه لعبة التركيب للأطفال. عند الاصطدام بالحطام الفضائي، تتحطم بعض الوحدات وتتشكل فجوة في القمر الصناعي. المهندسون، مستلهمين من قدرة الأنسجة الحية على التجدد، طبقوا آلية للتعافي الذاتي.
الإشارة الراديوية ذات التشكيل الطبقي — تخيل عدة تدفقات معلومات مستقلة متراكبة فوق بعضها — تشبه الطبقة الثقافية لمدينة قديمة. كل مستوى يحمل قصته الخاصة، لكن مع مرور الوقت، وتحت تأثير التشويش والتحريفات، تختلط في فوضى عارمة. الخوارزميات التقليدية لفك التشكيل تضيع في هذا الخليط، عاجزة عن فصل الطبقات.
لطالما درس علماء الأحياء الخلايا وهم يستمعون لصوت واحد فقط في جوقة متعددة الأصوات: مثلاً، قاسوا نشاط الجينات متجاهلين كيفية تغليف الحمض النووي. الأمر أشبه بمحاولة فهم حديث بمعرفة لغة واحدة فقط. LATTICE تصحح هذا: البرنامج يتعلم خمس 'لغات' جزيئية دفعةً واحدة — من نشاط الجينات إلى العلامات المكانية.
عندما تتعلم طائرة بدون طيار من طيار خبير، فإنها لا تحفظ مناورات منفردة، بل ممرات آمنة كاملة — المسارات التي تحرك فيها الإنسان المُعلِّم. يُسمى هذا النهج التعلم بالمحاكاة (imitation learning): حيث تحاكي الآلة عروض الخبير.
عند التقاطعات غير المنظمة، يعتمد البشر على التواصل البصري والإشارات غير اللفظية. أما المركبة ذاتية القيادة فلا يتوفر لها هذا الأسلوب: فهي يجب أن تتخذ قرارًا بشأن الأولوية وتخطط لمسار آمن في الوقت نفسه. الطرق التقليدية فصلت هاتين المهمتين — أولاً تحديد ترتيب المرور، ثم حساب المناورة. وكان ذلك يؤدي إلى حركات مفاجئة ومتقطعة ومواقف قد تكون خطيرة.
اقترح الباحثون دمج المرحلتين باستخدام مفهوم حقول القوة الافتراضية.
يشبه الرادار العادي ميكروفوناً في حشد صاخب: الأصوات الفردية تندمج في فوضى. يعمل PiVoT كمايسترو يميز في لحظة كل آلة موسيقية وسط فوضى الضبط. بدلاً من اختبار الفرضيات، يضيق الخوارزم الحلقة حول الأهداف الأكثر احتمالاً — سيارات، دراجات، مشاة.
الرادار التقليدي يعمل كمصور هاوٍ: يلتقط سلسلة من اللقطات الضبابية ويحاول لصقها في صورة بانورامية. تظل التفاصيل غير واضحة، وفي الممر الطويل أو وسط الزحام يفقد الروبوت طريقه بسهولة.
المبدأ بسيط: كالخفاش، يرسل الرادار موجة ويلتقط صداها.
الإنسان في القارب يوجّه بشكل حدسي بإزاحة وزن جسمه. نفس المبدأ الفيزيائي تستخدمه المركبة المائية بدون طيار: المناورة تنفذها كتلة متحركة تنتقل داخل الهيكل. حركتها تتحكم بها شبكة عصبية — خوارزمية تدرّبت على توقع فوضى الأمواج وهبّات الرياح.
يشبه سرب الروبوتات سربًا من اليراعات: يتحرك كل منها بدافع 'نحو حيث يوجد متسع'، فيتحول الفوضى إلى نظام. لطالما كان لغزًا كيف ينشأ التناسق دون اتصال أو أوامر. جاء الحل مع ابتكار خريطة الاستجابة — أداة، مثل الأشعة السينية، تكشف عن المنطق الخفي لعقل الآلة.
كشفت الخريطة حقيقة مذهلة: تبني الروبوتات، دون قصد، نموذجًا للمهمة على شكل فضاء منحنٍ.
السائق على طريق زلق لا يعرف كيف ستستجيب السيارة لعجلة القيادة، فيتعلم أثناء القيادة تاركاً هامشاً للخطأ. على نحو مماثل، تتصرف خوارزمية التحكم الذكية. فبدلاً من المطالبة بنموذج دقيق، تجمع البيانات بشكل فوري، وتقدّر عدم اليقين والتشويشات الخارجية، وكأن الصندوق الأسود يكشف عن إعداداته تدريجياً.
الطفل، وهو يستكشف شقة غير مألوفة، يزحف من شيء إلى آخر ويتذكر ما يراه من كل زاوية. هكذا يبني الدماغ خريطة ذهنية — نموذجاً داخلياً للفضاء. خوارزمية gradCSCG تعمل بالمبدأ نفسه: تستقبل بثاً من الكاميرا وترسم مخطط المكان بنفسها، معتمدة فقط على تغير الصور. في السابق، كانت الآلات تحتاج إلى تلميحات — مثل كائنات محددة مسبقاً في الصور. أما الطريقة الجديدة فتستغني عنها.
عندما يمتلئ كأس الماء، فإن صب المزيد هو إهدار لا معنى له. وغالباً ما تفعل الألعاب السحابية الشيء نفسه مع بيانات الفيديو: حيث يدفع المشفر الدفق إلى أقصى حد، على الرغم من أن العين تتوقف عن ملاحظة التحسينات قبل ذلك بوقت طويل. هذا الإفراط هو حركة مرور إضافية والإنتروبيا في الشبكة، أي ضوضاء غير مفيدة تسد القناة.
تخيل أسطولًا من السفن يشبه المجرة — نظامًا نجميًا ضخمًا يخضع فيه كل عنصر لديناميكية مشتركة. من وقت لآخر، تتعطل إحدى السفن وتنفجر مثل المستعر الأعظم — حدث كارثي قد يخل بتكامل التشكيل بأكمله. إذا لم يتم استبدال الوحدة التالفة في الوقت المناسب، يفقد الأسطول قدرته القتالية.
لعقود، كانت نماذج الغلاف الجوي العالمية أشبه بفنانين يضطرون لرسم عواصف الكوكب بضربات فرشاة خشنة: كانت الدقة بين 25 و100 كيلومتر تجبرهم على 'تخمين' الحمل الحراري عبر مخططات تقريبية، مما يؤدي إلى أخطاء منهجية في توقعات هطول الأمطار والمناخ.
تخيل: تعزف أوركسترا سيمفونية، لكن الميكروفون لا يلتقط سوى طنين مدمج - tutti، حيث اختلطت أصوات الكمان الأجهر والنايات والصنوج. مهمة مشابهة واجهها الفيزيائيون لعقود، محدقين في حقول الكثافة أو درجة الحرارة أو الحث المغناطيسي.
شتوتغارت، عام 2025. مهندس برمجيات يصل حاسوبه المحمول بسيارة اختبارية، ليس للتشخيص بل لتغيير «شخصية» السيارة، كما يُحدَّث هاتف ذكي. لكن بدلاً من تحديث سريع، يستقبله سيل من عدم التوافق. كل وحدة تحكم إلكترونية (ECU) تتحدث بلهجتها الخاصة المرتبطة بشريحة مورِّد معين. البرنامج المكتوب لنظام فرامل Bosch لن يفهم معالج Continental دون «مترجم» معقد.
عندما ينهار مبنى، يتحول حديد التسليح إلى بوصلة مغناطيسية فوضوية. الإنتروبيا — مقياس الفوضى — تزداد، لكن هذه الفوضى بالتحديد تشير إلى الفراغات التي قد يكون فيها الناس.
في المختبر توجد مصيدة — «حفرة» غير مرئية من الحقول الكهربائية، تطفو فيها ذرة غبار مشحونة بحجم مئة نانومتر. تهتز ذهابًا وإيابًا مثل بندول الساعة. بجانبها جسم أصغر بكثير، مثل جزيء، أعده الفيزيائيون في حالة كمومية خاصة: وكأنه يسير على طريقين في آن واحد. كل «طريق» تدفع ذرة الغبار قليلًا نحو جانبها، فتبدأ في رسم قوسين متباعدين في الفضاء.
حفنة من الرمل تسقط على الطاولة — وكل حبة رمل تتدحرج إلى الأسفل حتى تستقر في تجويف. هكذا يعمل الجهد: سطح الطاولة يخبر الجسيمات أين تتحرك. لكن في نهر به دوامات، لا توجد منخفض واحد تتجه إليه كل الأشياء. الماء يدور، ويعود، ويلتف. لمثل هذه الأنظمة، الخريطة التقليدية "للحفر والتلال" غير مناسبة.
يقترح مؤلفو العمل الجديد أداة عالمية — دالة لابونوف معممة.
ترفع اليد كوبًا من الرف — حركة مألوفة لا نلاحظها حتى تتعب العضلات. عندها يتغير المسار: يبتعد المرفق قليلًا إلى الجانب، وترتجف المعصم. عادةً ما يلتقط الطبيب هذه التغيرات بيديه، بجس عضلات المريض. لكن ماذا لو أمكن وضع التشخيص من خلال الفيديو؟
ابتكر فريق من الباحثين خوارزمية تنظر إلى حركة الذراع من الخارج وتقارنها بنسخة رقمية طبق الأصل من الشخص.
ينظر عالم الأحياء إلى المجهر ليرى عشرات الكريات الخلوية الصغيرة — وهي كريات تُعرف باسم spheroids. ومن هذه الكريات ستنمو لاحقًا نماذج مصغرة للأعضاء. المهمة تشبه عمل الخباز الذي يقيّم ما إذا كانت العجينة قد ارتفعت بالتساوي في كل قالب. لكن بدل القوالب نجد الوسط الغذائي، وبدل العجين نجد خلايا حية. هذه الخلايا تتجمع ذاتيًا في كتل، وقد يكون عدد هذه الكتل في تجربة واحدة كبيرًا جدًا.
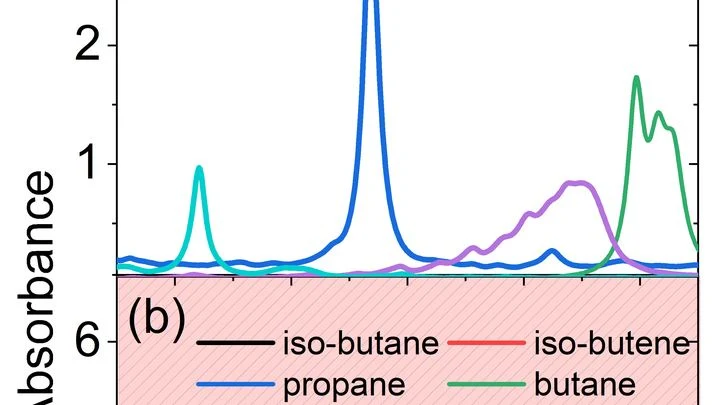
مئة شخص يتحدثون في وقت واحد في قاعة كبيرة. تحاول أن تسمع صوتًا واحدًا بينهم، لكن الأصوات تتداخل، بعضهم يهمس، وبعضهم لا تعلم بوجوده أصلًا. هكذا تقريبًا يشعر جهاز تحليل الغاز بالليزر العادي عندما تختلط عشرات المواد في غرفة الاحتراق أو في أنبوب المصنع. يخترق الليزر الغاز، وكل نوع من الجزيئات يمتص جزءًا صغيرًا جدًا من الضوء عند طول موجي محدد، مثلما لا يفتح المفتاح إلا قفله الخاص.
بعد جولة من السكرابل، تشبه اللوحة فسيفساء: القطع متناثرة لكنها تتجمع في نمط مترابط — جزر من الكلمات وسط بحر من الخلايا الفارغة. يمكن وصف هذا النمط رياضيًا، لكن ذلك يتطلب عادة قواعد معقدة. سلك مؤلفو الدراسة مسارًا مختلفًا: أخذوا مباريات حقيقية بلغات مختلفة ووجدوا أبسط وصف ينقل الخصائص المتوسطة فقط — كم عدد الخلايا المشغولة في المتوسط، وكم مرة تكون الخلايا المتجاورة مشغولة معًا.
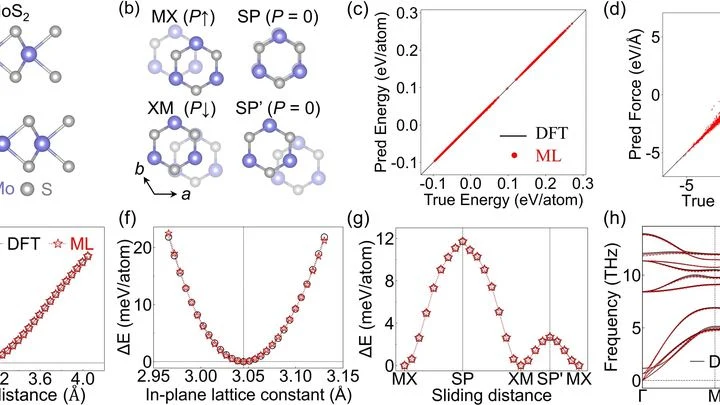
ورقتان من الورق موضوعتان معًا تبدأان بالانزلاق البطيء فوق بعضهما عند التسخين. هذا تقريبًا ما تفعله طبقات ثنائي كبريتيد الموليبدينوم، وهي مادة بسماكة ذرة واحدة. في درجة حرارة الغرفة، تنزلق تلقائيًا بسرعة تقارب مترًا في الثانية.
كان يُعتقد سابقًا أن تحريك الطبقات يتطلب تجاوز حاجز، كما لو كنت تسحب صندوقًا ثقيلًا فوق عتبة الباب.
في مختبر يدرس البلورات، ينظر الفني إلى شاشة تعرض بقعًا ضوئية متناثرة، ويدير العينة ببطء حتى تتجمع البقع في نمط متماثل. يشبه هذا العمل ضبط جهاز راديو قديم: تدير المقبض حتى يتحول الضجيج إلى إشارة صافية. الآن، يمكن لآلة أن تدير هذا المقبض.
ابتكر العلماء برنامجًا يتعلم ضبط البلورات دون أي معرفة بكيفية تشكل هذه البقع.
يقوم أخصائي علم الأمراض بتلوين شريحة نسيجية بالهيماتوكسيلين والإيوسين — فتتلوث الخلايا بالأزرق والوردي، وتحت المجهر يظهر شكلها وترتيبها. لكن لا يمكن قراءة الجينات النشطة في كل خلية من هذه الصورة. لهذا يلزم فحص منفصل ومكلف يُظهر نشاط آلاف الجينات دفعة واحدة، لكنه نادراً ما يُجرى.
الضوء، عندما يمر عبر وسط عكر — مثل كوب حليب أو زجاج مصنفر — يتبعثر في كل الاتجاهات. لكن في بعض الأحيان، بدلاً من أن يتفرق، يعلق في «جيوب» صغيرة داخل المادة. يسمي الفيزيائيون هذه الجيوب بالأنماط الموضعية: فكأن الضوء يقع في فخ ولا يستطيع الخروج.
النمط الموضعي يشبه الركود في نهر هائج: الماء هناك يكاد لا يتحرك، رغم أن التيار يغلي حوله.
حتى الآن كان من الصعب قياس مدى صغر هذا الجيب.