Des polymères étoilés actifs enlacent leur proie ✛
Contexte
La capacité des systèmes vivants à réorganiser leur structure de manière autonome, comme le repliement de la chromatine ou le remodelage du cytosquelette, inspire la création de matière active synthétique. Cependant, la génération locale de forces doit être coordonnée par une architecture déformable pour produire un changement de forme fonctionnel global. Les polymères actifs ont déjà démontré le gonflement, le repliement et la compaction, mais la capture ciblée d'objets environnants reste un défi non résolu. Ces travaux se distinguent des recherches voisines : celles-ci portent sur le mouvement collectif des bactéries, les polymères sur des vagues ou l'intrication quantique, mais personne n'avait étudié la topologie en étoile avec des bras actifs comme outil de capture mécanique.
Méthodes
Le système expérimental était constitué de vibrobots cylindriques imprimés en 3D sur une plaque vibrante. Les monomères actifs avaient des pattes inclinées assurant l'auto-propulsion, tandis que le noyau passif avait des pattes verticales. Les monomères étaient reliés par des tiges rigides, formant une étoile avec f bras de N monomères chacun. Le mouvement était enregistré par une caméra située au-dessus, à une fréquence de 20 images par seconde. En parallèle, des simulations numériques de dynamique de Langevin ont été réalisées, prenant en compte l'inertie, le frottement, l'auto-propulsion et les forces de contact (Hertz, Mindlin, frottement de roulement). On a comparé des étoiles actives et passives, ainsi que des systèmes avec différents frottements.
Résultats
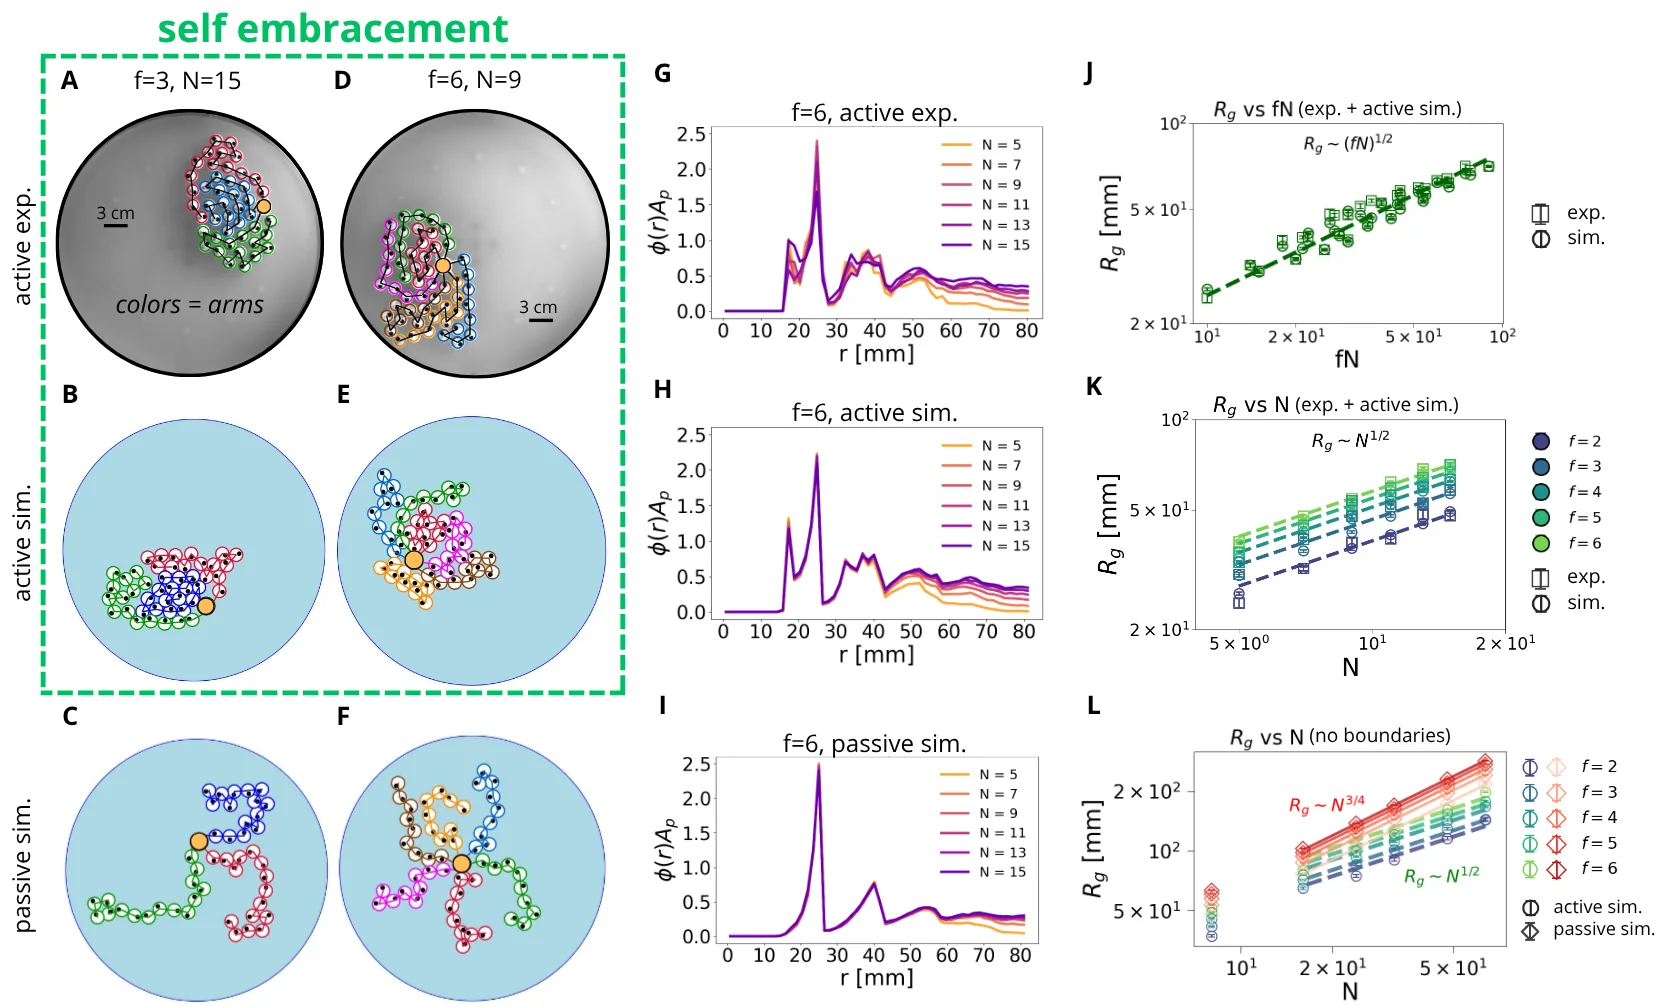
Les polymères étoilés actifs se replient spontanément en configurations compactes où les bras s'enlacent mutuellement et enlacent le noyau. Le rayon de giration Rg croît comme (fN)^1/2, ce qui correspond à un objet bidimensionnel dense, contrairement à l'échelle passive ~$N^3$/4. L'étreinte mutuelle de plusieurs étoiles conduit à la formation de clusters stables : la surface de contact entre polymères actifs est nettement plus grande qu'entre polymères passifs. Lorsqu'on les plonge dans un bain de particules passives, l'étoile active les capture en enroulant ses bras : à faible densité de particules, l'étoile active capture près de 10 fois plus de particules que l'étoile passive, et à haute densité, environ 4 fois plus. Le frottement de roulement et le frottement de contact jouent un rôle clé : sans eux, l'auto-capture disparaît.
Implications
Ces travaux démontrent pour la première fois que l'activité au niveau des monomères dans une architecture en étoile génère un mécanisme d'étreinte active, transformant le polymère en pince autonome. Contrairement aux recherches voisines axées sur les changements de forme globaux, on montre ici une manipulation fonctionnelle locale d'objets. Cela élargit la compréhension du rôle de la topologie du corps dans la matière active et propose un nouveau principe de conception de robots mous capables de saisir et de transporter des charges sans contrôle centralisé.
Développements futurs
Des recherches ultérieures pourraient étudier le comportement collectif de suspensions denses de polymères étoilés actifs, où la formation et la rupture continues de contacts agissent comme une réticulation active réversible. Cela pourrait donner naissance à de nouveaux phénomènes tels que la viscoélasticité hors équilibre, la fluidification et la relaxation des contraintes. Il serait également prometteur d'étudier la capture et la libération de charges de formes différentes et de développer des versions à l'échelle microscopique de tels systèmes.
Impact
Les résultats influenceront le développement de microrobots mous, de systèmes d'administration ciblée de médicaments et de matériaux intelligents capables de s'auto-assembler dans des environnements complexes. Ils fournissent également une nouvelle plateforme expérimentale à l'interface entre la physique de la matière active et la physique des polymères.
Prochaines étapes
Mener des expériences systématiques avec différents nombres de bras et de monomères, étudier la dynamique de capture et de libération des particules, et examiner le comportement d'ensembles denses d'étoiles actives. Il est également important de transposer le principe à l'échelle microscopique, par exemple en utilisant des particules colloïdales avec un revêtement actif.
Problèmes ouverts clés
Ces travaux sont liés au problème fondamental de la physique de la matière active : comment la génération locale de forces, combinée à l'architecture du corps, produit des fonctions mécaniques ciblées. Ils abordent également la question non résolue du rôle de la topologie du polymère dans l'auto-assemblage hors équilibre et la possibilité de capture autonome d'objets sans contrôle externe.
Le regard de la machine du savoir
Cette section s'adresse à l'auteur du travail et à ses collègues. Les travaux voisins ont été trouvés par une recherche sémantique dans notre archive, et non par correspondance de mots. Nous n'évaluons pas : nous montrons le champ autour.
Ce que fait ce travail
Les auteurs ont assemblé un polymère stellaire actif à partir de vibrobots et ont montré qu'il se replie spontanément en une configuration compacte, appelée étreinte active, en raison de la compétition entre l'auto-propulsion et le frottement. Les expériences et les simulations démontrent l'auto-capture, l'étreinte mutuelle des polymères et la capture de particules passives.
Où est sa force
Il est montré pour la première fois que la topologie en étoile avec des bras actifs engendre un mécanisme d'étreinte active, transformant le polymère en une pince autonome capable de capturer et de maintenir des objets.
Vers où avancer
- Il pourrait être intéressant d'examiner comment l'étreinte active interagit avec la topologie polymère : dans les archives, un travail voisin traite de la façon dont les nœuds dans les anneaux polymères changent de forme sous l'effet de la chaleur, et une approche similaire avec une modification de la rigidité ou de la connectivité des bras pourrait donner de nouveaux régimes de capture.appui : Les nœuds dans les anneaux polymères changent de forme sous l'effet de la chaleur arXiv:2605.09555
- Un travail voisin concerne des micromachines qui apprennent à s'orienter sans carte : peut-être qu'en ajoutant une simple rétroaction ou un contrôle sensoriel aux étoiles actives, on pourrait obtenir une capture autonome qui réagit à l'environnement.appui : Des micromachines apprennent à s'orienter sans carte arXiv:2601.00480
- Dans les archives, il y a un travail sur la façon dont un nuage d'atomes se maintient lui-même : peut-être que les idées d'auto-maintien aideraient à concevoir des étoiles actives qui, après avoir capturé une charge, stabilisent leur configuration sans intervention extérieure.appui : Un nuage d'atomes qui se tient tout seul arXiv:2604.13370
À essayer
- Vérifier comment la capture dépend du nombre de bras et de leur longueur, afin de trouver la géométrie optimale pour retenir des particules de tailles différentes.
- Tester des étoiles actives avec des bras de rigidité variable (par exemple, par chauffage ou champ magnétique) afin de contrôler le moment de la saisie.
- Tester la capture dans un milieu non homogène, par exemple avec des obstacles, pour évaluer la fiabilité de l'étreinte active dans des conditions réelles.
Travaux voisins dans notre archive
- Bulles dans l'écume cosmique : un nouveau regard sur la respiration des étoilesproximité 0.53
- La vie née de bulles : comment des cellules prototypes ont acquis l'évolutionproximité 0.53
- L'oxygène cache la lumière des étoiles naissantesproximité 0.52
- L'IA cherche des matériaux comme un chef cuisinierproximité 0.52
- Les nœuds dans les anneaux polymères changent de forme sous l'effet de la chaleurproximité 0.51
- Un nuage d'atomes qui se tient tout seulproximité 0.51
- Des micromachines apprennent à s'orienter sans carteproximité 0.51
L'archive est vide autour de ce travail : l'analyse la plus proche n'est qu'à 0.53, contre 0,64 d'ordinaire. Il semble qu'on ait peu foré à côté.
Les polymères étoilés actifs capturent des particules passives à la manière d'une araignée qui enveloppe sa proie avec ses pattes, bien qu'ils n'aient ni système nerveux ni capteurs.
Le comportement des polymères étoilés actifs rappelle les robots manipulateurs mous de la science-fiction, comme les tentacules d'Otto Octavius dans l'univers de Spider-Man, qui saisissent des objets de manière autonome.
Chiffres clés
- vitesse du monomère: 35 mm/s
- temps de persistance: 1.25 s
- rapport de capture (faible densité): ~10 fois
- rapport de capture (haute densité): ~4 fois
- diamètre du monomère: 15 mm