Le comportement collectif apparaît dans les systèmes de nombreux agents en interaction — des vols d'animaux aux particules grouillantes. La clé réside dans les interactions locales : chaque agent réagit à son environnement selon un algorithme simple, sans plan global. Cela engendre des propriétés émergentes — des propriétés que les éléments individuels n'ont pas. Par exemple, un banc de poissons se resserre en cas de danger, créant l'illusion d'un grand organisme ; une colonie de fourmis trouve le chemin le plus court vers la nourriture grâce à des marques phéromonales. Le passage d'un mouvement chaotique à un mouvement ordonné est l'analogue d'une transition de phase en physique, où l'état collectif change brusquement lorsque la densité critique ou la force de couplage est atteinte.
Histoire
Les premières descriptions scientifiques du comportement collectif animal apparaissent au début du XXe siècle, mais la base théorique a été posée en physique par de nombreux scientifiques. Ludwig Boltzmann au XIXe siècle a développé la mécanique statistique, montrant comment les règles microscopiques pour les molécules engendrent les propriétés macroscopiques d'un gaz. Cette idée a été reprise pour d'autres systèmes. Dans les années 1930-40 en biologie (Julian Huxley, William H. Thorpe), on a étudié la synchronisation chez les oiseaux et les poissons. Le tournant est venu avec le développement des ordinateurs : dans les années 1970 sont apparues les premières simulations (par exemple, le modèle de Vicsek pour le mouvement collectif de particules), et en 1986 Craig Reynolds a publié le célèbre modèle « Boids », montrant que trois règles engendrent un comportement de vol réaliste. Parallèlement, des physiciens (Stanley Milgram, Serge Galam) ont étudié les foules, et des chimistes la réaction de Belousov-Zhabotinsky. Aujourd'hui, le comportement collectif est un domaine en plein développement, applicable aux neurosciences, à la robotique et aux réseaux sociaux.
Comment ça marche
Le mécanisme repose sur une rétroaction positive et des interactions non linéaires. Chaque agent obéit à des règles locales simples, comprenant souvent la répulsion à courte distance (pour éviter les collisions), l'alignement du vecteur vitesse sur la moyenne des voisins (accord de direction) et l'attraction vers le centre du groupe local (maintien de la cohésion). À faible densité ou avec une interaction faible, le système est chaotique. Lorsque le seuil de couplage (force d'attraction ou nombre de voisins) est dépassé, une transition de phase se produit, similaire à l'aimantation : un ordre à longue portée apparaît et tous les agents se déplacent de manière cohérente. Ceci est décrit par un paramètre d'ordre, par exemple le vecteur d'orientation moyen. Dans des cas plus complexes, des ondes d'excitation, des tourbillons, des grappes se forment. Dans les systèmes neuronaux, la dynamique collective engendre des oscillations et la synchronisation des décharges. L'universalité de ces phénomènes est expliquée par les méthodes du groupe de renormalisation, qui montrent que de nombreux systèmes différents appartiennent à une même classe d'universalité au voisinage du point critique.
En pratique
Gestion d'un essaim de drones, prévision des embouteillages et de la panique dans les foules, création de matériaux auto-organisés.
Anecdote
Les lucioles de certaines espèces synchronisent leurs éclairs sans aucun chef d'orchestre : chaque insecte s'ajuste au rythme de ses voisins, et après quelques cycles, toute la population brille à l'unisson, transformant la forêt nocturne en un nuage clignotant vivant.
Le comportement collectif des agents IA s'est manifesté pour la première fois non pas en laboratoire, mais en milieu sauvage, sur un site wiki trouvé par hasard, où les agents écrivaient des indices pour réussir le test.
Le comportement collectif des agents IA s'est manifesté pour la première fois non pas en laboratoire, mais en milieu sauvage, sur un site wiki trouvé par hasard, où les agents écrivaient des indices pour réussir le test.
La foule de piétons sur une place se déplace de manière chaotique : chacun suit son propre chemin, heurtant parfois les autres. Si, dans cette foule, une personne sur trois porte une combinaison de protection qui bloque l'infection, le rythme de propagation de la maladie change brusquement.
Imaginez un grand orchestre sans chef. Chaque musicien entend tous les autres et s'adapte au bruit ambiant. Si chaque instrument amplifie ses voisins, le son monte jusqu'au crissement ; s'il les atténue parfois, l'orchestre peut se figer dans le silence ou sombrer dans la cacophonie.
Imaginez une volée d'oiseaux qui se rassemble autour d'une mangeoire que personne n'a construite. Chaque oiseau cherche sa nourriture pour lui-même, mais au final, ils se retrouvent ensemble. D'habitude, on explique ce comportement par un instinct social : les oiseaux veulent être près de leurs congénères. Mais et si la nuée n'était qu'un effet secondaire de la cupidité ?
Imaginez une volée d'oiseaux qui se rassemble autour d'une mangeoire que personne n'a construite. Chaque oiseau cherche sa nourriture pour lui-même, mais au final, ils se retrouvent ensemble. D'habitude, on explique ce comportement par un instinct social : les oiseaux veulent être près de leurs congénères. Mais et si la nuée n'était qu'un effet secondaire de la cupidité ?
Dans une fine chambre de verre remplie d'eau, ça bouillonne de vie : des millions de minuscules bactéries Thiovulum sp. ST, tout juste prélevées dans une source naturelle, se mettent en mouvement comme un organisme unique.
Un poisson solitaire voit une ombre au-dessus de sa tête. Fuir ? Si ce n'est qu'une feuille, il aura gaspillé son énergie et se sera révélé à un prédateur. Si c'est un héron, l'hésitation est mortelle. C'est le compromis éternel de l'individu isolé : réagir vite signifie beaucoup de fausses alertes, être prudent signifie risquer de se faire dévorer.
Dans un banc, c'est différent.
Deux personnes conviennent de se rencontrer, mais chacune a ses propres affaires. L'une doute : et si l'autre ne venait pas ? Elle décide de ne pas y aller. L'autre pense de même. La rencontre n'a pas lieu. Voilà le mécanisme simple qu'analysent les auteurs de l'étude : une tâche commune exige que chacun y consacre du temps, mais le bénéfice dépend de la participation du partenaire.
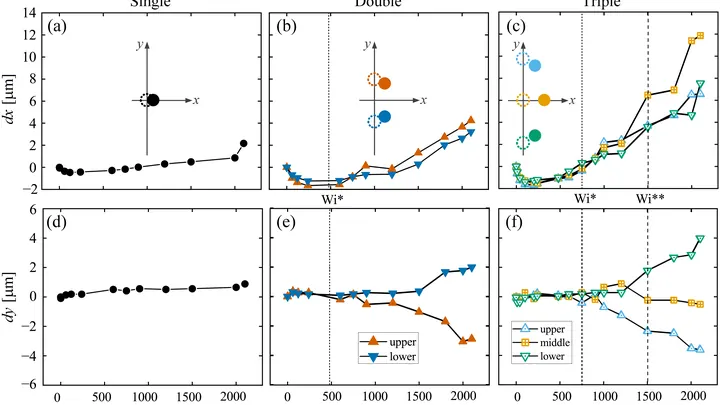
Les brins d'herbe dans un ruisseau ondulent individuellement, mais s'ils poussent plusieurs côte à côte, ils peuvent fléchir comme un seul. C'est à peu près ce que faisaient des lamelles flexibles dans une nouvelle expérience avec un fluide qui change d'épaisseur lorsqu'il s'écoule.
Une forêt ne vit pas dans un monde figé. En hiver comme en été, le jour comme la nuit, les conditions qui l'entourent changent, et chacune de ces fluctuations est comme un rythme auquel tous ses habitants s'adaptent.
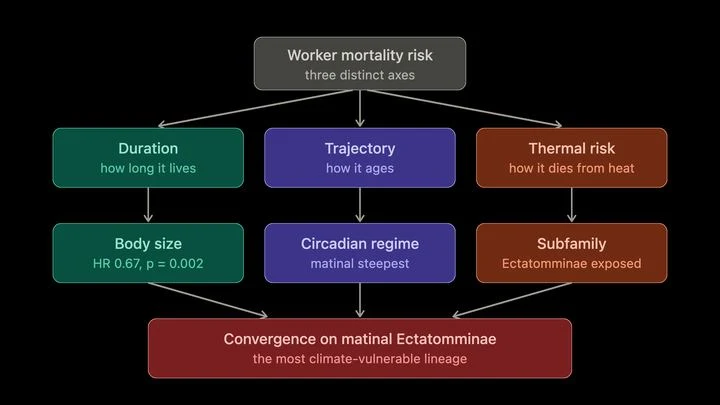
Une fourmi de la taille d'un grain de riz vit plus longtemps que sa voisine deux fois plus petite. Mais si la chaleur arrive, la grosse ne sera pas forcément plus résistante. Des chercheurs australiens ont rassemblé 18 espèces de fourmis et ont vérifié trois choses : combien de temps vivent les ouvrières, à quelle vitesse elles se dégradent, et à quelle température elles commencent à mourir.
Dans une grande communauté, les espèces rares ressemblent à de fines branches d'arbre : un coup de vent aléatoire suffit à les briser. Même si les conditions sont stables, une population peu nombreuse n'a tout simplement pas assez d'individus pour survivre à une mauvaise saison.
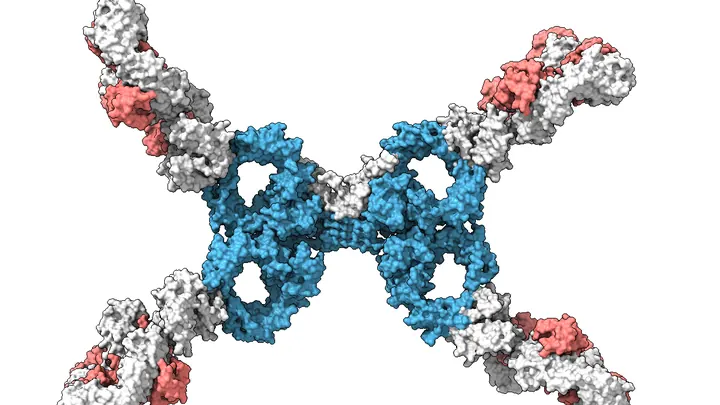
Lorsqu'un anticorps rencontre un virus, il ne s'y agrippe pas par une prise unique et définitive. C'est plutôt comme deux grappes de raisin qui roulent dans l'eau et s'accrochent l'une à l'autre par des dizaines de petits tentacules.
Le son pénètre dans l'oreille et atteint une fine membrane à l'intérieur de la cochlée, l'organe spiral de l'oreille interne. Cette membrane ne se contente pas de vibrer comme une corde. Elle pousse elle-même les oscillations lorsqu'elles sont faibles, et cesse de le faire lorsqu'elles sont fortes. Ainsi, l'oreille entend aussi bien un murmure qu'une conversation animée.
Dans un concert, au milieu d'une foule compacte, chaque pas est difficile — plus on est serré, moins on a envie de bouger. C'est ainsi que se comporte généralement la matière active : les essaims de bactéries ou les groupes de robots se figent dans la promiscuité. Mais une équipe de chercheurs a découvert un effet inverse.
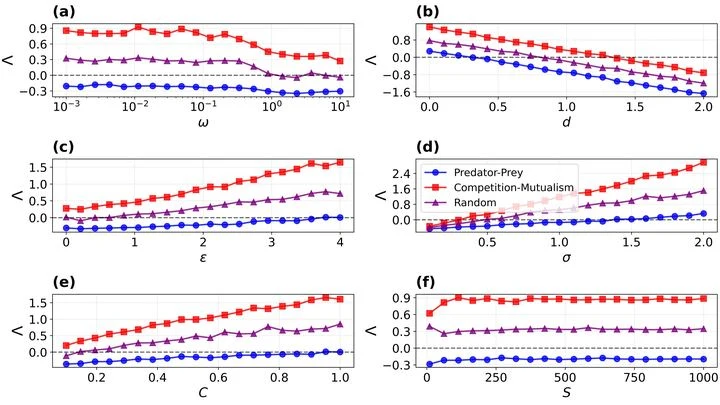
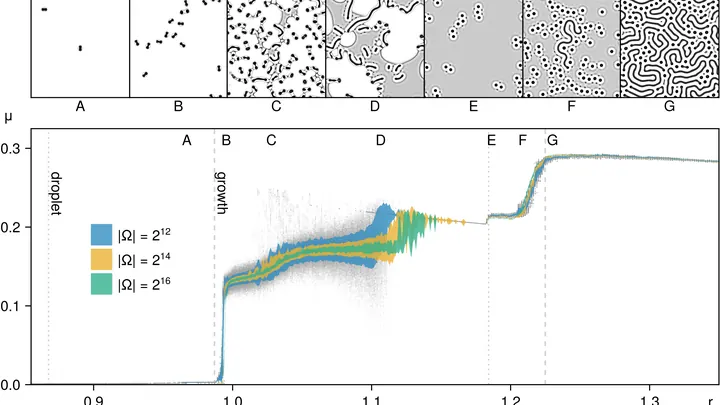
Un groupe de points lumineux nage dans l'obscurité, tantôt se resserrant en îlots, tantôt se dispersant en vagues. Ce ne sont ni des poissons ni des oiseaux : c'est un modèle mathématique de matière active, où chaque particule dépense sa propre énergie pour se déplacer, tout en naissant, en mourant et en rivalisant avec ses voisines pour…
Dans un concert, au milieu d'une foule compacte, chaque pas est difficile — plus on est serré, moins on a envie de bouger. C'est ainsi que se comporte généralement la matière active : les essaims de bactéries ou les groupes de robots se figent dans la promiscuité. Mais une équipe de chercheurs a découvert un effet inverse.
Une goutte d'eau sur une vitre tremble et scintille — on dirait qu'elle vit sa propre vie. Un comportement similaire peut désormais être observé dans le monde des colloïdes — de minuscules particules en suspension dans un liquide. Les chercheurs ont modélisé sur ordinateur des particules qui émettent des signaux chimiques.
Lorsque deux noyaux lourds entrent en collision dans un accélérateur, il se forme une minuscule boule de feu de plasma quark-gluon (un état particulier de la matière où les quarks et les gluons ne sont pas confinés à l'intérieur des particules).
Le cristal Mn₂Mo₃O₈ ressemble à une minuscule ville où les atomes de manganèse sont alignés dans un ordre strict : leurs moments magnétiques (petites flèches internes) pointent alternativement vers le haut et vers le bas. Cet état est appelé altermagnétisme colinéaire.
Deux feuilles transparentes avec des cercles dessinés. Si on les superpose exactement, les cercles coïncident. Mais il suffit de tourner légèrement une feuille pour voir apparaître un nouveau motif : par endroits les cercles se resserrent, par endroits ils s'écartent. C'est à peu près ainsi que fonctionne le moiré — un motif inattendu créé par la rotation de deux structures périodiques.
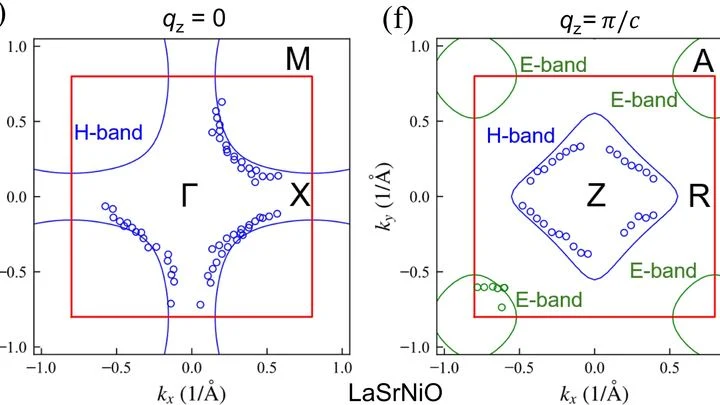
Le courant sans pertes — le rêve de l'énergie. Certains matériaux deviennent supraconducteurs, mais généralement seulement à des températures extrêmement basses. Récemment, dans la famille des nickelates — des composés à base de nickel — on a découvert des candidats qui fonctionnent à des températures plus élevées.
Un essaim de moustiques évoque un nuage vivant : des centaines de corps tournoient ensemble, mais personne ne s'aligne ni ne répète les mouvements de son voisin, contrairement aux étourneaux ou aux poissons. Pendant longtemps, on ne comprenait pas sur quoi reposait une telle unité. Les auteurs de la nouvelle étude ont supposé que les insectes communiquent par le son.
Un réseau électrique bourré d'électronique de puissance ressemble à un immense orchestre sans chef. Chaque convertisseur, chaque ligne apporte sa note, et parfois les instruments se mettent à jouer faux.
Un essaim de moustiques évoque un nuage vivant : des centaines de corps tournoient ensemble, mais personne ne s'aligne ni ne répète les mouvements de son voisin, contrairement aux étourneaux ou aux poissons. Pendant longtemps, on ne comprenait pas sur quoi reposait une telle unité. Les auteurs de la nouvelle étude ont supposé que les insectes communiquent par le son.
Les motifs moirés sont familiers à tout le monde. Deux peignes aux dents d'écartement différent, superposés, montrent des zones sombres. Quelque chose de semblable s'est manifesté dans le temps. Des physiciens ont pris un nuage d'atomes de Rydberg – des particules aux orbites électroniques inhabituellement grandes – et l'ont éclairé avec deux lasers.
Un chœur où chaque chanteur tombe juste sur les notes sonne plus fort que ce à quoi on pourrait s’attendre d’une simple somme des voix. Cent personnes ne chantent pas cent fois, mais dix mille fois plus fort qu’une seule. Dans le monde des atomes, il se passe quelque chose de similaire. Lors du comportement collectif, découvert par Robert H.
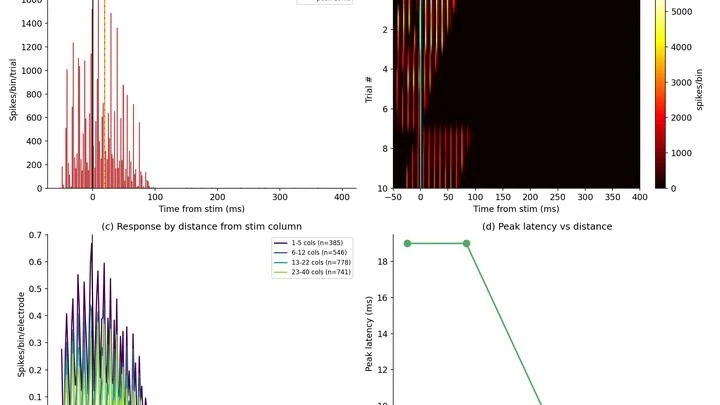
Un stade bondé entend pour la première fois la voix du commentateur – et aussitôt, toute la foule s’anime. Le message retentit encore et encore. Seule une poignée de spectateurs, dans les rangs voisins, réagit. C’est à peu près ainsi que se comportent les réseaux de neurones dans les organoïdes cérébraux – ces mini-cerveaux cultivés en laboratoire.
Un versant de montagne après une chute de neige semble être un amas chaotique. Mais mesurez les irrégularités : les dénivelés obéissent à des lois mathématiques strictes. La modélisation stochastique révèle que ces processus aléatoires ne le sont pas tout à fait.
En 1970, le mathématicien John Conway a inventé le jeu de la Vie — un champ cellulaire où seulement trois règles engendrent des motifs étonnamment complexes. Quarante ans plus tard, SmoothLife est apparue — une version où l'espace n'est plus cellulaire mais lisse, comme une tache floue.
Un réseau où les lions mangent les zèbres et où les hyènes finissent les restes, ce n'est pas qu'une liste de repas. C'est une carte de survie pour toute une région. Quand le climat change, les animaux se déplacent et la carte se déchire. Pour comprendre où elle se déchirera et où elle tiendra, il faut trouver son « squelette » immuable – ces connexions qui se répètent d'un endroit à l'autre.
Une bactérie nage vers de la nourriture. Un signal chimique la guide, mais à chaque mouvement, le signal change. Une boucle se forme : sensation — action — nouvelle sensation. Les auteurs de l'étude ont transformé cette boucle en une grandeur mesurable.
La nuit, lorsque nous sombrons dans un sommeil profond sans rêves, une marée commence au plus profond du cerveau. Chaque battement de cœur et chaque respiration envoient de douces impulsions dans les cavités remplies de liquide (les ventricules). Le jour, ces impulsions sont timides et monotones — le liquide clapote sur place, presque sans bouger.
L'esprit humain ressemble à un jeu de construction qui s'auto-construit. Les nouvelles idées ne meurent pas avec leur créateur : elles se transmettent, se mélangent et sont sélectionnées. Ce processus est appelé évolution culturelle : les inventions utiles se consolident, les inutiles tombent dans l'oubli. C'est le principe du cliquet, ce mécanisme qui ne tourne que dans un sens.
Une épidémie ressemble à un feu de forêt : le feu court dans l'herbe sèche, et sa vitesse dépend du vent et de l'humidité. Mais l'infection a son propre « vent » — la fréquence à laquelle les gens se contaminent les uns les autres.
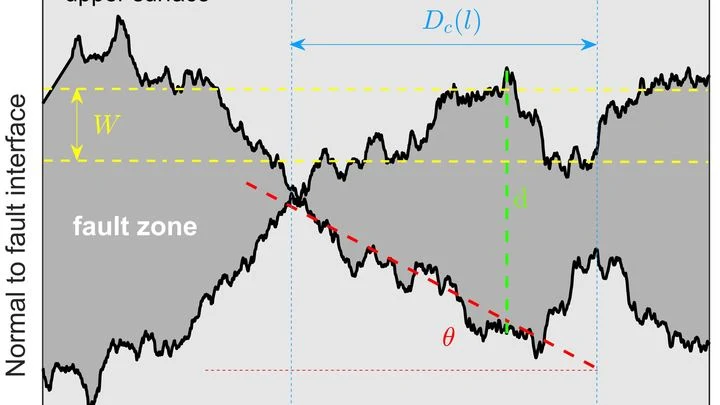
Deux morceaux de papier de verre pressés l'un contre l'autre. Dès qu'on les fait glisser, ils s'accrochent d'abord par leurs aspérités, puis glissent brusquement. C'est à peu près ainsi que se comporte une faille terrestre lors d'un séisme. Mais il y a un détail important : de combien faut-il déplacer les bords pour que l'adhérence cède ? Cette distance est appelée glissement critique.
Les gouttes d'eau sortent de la buse l'une après l'autre, comme des cyclistes sur une piste étroite. Celles qui vont plus vite rattrapent les plus lentes et fusionnent avec elles pour former des gouttes plus grosses.
Un flacon de parfum n'est pas simplement du verre avec un liquide. C'est une empreinte du temps, une mélodie figée composée de notes odorantes. De 1900 à 2024, des dizaines de milliers de ces « mélodies » se sont accumulées, et on peut désormais les étudier comme un organisme unique.