Opérateur de Koopman profond pour la recherche de causalité en dynamique non linéaire ✛
Contexte
Ce travail se situe à l'intersection de l'inférence causale et de la théorie des systèmes dynamiques. Il existe déjà des méthodes qui utilisent soit les flux d'information (par exemple, la causalité de Granger), soit qui élèvent le système dans un espace de plus grande dimension pour simplifier l'analyse. Des travaux voisins sur arXiv cherchent également des structures cachées : certains suivent la chaleur à travers un capteur unique, d'autres prédisent le chaos, d'autres encore construisent des réseaux phylogénétiques. Mais la plupart des approches supposent la linéarité, la stationnarité ou des fonctions d'observables prédéfinies, ce qui limite leur applicabilité aux systèmes non linéaires réels, comme le climat terrestre.
Méthodes
Kausal utilise la théorie de Koopman, qui représente la dynamique non linéaire comme un opérateur linéaire agissant sur un espace de fonctions de l'état du système. Plutôt que de définir ces fonctions manuellement, l'algorithme les apprend à l'aide de réseaux de neurones (perceptrons multicouches ou réseaux convolutifs). Ensuite, l'opérateur de Koopman est approximé par la décomposition en modes dynamiques (DMD), qui résout un problème de moindres carrés. La mesure causale est définie comme la différence des erreurs de prédiction : un modèle prédit la dynamique de l'effet en utilisant uniquement ses propres observables, tandis qu'un autre ajoute les observables de la cause. Si le modèle conjoint prédit significativement mieux, cela signifie que la cause contient de l'information sur l'effet.
Résultats
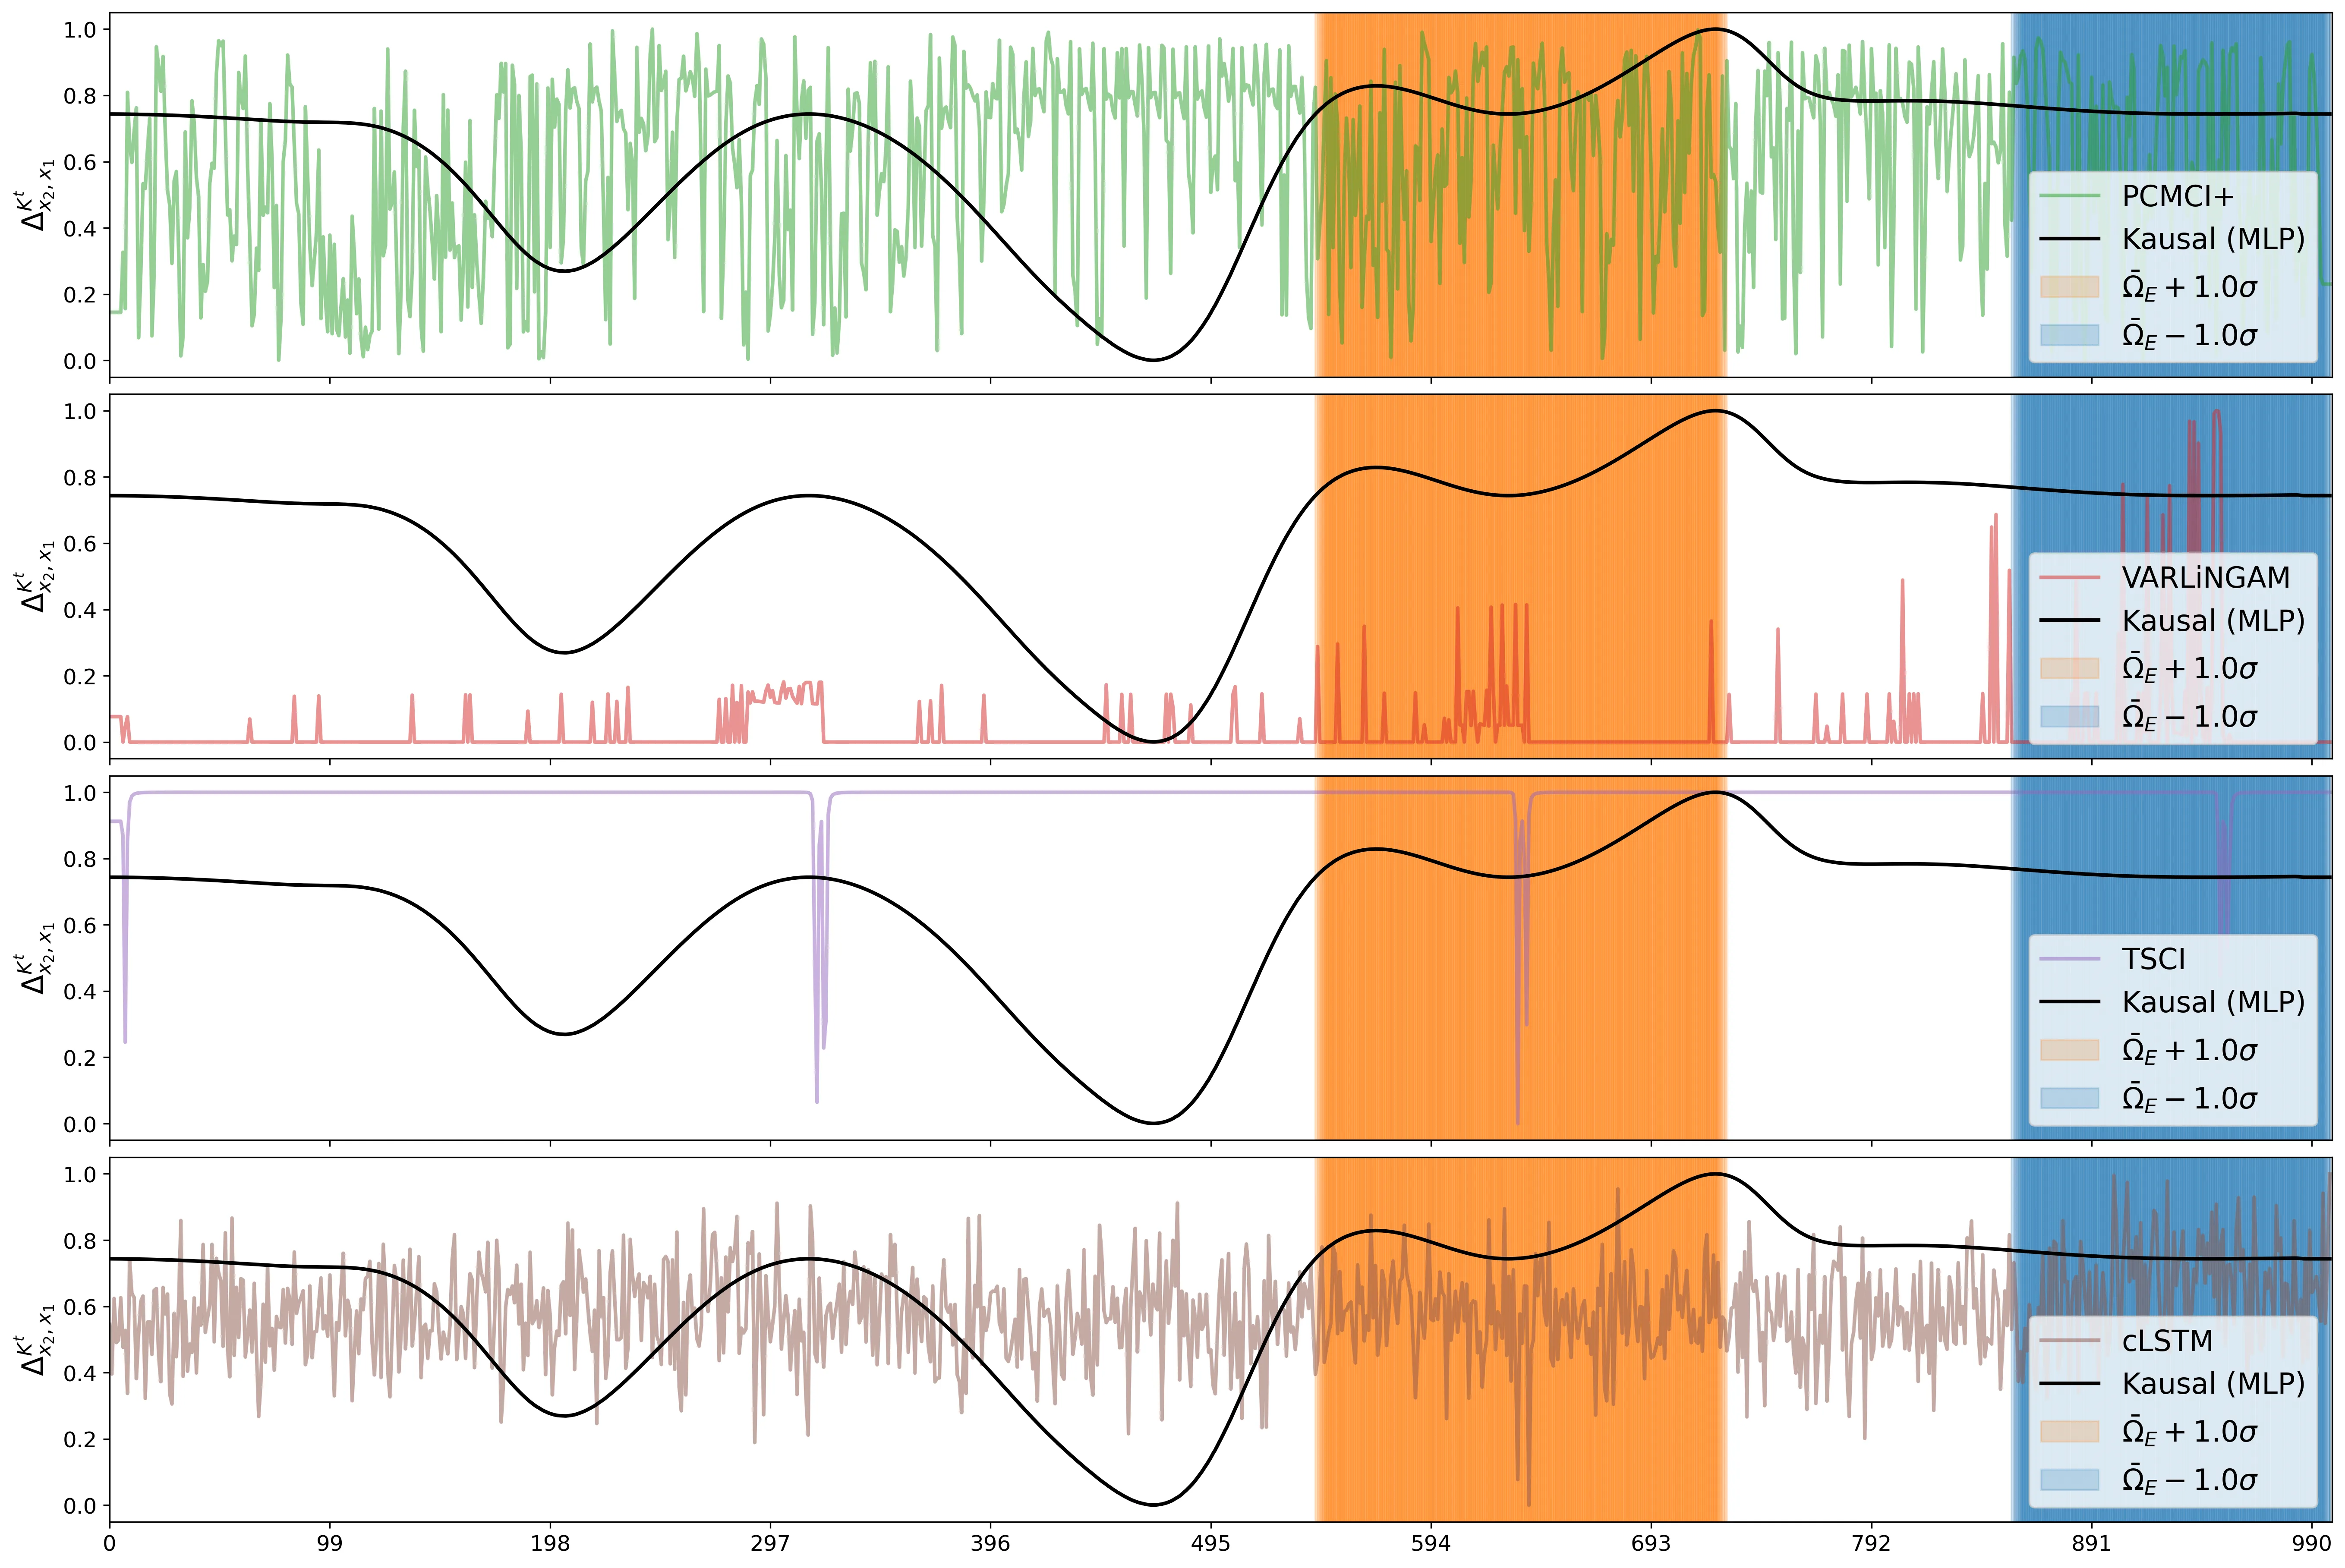
Sur des oscillateurs de Rössler couplés, Kausal avec des observables apprises (vecteur de dimension 32) a montré un signal causal statistiquement significatif dans la direction vraie et son absence dans la direction inverse, contrairement aux méthodes PCMCI+ et VARLiNGAM qui soit manquaient le lien, soit produisaient de fausses dépendances bidirectionnelles. Pour l'équation de réaction-diffusion (observables convolutives de dimension 128), un ensemble de réseaux initialisés aléatoirement a permis d'estimer l'incertitude de la mesure causale. Sur le modèle d'El Niño, l'algorithme a correctement reflété le changement de la force causale lors de la variation du paramètre de couplage et de la non-linéarité. Sur les données réelles de réanalyse ECMWF, Kausal a détecté les événements majeurs d'El Niño de 1982-1983, 1997-1998 et 2014-2016, alors que la méthode avec noyaux de Rademacher fixes les a manqués. Selon la métrique AUROC, Kausal a surpassé toutes les méthodes de base.
Implications
Ce travail se distingue des approches voisines par le fait qu'il ne repose pas sur des fonctions d'observables choisies à l'avance, mais les apprend pour le système spécifique. Cela permet de capturer des interactions non linéaires et multi-échelles qui échappent aux méthodes à dictionnaires fixes. Pour la première fois, l'apprentissage profond d'observables est combiné avec une formulation opérateur de la causalité, ouvrant la voie à une analyse plus précise et explicable des systèmes dynamiques complexes.
Développements futurs
L'algorithme peut être étendu à l'estimation des effets causaux, ce qui permettrait de générer des prévisions physiquement fondées et robustes aux changements de distribution des données. Une autre direction est la construction d'un graphe causal complet via des tests d'adjacence. On envisage également de prendre en compte les systèmes stochastiques et non autonomes, où le flux dépend du temps et contient une variabilité intrinsèque.
Impact
La méthode est applicable en climatologie pour analyser les interactions océan-atmosphère, en neurosciences pour identifier les interactions entre régions cérébrales, ainsi qu'en épidémiologie et en économie, où les rétroactions non linéaires sont importantes.
Prochaines étapes
Les prochaines étapes comprennent l'adaptation de Kausal aux équations différentielles stochastiques et le développement de procédures de test de significativité statistique pour les relations causales détectées dans les systèmes multidimensionnels.
Problèmes ouverts clés
Pour le domaine de l'apprentissage automatique et de l'inférence causale, le problème non résolu clé reste l'identification de la causalité dans les systèmes non stationnaires et de grande dimension avec rétroactions. Kausal attaque directement ce problème en remplaçant l'hypothèse de linéarité par une représentation linéaire apprise dans l'espace des observables.
Le regard de la machine du savoir
Cette section s'adresse à l'auteur du travail et à ses collègues. Les travaux voisins ont été trouvés par une recherche sémantique dans notre archive, et non par correspondance de mots. Nous n'évaluons pas : nous montrons le champ autour.
Ce que fait ce travail
Les auteurs proposent l'algorithme Kausal, qui combine l'apprentissage profond avec la théorie des opérateurs de Koopman pour l'analyse causale dans les systèmes non linéaires. Le réseau de neurones apprend des observables dans lesquelles la dynamique devient linéaire, et la mesure causale est calculée comme la différence des erreurs de prédiction entre les modèles marginaux et conjoints. La méthode est validée sur des oscillateurs de Rössler couplés, l'équation de réaction-diffusion et les données El Niño, où elle surpasse les approches classiques.
Où est sa force
La force de ce travail réside dans le fait qu'il ne repose pas sur des fonctions d'observables choisies à l'avance, mais les apprend en fonction du système spécifique, ce qui permet de capturer les interactions non linéaires et multi-échelles. Cela ouvre la voie à une analyse plus précise et plus explicable des systèmes dynamiques complexes.
Vers où avancer
- Il pourrait être intéressant d'examiner comment les idées de l'article sur la domestication du chaos à l'aide d'algorithmes de prédiction peuvent être appliquées pour améliorer le choix des observables dans Kausal, en particulier dans les systèmes hautement chaotiques.appui : Dompter le chaos : quand les algorithmes prédisent l'avenir arXiv:2607.11344
- Une approche voisine consiste à suivre la chaleur dans toute une pièce avec un seul thermomètre, en utilisant des états cachés ; peut-être qu'une technique similaire de reconstruction de variables cachées pourrait étendre Kausal aux systèmes partiellement observés.appui : Comment suivre la chaleur dans toute une pièce avec un seul thermomètre arXiv:2607.14273
- Dans les archives, il existe un travail sur les connexions invisibles dans un réseau de gènes, qui utilise des méthodes de graphes pour identifier les interactions ; on pourrait envisager d'adapter ces idées pour interpréter les opérateurs de Koopman appris et construire des graphes causaux.appui : Les fils invisibles du réseau des gènes arXiv:2607.13994
À essayer
- Essayer d'initialiser les observables avec des autoencodeurs entraînés à reconstruire la dynamique, afin d'améliorer la convergence et l'interprétabilité.
- Appliquer la méthode à des données avec des valeurs manquantes, en utilisant la technique de reconstruction des états cachés issue du travail avec un seul capteur.
- Explorer la possibilité d'utiliser des réseaux de neurones à graphes pour les observables dans des systèmes dont la structure de réseau est connue.
Pourquoi cela peut compter
Le développement de cette méthode pourrait conduire à une analyse causale plus précise en climatologie, en neurosciences et dans d'autres domaines où les systèmes sont non linéaires et contiennent des variables cachées, ce qui est important pour comprendre et prédire des phénomènes complexes.
Travaux voisins dans notre archive
- Dompter le chaos : quand les algorithmes prédisent l'avenirproximité 0.53
- Comment suivre la chaleur dans toute une pièce avec un seul thermomètreproximité 0.53
- Un navigateur intelligent qui ne se fait pas confianceproximité 0.51
- Le retournement polaire : comment les réseaux de neurones capturent les amas invisibles de matière noireproximité 0.50
- Les fils invisibles du réseau des gènesproximité 0.50
L'archive est vide autour de ce travail : l'analyse la plus proche n'est qu'à 0.53, contre 0,64 d'ordinaire. Il semble qu'on ait peu foré à côté.
L'opérateur de Koopman a été proposé en 1931, mais ce n'est qu'avec l'avènement de l'apprentissage profond qu'il est devenu possible de l'approximer efficacement sur des données réelles.
L'idée d'élever le système dans un espace où le complexe devient simple rappelle l'« hyperespace » de la science-fiction, où les vaisseaux contournent les limites de l'espace ordinaire. Ici, l'hyperespace est joué par l'espace de dimension infinie des fonctions.
Chiffres clés
- dimension des observables pour les oscillateurs de Rössler: 32
- dimension des observables pour l'équation de réaction-diffusion: 128
- valeur critique du paramètre de couplage dans le modèle d'El Niño: 0.67
- nombre de paires de données pour l'apprentissage DMD: D (dépend de l'expérience)