Le Lagrangien est une fonction qui dépend des coordonnées et des vitesses de toutes les parties du système. Au lieu de considérer les forces, comme en mécanique newtonienne, on opère ici avec des énergies : cinétique (énergie de mouvement) et potentielle (énergie de position). Du principe de moindre action, il découle que le mouvement réel du système se produit de telle manière que la différence totale de ces énergies le long de la trajectoire soit minimale. Cette approche est particulièrement commode pour les systèmes avec des contraintes, par exemple un pendule sur un fil inextensible, et permet d'en déduire les équations du mouvement (équations d'Euler-Lagrange).
Histoire
D'abord exposé par Joseph-Louis Lagrange dans la « Mécanique analytique » (1788) dans le but de construire une mécanique sans constructions géométriques. Au XIXᵉ siècle, William Rowan Hamilton l'a reformulé en formalisme hamiltonien. Henri Poincaré a développé la théorie des systèmes dynamiques. Emmy Noether a démontré en 1918 le théorème reliant les symétries continues du Lagrangien aux grandeurs conservées. En théorie quantique des champs, le Lagrangien est devenu la base du Modèle standard.
Comment ça marche
Pour un système avec des coordonnées généralisées q_i, le Lagrangien s'écrit L(q, q̇, t) = T − V. Les équations d'Euler-Lagrange s'obtiennent en imposant que la variation de l'action soit nulle. Par exemple, pour une particule dans un champ potentiel, L = ½ m ẋ² − V(x). Le théorème de Noether énonce : à chaque symétrie continue du Lagrangien correspond une intégrale du mouvement (énergie, quantité de mouvement, etc.).
En pratique
Utilisé pour calculer les orbites des planètes, les trajectoires des fusées, optimiser les dispositifs mécaniques et dans les fondements de la théorie quantique.
Anecdote
La méthode de Lagrange a permis de résoudre des problèmes qui étaient trop complexes pour une application directe des lois de Newton, par exemple le mouvement d'un système de nombreux corps avec des contraintes.
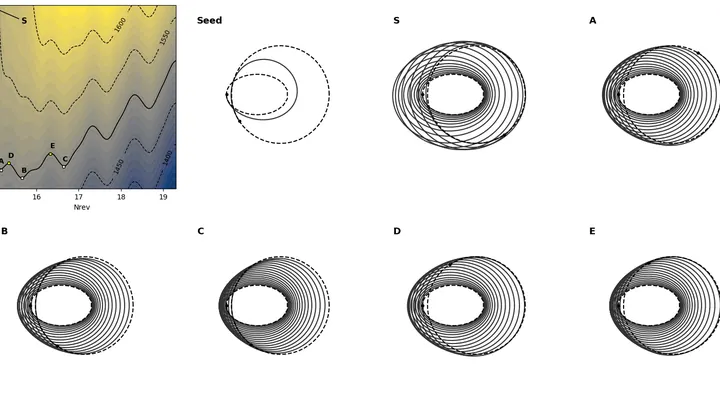
Lorsque les planètes tournent autour du Soleil, elles ne suivent pas simplement leurs orbites : elles s'attirent légèrement les unes les autres. C'est comme une danse où chaque partenaire ressent les mouvements des autres. Des scientifiques ont décidé de déterminer à quel point cette attraction mutuelle modifie les trajectoires des planètes.
Deux corps massifs figés dans une superposition quantique évoquent un couple de danseurs tentant de garder un rythme commun tandis qu'un orchestre joue autour d'eux. Chaque onde gravitationnelle est un musicien qui les fait sortir du tempo.
La cellule d'amibe Dictyostelium rampe sur une lame de verre. Son chemin est enregistré : une chaîne de points sur un plan. Mais quelles forces la poussent ? À l'intérieur de la cellule, un moteur moléculaire travaille : les protéines tirent, la membrane fait ressort, l'eau exerce une pression.
Un pendule dans une pièce bruyante reçoit constamment des poussées des gens qui passent. Son mouvement est un mélange d'oscillations régulières et de secousses aléatoires. Quelque chose de similaire se produit avec les faibles ondes gravitationnelles sur fond d'Univers en expansion.
L'Univers primordial ne ressemblait pas à un étang tranquille, mais à un chaudron bouillonnant. La matière s'y écoulait, entrait en collision, tourbillonnait – et tout cela sur fond d'expansion rapide de l'espace lui-même.
Dans une pièce sombre, de la musique joue. De la poudre fine, presque invisible, est répandue sur le sol. Les basses fréquences la font se rassembler en motifs étranges : filaments, amas, vides.
Une minuscule bille aimantée flotte dans le vide, maintenue par des champs invisibles. Elle se met à tourner autour de l'axe du champ magnétique — tout comme une toupie qu'on aurait légèrement poussée. C'est la précession. Mais lorsque la bille devient très petite, les lois quantiques entrent en jeu.
Des chercheurs ont pris 16 activités quotidiennes — de la vaisselle aux squats — et ont décomposé les mouvements en composantes élémentaires, un peu comme un spectroscope décompose la lumière en spectre. En comparant trois approches, ils ont trouvé une clé inattendue pour la reconnaissance : une simple image moyenne suffit.
Un remorqueur spatial à moteur ionique accélère lentement, mais consomme très peu de carburant. Pour passer d'une orbite à une autre, il faut résoudre un problème délicat : combien de temps allumer le moteur et où le diriger. On cherche généralement le trajet le plus rapide pour une masse donnée de l'engin.
Une poignée de sable tombe sur une table — et chaque grain roule vers le bas jusqu'à ce qu'il se fige dans un creux. C'est ainsi que fonctionne le potentiel : la surface de la table indique aux particules où aller. Mais dans une rivière avec des tourbillons, il n'y a pas un seul creux vers lequel tout converge. L'eau tourne, revient, serpente.
Une foule dans une station de métro à l'heure de pointe. Certains se précipitent vers l'escalator, d'autres ralentissent devant le panneau d'affichage, d'autres encore contournent un pilier. Chaque pas n'est pas simplement une réaction à ce qui se trouve juste devant le nez. Une personne évalue à l'avance où son voisin sera dans une seconde et ajuste son trajet en conséquence.
Un orchestre joue sans chef, et vous entendez que le tempo tantôt s'accélère, tantôt ralentit. Vous n'avez en main que l'enregistrement du son, pas la partition. Peut-on, à partir de cet enregistrement, comprendre quelle corde toucher pour que tout l'orchestre joue plus régulièrement ?
La forme du lit d'une rivière suit précisément l'équation qui décrit la croissance d'un univers à courbure négative. En laboratoire, l'eau qui s'écoule sur du sable sculpte spontanément un profil transversal qui correspond à la solution du modèle Anti-de Sitter.
La rivière tend vers une forme qui maximise le frottement contre le fond.
Le champ magnétique dans un plasma évoque un film de savon tendu : la pression interne le gonfle, tandis que la tension superficielle le resserre et lui donne sa forme. Ici, c'est pareil : les forces magnétiques de pression et de tension s'équilibrent.
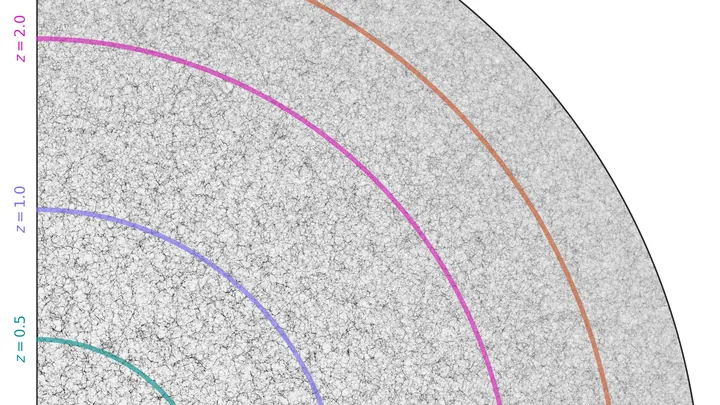
L'expansion de l'univers s'accélère, et il se pourrait que la gravité ne fonctionne pas comme nous le croyons. Les physiciens élaborent des théories alternatives, mais pour les vérifier, il faut calculer comment les ondulations primordiales après le Big Bang ont donné naissance aux galaxies.
Le faisceau d'une lampe de poche dans une pièce sombre peut maintenir une poussière presque immobile — c'est ainsi que fonctionnent les pinces optiques. Mais la lumière ne se contente pas de pousser la particule : elle la fait aussi vibrer avec des coups aléatoires. Chaque photon absorbé la frappe comme un minuscule marteau invisible.
Quand on respire, l'air ne circule pas en un flux régulier mais par vagues. Auparavant, les médecins et les scientifiques ne regardaient que les chiffres globaux : la quantité d'air entrée pendant l'inspiration, le débit maximal. Mais à l'intérieur d'une seule inspiration, il y a des nuances – de petits changements qui renseignent sur le fonctionnement des nerfs et des muscles.
Une goutte d'encre dans un verre d'eau se répand uniformément, mais dans une tasse avec des morceaux de gelée de fruits, l'encre suivra des chemins sinueux — elle restera coincée par endroits, passera ailleurs.
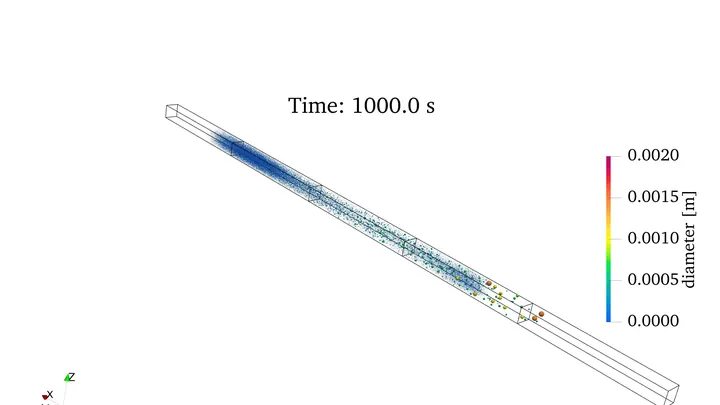
Dans un nuage, des milliers de minuscules gouttelettes d'eau flottent dans l'air. Pour qu'il pleuve, elles doivent grossir : s'agglutiner en grosses gouttes et devenir assez lourdes pour tomber sur le sol.
Les systèmes physiques savent calculer. Si l'on construit un paysage de collines et de creux de sorte que le point le plus bas corresponde à la réponse, le système y glissera tout seul, comme une bille. Le problème, c'est qu'au fond, la pente est souvent douce et la bille met du temps à errer avant de se figer.
Les auteurs de l'étude proposent de pousser la bille dans la bonne direction avant même le départ.
Pour ne pas perdre de vue un footballeur rapide, un drone n'a pas besoin d'une balise lumineuse : il suffit de reconnaître sa silhouette. De la même manière, un réseau de neurones suit désormais les microbes : l'algorithme analyse une image ordinaire de microscope et trouve instantanément la bactérie dans une goutte d'eau.
La pince optique est un faisceau lumineux qui capture et déplace de minuscules objets comme des bactéries ou des grains de poussière. Pour transporter une particule d'un point A à un point B, on pourrait la tirer en ligne droite. Mais cela consommerait plus d'énergie qu'un trajet détourné astucieux.
Un ordinateur classique, lorsqu'il cherche une loi de la nature à partir de données, tente de deviner une formule complète d'un seul coup. C'est comme si un cuisinier, sans connaître la recette, jetait tous les ingrédients dans la casserole en espérant obtenir une soupe.
Une minuscule particule flotte dans un faisceau laser, comme un grain de poussière dans la lumière d'une lampe de poche. Elle est constamment bousculée par les molécules d'eau, de manière désordonnée, de tous les côtés. D'habitude, ces chocs gênent : la particule s'agite et les mesures précises deviennent une loterie.
Le cœur ne se contracte pas d'un seul bloc, mais par vagues : le signal électrique court le long du muscle, et derrière lui, comme des rides sur l'eau, la contraction se propage. En cas d'arythmie, cette vague se dérègle — elle s'attarde par endroits, tourne en boucle ailleurs, et la pompe se met à battre la chamade.
Une particule chargée, enroulée par un champ magnétique, ne reste pas silencieuse : elle émet de la lumière. Cette lumière est appelée rayonnement synchrotron, et on la rencontre partout – des galaxies lointaines aux accélérateurs de laboratoire.
Jetez une pierre dans un étang calme : les cercles se propageront régulièrement. Jetez-la dans un torrent tumultueux : l'eau tourbillonnera de manière imprévisible. Une question similaire taraude depuis longtemps les scientifiques : comment savoir, à partir de la seule trajectoire d'une particule, si son mouvement est chaotique ?
Un interprète assiste à une réunion où l'on parle une langue inconnue. Il ne connaît pas les mots, mais il remarque que lorsqu'une personne élève la voix, une autre se met à hocher la tête une minute plus tard. Au début, cela semble être le fait du hasard, mais avec le temps, l'interprète apprend à comprendre qui influence qui.