Крошечный робот, часто микроскопический, предназначенный для выполнения задач в малых масштабах, например, в медицинских или производственных условиях.
Микророботы — это миниатюрные машины, размером обычно от нескольких микрометров до нескольких миллиметров, созданные для работы в масштабах, где обычные роботы не могут функционировать. Они предназначены для выполнения точных задач в ограниченных или хрупких средах, например, внутри человеческого тела для адресной доставки лекарств, в микрофлюидных чипах для диагностики «лаборатория-на-чипе» или в производстве для микросборки. Эта область опирается на принципы робототехники, материаловедения и микроэлектромеханических систем (МЭМС) и часто включает беспроводное управление с помощью магнитных полей, света или химических реакций.
История
Концепция возникла в конце 1980-х годов с ранними устройствами МЭМС, но термин «микроробот» получил распространение в 1990-х. Среди заметных вех — первый беспроводной плавающий микроробот в начале 2000-х, разработанный группой исследователей, таких как группа Брэдли Нельсона в ETH Zurich. Однако область все еще развивается, и многие фундаментальные вклады сделаны недавно.
Как это работает
Микророботы обычно изготавливаются с помощью фотолитографии или 3D-печати в микромасштабе. Их движение зависит от окружающей среды: в жидкостях они могут использовать спиральные хвосты, вращающиеся как штопор (имитируя бактерии), или полагаться на магнитные градиенты, чтобы тянуть их вдоль. В сухой среде они могут ходить или катиться с помощью крошечных приводов. Питание часто подается извне — магнитные поля распространены, поскольку они безвредно проникают через биологические ткани — или через бортовые химические реакции, генерирующие движение. Управление достигается модуляцией внешнего поля или разработкой формы робота для реакции на определенные стимулы.
Где применяется
Микророботы разрабатываются для адресной доставки лекарств, минимально инвазивной хирургии (например, очистки закупоренных артерий) и восстановления окружающей среды, например, разложения загрязнителей в воде.
Любопытный факт
Некоторые микророботы вдохновлены сперматозоидами, используя один жгутик для плавания в вязких жидкостях, таких как цервикальная слизь.
Космическая стройка сегодня — это дорогая возня с готовыми деталями: каждую панель надо поднять с Земли, а потом собирать в невесомости, как конструктор в толстых перчатках. Инженеры из новой работы предлагают иной путь: не таскать и не печатать, а позволить жидкости самой вылепить конструкцию.
Три дня подряд лазер бил в струю газа, и каждую секунду рождался пучок электронов с энергией, как у маленькой молнии. Раньше такие пучки получали только в огромных залах, где ускоритель занимает целое здание. Теперь вся установка уместилась в комнате и проработала без сбоев 72 часа.
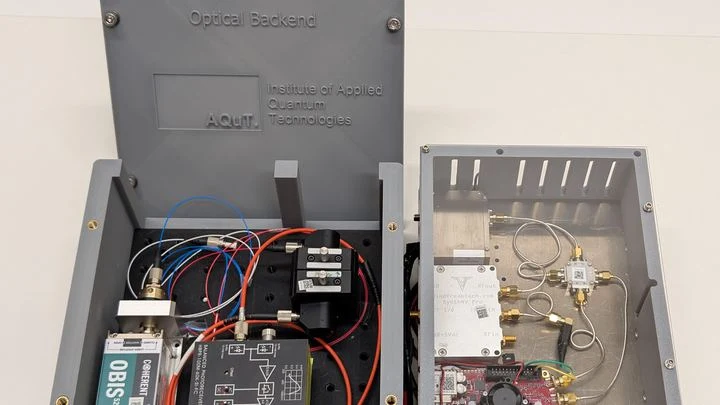
Обычные магнитные датчики теряют чувствительность при уменьшении размеров. Но учёные превратили крошечный алмаз в световой компас. В отличие от ювелирных алмазов, здесь ценны не чистота, а искусственно созданные дефекты — азотно-вакансионные центры (NV-центры), которые и превращают кристалл в компас.
Свету нужно пространство. Объектив фотоаппарата отстоит от матрицы на несколько сантиметров, чтобы лучи успели сфокусироваться. А теперь этот промежуток сжали до толщины бумажного листа — и свет всё равно ведёт себя так, будто прошёл свои законные сантиметры. Именно это делают «пространственные пластинки» (spaceplates) — плоские элементы, которые имитируют свободный пробег света.
Мозг — крепость. Его защищает плотный слой клеток, который пропускает внутрь только нужные вещества. Лекарствам через этот барьер не пройти, поэтому многие болезни мозга так трудно лечить.
Учёные нашли способ приоткрыть ворота крепости. Они создали устройство, которое посылает в мозг сфокусированный ультразвук. В кровь вводят крошечные пузырьки газа.
Обычная фотолитография, которой делают чипы, упирается в предел: свет не может нарисовать детали меньше своей длины волны. Здесь пошли другим путём. Сначала сделали редкие вертикальные рёбра из оксида, а затем стали осаждать на них слои оксида алюминия толщиной в один атом.
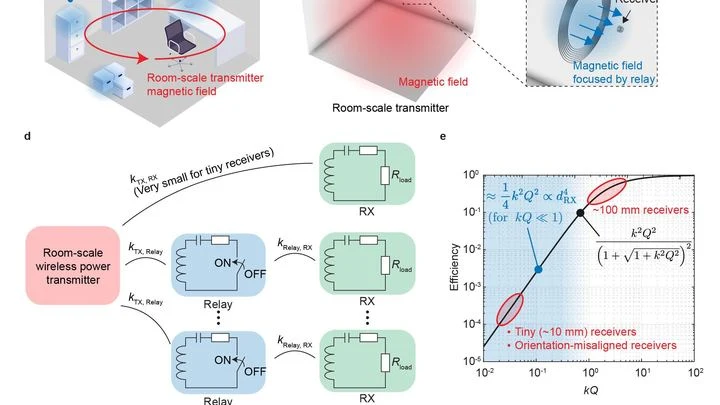
Представьте беспроводную зарядку в комнате как бассейн, где энергия-вода разлита повсюду, а крохотные датчики-поплавки почти не колышутся. Их катушки индуктивности слишком малы, чтобы эффективно черпать из этого разлитого электромагнитного поля.
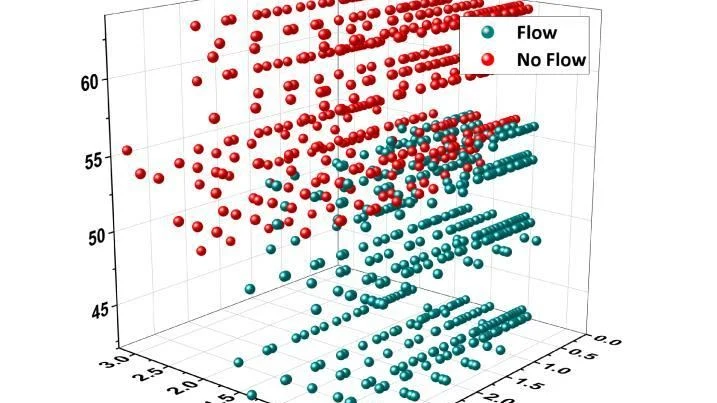
Вода в узкой щели ползёт сама — так работает капиллярный эффект, который поднимает сок по стеблю. Но если на пути встречается ступенька, жидкость может замереть, как путник перед высоким порогом. Учёные построили крошечные каналы из стекла и посмотрели, когда капля перешагивает через уступ, а когда застревает.
Оказалось, всё решают угол смачивания и размеры ступеньки.
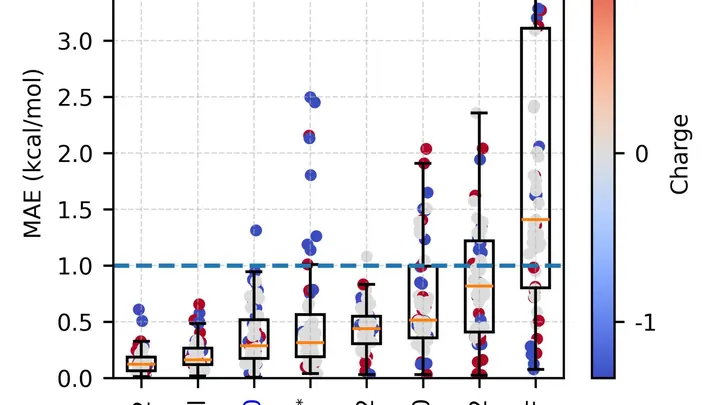
Нужно перебрать миллионы ключей, чтобы найти тот, что откроет замок болезни. Каждый ключ — это молекула, а замок — белок в нашем теле. Проверить каждый ключ вручную невозможно, поэтому химики используют компьютерные модели, которые предсказывают, как молекула поведёт себя в реальности. До недавнего времени точные расчёты занимали часы или дни на мощных компьютерах.