SLAM — это математический фреймворк, позволяющий движущейся платформе (роботу, дрону, автомобилю) одновременно уточнять собственное положение в пространстве и строить карту окружения. В основе лежит вероятностный подход: робот хранит не одну точную позицию, а целый веер возможных положений с разной степенью уверенности. Каждое новое измерение с датчиков — лазерного дальномера (лидара), инерциальных сенсоров, камер — обновляет это распределение. Ключевая идея — замкнуть петлю: когда робот возвращается в уже посещённое место, он узнаёт его и резко уменьшает накопившуюся ошибку.
История
Понятие SLAM было формализовано Хью Дюррант-Уайтом и Джоном Дж. Леонардом в 1991 году, хотя предшествующие работы (например, Чейн, 1986) уже решали похожие задачи. Ранние реализации опирались на расширенный фильтр Калмана (EKF) и работали с радарными или сонарными данными. Переломным стал 2002 год, когда Монтемерло и Трун представили FastSLAM — алгоритм на основе фильтра частиц, способный обрабатывать тысячи ориентиров в реальном времени. Современные подходы, такие как ORB-SLAM, используют мультисенсорное слияние и архитектуру графов, достигая высокой точности на больших масштабах.
Как это работает
Вероятностный SLAM моделирует совместное распределение P(x_{1:t}, m | z_{1:t}, u_{1:t}), где x — траектория, m — карта, z — наблюдения, u — управляющие сигналы. Обычно применяется рекурсивная байесовская фильтрация: предсказание на основе модели движения, коррекция по данным сенсоров. В Graph SLAM задача трансформируется в разреженный граф, где узлы — позы робота и ориентиры, а рёбра — ограничения от одометрии и наблюдений. Оптимизация графа методами Ньютона-Гаусса или Левенберга-Марквардта даёт наилучшую оценку всей истории. Для замыкания петли используются методы распознавания мест (place recognition) — часто на основе визуальных мешков слов (BoW) для камерных систем. Фильтры частиц, в свою очередь, представляют распределение множеством гипотез (частиц), каждая из которых имеет свою карту; этот подход эффективен для нелинейных моделей и ненормальных шумов.
Где применяется
Беспилотный автомобиль не едет вслепую — он строит трёхмерную модель улицы и понимает, где находится. Роботы-пылесосы запоминают план квартиры, чтобы не пропускать углы.
Любопытный факт
Некоторые системы SLAM используют сразу несколько камер и инерциальные датчики, подобно тому как человек ориентируется, глядя глазами и чувствуя наклон тела.
Радиолог смотрит на снимок брюшной полости и видит не просто органы, а их взаимное расположение: какая почка больше, где опухоль относительно сосуда. Это похоже на чтение карты, где важно не только знать, где обычно стоит город, но и уметь измерить расстояние между двумя точками на местности.
Космическая стройка сегодня — это дорогая возня с готовыми деталями: каждую панель надо поднять с Земли, а потом собирать в невесомости, как конструктор в толстых перчатках. Инженеры из новой работы предлагают иной путь: не таскать и не печатать, а позволить жидкости самой вылепить конструкцию.
В 2019 году жители округа Палгар в западной Индии почувствовали, как земля ушла из-под ног — не один раз, а тысячи. За два года сейсмографы записали около 50 000 толчков. Это не обычное землетрясение с главным ударом и афтершоками, а рой: серия событий, которая то затихает, то вспыхивает вновь, как тлеющий костёр, в который подбрасывают ветки.
Внутри кристалла алюминия атомы выстроены в строгую периодическую решётку, подобно кирпичной кладке. Однако в реальных материалах эта идеальная структура нарушается: атомные ряды могут обрываться, не доходя до границы кристалла, образуя линейные дефекты — дислокации.
Морской контейнер — это стальной сейф размером с комнату, набитый товарами. Просветить его рентгеном сложно: толстые стенки и плотный груз глушат лучи. На помощь приходят мюоны — элементарные частицы, которые рождаются высоко в атмосфере при столкновении космических лучей с ядрами атомов и постоянно сыплются на Землю.
Радиотелескопная решётка — словно камера, в которой недостаёт нескольких линз. С тех пор как Карл Янски впервые уловил радиошум Галактики, астрономы пытаются собрать из обрывочных сигналов целостный образ.
Двести миллионов звёзд. В центре Галактики, куда нацелится будущий обзор телескопа Нэнси Грейс Роман, примерно 250 раз за миссию свет одной из них дрогнет от невидимого прикосновения. Это свободно плавающие планеты — миры, выброшенные из родных систем, — и экзопланеты земного типа, кружащие у далёких солнц.
Группа роботов-исследователей подобна компании поваров, пробующих одно блюдо. Каждый снимает пробу со своего участка и делится впечатлением: свободно, занято или неясно. Но вкусы субъективны — кто-то не заметил ножку стула, кто-то слизал лишь край. Вместо того чтобы усреднять разноголосицу, роботы договариваются: там, где уверенности мало, честно писать «не знаю».
Стоит камере робота дёрнуться — и он роняет деталь: его нейросеть — многослойная вычислительная структура, вдохновлённая работой мозга, — сбита с толку. Но если заглянуть в её внутренние сигналы, они напоминают созвездия в галактике: когда всё идёт гладко, они собираются в одном секторе, а перед ошибкой — резко смещаются в другой.
Робот-жонглёр ловит и бросает мячи в точном ритме с человеком, словно два пульсара — быстро вращающихся нейтронных звёзд, испускающих строго периодические импульсы, — посылающих сигналы в унисон. Жонглирование тремя мячами — это классический каскад, подчиняющийся чёткому такту, похожему на равномерное вращение космического маяка. Нарушишь ритм — и узор рассыплется.
Камеры беспилотного автомобиля улавливают свет, словно телескопы, направленные на далёкую галактику. Каждый кадр — отрывочное наблюдение; вместе они должны сложиться в карту пути.
Компьютер, подобно астроному, не склеивает снимки, а генерирует несколько возможных видов сверху и сравнивает их с реальными данными.
Радар, подобно летучей мыши в пещере, излучает электромагнитный импульс и улавливает отражённое эхо. Однако в приёмнике неизбежен микроскопический перекос — дисбаланс квадратурных каналов, — который искажает частоты и порождает у каждой цели фантомного двойника: ложное, слегка сдвинутое эхо.
Обычно такие фантомы — артефакты — только мешают, и их стараются заранее отфильтровать.
Обычный радар фиксирует дрон лишь как точку на экране — безликий маркер в пространстве. Новый метод превращает радиоэхо в объёмную скульптуру: отражённый сигнал обрисовывает форму, наклон и характер движения объекта.
Модульные спутники — это конструкции, собранные из одинаковых кубических блоков, подобно детскому конструктору. При столкновении с космическим мусором часть модулей разрушается, и в спутнике образуется пробоина. Инженеры, вдохновлённые способностью живых тканей к регенерации, реализовали механизм самовосстановления.
Радиосигнал со слоистой модуляцией — представьте: несколько независимых информационных потоков, наложенных друг на друга, — напоминает культурный слой древнего города. Каждый уровень несёт свою историю, но со временем, под воздействием помех и искажений, они спутываются в хаотичную мешанину. Обычные алгоритмы демодуляции теряются в этой смеси, не в силах разделить слои.
Долгое время биологи изучали клетки, слушая лишь один голос в многоголосом хоре: например, измеряли активность генов — транскриптом, игнорируя, как упакована ДНК — эпигеном. Это всё равно что пытаться понять смысл разговора, зная только один язык.
Когда беспилотный летательный аппарат обучается у опытного пилота, он запоминает не отдельные манёвры, а целые безопасные коридоры — траектории, по которым двигался человек-наставник. Такой подход называется имитационным обучением (imitation learning): машина подражает демонстрациям эксперта.
На нерегулируемых перекрёстках люди полагаются на зрительный контакт и невербальные сигналы. Беспилотному автомобилю такой способ недоступен: он должен одновременно принимать решение о приоритете и планировать безопасную траекторию. Традиционные подходы разделяли эти задачи — сначала определяли очерёдность проезда, затем просчитывали манёвр. Это приводило к резким, дёрганым движениям и потенциально опасным ситуациям.
Обычный радар напоминает микрофон в гудящей толпе: отдельные звуки сливаются в кашу. PiVoT работает как дирижёр, который в хаосе настройки мгновенно распознаёт каждый инструмент. Вместо того чтобы перебирать гипотезы, алгоритм стягивает петлю вокруг самых вероятных целей — автомобилей, велосипедистов, пешеходов.
Обычный радар работает как фотограф-любитель: делает серию мутных снимков и пытается склеить из них панораму. Детали размыты, а в длинном коридоре или толпе робот легко теряется.
Принцип радара напоминает эхолокацию летучей мыши: он излучает радиоволну и ловит отражённое эхо.
Человек в лодке интуитивно поворачивает, смещая вес собственного тела. Тот же физический принцип использует беспилотное судно: манёвр выполняет подвижный груз, перемещающийся внутри корпуса. Его движением управляет нейросеть — алгоритм, обученный предугадывать хаос волн и порывы ветра.
Рой роботов подобен стае светлячков в ночном лесу: каждый движется по простому наитию — «туда, где свободнее», и из этого роения рождается согласованный порядок. Долгое время оставалось загадкой, как без явной связи и централизованных команд возникает слаженность.
Представьте водителя на обледенелой трассе: он не знает точной реакции машины на поворот руля и вынужден учиться в процессе, интуитивно сохраняя запас пространства для возможной ошибки. Сходным образом действует адаптивный алгоритм управления.
Ребёнок, осваивая незнакомую квартиру, ползает от предмета к предмету и запоминает, что видно из каждого угла. Так мозг строит мысленную карту — внутреннюю модель пространства. Алгоритм gradCSCG действует по тому же принципу: он получает видеопоток с камеры и самостоятельно рисует схему помещения, опираясь лишь на смену картинок.
Представьте стакан воды, наполненный до краёв. Продолжать лить в него жидкость — бессмысленная трата ресурса. Похожий парадокс долгое время преследовал облачный гейминг: видеокодеры гнали поток данных на максимальной мощности, хотя человеческий глаз переставал различать улучшения задолго до достижения технического предела.
Представьте флот из множества кораблей, напоминающий галактику — огромную звёздную систему, где каждый элемент подчиняется общей динамике. Время от времени один из кораблей выходит из строя, взрываясь подобно сверхновой — катастрофическому событию, которое может нарушить целостность всего соединения. Если вовремя не заменить повреждённую единицу, флот теряет боеспособность.
Десятилетиями глобальные модели атмосферы напоминали художников, вынужденных рисовать планетарные штормы грубыми мазками: разрешение в 25–100 километров заставляло «угадывать» конвекцию через приближённые схемы, порождая систематические ошибки в прогнозах осадков и климата.
Вообразите: филармонический оркестр играет, но микрофон ловит лишь слитный гул — tutti, в котором смешались контрабасы, флейты и литавры. Похожую задачу десятилетиями решают физики, вглядываясь в поля плотности, температуры или магнитной индукции.
Штутгарт, 2025 год. Инженер-программист подключает ноутбук к тестовому автомобилю не для диагностики, а чтобы заменить «личность» машины — как меняют прошивку смартфона. Но вместо секундного обновления его ждёт каскад несовместимостей. Каждый электронный блок управления (ЭБУ) говорит на своём наречии, привязанном к микросхеме конкретного поставщика.
При обрушении здания стальная арматура превращается в хаотичную систему намагниченных элементов — своего рода магнитный компас, где стрелки указывают в разные стороны. Энтропия — физическая мера беспорядка — здесь растёт, но именно этот беспорядок становится ключом к обнаружению пустот, в которых могут находиться люди.
В лаборатории стоит ловушка — невидимая «яма» из электрических полей, где парит заряженная пылинка размером в сотню нанометров. Она колеблется туда-сюда, как маятник в часах. Рядом с ней — ещё более крошечный объект, например молекула, которую физики приготовили в особом квантовом состоянии: она словно идёт по двум дорогам сразу.
Горсть песка падает на стол — и каждая песчинка скатывается вниз, пока не замрёт в углублении. Так работает потенциал: поверхность стола подсказывает частицам, куда двигаться. Но в реке с водоворотами нет одной-единственной впадины, куда всё стремится. Вода кружится, возвращается, петляет. Для таких систем обычная карта «ям и холмов» не годится.
Рука поднимает с полки чашку — привычное движение, которое мы не замечаем, пока мышцы не устанут. Тогда траектория меняется: локоть уходит чуть в сторону, кисть подрагивает. Врач обычно ловит эти перемены руками, ощупывая мышцы пациента.
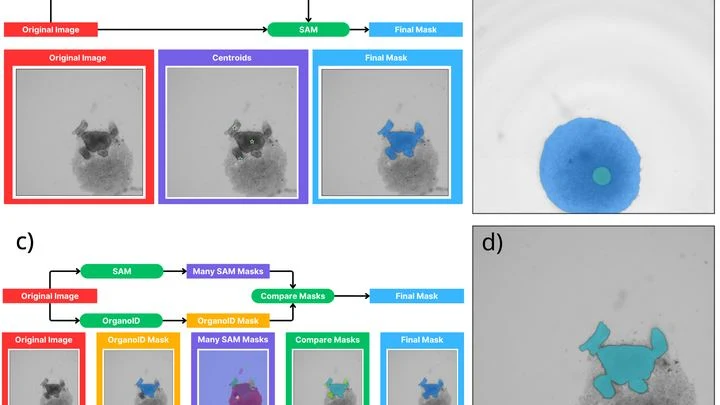
Биолог смотрит в микроскоп на десятки крошечных клеточных шариков — сфероидов. Из них позже вырастут миниатюрные подобия органов. Задача похожа на работу пекаря, который оценивает, ровно ли поднялось тесто в каждой формочке. Только вместо формочек — питательная среда, а вместо теста — живые клетки.
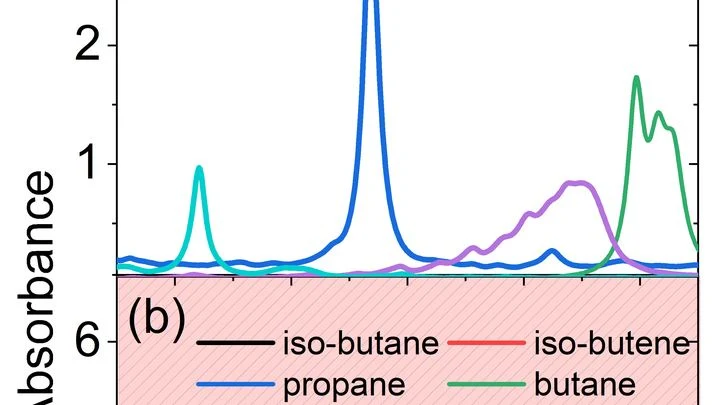
Сотня человек говорит одновременно в большом зале. Вы пытаетесь расслышать одного — но голоса сливаются, кто-то шепчет, а о существовании некоторых вы даже не догадываетесь. Примерно так чувствует себя обычный лазерный газоанализатор, когда в камере сгорания или заводской трубе смешиваются десятки веществ.
После партии в Scrabble доска напоминает мозаику: фишки разбросаны, но складываются в связный узор — островки слов посреди моря пустых клеток. Такой узор можно описать математически, но обычно это требует сложных правил.
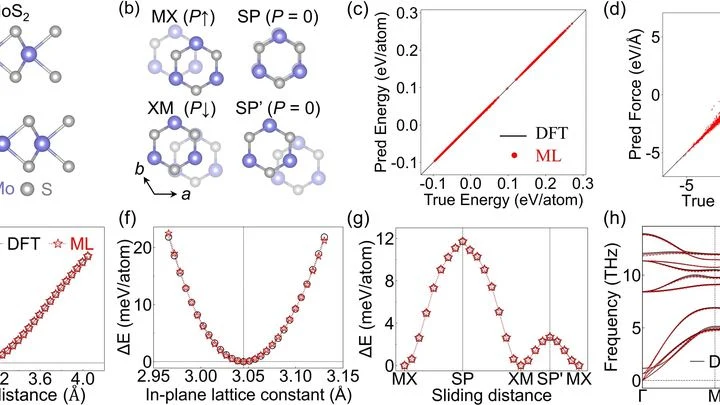
Два листа бумаги, сложенные вместе, при нагреве начинают едва заметно ползти друг по другу. Примерно так ведут себя слои дисульфида молибдена — материала толщиной в один атом. При комнатной температуре они самопроизвольно скользят со скоростью около метра в секунду.
В лаборатории, где изучают кристаллы, лаборант смотрит на экран с россыпью светлых пятен и медленно поворачивает образец, добиваясь, чтобы пятна сложились в симметричный узор. Эта работа похожа на настройку старого радиоприёмника: крутишь ручку, пока шум не сменится чистым сигналом. Теперь эту ручку может крутить машина.
Патологоанатом красит срез ткани гематоксилином и эозином — клетки окрашиваются в синий и розовый, и под микроскопом видно их форму и расположение. Но какие гены работают в каждой клетке, с такого снимка не прочитать. Для этого нужно отдельное дорогое исследование, которое показывает активность тысяч генов сразу, но его делают редко.
Свет, проходя через мутную среду — например, стакан с молоком или матовое стекло, — рассеивается во все стороны. Но иногда вместо того, чтобы разбежаться, он застревает в крошечных «карманах» внутри материала. Эти карманы физики называют локализованными модами: свет в них словно попадает в ловушку и не может выбраться наружу.