Le déplacement est la grandeur vectorielle qui décrit le changement de position d'un objet de son point initial à son point final. Contrairement à la distance, qui est une grandeur scalaire mesurant la longueur totale du trajet parcouru, le déplacement ne s'intéresse qu'à la séparation en ligne droite entre le départ et l'arrivée, en incluant la direction. C'est un concept fondamental de la cinématique, qui sert de base à la définition de la vitesse et de l'accélération, et il joue un rôle central en mécanique, en théorie des ondes, et même en électromagnétisme où il apparaît dans le courant de déplacement.
Histoire
Le concept de déplacement en tant que vecteur a été formalisé au XIXe siècle, en s'appuyant sur les travaux antérieurs de Galilée et de Newton sur le mouvement. Le terme « déplacement » dans son sens moderne est devenu standard avec le développement de l'analyse vectorielle par Hamilton et Gibbs à la fin des années 1800.
Comment ça marche
Le déplacement se calcule comme Δr = r_final - r_initial, où r est le vecteur position. Il obéit à l'addition vectorielle, de sorte que les déplacements peuvent être combinés en additionnant leurs composantes. En calcul infinitésimal, la vitesse instantanée est la dérivée temporelle du déplacement, et l'accélération en est la dérivée seconde. Dans les systèmes oscillants, le déplacement par rapport à l'équilibre est la variable clé, comme dans la loi de Hooke F = -kx, où x est le déplacement.
En pratique
Le déplacement est utilisé partout, de l'ingénierie (mesure de la déformation des structures) à la sismologie (suivi des mouvements du sol lors des tremblements de terre) en passant par la navigation GPS (calcul des changements de position). En dynamique des fluides, l'épaisseur de déplacement décrit la manière dont une couche limite repousse l'écoulement externe vers l'extérieur.
Anecdote
Dans une boucle fermée, le déplacement total est toujours nul, quelle que soit la distance parcourue — c'est pourquoi un randonneur qui marche 10 kilomètres en cercle se retrouve avec un déplacement nul par rapport au point de départ.
Unités par système: SI: m · CGS: cm · Planck: l p · natural: 1gev
Une foule à l'entrée d'un couloir étroit ne se comporte pas comme dans une salle spacieuse : certains sont plaqués contre les murs, d'autres sont poussés vers l'avant. C'est à peu près ce qui se produit lorsqu'une particule allongée se retrouve dans un liquide grouillant d'haltères auto-propulsés.
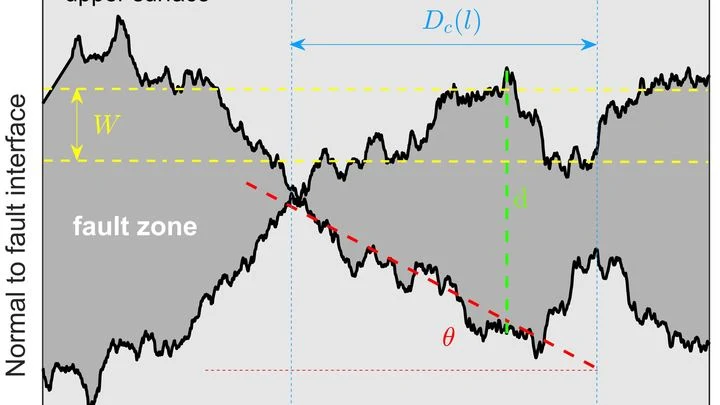
Deux morceaux de papier de verre pressés l'un contre l'autre. Dès qu'on les fait glisser, ils s'accrochent d'abord par leurs aspérités, puis glissent brusquement. C'est à peu près ainsi que se comporte une faille terrestre lors d'un séisme. Mais il y a un détail important : de combien faut-il déplacer les bords pour que l'adhérence cède ? Cette distance est appelée glissement critique.
Les gouttes d'eau sortent de la buse l'une après l'autre, comme des cyclistes sur une piste étroite. Celles qui vont plus vite rattrapent les plus lentes et fusionnent avec elles pour former des gouttes plus grosses.
Une poignée de grains de riz tombe sur une poêle brûlante — et les voilà qui sautillent. Chaque grain pousse ses voisins, tout le tas s'agite sans intervention extérieure. C'est cela, la matière active : une multitude de particules qui puisent elles-mêmes de l'énergie et la transforment en mouvement.
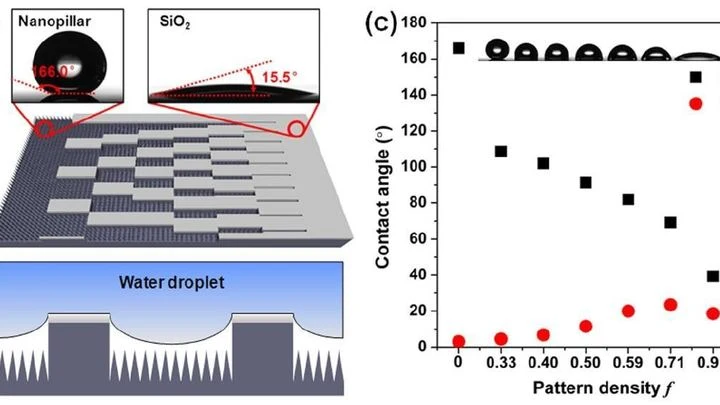
Une goutte d'eau posée sur une table reste généralement immobile. Mais si l'on rend la table légèrement plus molle d'un côté et plus rigide de l'autre, la goutte se met à ramper vers la zone rigide. Ce phénomène s'appelle la durotaxie : le liquide choisit lui-même où couler, sans pompes ni électricité.
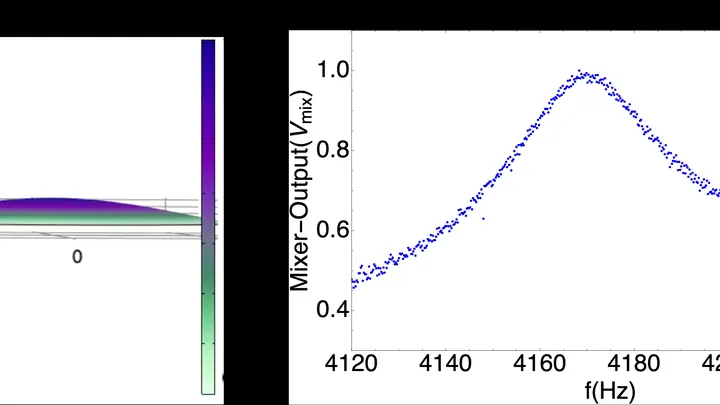
Une fine pellicule, prise entre deux piliers métalliques, tremble au moindre choc. Ses mouvements sont captés par un résonateur micro-onde — une cavité où les ondes radio rebondissent comme le son dans une pièce vide. Lorsque la membrane se déplace, la réponse de la cavité change.
Le diamant n'est pas qu'un simple bijou. Ce cristal peut conduire l'électricité lorsque des porteurs de charge libres y apparaissent : des électrons et des trous. Mais à quelle vitesse se déplacent-ils ? Dans les articles scientifiques, les chiffres varient d'un facteur dix. Un laboratoire rapporte une vitesse de 1000 cm²/(V·s), un autre de 4000.