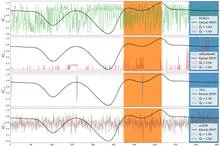
مرشح كالمان هو خوارزمية تُنتج تقديرات للحالة الحقيقية لنظام ما من سلسلة قياسات مشوّشة بالضوضاء. يقوم بذلك من خلال الجمع بين توقع لمكان النظام (استنادًا إلى نموذج فيزيائي) والقياسات الفعلية، مع ترجيح كل منهما وفقًا لعدم يقينه. النتيجة هي تقدير أمثل يقلل متوسط الخطأ المربع، بشرط أن تكون الضوضاء غاوسية وديناميكيات النظام خطية.
التاريخ
طوّره رودولف إي. كالمان في عام 1960، بناءً على أعمال سابقة لآخرين حول ترشيح وينر ونماذج فضاء الحالة.
كيف يعمل
يعمل المرشح في خطوتين: التنبؤ والتحديث. في خطوة التنبؤ، يستخدم ديناميكيات النظام لإسقاط الحالة الحالية في الزمن، مع تقدير لعدم اليقين (التباين المشترك) لهذا الإسقاط. في خطوة التحديث، يقارن القياس الجديد بالتنبؤ، ويحسب متوسطًا مرجحًا — كسب كالمان — يوازن بين الثقة في النموذج والثقة في المستشعر. يُختار الكسب لتقليل عدم اليقين البعدي، وتتكرر العملية في كل خطوة زمنية.
في التطبيق
يُستخدم في أنظمة الملاحة (GPS، التوجيه بالقصور الذاتي)، والروبوتات، والرؤية الحاسوبية، ومعالجة الإشارات؛ في المقالات المذكورة يظهر في سياقات مثل تحليل بيانات الليدار وإعادة بناء الحالة الكمومية.
حقيقة طريفة
استُخدم مرشح كالمان في حاسوب الملاحة لبرنامج أبولو لتقدير موقع المركبة الفضائية أثناء المهام القمرية.
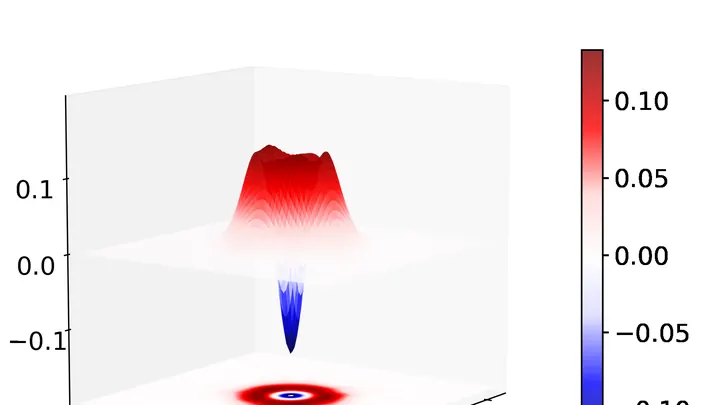
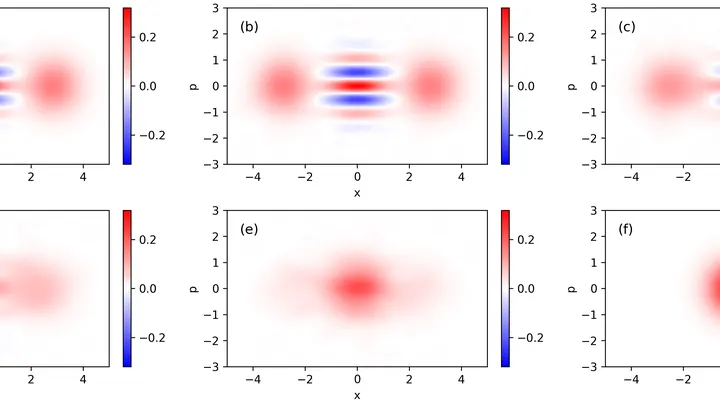
علامة مائية دقيقة على ورق مبلل — وزجاج مُضبَّب أمام العينين. هكذا تبدو تقريبًا مهمة قراءة الحالات الكمومية للضوء: أنماط الفوتونات الرقيقة تتشوه بسبب الفقدان، والكواشف تلتقط جزءًا صغيرًا فقط من الإشارة. النهج المعتاد — التصوير المقطعي المتجانس (homodyne tomography) — يتطلب ظروفًا شبه مثالية، لكن في العالم الحقيقي يخفت الضوء والأجهزة غير كاملة.
يقترح مؤلفو العمل طريقًا مختلفًا.
يشبه برنامج التتبع العادي ملاحاً يوجه سفينة بالاعتماد على النجوم. ولكن ما إن تتلبد السماء بالغيوم حتى تبدأ الإحداثيات بالانحراف، وتزداد في البيانات الإنتروبيا (مقياس اللايقين). يحصل الخوارزم الجديد على "مساعد طيار" — وحدة تراقب مدى ثقة الملاح الرئيسي.
وعندما تبدأ الحسابات بالانحراف عن الواقع، يُطلق إشارة: "لقد تغيرت مواقع النجوم، حان وقت تحديث الخريطة".
في قدر الحساء، يكفي مقياسا حرارة لمعرفة درجة الحرارة في كل مكان — إذا عرفنا أن الحرارة تسري في دوائر من القاع. وهكذا في العلم: بقياسات قليلة، ينبغي استعادة الصورة الكاملة لحقل الحرارة.
النظام يلتقط جوهر العمليات الحرارية، بضغطها في بضعة أرقام - قواعد. كما يعرف الطبّاخ أن الحساء أشد سخونة في الوسط.
من الملائم تمثيل الإشارة الصوتية بعدد مركب: معامله (السعة) يعكس شدة الصوت، ووسيطه (الطور) يحدد موضع الموجة في الزمن وإزاحتها اللحظية. الشبكات العصبية التقليدية تقسم هذا الوصف الموحد إلى إحداثيين مستقلين – ببساطة، تحدد عنوانًا في شبكة ديكارتية: «خطوتان شرقًا وخطوة شمالًا».
شعاع الليزر في نفق يبلغ طوله عدة كيلومترات يرتجف بفعل موجة ثقالية عابرة — لكنه يرتجف بشكل يكاد لا يُلاحظ، بمقدار أجزاء من قطر البروتون. لكي نسمع هذا الهمس من الكون، يستخرج الفيزيائيون من الضوء كل ما يمكن. عادةً يعتمدون على حد كرامر-راو الكمومي (حد دقة أي قياس) — لكنه، كما اتضح، متفائل جدًا بالنسبة للكاشفات الحقيقية.
تخيل شبكة من مغناطيسات صغيرة جدًا، يمكن لكل منها أن يتجه لأعلى أو لأسفل. تفاعلها يسعى نحو تشكيل ذي طاقة كلية دنيا — وهذا هو جوهر مسألة Max Cut الكمومية، واحدة من أصعب المسائل في الفيزياء، والتي تعود جذورها إلى أعمال فيرنر هايزنبرغ.
تشبه مراصد الموجات الثقالية أذنًا حساسة تصغي إلى قصف بعيد للكوارث الكونية. ولسماع الهمس الخافت لاندماج الثقوب السوداء، تستخدم كاشفات الموجات الثقالية ضوءًا مُعدًّا خصيصًا يُدعى الفراغ المضغوط. هذا الضوء يكبح الضجيج الكمومي الطبيعي، مما يسمح للأجهزة بتجاوز الحد الكمومي القياسي.
اغمس إصبعك في الماء مرة واحدة — وحاول أن تخمّن درجة حرارته من هذا الإحساس الوحيد. في العالم الكمومي، تحدث مثل هذه القياسات المفردة في كل مكان، لكن يتعين علينا تخمين معاملات غير مرئية: مثلًا، قوة ضغط شعاع الليزر. قد يكون ثمن الخطأ باهظًا، والبيانات المتاحة للاطمئنان شبه معدومة.
لفترة طويلة، كانت رياضيات مثل هذه المسائل تشبه تركيب أحجية في الظلام. كانت التكاملات تتشعب، وحتى الحواسيب القوية تتعثر.
جهاز التصوير المقطعي بالأشعة السينية يشبه النجار الذي يفحص جذع الشجرة من جميع الجوانب ليعرف أين يوجد الفراغ بداخله. يلتقط عشرات الصور المسطحة الظلية، ويدور المصدر والكاشف حول الجسم. ثم يقوم برنامج "المُجمِّع" بلصق هذه الظلال لتكوين نموذج حجمي. أسرع مُجمِّع هو خوارزمية FBP (الإسقاط الخلفي المفلتر).
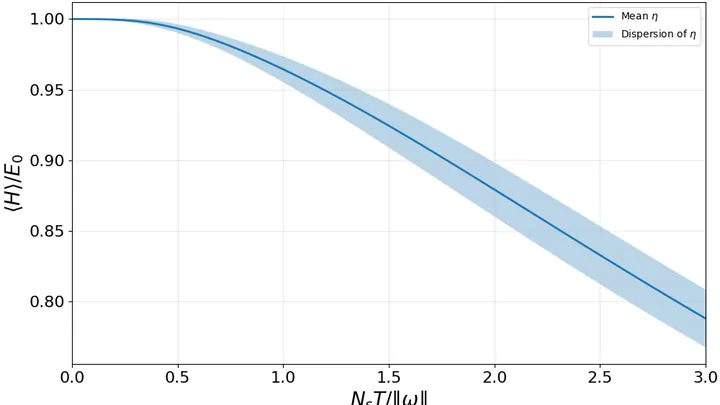
يلتقط جهاز الراديو الإرسال وسط الطقطقة والهسهسة. هكذا تعمل الحواسيب الكمومية الحديثة تقريبًا: الإشارة المفيدة تغرق في الضجيج. كلما طال الحساب، زادت التشوهات التي يسببها التشويش في النتيجة. ابتكر فيزيائيون من جامعة طوكيو طريقة للالتفاف حول هذه المشكلة - فهم يدرّبون دارة كمومية قصيرة على محاكاة دارة طويلة، ولكن بشكل أنقى.
السر يكمن في القواعد الخفية للنظام.
في المختبرات حيث تُبرَّد الذرات إلى ما يقارب الصفر المطلق، حتى التغير الطفيف في المجال المغناطيسي يخل بكل الإعدادات. المستشعرات التقليدية — مثل ألواح هول أو الملفات ذات النواة الفريتية — توضع على بُعد بضعة سنتيمترات من غرفة التفريغ، لأنها هي نفسها تُحدث تشويشًا. لكن هذا البعد يعني أنها لا تستشعر المجال في الموضع الذي توجد فيه الذرات بالضبط.
لفهم آلية عمل جهاز ما، يجب تحريكه. الطفل الذي يفكك منبهًا لا يكتفي بالنظر إلى التروس، بل يدير العجلة ويستمع إلى تغير صوت التكتكة. وكذلك العلماء: بدلاً من الملاحظة السلبية، يرسلون إشارات مختارة بعناية إلى مدخلات النظام ويراقبون الاستجابة.
في الدراسة الجديدة، اقترح الباحثون طريقة تختار تلقائيًا الإشارة الأكثر "خبثًا" — تلك التي تؤدي إلى أكبر تباين في توقعات النماذج المختلفة حول النظام.
المادة مثل الإنسان: إذا مددتها لفترة طويلة، تتذكر ذلك وتتصرف بشكل مختلف. لسنوات، ظل المهندسون يبحثون عن معادلات لوصف هذه الذاكرة. الآن، تقوم الشبكة العصبية بذلك بنفسها.
البنية الجديدة iCKAN تأخذ بيانات الاختبارات وتحولها إلى معادلات. إنها لا ترى المرونة فحسب، بل ترى أيضًا اللزوجة — أي كيف تتدفق المادة تحت الحمل.
يمكن للضوء ألا يكون مجرد تدفق من الجسيمات، بل موجة ذات شكل معين في الزمن. أحيانًا يتغير هذا الشكل بسرعة كبيرة لدرجة أن التقاطه يشبه تصوير رصاصة أثناء طيرانها. ابتكر العلماء طريقة لقياس هذه الحالات الكمومية العابرة للضوء.
لهذا الغرض، يُستخدم جهاز يسمى كاشف التغاير المتوازن (balanced homodyne detector).
المستشعر الكمومي يشبه خط تلغراف ينقل رسالة فائقة الحساسية. أي تشويش بسيط يشوه الإشارة. كان يُعتقد سابقاً أن القياس الدقيق يتطلب "مشغّل تلغراف" لا يخطئ - أي نظاماً مثالياً لتصحيح الأخطاء. لكن عملياً، جميع العناصر تتعرض للضوضاء. النهج الجديد يسمح بالأخطاء في كل خطوة: عند الإرسال، وأثناء التدقيق، وعند الاستقبال.
الضوء الذي يمر عبر بلورة ثنائية الانكسار يغير استقطابه اعتمادًا على الطول الموجي. هذا الملف يشبه فسيفساء مجمعة من ومضات نادرة، حيث كل قطعة توحي بشكل القطع المجاورة. المشكلة هي أنه في جوع الفوتونات، عندما يتم كشف حفنة فقط من الفوتونات، تصطدم دقة التقديرات بحد أساسي: ضجيج الطلقة (shot noise) يهيمن، وتنخفض نسبة الإشارة إلى الضوضاء.
السحب الجليدية تتقن التظاهر بأنها مائية. يرسل الليدار الساتلي نبضة ليزر قصيرة نحو الأسفل ويلتقط الانعكاس. إذا كانت هناك صفائح جليدية مسطحة معلقة أفقيًا في السحابة، فإنها تعمل كمرايا صغيرة: الضوء يرتد إلى الخلف دون خسائر تقريبًا. بالنسبة للجهاز، تبدو هذه الومضة تمامًا مثل الانعكاس من قطرات الماء. عندها يختل تصنيف طور السحابة — هل هي جليد أم ماء.
يجلس مترجم في اجتماع يُتحدث فيه بلغة غير مألوفة. لا يعرف الكلمات، لكنه يلاحظ: عندما يرفع أحدهم صوته، يبدأ آخر بعد دقيقة بالإيماء برأسه. في البداية يبدو ذلك صدفة، لكن مع الوقت يتعلم المترجم فهم من يؤثر في من. بهذه الطريقة تقريبًا تعمل خوارزمية Kausal التي تبحث عن العلاقات السببية في الأنظمة المعقدة.
الحاسوب الكمومي كأوركسترا، حيث يجب على كل كيوبت أن يدخل في وقته المحدد بدقة. لكن بدلًا من قائد الأوركسترا بعصاه، لدينا مولّد أشكال نبضات تعسفية (AWG) يرسل إشارات ميكروويف تدوم لعشرات النانو ثوانٍ. أي خطأ في شكل النبضة يجعل الكيوبت «يعزف خارج اللحن»، فينحرف إلى حالة كمومية خاطئة.
المترجم في المؤتمر يسمع ضجيج القاعة لكنه يواصل الترجمة. إنه لا يكرر كل كلمة، بل يجد لغةً وسيطة تصبح فيها العبارات المعقدة بسيطة دون أن يضيع المعنى. هكذا تعمل شبكة كوبمان الغاوسية الشرطية: فهي تعلّم الشبكة العصبية ترجمة النظام الفوضوي إلى صيغة يصبح فيها التنبؤ ودمج البيانات سريعين ودقيقين.