نظرية التحكم هي رياضيات الحفاظ على النظام. إنها تشرح كيفية جعل النظام يفعل ما تريده بالضبط، برغم الرياح والاحتكاك وتقلبات العالم الحقيقي الأخرى. يصمم المهندس خوارزمية (مُتحكِّم (controller)) تقرأ باستمرار قياسات المستشعرات (sensors) وتُصدر أوامر مُقنَّنة إلى المُشغِّلات (actuators)، لتقليل الفرق بين المطلوب والواقع إلى الصفر.
التاريخ
تعود جذور النظرية إلى مُنظِّم واط (1788). وضع جيمس كليرك ماكسويل الأساس الرياضي في مقالته «عن المنظِّمات» (1868)، حيث حلّل لأول مرة استقرار نظام ذي تغذية راجعة (feedback). في عام 1892، قدّم ألكسندر ليابونوف، الذي ينحدر من روسيا، تعريفًا دقيقًا للاستقرار. بلغت النظرية أوج ازدهارها في منتصف القرن العشرين بأعمال هاري نايكويست، وهندريك بوده، ورودولف كالمان (لمسائل الترشيح والتحكم)، وليف سيميونوفيتش بونترياغين (مبدأ الحد الأقصى). اليوم، تتخلل أساليب التحكم صناعة الطيران والفضاء، والروبوتات، والاقتصاد، وعلم الأحياء.
كيف يعمل
حلقة التغذية الراجعة الأساسية: يقوم المستشعر (sensor) بقياس القيمة الحالية y(t)، وتحسب وحدة المقارنة الخطأ (error) e(t) = r(t) – y(t) (حيث r(t) هي القيمة المرجعية)، ثم يُولّد المُتحكِّم (controller) بناءً على الخطأ إشارة التحكم u(t). توصف استجابة النظام بمعادلات الديناميكا. على سبيل المثال، في المُتحكِّم PID: u(t) = K_p e + K_i ∫ e dt + K_d de/dt. يستجيب المكوِّن التناسبي (proportional) للخطأ الحالي، ويزيل المكوِّن التكاملي (integral) الخطأ المستقر، ويتنبأ المكوِّن التفاضلي (derivative) بالانحرافات المستقبلية. بالنسبة للأنظمة متعددة المتغيرات المعقدة، تُستخدم معادلة الحالة (state equation): dx/dt = A x + B u, y = C x + D u، وغالبًا ما ينتهي تركيب المُتحكِّم إلى حل معادلات ريكاتي الجبرية (algebraic Riccati equations).
في التطبيق
الطيارات الآلية للطائرات، الحفاظ على درجة الحرارة في المنزل، أنظمة تثبيت الكاميرا في الهواتف الذكية.
حقيقة طريفة
يتم توجيه تلسكوب هابل الفضائي نحو نجم باستخدام ثلاثة جيروسكوبات وستة مستشعرات توجيه دقيق. يحافظ نظام التحكم الخاص به على ثبات الصورة بدقة تعادل تثبيت شعاع ليزر على قطعة نقود في نيويورك من مسافة لوس أنجلوس.
في شريط مطاطي يُشد في المختبر، تعمل ثلاث آليات مرونة مختلفة في الوقت نفسه. عند الاستطالة الصغيرة يسود قانون هوك، وعند المتوسطة تسود المرونة الإنتروبية للسلاسل، وعند القوية يحدث تصلب بالتبلور. كل آلية توصف بمعادلتها الخاصة، وهي لا تتبادل التأثير بقفزة، بل تنقله بسلاسة.
منذ زمن نيوتن، بُني المنهج العلمي على البحث عن معادلة واحدة لظاهرة واحدة.
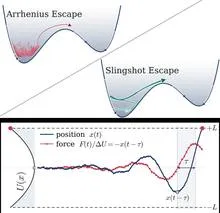
جسيم يجلس في حفرة طاقة، مثل حبة بازلاء في تجويف. لكي يقفز للخارج، يحتاج إلى تجاوز الحاجز، وعادةً ما يكون هذا نادرًا: كلما زاد ارتفاع الحاجز، زاد الانتظار. يقول قانون أرهينيوس إن زمن الانتظار ينمو أسيًا، أي أن مضاعفة ارتفاع الحاجز تزيد الزمن مئات المرات.
في سحابة ذرات فائقة البرودة، مبرَّدة إلى ما يقارب الصفر المطلق، تنشأ مناطق ذات اتجاهات مختلفة للمغزل المغزلي — العزم الزاوي الذاتي للجسيمات، الذي يمكن تصوره كمغناطيسات صغيرة. تشبه هذه المناطق مناطق ذات مغنطة مختلفة، وتسمى الحدود بينها بالجدران المجالية.
خلاط المطبخ يعمل بسرعة واحدة، لكن بمجرد أن تبدأ بالضغط على الزر بشكل متقطع، يخفق الخليط بشكل مختلف. هذا تقريبًا ما يحدث للتفاعلات الكيميائية عندما لا تكون سرعة خطواتها الفردية ثابتة، بل تنبض مع الزمن. في الخلية الحية، يحدث هذا طوال الوقت: البروتينات المبدلة (switch proteins) تارةً تنشط الإنزيم وتارةً تثبطه، والإشارة الخارجية — مثل الضوء في البصريات الوراثية — تحدد إيقاع هذه التبديلات.
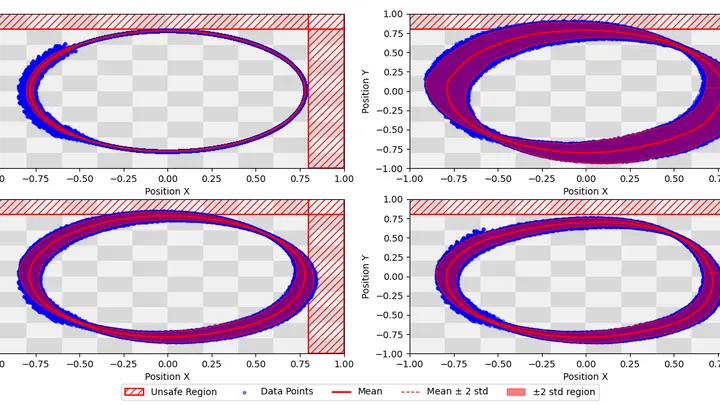
أنت تقف تحت الدش: تدير الصمام، والماء إما مثلج وإما حارق. الأنابيب تعيش حياتها الخاصة: الضغط يقفز بشكل غير متوقع، وكأنه أوركسترا متقلبة بلا قائد. وحدة التحكم الجديدة هي نظام تكيفي يتعلم في الزمن الحقيقي: دون نموذج مسبق لشبكة الأنابيب، يضبط نفسه مع ديناميكيتها في دقائق معدودة ويُخرج درجة الحرارة بلطف إلى منطقة الراحة، دون أن يتجاوز حدود الأمان ولو مرة واحدة.
عندما ينفجر أنبوب في القبو، يتبع السباك خوارزمية محكمة: يحدد مكان التسرب، ويقيس ضغط الماء، ويشخّص السبب، ويضع رقعة، ويتحقق من إيقاف التسرب. الوصفة نفسها — النموذج القياسي لتحسين العمليات DMAIC (Define, Measure, Analyze, Improve, Control) — تُقترح لمكافحة الأوبئة.
أولاً، يُحدد حجم المشكلة: كم عدد أسرة المستشفيات المشغولة، وما القطاعات الاقتصادية التي تراجعت.
تمشط مجموعة بحثية حقلًا ضبابيًا. في البداية ينتشر الأفراد على نطاق واسع: "درجة حرارة" البحث المرتفعة تعني تنوعًا كبيرًا في المحاولات. وعند اكتشاف أثر، يتقاربون. لكن سرعة التقارب حاسمة — فتضييق الدائرة مبكرًا قد يجعل أفضل اكتشاف بعيدًا عنهم. يقيّم المنسق تشتت الباحثين ويصدر أوامره بالتسريع أو الإبطاء.
في الروبوتيات، تعمل الإنتروبيا كمنسق — إنها مقياس لعدم اليقين والتنوع.
النظام المستقر يعمل مثل كرة في وعاء: دفعة – وتتدحرج عائدة إلى القاع. انتشار المسارات المحتملة – عدم اليقين – يتقلص مع مرور الوقت. لكن السرعة تعتمد على ميل الجدران. في الأنظمة المعقدة، يكون لهذا 'الوعاء' مناطق مختلفة الانحدار. في السابق، كان وقت العودة يُقدر بناءً على أقل المناطق انحداراً – وهو إجراء احترازي يبالغ في تقدير الوقت.
يشبه برنامج التتبع العادي ملاحاً يوجه سفينة بالاعتماد على النجوم. ولكن ما إن تتلبد السماء بالغيوم حتى تبدأ الإحداثيات بالانحراف، وتزداد في البيانات الإنتروبيا (مقياس اللايقين). يحصل الخوارزم الجديد على "مساعد طيار" — وحدة تراقب مدى ثقة الملاح الرئيسي.
وعندما تبدأ الحسابات بالانحراف عن الواقع، يُطلق إشارة: "لقد تغيرت مواقع النجوم، حان وقت تحديث الخريطة".
عندما تتعلم طائرة بدون طيار من طيار خبير، فإنها لا تحفظ مناورات منفردة، بل ممرات آمنة كاملة — المسارات التي تحرك فيها الإنسان المُعلِّم. يُسمى هذا النهج التعلم بالمحاكاة (imitation learning): حيث تحاكي الآلة عروض الخبير.
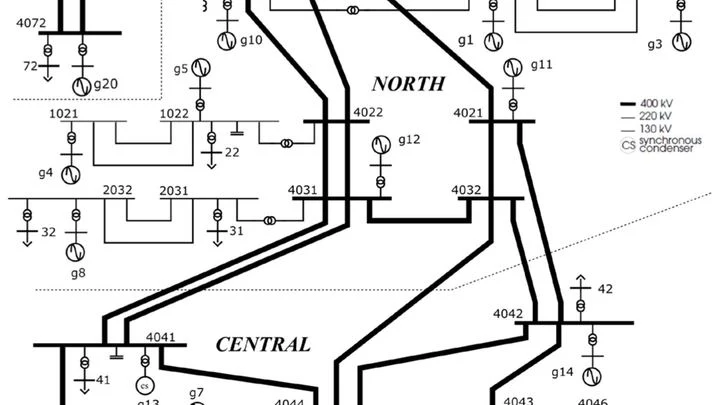
يمكن تشبيه شبكة الكهرباء بشبكة مياه: الأنابيب هي خطوط النقل، والمضخات هي المحولات. عندما ينخفض الضغط (الجهد) في منطقة ما، تستطيع مضخات قوية ضخ مياه إضافية (طاقة) إلى هناك. المشكلة أن التدفق القوي جدًا يسبب حملًا زائدًا، والضعيف لا يفيد. لذا يجب معرفة الصمام المناسب لفتحه بالضبط.
وجد المهندسون الحل.
الإنسان في القارب يوجّه بشكل حدسي بإزاحة وزن جسمه. نفس المبدأ الفيزيائي تستخدمه المركبة المائية بدون طيار: المناورة تنفذها كتلة متحركة تنتقل داخل الهيكل. حركتها تتحكم بها شبكة عصبية — خوارزمية تدرّبت على توقع فوضى الأمواج وهبّات الرياح.
السائق على طريق زلق لا يعرف كيف ستستجيب السيارة لعجلة القيادة، فيتعلم أثناء القيادة تاركاً هامشاً للخطأ. على نحو مماثل، تتصرف خوارزمية التحكم الذكية. فبدلاً من المطالبة بنموذج دقيق، تجمع البيانات بشكل فوري، وتقدّر عدم اليقين والتشويشات الخارجية، وكأن الصندوق الأسود يكشف عن إعداداته تدريجياً.
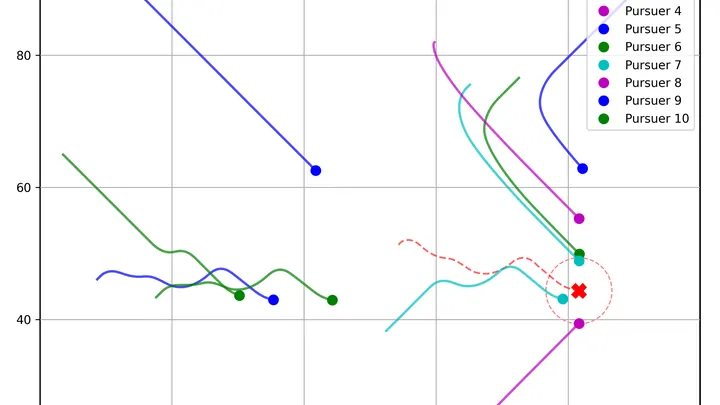
يتحول قطيع الذئاب في لحظة من مطاردة الفريسة إلى الدفاع عن العرين. هذا التنوع نفسه أدرجه المهندسون في خوارزمية لسرب الروبوتات. المفتاح هو طريقة اقترحها جون فون نيومان: حيث لا تطارد الروبوتات الهدف مباشرة، بل تحسب تحركاته المستقبلية وتسد طرق هروبه، مثلما يغلق المطاردون المسارات.
عوّامة في خزان ماء: متحكم مثالي، تستشعر مستوى الماء فتعيد النظام فوراً إلى التوازن دون النظر إلى الماضي. طبق المهندسون هذا المبدأ على الشبكات العصبية. أعادوا كتابة البنية المعيارية بحيث تحل معادلة توازن واحدة بدلاً من سلسلة متتالية من الحسابات. تنبثق إشارة التحكم فوراً — مثل وضعية العوّامة.
تخيل أسطولًا من السفن يشبه المجرة — نظامًا نجميًا ضخمًا يخضع فيه كل عنصر لديناميكية مشتركة. من وقت لآخر، تتعطل إحدى السفن وتنفجر مثل المستعر الأعظم — حدث كارثي قد يخل بتكامل التشكيل بأكمله. إذا لم يتم استبدال الوحدة التالفة في الوقت المناسب، يفقد الأسطول قدرته القتالية.
أكد علماء الرياضيات أن الرد الأمثل على الجائحة هو استراتيجية «المطرقة والرقص». في البداية، يكسر الإغلاق الحاد موجة العدوى مثل ضربة مطرقة. وعندما تفرغ المستشفيات، يبدأ الرقص — عودة حذرة، خطوة بخطوة، إلى الحياة الطبيعية. ظهر هذا النمط تلقائياً من الحسابات الحاسوبية: حيث فحص النظام الخيارات لخمسة أسابيع مقبلة، مقدراً الخسائر في الأرواح والاقتصاد، واختار المسار الأكثر رفقاً.
التقنية المعقدة — من الطائرات بدون طيار إلى الروبوتات الجراحية — تتصرف أحيانًا كالحصان البري: مليئة بـ فوضى وتقلبات، حيث تثير اللمسة الخفيفة عاصفة. بدلًا من حفظ الصيغ، تراقب الطريقة الجديدة النظام كما يفعل مروض الخيول.
المحقق الخبير لا يحسب مسار المجرم بحل معادلات تفاضلية للحركة — بل يرجع إلى ملف القضايا المشابهة. وهكذا يعمل أسلوب التنبؤ الجديد: أساسه ليس صيغًا معقدة، بل أرشيف ضخم من المسارات المحققة — حركات الكواكب، تقلبات أسعار العملات، إشارات من أعماق الكون.
لم تعد الأجهزة الكمومية مجرد غرائب مخبرية. فهي تُجمَّع وتُضبط وتُصلَح مثل أي تقنية عادية — لكن في داخلها ليس مجرد تيار كهربائي، بل تشابكات معقدة من الجسيمات التي يمكن أن تكون في حالات متعددة في آن واحد. يرسم المهندسون المخططات، ويكتب المبرمجون الأكواد، ويحسب الفيزيائيون التأثيرات. لكلٍّ منهم مجموعة نماذجه الخاصة، ويجب دمجها معًا حتى يعمل الجهاز.
في قدرٍ من المرق تسبح جزيئات. بعضها ينسخ نفسه بنفسه، وبعضها يساعد جيرانه، وبعضها الآخر لا يفعل سوى الإعاقة. هذا ليس حساءً، بل نموذج للحياة المبكرة — نظام النسخ المتماثل (replicator system). عادةً ما يُفترض أن قواعد اللعبة محددة مرة واحدة وإلى الأبد: من يتكاثر أسرع، يفوز. لكن مؤلفي الدراسة افترضوا خلاف ذلك — فالقواعد يمكن أن تتغير أيضاً، وإن كان ببطء شديد.
قسّموا الزمن إلى تيارين.
في التطور الجنيني، تشبه الخلية عازفًا في أوركسترا ضخمة: يجب أن تعزف دورها مسترشدة بقائد الأوركسترا - تدرج جزيئات الإشارة. لكن القائد غير موثوق: تركيز المورفوجينات يتقلب باستمرار.
مائة وكيل، ألفا مهمة، أقل من مائة تكرار — ووصل سوق المهام غير المحببة إلى التوازن من تلقاء نفسه. لم يتحكم أحد في العملية مركزيًا، كل مشارك استجاب فقط لأقرب إشارة. هكذا يعمل التاتونمون المضاعف — آلية تشبه رقصة متناغمة لسرب طيور بلا قائد.
يسمي الاقتصاديون مثل هذه المهام واجبات منزلية (بالإنجليزية: chores).
شتوتغارت، عام 2025. مهندس برمجيات يصل حاسوبه المحمول بسيارة اختبارية، ليس للتشخيص بل لتغيير «شخصية» السيارة، كما يُحدَّث هاتف ذكي. لكن بدلاً من تحديث سريع، يستقبله سيل من عدم التوافق. كل وحدة تحكم إلكترونية (ECU) تتحدث بلهجتها الخاصة المرتبطة بشريحة مورِّد معين. البرنامج المكتوب لنظام فرامل Bosch لن يفهم معالج Continental دون «مترجم» معقد.
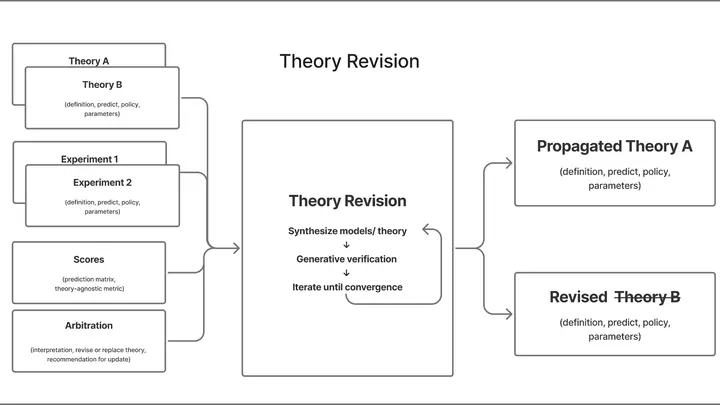
حلقة مفرغة: الآلة تطرح فكرة، وتختبرها على البشر، وترى الإخفاقات، وتولد تخمينًا جديدًا أكثر دقة. هكذا يعمل AutoCog — العالم المعرفي الآلي. في السابق، كان أصعب جزء في علم التفكير (العلوم المعرفية) — وهو ابتكار النظرية — حكرًا على البشر فقط. كانت الآلات تجمع البيانات، وتقوم الحواسيب بحساب النماذج، بينما تظل الخطوة الإبداعية للإنسان. ولأول مرة، يغلق AutoCog هذه الدورة بالكامل.
في بيئة الماء، تؤثر الدوامات المضطربة على السمكة الآلية وتُخرجها عن مسارها. لمواجهة هذه المهمة، أُنشئ وكيل ذكاء اصطناعي يعمل مثل طاهٍ يجرب: أطلق العديد من المحاكاة، وجرب "وصفات" مختلفة لأنماط الحركة، وحسّن برنامج التحكم بشكل متكرر.
أوركسترا تعزف بلا قائد، وتسمع أن الإيقاع يتسارع تارة ويتباطأ تارة. بين يديك تسجيل للصوت فقط، لا النوتة الموسيقية. هل يمكن من هذا التسجيل أن تعرف أي وتر يجب أن تلمسه ليعزف الأوركسترا كله بتناسق أكبر؟ هذه تقريبًا هي المسألة التي تواجه العلماء الذين يدرسون الأنظمة المعقدة: المناخ، الاضطراب، والإيقاعات البيولوجية.
أمين الصندوق في السوبرماركت في ساعة الذروة لا يتذكر كل عملية شراء يمررها — بل يبقي في ذهنه المبلغ الإجمالي ويراقب الطابور. بنفس الطريقة تقريبًا يوزع الدماغ قواه: القشرة الدقيقة والمكلفة (المسؤولة عن التفكير) والنوى تحت القشرية الأبسط والأكثر اقتصادية (حيث تسكن العادات) تعملان معًا. لفترة طويلة كان يُعتقد أن القشرة تبني خريطة للعالم، بينما تحت القشرة فقط تتذكر أين تكمن المكافأة.
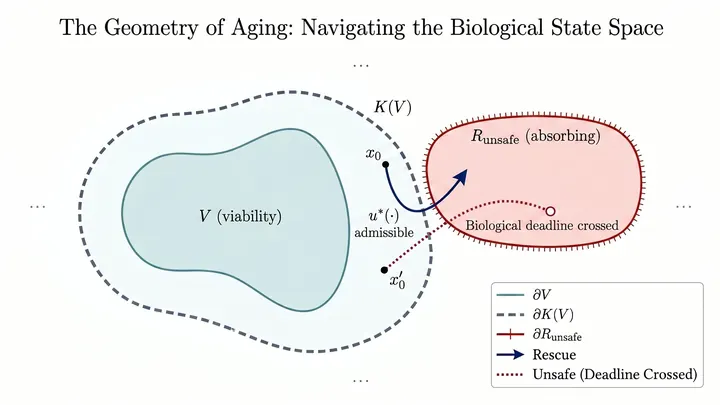
في السيارة، تتعطل تدريجيًا أنظمة التوجيه والفرامل ودواسة الوقود. في البداية، لا يزال بإمكانك تفادي الحفرة، لكن مع مرور السنين تتطلب المناورة جهدًا متزايدًا. وفي لحظة ما، حتى الطريق المثالي يصبح عقبة لا يمكن تجاوزها — لم تعد السيارة تطيع سائقها.
هكذا يصف مؤلفو الدراسة الشيخوخة: لا كتراكم للصدأ أو تآكل للأجزاء، بل كفقدان «القدرة على التحكم» في الجسم.
يمشي مشاة الحبل فوق الهاوية. ما دام يحافظ على توازنه ولا يقوم بحركات مفاجئة، فهو في أمان. لكن بمجرد أن ينحرف كثيرًا، يصبح السقوط حتميًا. هكذا تقريبًا تعمل الحياة على جميع المستويات: من البروتينات داخل الخلية إلى النظم البيئية الكاملة. لكل كائن "حبل" خاص به — الحدود المسموح بها لدرجة الحرارة والضغط والتركيب الكيميائي التي يمكنه البقاء ضمنها.
داخل كل خلية تعج الحياة: آلات بروتينية صغيرة تنقل الأحمال بلا كلل، وتقرأ الجينات، وتصحح الأخطاء. لكن عملها بعيد عن المثالية — فهي بين الحين والآخر "تنزلق"، أو تخطو خطوات إلى الوراء، أو تعلق في دورات غير مفيدة. هذا يشبه ازدحامًا مروريًا في مدينة، حيث تتحرك السيارات بلا فائدة، محرقة الوقود.
مصنع تدار فيه مئات خطوط التجميع الصغيرة دون توقف. كل خط هو محرك جزيئي يحول الوقود الكيميائي إلى حركة. لجعل المحرك يتحرك أسرع أو في الاتجاه المطلوب، يعدّل المهندس الإعدادات — شكل الأجزاء، وقوة التفاعلات. ولكن كيف تعرف أي إعداد سينجح إذا كانت الاختبارات تستغرق وقتًا طويلاً؟
المشكلة أن أهم الأحداث — مثل قفزة نادرة للمحرك إلى وضع جديد — تحدث مرة كل قرن بمقاييس المحاكاة.
يحافظ منظم الحرارة على درجة حرارة الغرفة عند 20 درجة. افتح النافذة في الشتاء – سيشغل التدفئة ليعيد التوازن. الدماغ يفعل شيئًا مشابهًا: فهو يتنبأ باستمرار بما سيحدث بعد لحظة، ويصحح نفسه إذا أخطأ. هكذا يتعلم. لكن أين مكان الوعي في هذه الآلية – إحساس طعم التفاحة أو ألم الحرق؟
نظريتان نظرتا إلى هذا من جانبين مختلفين.
تقوم الموسيقى على التكرار: نتوقع أن يعود الإيقاع كما يعود اللازمة. لكن إذا تكرر الشيء نفسه لفترة طويلة، يصبح مملًا. يبدو الملحن وكأنه يمشي على حبل مشدود بين المألوف وغير المتوقع.
ترجم العلماء هذا التوازن إلى لغة الفيزياء. مثلوا الإيقاع كنظام حيث كل نغمة هي جسيم «يريد» أن يشبه جيرانه (النظام)، ولكنه أيضًا «يريد» أن يختلف (التنوع).
شبكة تقرر بنفسها متى تتوقف
حشد من الناس يكبر: كل شخص جديد ينضم إلى المجموعة باحتمالية تعتمد على حجم المجموعة الحالي. إذا كانت المجموعة صغيرة، يكون الانضمام سهلاً؛ وإذا كانت ضخمة، يبدأ الناس في التردد، ويتباطأ النمو. هذه الآلية، التي تسمى التغذية الراجعة (feedback)، تغير سلوك الشبكة بالكامل.
يشبه الوباء حريقًا في غابة جافة: شرارة تشتعل، والنار تنتقل من شجرة إلى أخرى، وبعد أسبوع تحترق المنطقة بأكملها. قبل مئة عام، ابتكر العلماء نموذجًا رياضيًا بسيطًا لمثل هذا الحريق، حيث قسّموا الناس إلى ثلاث فئات: من لم يصابوا بعد، ومن هم مصابون حاليًا، ومن تعافوا. كان النموذج جيدًا في التنبؤ بكيفية انتشار المرض في المدن.
لكن الفيروس الحقيقي يمتلك خاصية لا تمتلكها النار: فهو يتغير.
لفهم آلية عمل جهاز ما، يجب تحريكه. الطفل الذي يفكك منبهًا لا يكتفي بالنظر إلى التروس، بل يدير العجلة ويستمع إلى تغير صوت التكتكة. وكذلك العلماء: بدلاً من الملاحظة السلبية، يرسلون إشارات مختارة بعناية إلى مدخلات النظام ويراقبون الاستجابة.
في الدراسة الجديدة، اقترح الباحثون طريقة تختار تلقائيًا الإشارة الأكثر "خبثًا" — تلك التي تؤدي إلى أكبر تباين في توقعات النماذج المختلفة حول النظام.
العسل الكثيف ينتشر ببطء على الطبق. في مثل هذا العالم، حيث يخمد الاحتكاك القصور الذاتي، لا تتحكم القوة في الحركة بل اللزوجة. هكذا تتصرف العديد من المواد اللينة: المواد الهلامية البوليمرية، والمعلقات الغروية، ومحتويات الخلايا الحية.
الخلية مدينة تعمل فيها محركات صغيرة بلا توقف. فهي تنقل البضائع، وتحرك الأهداب، وتجعل العضلات تنقبض. كل هذا العمل يطلق حرارة، تمامًا كما يسخن محرك السيارة. لكن قياس هذه الحرارة من محرك فردي بحجم بضعة نانومترات ليس بالمهمة السهلة.
النمذجة العشوائية تساعدنا على النظر إلى هذا العالم.
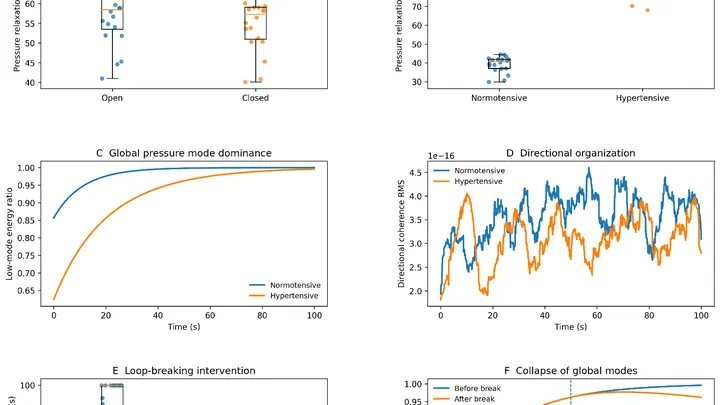
الماء في خرطوم حلقي يضخه مضخة لن يتوقف حتى لو ضغطت على جزء منه: سيجد التدفق طريقاً بديلاً ويستمر في الدوران. هكذا تقريباً تعمل بعض أجزاء جهازنا الدوري - ليس كأنابيب منفردة، بل كحلقات مغلقة.
بنى العلماء نموذجاً حاسوبياً لتدفق الدم وقارنوا حالتين: وعاء مفتوح وحلقة مغلقة. في الوعاء المفتوح، ينخفض الضغط بسرعة ويبقى فقط بالقرب من موضع التأثير.