Частота ложных тревог — это мера того, как часто детектор или измерительная система принимает чистый шум за настоящий сигнал. В физике и технике каждый датчик работает на фоне случайных флуктуаций — теплового дрожания, электронного шума или квантовых флуктуаций вакуума. Частота ложных тревог количественно выражает цену чувствительности: если установить порог слишком низко, вы уловите каждый слабый шёпот, но также и каждый случайный всплеск; если слишком высоко — пропустите реальные события. Это фундаментальный компромисс между обнаружением истинных сигналов и обманом со стороны шума.
История
Концепция возникла в начале 1940-х годов с развитием радиолокации и теории связи, была формализована статистиками и инженерами, работавшими над задачами обнаружения, в частности в контексте леммы Неймана-Пирсона.
Как это работает
Детектор непрерывно измеряет некоторую величину, и выбирается порог. Всякий раз, когда измеренное значение превышает порог, система объявляет о наличии сигнала. Частота ложных тревог — это вероятность в единицу времени того, что только шум поднимет значение выше этого порога. Снижение порога повышает чувствительность, но также увеличивает частоту ложных тревог; повышение порога даёт обратный эффект. В квантовых измерениях проблема в том, что даже сам вакуум флуктуирует, устанавливая нижний предел для уровня шума — и, следовательно, для частоты ложных тревог при любой заданной чувствительности.
Где применяется
Это ключевой параметр для обсерваторий гравитационных волн, таких как LIGO, где для объявления об обнаружении требуется частота ложных тревог менее одной на сто тысяч лет, а также для квантового распределения ключей, где ложные тревоги испортили бы секретный ключ.
Любопытный факт
В астрономии гравитационных волн первое обнаружение слияния чёрных дыр было объявлено только после того, как частота ложных тревог была рассчитана как менее 1 на 5,1 миллиона лет.
Единицы по системам: SI: hz · CGS: hz · Planck: 1t p · natural: gev
Одинокая рыба замечает тень над головой. Бежать? Если это просто лист, она зря потратит силы и выдаст себя хищнику. Если это цапля — промедление смертельно. Таков вечный компромисс одиночки: быстрая реакция означает много ложных тревог, осторожность — риск быть съеденным.
В стае всё иначе. Сосед, который спокойно продолжает щипать водоросли, — это живое доказательство того, что опасности нет.
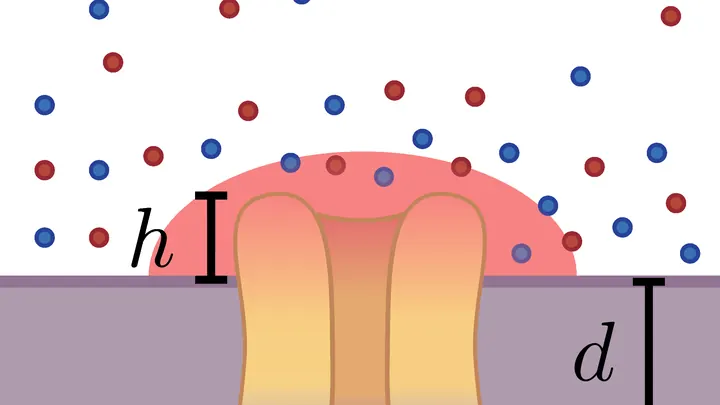
Жировая болезнь печени — патология, при которой в клетках органа накапливается избыточный жир, — часто протекает бессимптомно, но со временем может привести к серьёзным осложнениям, таким как цирроз или печёночная недостаточность.
Вы слушаете далёкий шёпот звёзд, а рядом кто-то постоянно двигает стул. В гравитационно-волновых телескопах эту роль играет рассеянный свет — он отражается от дрожащих поверхностей и создаёт ложные сигналы. Особенность таких помех в том, что они выглядят как повторяющиеся дуги на частотно-временной карте, словно серия арок, уходящих вдаль.
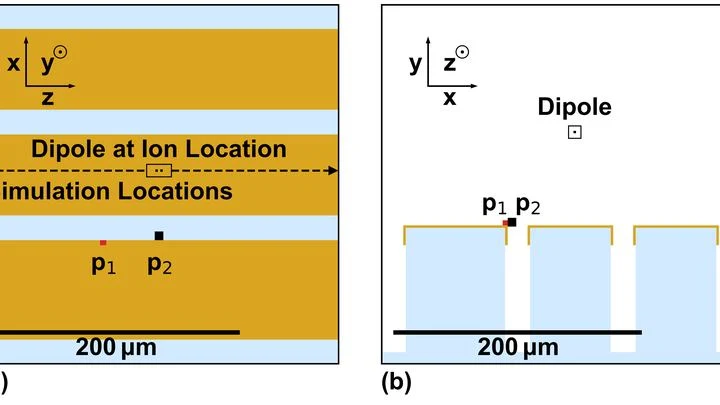
Низкочастотные радиоволны (от 30 до 300 килогерц) несут информацию сквозь толщу воды и земли. Но поймать их обычной антенной трудно: длина волны достигает нескольких километров, и маленький приёмник почти не чувствует такое поле. Физики нашли выход — они сделали антенной одиночный ион.
Ион кальция-40 подвесили в вакууме с помощью электрических полей на поверхности чипа.
В комнате воздух касается кожи, и мы чувствуем его температуру. Но если бы тело вдруг понеслось с колоссальным ускорением, тепло пришло бы даже из абсолютной пустоты. Это не выдумка, а строгое следствие квантовой теории поля: для ускоряющегося наблюдателя вакуум становится тёплой ванной.
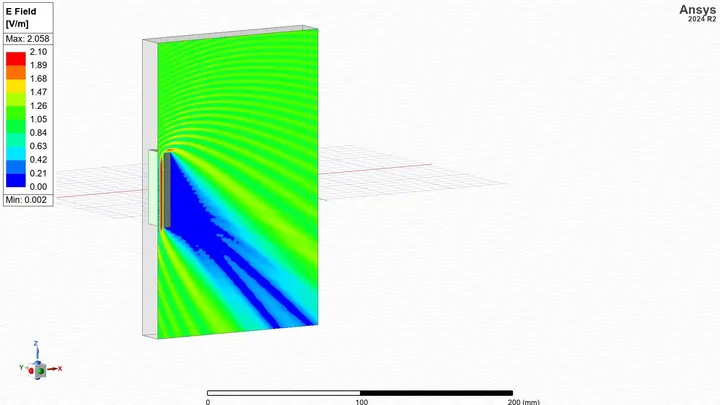
Когда радиоволна встречает на пути здание, она не просто отражается или поглощается — она огибает его, подобно тому как морские волны обтекают скалу, оставляя за ней спокойную воду. В радиофизике это явление создаёт радиотень — сложный узор из зон усиления и ослабления сигнала, который учёные называют радиопортретом.
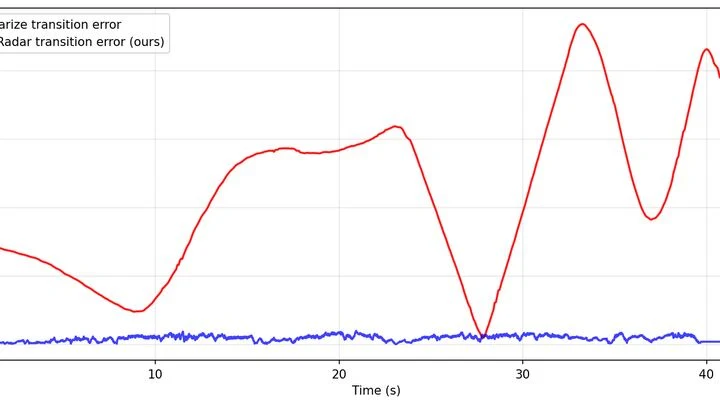
Обычный радар работает как фотограф-любитель: делает серию мутных снимков и пытается склеить из них панораму. Детали размыты, а в длинном коридоре или толпе робот легко теряется.
Принцип радара напоминает эхолокацию летучей мыши: он излучает радиоволну и ловит отражённое эхо.
Лазер похож на камертон, который звенит на одной ноте. Но даже в полной тишине его звук чуть-чуть дрожит. Раньше считалось, что эта дрожь — случайные толчки от самопроизвольного испускания света атомами внутри лазера — и есть главный предел точности. Новая работа показывает: есть и второй источник шума, более тихий, но вездесущий.
Ещё в 1967 году Джоселин Белл Бернелл уловила первый «голос» нейтронной звезды — строгий пульс пульсара. Сегодня радиоастрономы вслушиваются в куда более мимолётные сигналы — быстрые радиовсплески (FRB), длящиеся миллисекунды и приходящие из далёких галактик.
Сто двадцать жителей Монтелаго — не люди, а цифровые персонажи. У каждого, помимо имени и биографии, три скрытые координаты: доверие к муниципальным властям, оценка достоверности источника, воспринимаемая адекватность информации. Эти числа известны создателям, но не самой системе.
Квантовый компьютер похож на оркестр, где каждый ион — музыкант, а лазерные импульсы — дирижёрские палочки. Но стоит кому-то в зале зашуршать, и тонкая мелодия квантовых состояний сбивается. В ионных ловушках роль такого шороха играет электрический шум от поверхности электродов.
Два облака ультрахолодных атомов, почти замерших при температуре в несколько нанокельвинов, смешиваются в ловушке. Одно облако состоит из лёгких атомов, другое — из тяжёлых. Они по-разному толкаются друг с другом. Физики давно умеют описывать такие смеси простыми уравнениями, но те работают, только если атомы идеально одинаковы.
Повар готовит пирог по рецепту, но вместо пышного теста получает жёсткую корку. Он начинает перебирать причины: может, мука отсырела, или духовка греет неравномерно, или яйца были слишком холодными. Примерно так же ведут себя расчёты в материаловедении: стандартная теория (DFT) часто ошибается, предсказывая, что кристалл будет проводить ток, а эксперимент показывает — он изолятор.
Детекторы гравитационных волн — это микрофоны, слушающие дрожь пространства. Но их собственный шум заглушает слабые сигналы. Чтобы услышать больше, физики добавляют в прибор специальный «сжатый» свет: он уменьшает квантовые помехи, как шумоподавление в наушниках.
Нейрон воспринимает электрические сигналы, подобно сверхчувствительному микрофону, улавливающему малейшие колебания. Его «слуховой аппарат» — ионные каналы, белковые поры в клеточной мембране, которые открываются в ответ на изменение трансмембранного напряжения, порождаемого движением заряженных частиц.
Лазер, который обычно даёт ровный луч, вблизи порога генерации начинает дрожать, как струна перед тем, как зазвучать. Эти дрожания — не дефект, а квантовый шум: атомы внутри лазера испускают свет случайно, без всякой внешней причины.
Атомные часы — это маятник, который тикает с частотой света. Внутри ловушки висит ион алюминия, и лазер щупает его, как камертон. Если частота лазера совпадает с собственной частотой атома, тот откликается. По этому отклику и сверяют ход часов.
Долгое время расчёты точности велись так, будто у атома есть только два состояния: основное и возбуждённое.
Представьте реальность как непроявленный фотоснимок: до момента измерения она существует лишь в виде облака вероятностей — суперпозиции всех допустимых состояний. Только акт наблюдения, подобно проявке плёнки, заставляет частицу обрести конкретные свойства.
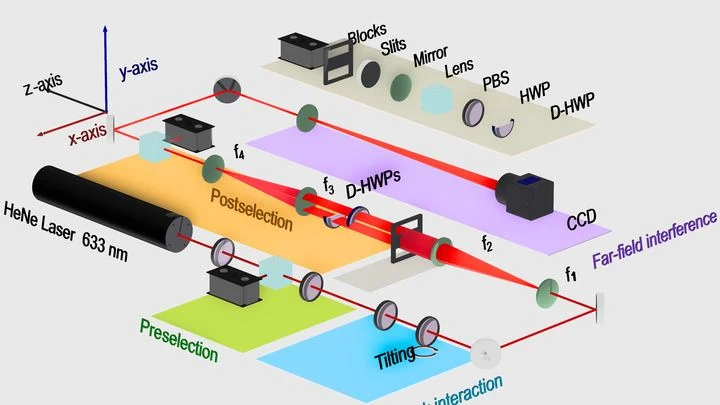
Свет, проходящий сквозь узкие щели, может рассказать о невидимых глазу задержках. В новом эксперименте физики заставили лазерный луч проходить через две щели одновременно и измеряли, насколько одна часть волны отстаёт от другой. Задержка оказалась в несколько аттосекунд — это одна миллиардная от одной миллиардной доли секунды.
Оптоволокно передаёт свет, но по пути тот дрожит и тускнеет. Чтобы собеседники на двух концах линии получили одинаковый набор случайных чисел для шифрования, в приёмнике работает цифровой корректор — как шумоподавитель в наушниках, который вычитает гул улицы, но иногда вместе с ним съедает тихие ноты музыки.
Современные криптографические протоколы критически зависят от генерации истинно случайных чисел. Однако стандартные источники энтропии могут быть скомпрометированы — либо из-за внутренних дефектов, либо в результате целенаправленной атаки.