الملاحة بدون نظام تحديد المواقع العالمي (GPS) تشير إلى طرق تحديد الموقع والمسار دون الاعتماد على نظام تحديد المواقع العالمي أو أنظمة الأقمار الصناعية الأخرى. بدلاً من ذلك، تستخدم هذه التقنيات أجهزة استشعار مدمجة تقيس كميات فيزيائية مثل التسارع أو الدوران أو المجالات المحلية للجاذبية والمغناطيسية. هذا الأمر مهم لأن إشارات GPS يمكن تشويشها أو خداعها أو ببساطة تكون غير متاحة في الفضاء السحيق أو تحت الماء أو داخل المباني، لذا فإن الملاحة البديلة ضرورية للمركبات ذاتية القيادة والغواصات والمركبات الفضائية وحتى بعض الروبوتات الأرضية.
التاريخ
طُوّرت الملاحة بالقصور الذاتي في منتصف القرن العشرين للتطبيقات العسكرية، ولا سيما للغواصات والصواريخ. كما تم استكشاف الملاحة المعتمدة على الجاذبية منذ الستينيات، لكن التطبيقات العملية أصبحت ممكنة فقط مؤخرًا مع ظهور أجهزة استشعار أكثر حساسية وخرائط جاذبية أفضل.
كيف يعمل
تستخدم أنظمة الملاحة بالقصور الذاتي (INS) مقاييس تسارع وجيروسكوبات لتتبع التغيرات في السرعة والاتجاه من نقطة بداية معروفة، وتدمج هذه القياسات بمرور الوقت لتقدير الموقع. أما الملاحة المعتمدة على الجاذبية، فتقارن قياسات المجال الجاذبي المحلي بخريطة محسوبة مسبقًا لشذوذات الجاذبية الأرضية لتحديد الموقع، تمامًا مثل مطابقة بصمة الإصبع. كما تستخدم بعض الأنظمة تباينات المجال المغناطيسي أو حتى الإشارات الزلزالية كـ"منارات" طبيعية لتحديد المواقع.
في التطبيق
تُستخدم في الغواصات للملاحة الصامتة، وفي المركبات الفضائية للمهام في الفضاء السحيق حيث لا يتوفر GPS، وفي المركبات ذاتية القيادة للعمل في بيئات محرومة من إشارات GPS.
حقيقة طريفة
يُعتقد أن بعض الحيوانات، مثل السلاحف البحرية والطيور، تستخدم المجال المغناطيسي للأرض للملاحة، وهو ما يمثل نظيرًا طبيعيًا لهذه الأنظمة القائمة على أجهزة الاستشعار.
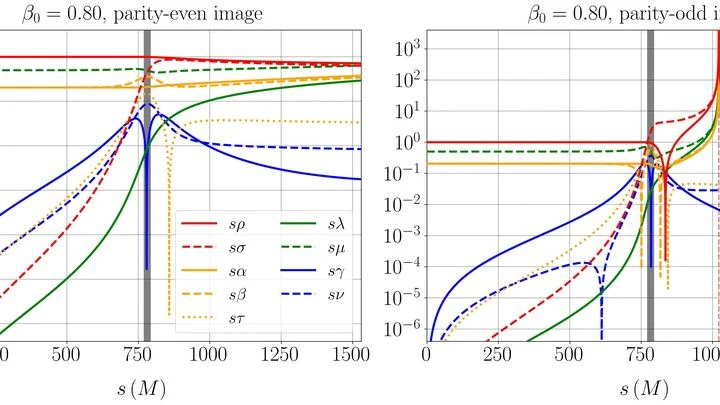
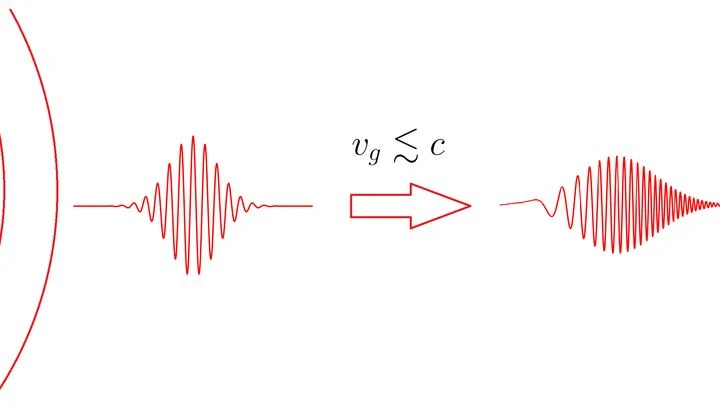
الضوء في العدسة يغير اتجاهه — هذا معروف للجميع. الموجات الثقالية، عند مرورها بالقرب من جسم ضخم، تنحني أيضًا في مسارها. لكن مؤلفي هذا العمل نظروا أبعد: ماذا يحدث لـ«لون» الموجة نفسه — استقطابها، أي اتجاه التذبذبات.
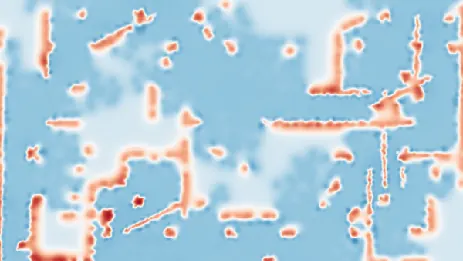
روبوتات الاستكشاف تشبه مجموعة من الطهاة يتذوقون طبقًا واحدًا. كل واحد يأخذ عينة من منطقته ويشارك انطباعه: فارغة، مشغولة، أو غير واضحة. لكن الأذواق نسبية — فقد لا يلاحظ البعض ساق كرسي، أو قد يتذوق البعض حافة فقط. بدلاً من حساب متوسط الآراء المتضاربة، تتفق الروبوتات على أن تكتب بصراحة 'لا أعرف' في المناطق غير المؤكدة. لتحقيق ذلك، يتبادلون قيمة e — وهي مقياس لعدم اليقين (مدى الشك في تقريرهم).
تخيل سكة تنزلق على طولها هوائيات مشبكية هوائيات كأنها عربات صغيرة. كل منها يبث إشارة راديوية — موجة غير مرئية تنتشر بسرعة الضوء سرعة الضوء . يستقبل الهاتف الذكي هذه الإشارات، ويقيس تأخيرات متناهية الصغر، ومنها يحسب المسافة إلى المصدر.
في الماء الهادئ، يكون المسار واضحًا: يكفي أن تحافظ على اتجاهك نحو الهدف. لكن في التيارات الهائجة والفوضوية، حيث يتغير اتجاه التدفق وقوته باستمرار، يحتاج الروبوت إلى استراتيجية مختلفة جوهريًا. تفترض المناهج الهندسية التقليدية بناء خريطة دقيقة للتيارات، لكن في الواقع يكاد يكون من المستحيل الحصول على مثل هذه الخريطة — فالبيئة المضطربة معقدة للغاية ومتغيرة.
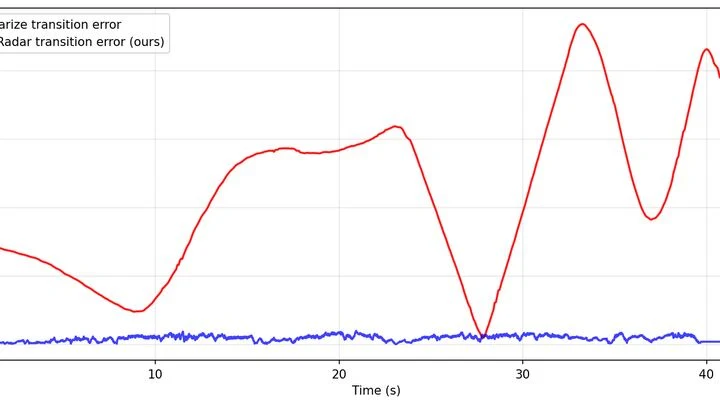
الرادار التقليدي يعمل كمصور هاوٍ: يلتقط سلسلة من اللقطات الضبابية ويحاول لصقها في صورة بانورامية. تظل التفاصيل غير واضحة، وفي الممر الطويل أو وسط الزحام يفقد الروبوت طريقه بسهولة.
المبدأ بسيط: كالخفاش، يرسل الرادار موجة ويلتقط صداها.
الإنسان في القارب يوجّه بشكل حدسي بإزاحة وزن جسمه. نفس المبدأ الفيزيائي تستخدمه المركبة المائية بدون طيار: المناورة تنفذها كتلة متحركة تنتقل داخل الهيكل. حركتها تتحكم بها شبكة عصبية — خوارزمية تدرّبت على توقع فوضى الأمواج وهبّات الرياح.
ميكروفونان حساسان يستمعان إلى الكون. أحدهما يسمع طنينًا منخفضًا، والآخر لا يسمع شيئًا تقريبًا. الأمر ليس عطلًا، بل يتعلق بطريقة توجيههما.
مراصد الموجات الثقالية مثل LIGO لا تلتقط فقط الاندفاعات الصاخبة الناتجة عن اندماج الثقوب السوداء. إنها تحاول أيضًا سماع خلفية هادئة ومستمرة — صدى الأحداث البعيدة المختلط في طنين عام.
عندما يمر الضوء بالقرب من جسم ضخم، يتغير مساره قليلاً — فالجاذبية تجذب حتى الأشعة. في الوضع العادي، تنضغط حزمة الضوء القادمة من نجم بعيد، كما لو كانت تُشد بمطاط غير مرئي. تُعرف هذه الخاصية بشرط تقارب الأشعة (null convergence condition): الجاذبية تجعل مسارات الضوء تتقارب، لا تتباعد.
ولكن عندما يتحول الثقب الأسود إلى ثقب أبيض، يحدث شيء غريب.
سياج غير مرئي يعترض المضيق. لا يمكن التسلق فوقه أو الغوص تحته، فهو ليس مصنوعًا من الفولاذ بل من تيار من الجسيمات التي تخترق عمود الماء. هكذا يمكن وصف فكرة كشف الغواصات النووية عبر إشعاع مضادات النيوترينو. يعمل المفاعل النووي كمصباح لا ينطفئ، باعثًا مليارات من هذه الجسيمات كل ثانية. وهي بالكاد تتفاعل مع المادة، فتخترق هيكل الغواصة وكيلومترات من الماء بحرية.
سلسلة جبلية، حيث الارتفاع هو لياقة الكائن الحي للحياة. كل نقطة على المنحدر تمثل مجموعة معينة من الجينات. يتسلق التطور إلى الأعلى، لكن تضاريس هذا شبكة النشوء والتطور مليئة بالقمم والوديان. حركة خاطئة واحدة — وستقذف الطفرة النوع إلى هاوية الانقراض.
لدى الطبيعة خدعة ذكية.
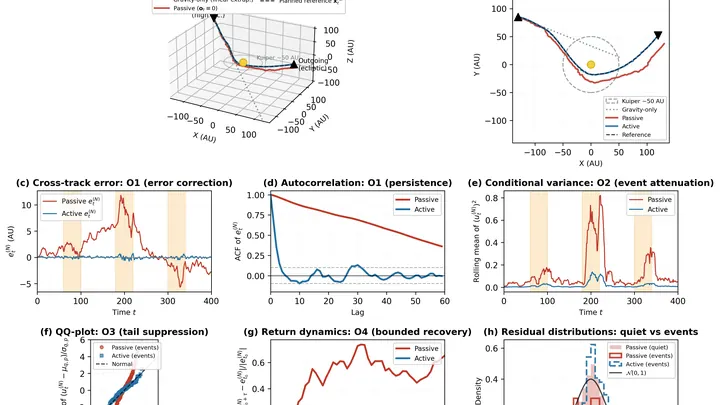
كتلة جليدية تحلّق عبر النظام الشمسي في مسار غير مغلق — تدخل من الفضاء بين النجمي، وتلتف حول الشمس، ثم تعود إلى الظلام. هذه المذنّبات بين النجمية تحمل معها بالفعل كل ما يلزم للرحلة: جليد يمكن تبخيره واستخدامه كوقود، ودوران يغيّر اتجاه الجسم بنفسه. يبقى فقط توجيه خفيف.
المذنب الطائر هو جبل من الجليد والغبار يندفع بنفسه عبر النظام الشمسي. إذا وضعنا على هذا الجبل محركات صغيرة، فإنه يتحول إلى مركبة بوقود جاهز: يمكن إطلاق الغاز من الأعماق عبر فوهات وتغيير المسار. لكن إبقاء هذا الجسم الضخم على المسار الصحيح يشبه قيادة عربة محملة على حبل، وهي تدور أيضًا.
في الدراسة، حللوا تحت أي ظروف ستستجيب مركبة المذنب للتوجيه.
جهاز استشعار الإشعاع في المدينة يشبه عازفًا في الشارع: يجب أن يعزف النغمات الصحيحة حتى عندما تخدر أصابعه من البرد أو تسخن آلته تحت الشمس. عادةً تُحفظ هذه الأجهزة في ظروف معتدلة — مع تدفئة أو تبريد، وإلا فإن مقياس الطاقة (الذي يميز البوتاسيوم غير الضار في الخرسانة عن السيزيوم الخطير) يبدأ في الكذب.
في أغسطس 2017، التقطت كاشفات الموجات الثقالية إشارة من اندماج نجمين نيوترونيين — بقايا فائقة الكثافة لنجوم منفجرة. في تلك اللحظة بالذات، كانت الحياة تسير كالمعتاد في جميع أنحاء الأرض: طائرات تهبط، سيارات تسير، وأجهزة الملاحة تحسب المسارات. عملها يعتمد على ساعات ذرية على أقمار GPS الصناعية — تدق بدقة مذهلة، تقيس الوقت عبر اهتزازات الذرات.
ميزان زنبركي في حقيبة ظهر الجيولوجي يستجيب بحساسية لكل جبل ومنخفض تحت الأقدام. لكن الزنبرك يتعب، وتنزلق قراءاته — يحتاج الجهاز إلى معايرة متكررة مع معيار مرجعي. أما مقياس الجاذبية الذري فيعرف قوة الجاذبية دون خطأ، لكنه بحجم ثلاجة ولا يحب الاهتزاز.
في قاعة الاجتماعات، لا يستمع المترجم إلى المتحدث فحسب، بل إلى جلبة الأصوات كلها، ملتقطًا من ينظر إلى من، ومن يصمت قبل عبارة مهمة. هكذا تقرأ SEA-ViT المحيط: فهي لا ترى نقاطًا منفردة عند العوامات، بل ترى حقل التيارات بأكمله دفعة واحدة، وكأنه محادثة واحدة للمياه.