Los eventos de microlente gravitacional producen imágenes que a menudo son ruidosas, están mezcladas con luz de fondo y distorsionadas por la función de dispersión de punto del telescopio. Las redes neuronales se han convertido en herramientas poderosas para reconstruir la señal verdadera a partir de estas observaciones desordenadas. Pueden separar el evento de lente de las fuentes contaminantes, estimar los parámetros de la lente e incluso identificar anomalías que los algoritmos clásicos podrían pasar por alto.
Historia
La aplicación de redes neuronales al análisis de microlentes ganó impulso a finales de la década de 2010, con estudios que demostraron su capacidad para clasificar eventos y recuperar parámetros más rápido que el ajuste tradicional por chi-cuadrado.
Cómo funciona
Una red neuronal se entrena con grandes conjuntos de curvas de luz e imágenes simuladas de microlentes, aprendiendo a mapear los datos brutos de píxeles o las series temporales fotométricas a los parámetros físicos subyacentes. Una vez entrenada, la red puede procesar nuevas observaciones en segundos, deconvolucionando la imagen, eliminando el ruido y prediciendo la masa, la distancia y el movimiento relativo del objeto que actúa como lente. Algunas arquitecturas también utilizan aprendizaje no supervisado para detectar eventos inusuales sin necesidad de ejemplos etiquetados.
En la práctica
El análisis en tiempo real de alertas de microlentes, como las del estudio planificado del Telescopio Espacial Romano, dependerá de redes neuronales para identificar y caracterizar rápidamente los eventos y así realizar observaciones de seguimiento.
Dato curioso
Las redes neuronales pueden reconstruir la imagen de una fuente con lente incluso cuando el evento es tan débil que la señal está enterrada en el ruido, por debajo del umbral de detección de los algoritmos convencionales.
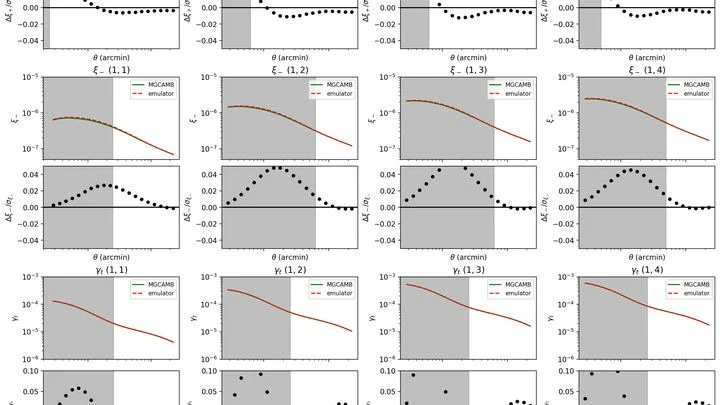
En el vasto océano cósmico, la materia oscura se agrupa en grumos y filamentos, como el plancton en las corrientes. Pero si la gravedad no funciona exactamente como decía Einstein, estos patrones cambian, de forma sutil, como un leve oleaje provocado por un viento invisible.
Un conjunto de radiotelescopios es como una cámara a la que le faltan varias lentes. Desde que Karl Jansky captó el ruido de radio de la Galaxia, los astrónomos intentan reconstruir una imagen completa a partir de señales fragmentarias.
Doscientos millones de estrellas. En el centro de la Galaxia, donde apuntará el futuro estudio del telescopio Nancy Grace Roman, unas 250 veces durante la misión la luz de una de ellas temblará por un toque invisible.
En 2019, en el detector LIGO se registró una onda gravitacional — una ondulación en el tejido del espacio-tiempo — cuyo mapa tiempo-frecuencia se asemejaba a un curioso peine. Cada señal de fusión de agujeros negros deja un patrón único, similar a huellas dactilares.
El fondo óptico del cielo es un palimpsesto cósmico, donde la luz de miles de millones de galaxias no resueltas se superpone en capas correspondientes a diferentes épocas. Hasta ahora solo podíamos distinguir las 'letras' más brillantes: estrellas individuales y galaxias cercanas.
Una gota de orina bajo el microscopio no es un charco plano, sino un volumen en capas. Como una pila de páginas transparentes: si se mira una, las vecinas se ven borrosas. Así, la luz del microscopio muestra nítidamente solo una capa de profundidad.
El dicroísmo circular magnético de rayos X es una herramienta precisa que desde hace tiempo permite separar los momentos magnéticos de espín y orbitales. Sin embargo, el enfoque clásico se asemeja a evaluar una orquesta por el volumen: se basa en reglas de suma que reducen toda la estructura fina del espectro a un par de integrales.
Dos estrellas de neutrones se acercan en espiral y colisionan. Nace una onda gravitacional, una ondulación en el espacio-tiempo, un breve estallido de rayos gamma y un tenue resplandor que los astrónomos llaman kilonova. Pero a veces la señal pasa cerca de una galaxia pesada.
El microlente gravitacional es un asombroso efecto cósmico, predicho por Einstein y desarrollado por Zwicky. Un cuerpo masivo que pasa entre nosotros y una estrella lejana curva su luz como una lente, creando amplificaciones y distorsiones características.
Desde que Einstein predijo el lente gravitacional, y las ondas gravitacionales fueron escuchadas por primera vez por los detectores LIGO, los físicos han soñado con captar el eco de lente: una señal repetida de una misma fusión, multiplicada por la gravedad de un…
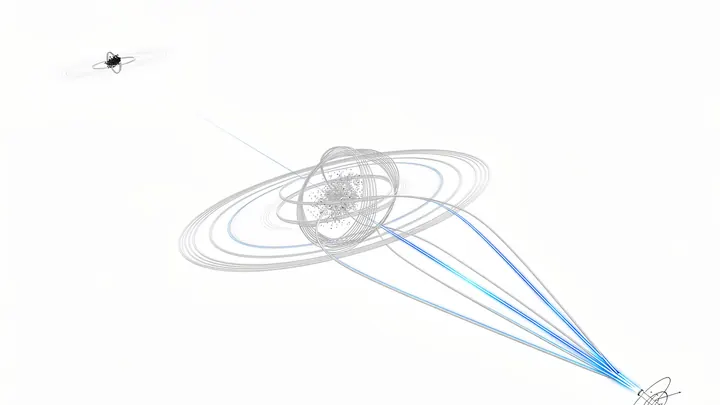
La luz de galaxias lejanas galaxias viaja miles de millones de años hacia nosotros, pero en el camino la invisible telaraña de materia oscura la dobla y distorsiona. Este efecto, predicho por Einstein en el marco de la relatividad general, se conoce como lente gravitacional.
El cosmos coloca sus propias lentes en el camino de las ondas gravitacionales. Cuando dos agujeros negros se fusionan, la ondulación resultante viaja a través del universo.
El Universo no está en silencio: está lleno de un continuo rumor de ondas gravitacionales. Dentro de una década, el observatorio espacial LISA afinará sus «oídos» al rango de milihercios, y la fuente más rica resultará ser nuestra Galaxia: decenas de miles de pares de enanas blancas girando en una danza…
El universo temprano experimentó una expansión vertiginosa: la inflación. En fracciones diminutas de segundo, las pequeñas fluctuaciones cuánticas se estiraron hasta alcanzar el tamaño de galaxias y se convirtieron en los gérmenes de toda la estructura a gran escala.
Dos puntos en la superficie de un globo aerostático: eso es todo lo que tienes como referencia cuando intentas entender cómo se infla. Más o menos así reconstruyen los cosmólogos la historia de la expansión del universo.
Dos estrellas ultradensas giran una alrededor de la otra y finalmente chocan. Esta danza dura solo unos instantes, pero genera poderosas ondas en el espacio: ondas gravitacionales. Tras la fusión queda un conglomerado que gira rápidamente y que suena como una campana, y ese tañido lleva información sobre de qué estaban hechas las estrellas.
El tejido del espacio-tiempo se curva bajo el peso, como una cama elástica tensada. Las ondas gravitacionales son ondas que se propagan desde catástrofes cósmicas, como la fusión de agujeros negros.
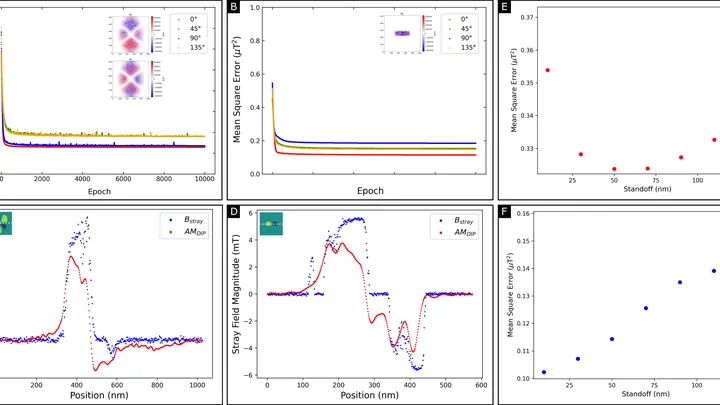
Una película magnética de unas decenas de átomos de espesor almacena información mediante diminutos vórtices magnéticos. Pero no se puede mirar dentro y ver esos vórtices directamente: el instrumento solo detecta el débil campo magnético alrededor de la película.
El tomógrafo es como un fotógrafo que rodea el objeto y toma instantáneas desde distintos lados. Normalmente dispara a intervalos regulares y gasta la misma cantidad de luz en cada toma. Pero si hay que fotografiar rápido y no desperdiciar película, hay que elegir: qué ángulos importan más y hacia dónde dirigir más luz.
La luz nacida en el momento del Big Bang tardó casi 14 mil millones de años en llegar hasta nosotros. Pero en su camino atravesó los campos gravitacionales de galaxias y cúmulos de materia oscura, que curvaron sus rayos. Para un observador, esto se ve como una imagen estirada y borrosa, como a través de un vidrio viejo de ventana.
El protón no es una esfera lisa, sino una maraña de quarks y gluones que se mueven constantemente e intercambian energía. No se puede saber directamente cómo se distribuyen en su interior la energía, la presión y el espín: las mediciones solo proporcionan puntos escasos y ruidosos.
En el Gran Colisionador de Hadrones, los protones chocan entre sí como dos camiones cargados de confeti. Los fragmentos —decenas de nuevas partículas— salen despedidos en todas direcciones. El detector registra sus huellas, y entonces comienza el trabajo principal: reconstruir a partir de esas huellas la imagen completa de la colisión.
El campo magnético es invisible, pero se puede hacer que 'brille'. Para ello se toma un diminuto diamante con defectos: lugares donde un átomo de carbono es reemplazado por nitrógeno y, junto a él, falta un nodo de la red.
La fusión de dos estrellas de neutrones es como el golpe de un gong: un estremecimiento del espacio se expande por el universo, una onda gravitacional. Los detectores en la Tierra captan ese estremecimiento y, según su fuerza, calculan la distancia hasta la fuente.