SLAM es un marco matemático que permite a una plataforma móvil (robot, dron, coche) refinar simultáneamente su propia posición en el espacio y construir un mapa del entorno. Se basa en un enfoque probabilístico: el robot no almacena una única posición exacta, sino un abanico de posibles posiciones con distintos grados de certeza. Cada nueva medida de los sensores —telémetro láser (lidar), sensores inerciales, cámaras— actualiza esta distribución. La idea clave es cerrar el bucle: cuando el robot vuelve a un lugar ya visitado, lo reconoce y reduce drásticamente el error acumulado.
Historia
El concepto de SLAM fue formalizado por Hugh Durrant-Whyte y John J. Leonard en 1991, aunque trabajos anteriores (por ejemplo, Cheyne, 1986) ya abordaban problemas similares. Las primeras implementaciones se basaban en el filtro extendido de Kalman (EKF) y trabajaban con datos de radar o sonar. El punto de inflexión llegó en 2002, cuando Montemerlo y Thrun presentaron FastSLAM, un algoritmo basado en filtros de partículas capaz de procesar miles de landmarks en tiempo real. Los enfoques modernos, como ORB-SLAM, utilizan fusión multisensorial y una arquitectura de grafos, alcanzando alta precisión a gran escala.
Cómo funciona
El SLAM probabilístico modela la distribución conjunta P(x_{1:t}, m | z_{1:t}, u_{1:t}), donde x es la trayectoria, m el mapa, z las observaciones y u las señales de control. Normalmente se aplica un filtro bayesiano recursivo: predicción según el modelo de movimiento, corrección con los datos de los sensores. En Graph SLAM, el problema se transforma en un grafo disperso, donde los nodos son las poses del robot y los landmarks, y las aristas son restricciones provenientes de la odometría y las observaciones. La optimización del grafo mediante los métodos de Gauss-Newton o Levenberg-Marquardt proporciona la mejor estimación de toda la historia. Para el cierre de bucle se emplean técnicas de reconocimiento de lugares (place recognition), a menudo basadas en bolsas de palabras visuales (BoW) para sistemas de cámara. Por su parte, los filtros de partículas representan la distribución con un conjunto de hipótesis (partículas), cada una con su propio mapa; este enfoque es eficaz para modelos no lineales y ruidos no normales.
En la práctica
Un coche autónomo no circula a ciegas: construye un modelo tridimensional de la calle y sabe dónde está. Los robots aspiradores memorizan el plano de la vivienda para no dejar rincones sin limpiar.
Dato curioso
Algunos sistemas SLAM utilizan varias cámaras y sensores inerciales a la vez, de forma similar a como una persona se orienta mirando con los ojos y sintiendo la inclinación del cuerpo.
Un radiólogo mira una tomografía abdominal y no ve solo órganos, sino su disposición mutua: qué riñón es más grande, dónde está el tumor respecto al vaso. Es como leer un mapa, donde no basta con saber dónde suele estar una ciudad, sino que hay que poder medir la distancia entre dos puntos del terreno.
La construcción espacial hoy en día es un costoso trajín con piezas prefabricadas: cada panel debe subirse desde la Tierra y luego ensamblarse en ingravidez, como un juguete de construcción con guantes gruesos. Los ingenieros del nuevo estudio proponen otro camino: ni transportar ni imprimir, sino dejar que el líquido modele la estructura por sí mismo.
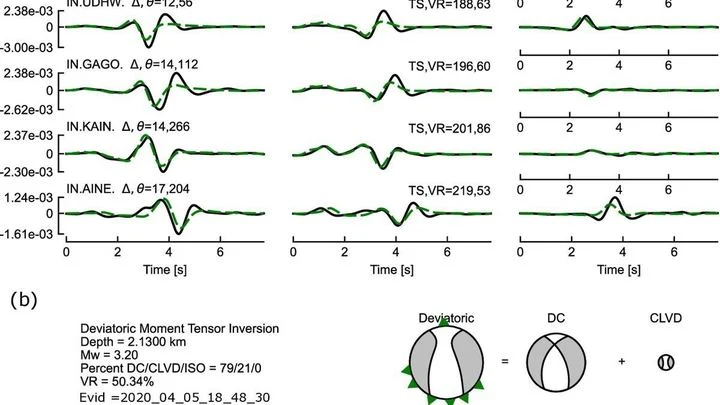
En 2019, los habitantes del distrito de Palghar, en el oeste de la India, sintieron que la tierra se les escapaba bajo los pies, no una vez, sino miles. En dos años, los sismógrafos registraron unos 50 000 temblores.
Dentro de un trozo de aluminio, los átomos están alineados en filas ordenadas, como ladrillos en una pared. Pero a veces una fila termina antes de llegar al borde, y en el cristal aparece un «escalón» que los físicos llaman dislocación. Son precisamente estos defectos los que determinan cuán resistente, dúctil y cómo se comporta el metal bajo carga.
Un contenedor marítimo es una caja fuerte de acero del tamaño de una habitación, repleta de mercancías. Escanearla con rayos X es difícil: las paredes gruesas y la carga densa atenúan los rayos. En su ayuda vienen los muones, partículas que nacen en lo alto del cielo y caen constantemente sobre la Tierra.
Un conjunto de radiotelescopios es como una cámara a la que le faltan varias lentes. Desde que Karl Jansky captó el ruido de radio de la Galaxia, los astrónomos intentan reconstruir una imagen completa a partir de señales fragmentarias.
Doscientos millones de estrellas. En el centro de la Galaxia, donde apuntará el futuro estudio del telescopio Nancy Grace Roman, unas 250 veces durante la misión la luz de una de ellas temblará por un toque invisible.
Un grupo de robots exploradores es como un equipo de cocineros probando un mismo plato. Cada uno toma una muestra de su zona y comparte su impresión: libre, ocupado o dudoso. Pero los gustos son subjetivos: uno no notó la pata de una silla, otro apenas lamió el borde. En lugar de promediar la discrepancia, los robots acuerdan: donde hay poca certeza, escribir honestamente «no sé».
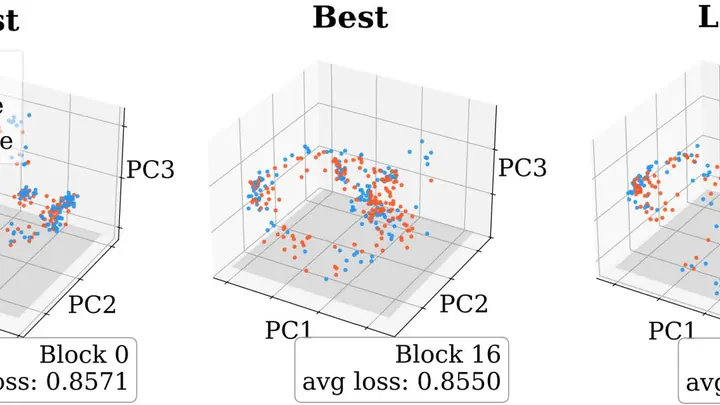
En cuanto la cámara del robot se sacude, deja caer la pieza: su red neuronal está confundida. Pero si miramos sus señales, parecen constelaciones en una галактике: cuando todo va bien, se agrupan en un sector, y antes de un error, se desplazan bruscamente a otro. La frontera entre ellos es recta, como un canal entre arrecifes.
El robot malabarista atrapa y lanza pelotas al ritmo exacto de un humano, como dos púlsares que emiten pulsos al unísono. Hacer malabares con tres pelotas es una cascada clásica que sigue un compás definido, similar a la rotación uniforme de un faro cósmico. Si rompes el ritmo, el patrón se desmorona.
Las cámaras del coche autónomo captan la luz como telescopios apuntando a una galaxia lejana. Cada fotograma es una observación fragmentaria; juntos deben combinarse en un mapa del camino.
La computadora, como un astrónomo, no pega las imágenes, sino que genera varias posibles vistas aéreas y las compara con los datos reales.
El radar, como un murciélago en una cueva, envía un pulso y escucha el eco. Pero en el receptor es inevitable un desajuste microscópico: confunde las frecuencias y genera un doble fantasma para cada objetivo, como un segundo eco ligeramente distorsionado.
Normalmente estos fantasmas molestan y se eliminan de antemano.
Un radar común marca al dron solo como un punto. El nuevo método convierte el eco de radio en una escultura volumétrica: la señal delinea la forma, inclinación y movimiento.
Los satélites modulares están formados por bloques cúbicos, como un juego de construcción. Al impactar basura espacial, parte de ellos se destruye, creando un agujero. Los ingenieros se inspiraron en la capacidad de los tejidos vivos para cerrar heridas.
Una señal de radio con modulación en capas se asemeja a los estratos culturales de una ciudad antigua: cada nivel lleva su propia información, pero con el tiempo se enredan debido a las interferencias. Los algoritmos comunes se pierden en esta mezcolanza. El nuevo método TSDN actúa como una red neuronal arqueóloga.
Durante mucho tiempo, los biólogos estudiaban las células escuchando solo una voz en un coro polifónico: por ejemplo, medían la actividad de los genes ignorando cómo está empaquetado el ADN. Es como intentar entender una conversación conociendo un solo idioma. LATTICE lo corrige: el programa aprende cinco 'idiomas' moleculares a la vez, desde la actividad génica hasta las marcas espaciales.
Cuando el dron aprende de un piloto experto, no solo memoriza maniobras, sino corredores seguros enteros. Pero en vuelo real siempre hay factores que no estaban en el entrenamiento: viento imprevisto, vibración de la cámara, incluso el propio movimiento del dron puede desestabilizar el aire.
En los cruces sin semáforos, los humanos negocian con la mirada. Un vehículo autónomo no puede hacerlo: debe decidir simultáneamente si avanzar o ceder el paso, y trazar una trayectoria. Antes, estas tareas se separaban, lo que provocaba maniobras bruscas y peligrosas.
Los científicos las han unificado mediante campos de fuerza virtuales que envuelven cada coche.
Un radar normal se parece a un micrófono en una multitud ruidosa: los sonidos individuales se mezclan en un caos. PiVoT funciona como un director de orquesta que, en medio del caos de la afinación, reconoce al instante cada instrumento.
Un radar corriente funciona como un fotógrafo aficionado: toma una serie de fotos borrosas e intenta unirlas en una panorámica. Los detalles quedan difuminados, y en un pasillo largo o entre una multitud, el robot se pierde con facilidad.
El principio es simple: como un murciélago, el radar emite una onda y capta el eco.
Una persona en un bote gira desplazando el peso de su cuerpo. El mismo truco emplea el barco no tripulado: el giro lo realiza una carga móvil dentro del casco. Una red neuronal controla su movimiento, anticipando el caos de las olas y las ráfagas de viento.
Un enjambre de robots se asemeja a una bandada de luciérnagas: cada uno se mueve por instinto 'hacia donde hay más espacio', y el caos se convierte en orden. Durante mucho tiempo fue un misterio cómo surge la coordinación sin comunicación ni órdenes.
Un conductor en una carretera resbaladiza no sabe exactamente cómo reaccionará el coche al volante, y aprende sobre la marcha, dejando margen para el error. De manera similar se comporta un algoritmo de control inteligente.
Un niño que explora un apartamento desconocido gatea de un objeto a otro y recuerda lo que se ve desde cada rincón. Así, el cerebro construye un mapa mental: un modelo interno del espacio. El algoritmo gradCSCG funciona con el mismo principio: recibe un flujo de video de una cámara y dibuja de forma autónoma el esquema de la habitación, basándose únicamente en el cambio de las imágenes.
Cuando el vaso de agua está lleno, seguir echando es un desperdicio sin sentido. Los juegos en la nube a menudo hacen lo mismo con los datos de video: el codificador fuerza el flujo al máximo, aunque el ojo deja de notar mejoras mucho antes del límite. Este exceso es tráfico innecesario y entropía en la red, es decir, ruido inútil que satura el canal.
Imagina una flota de muchos barcos, semejante a una galaxia — un enorme sistema estelar donde cada elemento obedece a una dinámica común. De vez en cuando, uno de los barcos falla, estallando como una supernova — un evento catastrófico que puede romper la integridad de toda la formación.
Durante décadas, los modelos globales de la atmósfera eran como pintores obligados a trazar tormentas planetarias con pinceladas gruesas: la resolución de 25–100 kilómetros obligaba a «adivinar» la convección mediante esquemas aproximados, generando errores sistemáticos en los pronósticos de lluvia y…
Imagínese: una orquesta filarmónica toca, pero el micrófono solo capta un zumbido amalgamado — tutti, donde se mezclan contrabajos, flautas y timbales. Una tarea similar han resuelto los físicos durante décadas, escudriñando campos de densidad, temperatura o inducción magnética.
Stuttgart, 2025. Un ingeniero de software conecta su portátil a un coche de pruebas no para diagnosticar, sino para reemplazar la «personalidad» del vehículo — como quien cambia el firmware de un smartphone. Pero en lugar de una actualización instantánea, se topa con una cascada de incompatibilidades.
Cuando un edificio se derrumba, el acero de refuerzo se convierte en una brújula magnética caótica. La entropía —una medida del desorden— aumenta, pero precisamente ese desorden señala los huecos donde puede haber personas.
En el laboratorio hay una trampa: un «pozo» invisible de campos eléctricos donde flota una mota de polvo cargada de unos cien nanómetros. Oscila de un lado a otro como el péndulo de un reloj.
Un puñado de arena cae sobre la mesa y cada grano rueda hacia abajo hasta detenerse en una hondonada. Así funciona el potencial: la superficie de la mesa les dice a las partículas hacia dónde moverse. Pero en un río con remolinos no hay una única depresión hacia la que todo tienda. El agua gira, regresa, serpentea. Para tales sistemas, el mapa habitual de «valles y colinas» no sirve.
El brazo levanta una taza del estante: un movimiento habitual que no notamos hasta que los músculos se cansan. Entonces la trayectoria cambia: el codo se desvía un poco hacia un lado, la muñeca tiembla. Normalmente, el médico detecta estos cambios con las manos, palpando los músculos del paciente.
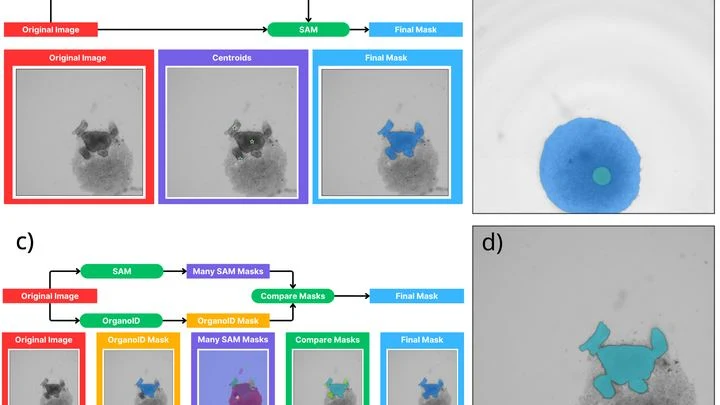
Un biólogo observa en el microscopio decenas de diminutas esferas celulares: los esferoides. De ellos crecerán más tarde réplicas en miniatura de órganos. La tarea se parece a la de un panadero que evalúa si la masa ha subido de manera uniforme en cada molde. Solo que en lugar de moldes hay medio de cultivo, y en lugar de masa, células vivas.
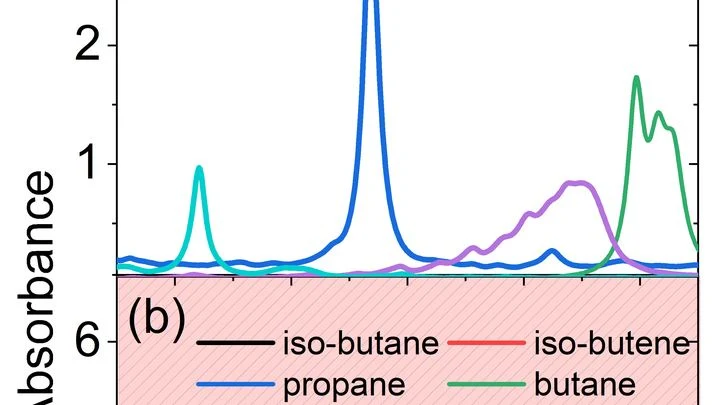
Cien personas hablan a la vez en una sala grande. Intentas escuchar a una, pero las voces se mezclan, algunas susurran y ni siquiera sospechas que existen otras. Así se siente un analizador de gas láser común cuando decenas de sustancias se mezclan en una cámara de combustión o en una tubería de fábrica.
Tras una partida de Scrabble, el tablero parece un mosaico: las fichas están dispersas, pero forman un patrón conectado: islas de palabras en medio de un mar de casillas vacías. Ese patrón puede describirse matemáticamente, pero normalmente requiere reglas complejas.
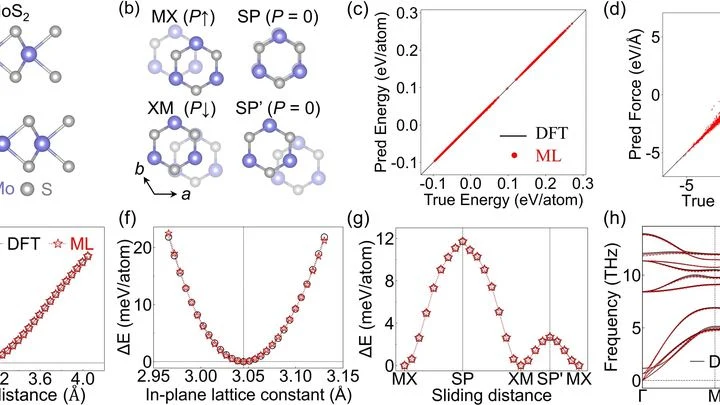
Dos hojas de papel apiladas, al calentarse, comienzan a deslizarse imperceptiblemente una sobre otra. Algo así ocurre con las capas de disulfuro de molibdeno, un material de un átomo de espesor. A temperatura ambiente, se deslizan espontáneamente a una velocidad de aproximadamente un metro por segundo.
En un laboratorio donde se estudian cristales, el técnico mira la pantalla con un salpicón de manchas brillantes y gira lentamente la muestra hasta que las manchas forman un patrón simétrico. Es como sintonizar una radio vieja: giras la perilla hasta que el ruido se convierte en señal clara. Ahora, esa perilla la puede girar una máquina.
El patólogo tiñe una sección de tejido con hematoxilina y eosina: las células se tiñen de azul y rosa, y bajo el microscopio se ve su forma y disposición. Pero qué genes están activos en cada célula no se puede leer en esa imagen. Para eso se necesita un estudio aparte y costoso que muestra la actividad de miles de genes a la vez, pero se hace raramente.
Cuando la luz atraviesa un medio turbio —por ejemplo, un vaso de leche o un vidrio esmerilado— se dispersa en todas direcciones. Pero a veces, en lugar de dispersarse, queda atrapada en diminutos «bolsillos» dentro del material. Estos bolsillos son lo que los físicos llaman modos localizados: la luz cae en una trampa y no puede escapar.