L'apprentissage collectif émergent désigne le phénomène par lequel un groupe d'agents simples, chacun suivant des règles de base, s'adapte ou apprend collectivement à résoudre des problèmes sans contrôleur central. On l'observe dans des systèmes naturels comme les colonies de fourmis, les volées d'oiseaux, et même dans des systèmes artificiels comme les essaims de robots. Le comportement du groupe est plus complexe que la somme de ses parties, et l'apprentissage émerge des interactions locales.
Histoire
Le concept a gagné en popularité dans les années 1980 et 1990 avec l'avènement de la recherche sur l'intelligence en essaim, notamment grâce aux travaux sur l'optimisation par colonies de fourmis de Marco Dorigo et sur le comportement de volée de Craig Reynolds.
Comment ça marche
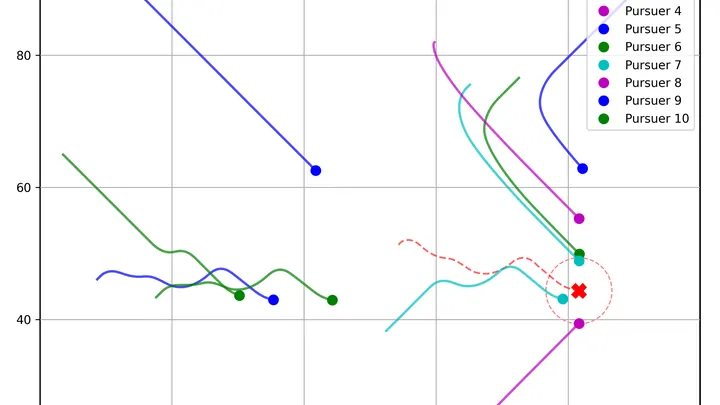
Chaque agent du groupe suit des règles simples basées sur des informations locales, telles que les positions ou les états de ses voisins. Par des interactions répétées, le groupe dans son ensemble peut manifester des comportements adaptatifs, comme trouver le chemin le plus court vers une source de nourriture ou éviter des obstacles. Cela est souvent modélisé à l'aide d'apprentissage par renforcement ou d'algorithmes évolutionnaires, où la performance collective du groupe s'améliore au fil du temps sans qu'aucun agent individuel n'ait une vue globale.
En pratique
L'apprentissage collectif émergent est utilisé en robotique pour créer des essaims de drones capables de rechercher des survivants dans des zones sinistrées ou de cartographier des environnements inconnus sans commandement central.
Anecdote
Dans un essaim de robots, si un robot apprend un nouveau comportement, il peut se propager dans le groupe comme un 'mème', même si aucun robot n'a de connexion directe avec tous les autres.
En mars 2020, la France s'est vidée : les gens ont cessé d'aller au travail, à l'école et au café, et les rues se sont remplies de silence. Les épidémiologistes regardaient les courbes et comprenaient que le virus ne se propageait pas tout seul, mais par les poignées de main, les conversations et les trajets en métro.
Imaginez un grand orchestre sans chef. Chaque musicien entend tous les autres et s'adapte au bruit ambiant. Si chaque instrument amplifie ses voisins, le son monte jusqu'au crissement ; s'il les atténue parfois, l'orchestre peut se figer dans le silence ou sombrer dans la cacophonie.
Imaginez une volée d'oiseaux qui se rassemble autour d'une mangeoire que personne n'a construite. Chaque oiseau cherche sa nourriture pour lui-même, mais au final, ils se retrouvent ensemble. D'habitude, on explique ce comportement par un instinct social : les oiseaux veulent être près de leurs congénères. Mais et si la nuée n'était qu'un effet secondaire de la cupidité ?
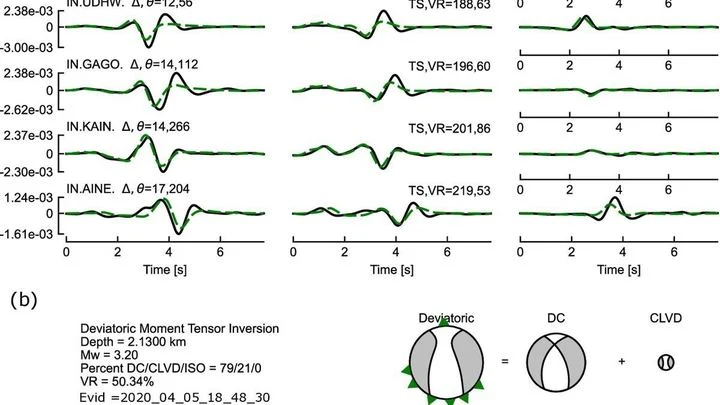
En 2019, les habitants du district de Palghar, dans l'ouest de l'Inde, ont senti le sol se dérober sous leurs pieds — pas une fois, mais des milliers de fois. En deux ans, les sismographes ont enregistré environ 50 000 secousses.
Un poisson solitaire voit une ombre au-dessus de sa tête. Fuir ? Si ce n'est qu'une feuille, il aura gaspillé son énergie et se sera révélé à un prédateur. Si c'est un héron, l'hésitation est mortelle. C'est le compromis éternel de l'individu isolé : réagir vite signifie beaucoup de fausses alertes, être prudent signifie risquer de se faire dévorer.
Dans un banc, c'est différent.
Le monde quantique ne pardonne pas l'oubli. Jetez une pierre dans un étang — les cercles s'écartent et disparaissent, l'information sur la chute se dissipe sans laisser de trace. En mécanique quantique, tout est différent : l'évolution du système est réversible, et le passé ne s'efface jamais complètement.
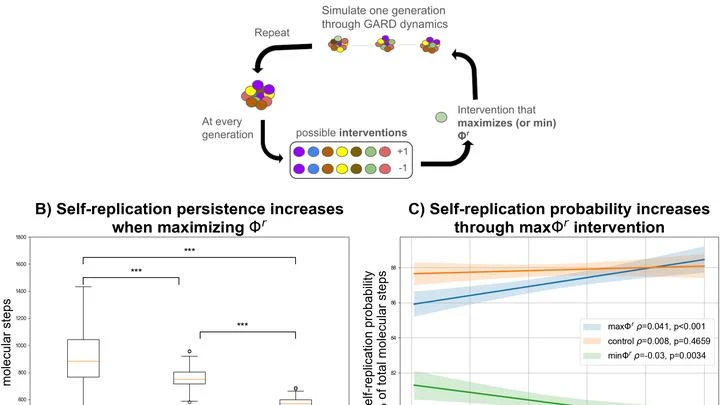
Un ensemble de jazz : d’abord une cacophonie de notes aléatoires. Puis — un riff accrocheur qui résonne encore et encore. C’est aussi l’énigme de l’origine de la vie — mais en langage chimique.
L'esprit humain ressemble à un jeu de construction qui s'auto-construit. Les nouvelles idées ne meurent pas avec leur créateur : elles se transmettent, se mélangent et sont sélectionnées. Ce processus est appelé évolution culturelle : les inventions utiles se consolident, les inutiles tombent dans l'oubli. C'est le principe du cliquet, ce mécanisme qui ne tourne que dans un sens.
Longtemps, les biologistes se sont demandé : si un groupe d'animaux maintient stablement un mélange d'individus agressifs et pacifiques, chaque individu alterne-t-il son comportement, ou certains se battent-ils toujours tandis que d'autres cèdent toujours ? Dans les équations classiques, ces deux scénarios sont indistinguables.
Un essaim de robots ressemble à une nuée de lucioles : chacun se déplace au hasard « là où c'est plus libre », et le chaos se transforme en ordre. Pendant longtemps, on s'est demandé comment, sans communication ni commandes, naissait cette coordination.
Une meute de loups passe en une seconde de la poursuite de sa proie à la défense de sa tanière. Cette même polyvalence, des ingénieurs l'ont intégrée dans un algorithme pour un essaim de robots.
Un flocon de neige grandit, une nappe de pétrole s'étale, une foule se déplace – les équations diffèrent pour chaque cas. Mais le résultat final est souvent le même : la forme, la vitesse, le motif obéissent à un schéma simple qui se répète à différentes échelles. C'est cela, l'universalité : derrière les détails se cache une loi commune.
Les cent vingt habitants de Montelago ne sont pas des personnes, mais des personnages numériques. Chacun, en plus de son nom et de sa biographie, possède trois coordonnées cachées : la confiance envers les autorités municipales, l'évaluation de la fiabilité de la source, la pertinence perçue de l'information.
Une personne tend la main à un inconnu à l'autre bout de la ville. Celui-ci ne lui rendra jamais la pareille — ils ne se reverront pas. Pourquoi alors aider ? Les biologistes appellent cela la réciprocité indirecte : le bien ne revient pas de celui qu'on a aidé, mais de quelqu'un d'autre — par une chaîne.
Dans cette nouvelle étude, deux variantes de cette réciprocité s'affrontent.
On peut imaginer le système politique comme une immense galaxie. Les partis en sont les étoiles, et les sympathisants, la matière noire : invisible, mais c'est elle qui maintient toute la structure. L'humeur de cette masse oscille : elle se condense en un soutien brûlant ou se disperse dans une déception froide.
Un organisme vivant est une machine qui fait constamment passer de l'énergie à travers lui et la transforme en chaleur. Ce cycle interne est appelé production interne d'entropie (une mesure de la dissipation d'énergie). Mais il y a environ 2,5 millions d'années, nos ancêtres ont lancé un second circuit — externe. Ils ont pris en main une pierre taillée, puis une branche en feu.
Dans l'élément aquatique, une mécanique est déstabilisée par les tourbillons. L'agent d'IA, tel un cuisinier expérimentateur, lançait des simulations, testait des « recettes » de mouvements et améliorait le programme.
Extraire une seule puce défectueuse parmi un million, sans aucun indice sur la nature du défaut, est un problème classique de chercher une aiguille dans une botte de foin. Un ordinateur classique testerait chaque puce une par une.
Un réseau de neurones qui apprend du nouveau ressemble à un voyageur en terrain montagneux. Chaque connaissance acquise est une dépression dans le relief, où le voyageur roule et se coince. Pour en sortir et atteindre un nouveau creux, il faut de l'énergie.
Un physicien qui analyse des collisions de particules passe généralement des semaines sur un travail fastidieux : nettoyer le bruit des données, estimer combien de faux signaux vont passer, revérifier chaque chiffre. Désormais, cette routine peut être confiée à un programme.
Un neurone dans le cerveau ressemble à une personne qui distribue ses cartes de visite lors d'une conférence très fréquentée. Au début, il fait facilement des connaissances, mais à mesure que son carnet d'adresses se remplit, chaque nouveau contact exige de plus en plus d'efforts — il reste peu de place libre.
Au cours des premières semaines de la vie de l'embryon, une dense bande de cellules rampe à travers son corps. Elles formeront plus tard les os du visage, des parties du cœur et des nerfs. Ce groupe ne se déplace pas au hasard : quelques cellules meneuses avancent en tête, et les autres suivent, comme des cyclistes dans un peloton.
La théorie du laser social décrit la société en s'appuyant sur le fonctionnement d'un laser. Les gens, à l'instar des atomes d'hydrogène dans un cristal, absorbent des flux d'information et s'en chargent.