Un alpiniste voit devant lui trois crêtes, mais ce n’est pas le plus haut col qu’il cherche, mais le plus bas. L’optimisation consiste à rechercher mathématiquement le minimum (ou le maximum) d’une fonction objectif — un indicateur numérique de la qualité d’une solution. Les contraintes définissent la région admissible : on ne peut pas marcher dans les airs ni sur une pente de plus de 45 degrés. La programmation linéaire traite des pentes rectilignes, où la réponse se trouve au sommet. Pour les collines douces, on utilise la descente de gradient. Si le paysage est découpé de ravins et de rochers, les algorithmes évolutionnaires entrent en jeu : ils lâchent une foule d’alpinistes virtuels, et les itinéraires les plus performants se croisent et mutent. Ainsi, on trouve le chemin dans des espaces multidimensionnels, là où on ne peut pas dessiner de carte. Quand le pas devient plus petit qu’un millimètre, la recherche s’arrête : le col est franchi.
Histoire
Ses racines plongent dans le calcul variationnel des XVIIe et XVIIIe siècles, mais l’étape moderne a commencé dans les années 1940 avec la création de la programmation linéaire et de la méthode du simplexe. Le développement de l’optimisation non linéaire dans les années 1960 a donné les méthodes de pénalité et des gradients conjugués. Dans les années 1980 sont apparus les algorithmes de point intérieur, qui ont révolutionné la résolution de grands problèmes. Aujourd’hui, l’optimisation est à la base de toutes les technologies d’apprentissageautomatique.
Comment ça marche
La plupart des algorithmes construisent une suite de points convergeant vers le minimum. La descente de gradient progresse à l’opposé du gradient. En apprentissageautomatique, on calcule le gradient de la fonction de coût sur un sous-ensemble aléatoire des données (lot), ce qui permet d’optimiser des milliards de paramètres. La régularisation ajoute des pénalités de complexité pour éviter le sur-apprentissage. Pour les problèmes avec contraintes, on utilise la méthode du gradient réduit ou la programmation quadratique successive. L’optimisation globale utilise des méthodes bayésiennes et la recherche avec des arbres de décision.
En pratique
Les GPS tracent des itinéraires, les compagnies aériennes établissent les horaires de vol, et les ingénieurs calculent des formes aérodynamiques : tout cela, c’est le travail des algorithmes d’optimisation.
Anecdote
Le problème du voyageur de commerce — visiter 100 villes par le plus court chemin — possède plus de combinaisons que d’atomes dans l’Univers. Mais des optimiseurs astucieux trouvent une solution en quelques secondes.
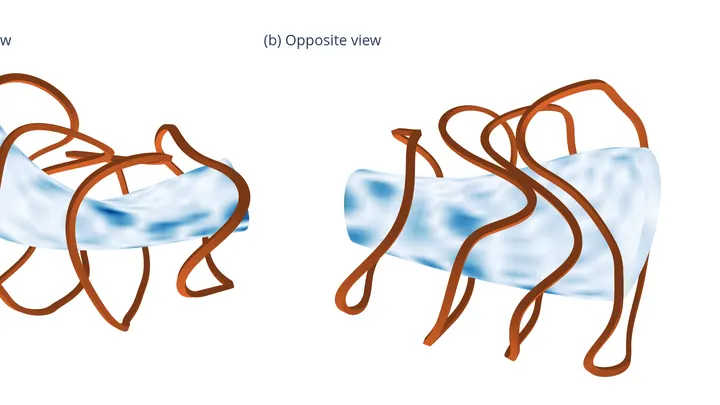
Monter un meuble commence généralement par vider toutes les pièces sur le sol et les trier en tas. Pour les ordinateurs quantiques, le rôle de ces pièces est joué par les chaînes de Pauli, les briques les plus simples avec lesquelles on assemble la description des électrons dans une molécule.
Un interprète lors d'une négociation n'écoute pas chaque mot individuellement : il saisit le sens de phrases entières. En microscopie électronique, le problème est similaire : il faut déterminer l'épaisseur d'un cristal et son inclinaison dans le faisceau, alors qu'on ne dispose que de la figure de diffraction, un motif de milliers de…
Imaginez une volée d'oiseaux qui se rassemble autour d'une mangeoire que personne n'a construite. Chaque oiseau cherche sa nourriture pour lui-même, mais au final, ils se retrouvent ensemble. D'habitude, on explique ce comportement par un instinct social : les oiseaux veulent être près de leurs congénères. Mais et si la nuée n'était qu'un effet secondaire de la cupidité ?
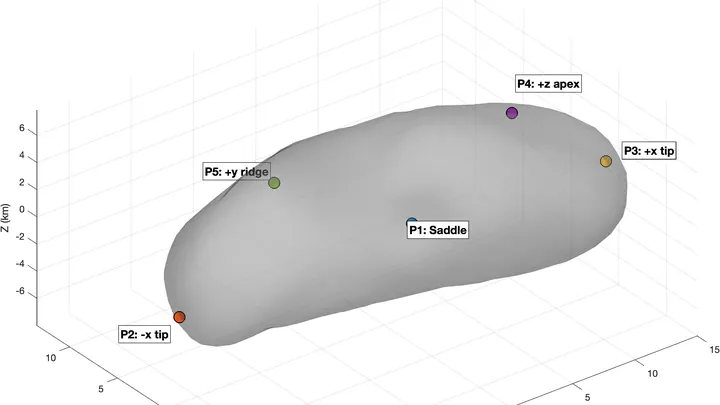
Sauter de rocher en rocher sur l'astéroïde Éros n'est pas une mince affaire. La gravité y est si faible qu'un humain pourrait bondir de plusieurs centaines de mètres, mais c'est justement pour cela que toute poussée mal calculée vous envoie dans l'espace ou vous projette contre des rochers acérés.
Deux photographes prennent la même montagne. L'un prend une centaine de clichés depuis le sommet et seulement deux au pied, l'autre fait l'inverse. Si l'on tente de superposer leurs images, l'algorithme pourrait décider que le sommet sur une photo correspond au sommet sur l'autre simplement parce qu'il y a beaucoup de points similaires, et non parce qu'il s'agit du même endroit.
En réanimation, la décision de la quantité de liquide à perfuser à un patient atteint de sepsis et de la dose de vasopresseur à administrer est prise chaque heure par le médecin. Une erreur dans un sens ou dans l'autre peut coûter la vie. Mais comment savoir quelle décision aurait été la meilleure ?
La recherche d'un nouveau matériau ressemble à la cuisine sans recette : on essaie, on essaie, et souvent on jette. Avant, les scientifiques feuilletaient les articles à la main et testaient les compositions une par une. Maintenant, un « robot-cuisinier » est apparu, qui lit lui-même la littérature, mélange les composants et regarde ce que ça donne.
Un réacteur de fusion de type stellarator ressemble à un cocon magnétique savamment torsadé. Sa mission est de confiner un plasma surchauffé pour que les noyaux d'hydrogène fusionnent et produisent de l'énergie. Mais la forme tridimensionnelle du cocon crée des fuites : certaines particules s'échappent, surtout les plus rapides, celles qui transportent la chaleur principale.
Un faisceau laser sait non seulement chauffer, mais aussi apaiser le mouvement. Lorsque la lumière entre dans un piège à miroirs, elle exerce une pression sur eux — et si l'on règle correctement la couleur du faisceau, cette pression se transforme en un freinage tout en douceur. C'est ainsi que l'on refroidit de minuscules oscillations mécaniques jusqu'à presque le zéro absolu.
Deux jardiniers marchandent l'eau d'un puits magique. L'un propose combien de seaux prendre, l'autre peut accepter ou refuser. Si l'accord est conclu, l'eau diminue ; sinon, le puits se remplit progressivement. Ce marchandage se répète des centaines de fois, et les habitudes des jardiniers changent parfois aléatoirement, comme s'ils testaient de nouvelles tactiques.
En eau calme, la trajectoire est claire. Mais dans les courants turbulents, le robot a besoin d'une autre stratégie. Les approches habituelles exigent une carte précise des courants, mais en réalité, on ne peut pas l'obtenir. La nature procède autrement : les poissons sentent la pression et les tourbillons directement contre leur corps.
Quand une canalisation éclate dans une cave, le plombier procède par étapes : il localise la fuite, mesure la pression, détermine la cause, pose une rustine et vérifie que tout est sec. La même recette – le modèle standard DMAIC – est proposée contre les épidémies.
Imaginez un chef expérimenté en heure de pointe : soudain, une cuisinière tombe en panne ou un ingrédient clé vient à manquer. Au lieu de paniquer, il réorganise instantanément la recette — accélère la préparation de certains plats, ralentit d'autres, en redéployant les ressources à la volée. Ce principe d'adaptation dynamique est à la base de la nouvelle génération de réseaux ultra-fiables.
Un groupe de recherche ratisse un champ brumeux. Au début, les gens s'écartent largement : une « température » de recherche élevée signifie une grande diversité de tentatives. Ayant repéré une piste, ils se rapprochent. Mais la vitesse de rapprochement est cruciale — si l'on resserre le cercle trop tôt, la meilleure trouvaille restera de côté.
Habituellement, un scanner CT prend de nombreuses radiographies sous différents angles et assemble une image en trois dimensions. Mais parfois, les médecins ne scannent qu'une petite zone — par exemple un seul poumon — et les données sont tronquées. C'est comme si l'on donnait à un chef une cuillère de soupe à goûter et qu'on lui demandait de donner la recette exacte de toute la casserole.
Les antennes classiques, pour déterminer précisément la direction, doivent fonctionner de manière coordonnée : elles captent non seulement le volume, mais aussi la position de l'onde à un instant donné. Le moindre défaut de réglage, et la direction est perdue. La nouvelle méthode ne s'appuie que sur la force du signal.
L'oreille humaine se concentre sur ce qui lui est familier, mais ce nouveau système fonctionne autrement : il capte tout pic sonore, même celui qui n'a jamais été entendu auparavant. C'est la diarisation audio — pas simplement la recherche de bruits précis, mais le découpage de tout l'enregistrement en segments où l'on note le début et la fin de chaque événement.
Les assistants logiciels d'écriture de code agissent souvent comme un cuisinier qui, pour faire cuire un seul œuf, relit tout son livre de recettes. Face à une demande de correction minuscule, ils rouvrent des dizaines de fichiers et vérifient des liens connus depuis longtemps. C'est du travail inutile — de l'énergie gaspillée.
Imaginez un conducteur sur une route verglacée : il ne connaît pas la réaction exacte de sa voiture aux mouvements du volant et doit apprendre en conduisant, en gardant intuitivement une marge de manœuvre pour une éventuelle erreur. C'est ainsi que fonctionne un algorithme de contrôle adaptatif.
Si l'on prend un tableau de nombres où, dans chaque ligne et chaque colonne, la somme des carrés vaut 1, et que l'on veut maximiser la somme des puissances quatrièmes, la réponse n'est donnée que par les permutations des coordonnées. La puissance quatrième punit sévèrement l'éparpillement : la valeur 0,5 ne donne que 0,0625, alors que 1 donne toujours 1.
Dans les transports rapides, l'Internet mobile ralentit : le signal, qui file à la vitesse de la lumière, se brouille comme le paysage qui défile par la fenêtre. Les ingénieurs ont trouvé le moyen de tasser les données plus serré sans les laisser se mélanger.
Les images médicales sont des cartes de densité des tissus. La luminosité de chaque point indique ce qui se trouve à cet endroit, un peu comme la photométrie mesure l'intensité de la lumière. Mais les algorithmes habituels analysent les points individuellement, ce qui donne des contours d'organes irréguliers.
En général, les algorithmes apprennent à agir dans des conditions prédéfinies, comme l'eau qui coule dans un lit déjà creusé. La nouvelle méthode renverse cette logique : elle permet au système d'apprendre à la fois à agir et à modifier son environnement.
Pour que le drone agisse comme un prédateur, les ingénieurs ont lié en un tout les trois étapes de la chasse : la recherche, le suivi et l'attaque. Désormais, le drone n'a plus besoin de basculer entre les tâches — sa logique unique fonctionne en continu.
À la base, un filtre mathématique conçu pour le guidage des vaisseaux spatiaux « Apollo ».
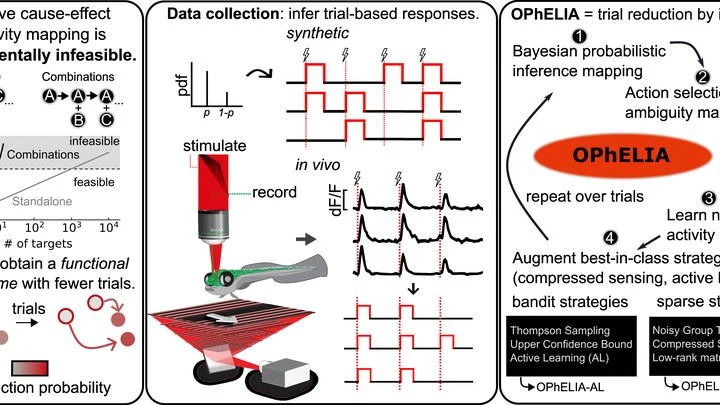
Pour comprendre le cerveau, il faut savoir comment les neurones sont connectés. Habituellement, on les active un par un avec de la lumière — c'est comme vérifier chaque robinet d'un immense jardin pour trouver tous les tuyaux. Des millions d'essais prennent du temps et peuvent endommager le tissu vivant.
L'arbre généalogique se transforme en écheveau si l'on tient compte des enfants adoptés et des remariages. L'évolution ressemble souvent à un tel écheveau : bien que le modèle standard dessine un arbre des espèces bien propre, en réalité les gènes voyagent non seulement par héritage, mais aussi directement entre organismes non apparentés.
Les machines complexes — des drones aux robots chirurgiens — se comportent parfois comme un mustang sauvage : pleines de désordre et de caprices, où un léger contact déclenche une tempête. Plutôt que de mémoriser des formules, la nouvelle méthode observe le système, tel un dresseur.
Assembler une puce optique ressemble à un jeu où il faut faire passer un faisceau à travers un labyrinthe de minuscules miroirs et de séparateurs de faisceau. Chaque élément agit comme une aiguille sur une voie ferrée : il laisse passer la lumière tout droit ou la dirige vers une voie adjacente. Le but est d'obtenir en sortie un motif lumineux bien précis, en utilisant le moins d'« aiguillages » possible.
Les systèmes de recommandation qui décident quel message vous verrez ensuite fonctionnent sur des réseaux de neurones profonds composés de milliers d'opérations — des graphes de calcul complexes (des schémas d'opérations sur les données).
Un jardinier veut faire pousser une fleur rare. Il ne faut pas arroser et fertiliser n'importe comment, mais selon un planning strict : un peu plus de chaleur le matin, un peu moins d'humidité le soir. Sinon, les mauvaises herbes envahissent le parterre. C'est à peu près ce qui se passe avec les molécules à la surface d'un métal.
La lumière coule comme une rivière invisible. Si l'on place un obstacle sur son passage, l'eau tourbillonne. De même, des surfaces spéciales créent des « tourbillons » de lumière qui piègent les nanoparticules comme des brindilles.
Les machines grondent à l'intérieur du barrage en béton, tournant à vide. Trois turbines sur dix se taisent. Le niveau d'eau du plus grand réservoir du sud-est du Brésil a tellement baissé que les pales vont bientôt mordre l'air. Les 160 centrales hydroélectriques du pays, qui fournissent plus de la moitié de l'électricité, sont reliées en un réseau hydraulique unique où chaque goutte compte.
La salle de bal se remplit d'invités. Chaque arrivée est une requête, et la tâche du maître de danse est de trouver le partenaire idéal. On peut unir deux personnes dès qu'elles sont proches, et la paire sera parfaite, mais que se passe-t-il si le partenaire idéal arrive une minute plus tard ? Si l'on tarde, la lassitude des personnes en attente s'accumule : certains s'ennuient, d'autres perdent patience.
Un enfant assemble dans Scratch un jeu simple : le personnage apparaît au centre et saute instantanément dans un coin. Le premier déplacement disparaît entre les images — personne ne le voit. Supprimer une telle commande est sans danger. Mais comment un optimiseur automatique peut-il le savoir ?
Un robot dans un labyrinthe avance vers une impasse. Une minute plus tard, il trouve la sortie avant tout le monde. Cette manœuvre illogique est de l'exploration, pas une erreur. C'est ainsi qu'un cartographe contourne une montagne pour voir ses versants.
Une immense feuille de papier est posée sur la table. Le cartographe tente d'y faire tenir tous les paysages imaginables : chaînes de montagnes, gorges enchevêtrées, plaines sans fin. Chaque paysage est un groupe de type fini, et la carte est son graphe de Cayley, le portrait graphique du groupe, où les sommets sont les éléments et les arêtes les liens entre eux.
Sur une carte topographique, les gouttes de pluie choisissent leur chemin : tombées sur un versant, elles s'écoulent vers la rivière A ; sur l'autre, vers la rivière B. L'observateur ne voit que les méandres des rivières (variables de réponse Y) et sait de quel versant provient l'eau (instrument Z), mais il ne voit pas les gouttes elles-mêmes (facteurs inobservés ε).
7 278 601 292 779 396 715. C'est exactement le nombre de graphes cordaux différents (des graphes sans cycles induits de longueur quatre ou plus) que l'on peut construire sur vingt sommets, en considérant les structures sans noms.
2 — le seuil au-delà duquel une suite docile risque de perdre sa structure.
Au lieu de l'échelle uniforme habituelle — une règle en caoutchouc à l'élasticité inégale. C'est ainsi que sont faits les espaces d'Orlicz : des espaces de Banach de suites où chaque échelle a sa propre rigidité, décrite par une fonction de Young convexe (une sorte de ressort).