التعلم الجماعي الناشئ يشير إلى الظاهرة التي تقوم فيها مجموعة من الوكلاء البسطاء، كل منهم يتبع قواعد أساسية، بالتكيف أو التعلم بشكل جماعي لحل المشكلات دون وجود أي مُتحكم مركزي. تُلاحظ هذه الظاهرة في الأنظمة الطبيعية مثل مستعمرات النمل، وأسراب الطيور، وحتى في الأنظمة الاصطناعية مثل أسراب الروبوتات. سلوك المجموعة أكثر تعقيدًا من مجموع أجزائها، وينشأ التعلم من التفاعلات المحلية.
التاريخ
اكتسب هذا المفهوم زخمًا في الثمانينيات والتسعينيات مع ظهور أبحاث ذكاء السرب، ولا سيما من خلال العمل على تحسين مستعمرات النمل بواسطة ماركو دوريغو، وعلى سلوك التجمهر بواسطة كريغ رينولدز.
كيف يعمل
يتبع كل وكيل في المجموعة قواعد بسيطة تعتمد على المعلومات المحلية، مثل مواقع أو حالات جيرانه. من خلال التفاعلات المتكررة، يمكن للمجموعة ككل أن تُظهر سلوكيات تكيفية، مثل إيجاد أقصر مسار إلى مصدر غذاء أو تجنب العقبات. غالبًا ما يُنمذج هذا باستخدام التعلم المعزز أو الخوارزميات التطورية، حيث يتحسن الأداء الجماعي للمجموعة بمرور الوقت دون أن يكون لدى أي وكيل فردي رؤية شاملة.
في التطبيق
يُستخدم التعلم الجماعي الناشئ في الروبوتات لإنشاء أسراب من الطائرات بدون طيار التي يمكنها البحث عن ناجين في مناطق الكوارث أو رسم خرائط لبيئات غير معروفة دون قيادة مركزية.
حقيقة طريفة
في سرب من الروبوتات، إذا تعلم أحد الروبوتات سلوكًا جديدًا، يمكن أن ينتشر عبر المجموعة مثل 'الميم'، على الرغم من عدم وجود اتصال مباشر بين أي روبوت وجميع الآخرين.
في مارس 2020، خلت فرنسا: توقف الناس عن الذهاب إلى العمل والمدارس والمقاهي، وامتلأت الشوارع بالصمت. نظر علماء الأوبئة إلى الرسوم البيانية وأدركوا أن الفيروس لا ينتشر من تلقاء نفسه، بل عبر المصافحات والمحادثات ورحلات المترو.
تخيل أوركسترا كبيرة بلا قائد. كل عازف يسمع الآخرين ويتكيف مع الضجيج الجماعي. إذا كان كل آلة تضخم جيرانها، يرتفع الصوت حتى الصرير، وإذا كانت تخفض أحيانًا، فقد تتجمد الأوركسترا في صمت أو تنفجر في نشاز. هكذا تتصرف الشبكات العصبية تقريبًا، حيث تعمل الوصلات بين الخلايا كمقابض ضبط: بعضها يقوي الإشارة وبعضها يضعفها.
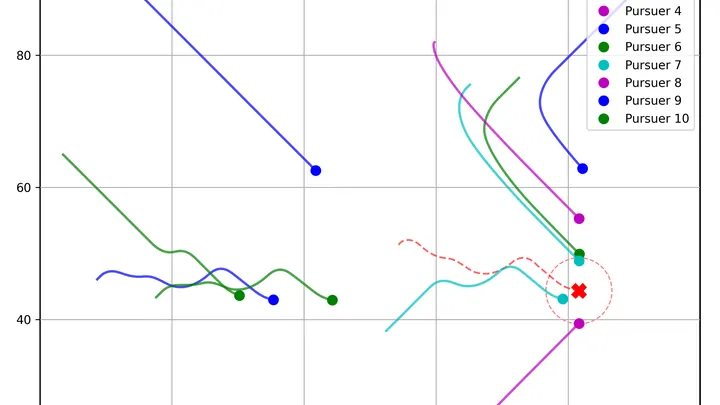
تخيّل سرب طيور يتجمّع حول معلف لم يصنعه أحد. كل طائر يبحث عن طعام لنفسه، لكنهم في النهاية يجدون أنفسهم معًا. عادةً ما يُفسَّر هذا السلوك بالغريزة الاجتماعية: فالطيور تريد أن تكون قرب أقرانها. لكن ماذا لو كان السرب مجرد أثر جانبي للجشع؟ درّب الباحثون 50 وكيلًا للبحث عن أهداف دون رؤية الأهداف نفسها، بل بمراقبة الوكلاء الآخرين فقط.
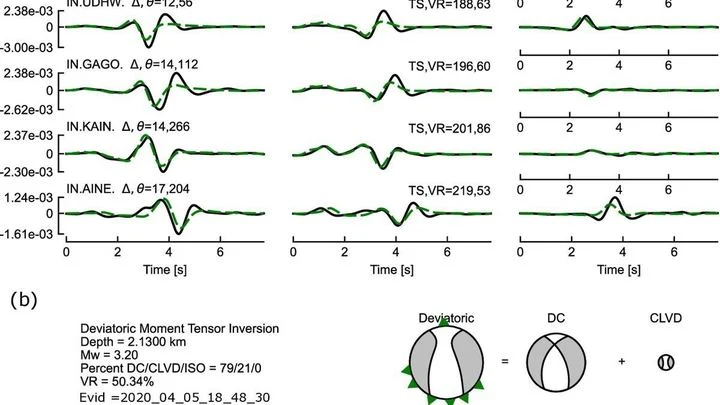
في عام 2019، شعر سكان منطقة بالغار في غرب الهند بأن الأرض تتحرك تحت أقدامهم — ليس مرة واحدة، بل آلاف المرات. على مدى عامين، سجلت أجهزة قياس الزلازل نحو 50,000 هزة. هذا ليس زلزالًا عاديًا بضربة رئيسية وهزات ارتدادية، بل سرب: سلسلة من الأحداث تارة تخفت وتارة تتوهج من جديد، مثل جمرة متقدة يُلقى عليها الحطب.
سمكة منعزلة تلاحظ ظلًا فوق رأسها. تهرب؟ إذا كانت مجرد ورقة شجر، فإنها ستهدر طاقتها وتكشف نفسها لمفترس. إذا كانت مالك الحزين، فإن التردد قاتل. هذا هو التنازل الأبدي للفرد: رد الفعل السريع يعني الكثير من الإنذارات الكاذبة، والحذر يعني خطر الافتراس.
في السرب، الأمور مختلفة. الجار الذي يواصل بهدوء قضم الطحالب هو دليل حي على عدم وجود خطر.
العالم الكمومي لا يغفر النسيان. ألقِ حجرًا في بركة — ستتموج الدوائر وتختفي، وتتبدد معلومات السقوط دون أثر. في ميكانيكا الكم الأمر مختلف: تطور النظام قابل للعكس، والماضي لا يُمحى تمامًا أبدًا. لكن كيف نميز نظامًا يسوده الفوضى الحرارية عن نظام حُبست جسيماته كلٌّ في خليتها وتذكر حالتها الابتدائية؟
وجد مؤلفو المقال طريقة.
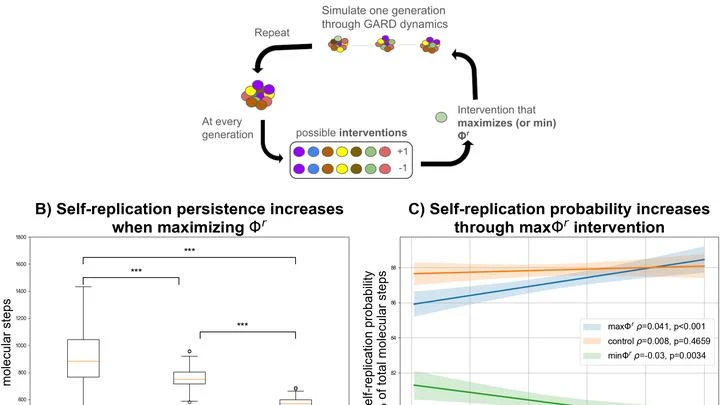
فرقة جاز: في البداية نشاز من النوتات العشوائية. ثم — نغمة جذابة تتكرر مرة بعد مرة. هكذا هو لغز نشأة الحياة — بلغة الكيمياء. في النمذجة العشوائية GARD، أعاد العلماء تكوين «الحساء» البدائي، حيث تسبح مركبات بسيطة، وتساعد بعضها أحيانًا في التجمع لتشكيل سلاسل أكبر.
لم يقيسوا النظام فحسب.
العقل البشري يشبه مجموعة بناء تُكمل نفسها بنفسها. الأفكار الجديدة لا تموت مع الإنسان؛ بل تنتقل وتختلط وتُنتقى. هذه العملية تسمى التطور الثقافي: الاختراعات المفيدة تترسخ، بينما تُنسى غير المفيدة. هكذا تعمل السقاطة (ratchet) — آلية تدور إلى الأمام فقط.
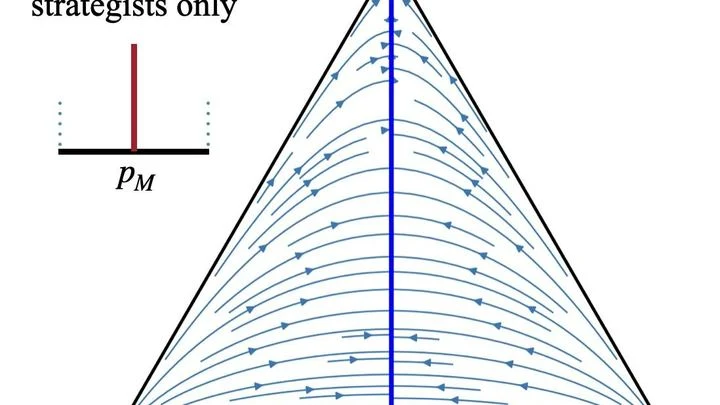
طالما تجادل علماء الأحياء: إذا تعايش أفراد عدوانيون ومسالمون باستقرار في جماعة، فهل يحدث تبديل مستمر للأدوار السلوكية لدى كل فرد، أم أن جزءًا يُظهر العدوان دائمًا وجزءًا يتراجع دائمًا؟ في إطار المعادلات الكلاسيكية لديناميكيات الجماعات، هذان السيناريوان لا يمكن تمييزهما رياضيًا.
يشبه سرب الروبوتات سربًا من اليراعات: يتحرك كل منها بدافع 'نحو حيث يوجد متسع'، فيتحول الفوضى إلى نظام. لطالما كان لغزًا كيف ينشأ التناسق دون اتصال أو أوامر. جاء الحل مع ابتكار خريطة الاستجابة — أداة، مثل الأشعة السينية، تكشف عن المنطق الخفي لعقل الآلة.
كشفت الخريطة حقيقة مذهلة: تبني الروبوتات، دون قصد، نموذجًا للمهمة على شكل فضاء منحنٍ.
يتحول قطيع الذئاب في لحظة من مطاردة الفريسة إلى الدفاع عن العرين. هذا التنوع نفسه أدرجه المهندسون في خوارزمية لسرب الروبوتات. المفتاح هو طريقة اقترحها جون فون نيومان: حيث لا تطارد الروبوتات الهدف مباشرة، بل تحسب تحركاته المستقبلية وتسد طرق هروبه، مثلما يغلق المطاردون المسارات.
تنمو ندفة الثلج، وتنتشر بقعة النفط، ويتحرك الحشد — لكل حالة معادلاتها الخاصة. لكن النهاية غالبًا ما تكون واحدة: الشكل والسرعة والنمط تخضع لقالب بسيط يكرر نفسه على مقاييس مختلفة. هذا هو مفهوم الكونية (Universality) — عندما يختبئ قانون عام خلف التفاصيل.
قامت مجموعة من الفيزيائيين ببناء إطار إعادة التطبيع (Renormalization Group) الذي يفسر هذه الظاهرة.
مئة وعشرون ساكنًا في مونتيلاغو ليسوا بشرًا، بل شخصيات رقمية. لكل منهم، بالإضافة إلى الاسم والسيرة الذاتية، ثلاثة إحداثيات مخفية: الثقة في السلطات البلدية، تقييم مصداقية المصدر، مدى ملاءمة المعلومات المدركة. هذه الأرقام معروفة للمبدعين، ولكن ليس للنظام نفسه.
يمد الإنسان يده لمساعدة غريب في الطرف الآخر من المدينة. لن يرد له الجميل أبدًا — فلن يلتقيا. فلماذا يساعد إذن؟ يسمي علماء الأحياء هذا الإيثار المتبادل غير المباشر: الخير لا يعود من الشخص الذي ساعدته، بل من شخص آخر — عبر سلسلة.
في دراسة جديدة، تمت مواجهة نوعين من هذه الظاهرة. الأول: المساعدة "مع التيار" — أساعد لأنني ساعدت في الماضي.
يمكن تصور النظام السياسي على أنه مجرة شاسعة — نظام مرتبط بالجاذبية من النجوم والغاز والغبار. في هذا التشبيه، الأحزاب هي النجوم التي تشع ضوء النشاط العام، وأنصارها هم المادة المظلمة، المادة غير المرئية التي لا تصدر إشعاعًا كهرومغناطيسيًا، ولكنها بكتلتها تحافظ على البنية بأكملها من الانهيار.
الكائن الحي هو آلة تمرر الطاقة باستمرار وتحولها إلى حرارة. هذه الدورة الداخلية تُسمى الإنتاج الداخلي للإنتروبيا (مقياس تبديد الطاقة). لكن قبل حوالي 2.5 مليون سنة، أطلق أسلافنا دائرة ثانية — خارجية. أخذوا حجرًا مدببًا بأيديهم، ثم غصنًا مشتعلًا.
يعرف علماء الآثار: في ذلك الوقت تحديدًا بدأ دماغ أسلاف البشر (Hominidae) في التضخم بسرعة.
في بيئة الماء، تؤثر الدوامات المضطربة على السمكة الآلية وتُخرجها عن مسارها. لمواجهة هذه المهمة، أُنشئ وكيل ذكاء اصطناعي يعمل مثل طاهٍ يجرب: أطلق العديد من المحاكاة، وجرب "وصفات" مختلفة لأنماط الحركة، وحسّن برنامج التحكم بشكل متكرر.
اختيار شريحة معطوبة واحدة من بين مليون، دون أي فكرة مسبقة عن شكل العيب، هو تحدٍ كلاسيكي يشبه البحث عن إبرة في كومة قش. يختبر الحاسوب التقليدي كل شريحة واحدة تلو الأخرى. أما الحاسوب الكمومي فيعمل مثل مصفاة ذاتية الضبط: تصب الدفعة الكاملة، ولا تظهر إلا الشوائب النادرة المعطوبة - دون الحاجة إلى وصف مسبق.
الشبكة العصبية التي تتعلم شيئًا جديدًا تشبه مسافرًا في منطقة جبلية. كل معرفة مكتسبة هي انخفاض في التضاريس، ينزلق إليه المسافر ويعلق فيه. للخروج والوصول إلى حفرة جديدة، يحتاج إلى طاقة. ولكن كلما اكتسب المسافر خبرة، أصبحت جدران حفرته أكثر انحدارًا، وكل صعود تالٍ يتطلب جهدًا أكبر.
وصف الفيزيائيون هذه العملية بمعادلات تُستخدم عادةً للحركة البراونية (Brownian motion) — اهتزاز حبوب اللقاح في الماء.
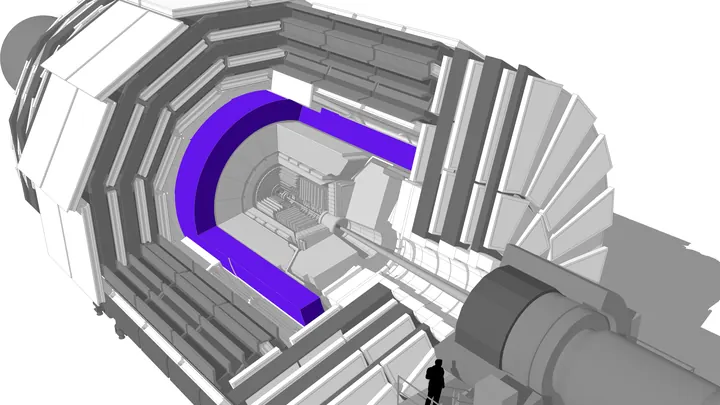
الفيزيائي الذي يحلل اصطدامات الجسيمات يقضي عادةً أسابيع في عمل ممل: تنظيف البيانات من الضوضاء، وتقدير عدد الإشارات الكاذبة التي قد تتسرب، والتحقق من كل رقم. الآن يمكن إسناد هذه الروتينات إلى برنامج. أعطى الباحثون Claude Code — وهو نموذج لغوي كبير — مجموعة بيانات من كاشفات ALEPH وDELPHI وCMS، وأدوات للمعالجة، ومجلدًا يحتوي مقالات قديمة. ومن ثم عمل البرنامج بمفرده.
يشبه العصبون في الدماغ شخصًا يوزع بطاقاته الشخصية في مؤتمر مزدحم. في البداية يتعرف بسهولة، لكن مع امتلاء دفتر العناوين، يتطلب كل اتصال جديد جهدًا أكبر — إذ يتبقى القليل من المساحة الفارغة. هذه القاعدة الخاصة بـ«الازدحام» جعلها المؤلفون أساس النموذج: كلما زادت الروابط الواردة لدى العصبون، زادت صعوبة تكوين رابط إضافي.
في الأسابيع الأولى من حياة الجنين، يزحف سرب كثيف من الخلايا عبر جسمه. ومن هذه الخلايا ستتشكل لاحقًا عظام الوجه وأجزاء من القلب والأعصاب. لا يتحرك هذا السرب بشكل عشوائي: فهناك عدة خلايا قائدة في المقدمة، بينما تتبعها البقية كما يتبع راكبو الدراجات في المجموعة المتقدمة.
لوقت طويل، كان يُعتقد أن القادة هم نوع خاص من الخلايا، مهيأ منذ الولادة للقيادة.
تصمم نظرية الليزر الاجتماعي الليزر المجتمع على غرار آلية الليزر. فكما تمتص ذرات الوسط النشط في الليزر طاقة الضخ وتنتقل إلى حالة مثارة، يمتص الناس تدفقات المعلومات و«يشحنون» بها.