Навигация без GPS относится к методам определения местоположения и курса без использования глобальной системы позиционирования или других спутниковых систем. Вместо этого такие методы используют бортовые датчики, измеряющие физические величины, такие как ускорение, вращение или локальные гравитационные и магнитные поля. Это важно, потому что сигналы GPS могут быть заглушены, подделаны или просто недоступны в глубоком космосе, под водой или внутри зданий, поэтому альтернативная навигация критически важна для беспилотных автомобилей, подводных лодок, космических аппаратов и даже некоторых наземных роботов.
История
Инерциальная навигация была разработана в середине XX века для военных целей, особенно для подводных лодок и ракет. Навигация на основе гравитации исследуется с 1960-х годов, но практические реализации стали возможны лишь недавно благодаря более чувствительным датчикам и более точным картам гравитационного поля.
Как это работает
Инерциальные навигационные системы (ИНС) используют акселерометры и гироскопы для отслеживания изменений скорости и ориентации от известной начальной точки, интегрируя эти измерения во времени для оценки местоположения. Навигация на основе гравитации, с другой стороны, сравнивает локальные измерения гравитационного поля с заранее составленной картой гравитационных аномалий Земли, чтобы определить местоположение, подобно сопоставлению отпечатков пальцев. Некоторые системы также используют вариации магнитного поля или даже сейсмические сигналы как естественные «маяки» для позиционирования.
Где применяется
Используется на подводных лодках для бесшумной навигации, на космических аппаратах для миссий в дальнем космосе, где GPS недоступна, и на беспилотных автомобилях для работы в условиях отсутствия GPS-сигнала.
Любопытный факт
Некоторые животные, такие как морские черепахи и птицы, как полагают, используют магнитное поле Земли для навигации, что является естественным аналогом этих датчиковых систем.
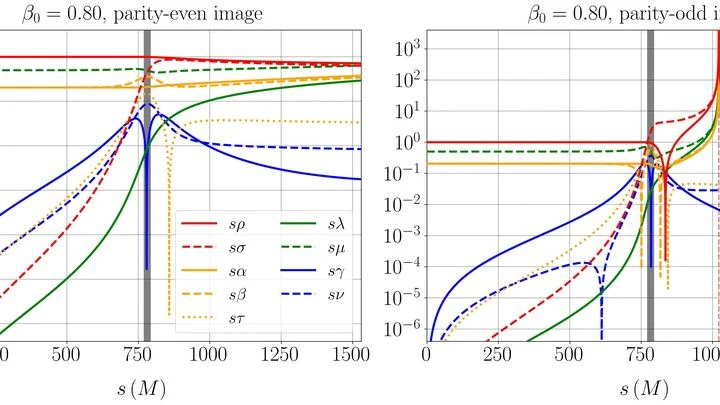
Свет в линзе меняет направление — это знают все. Гравитационные волны, проходя мимо массивного тела, тоже искривляют путь. Но авторы этой работы заглянули дальше: что происходит с самим «цветом» волны — её поляризацией, то есть направлением колебаний.
Группа роботов-исследователей подобна компании поваров, пробующих одно блюдо. Каждый снимает пробу со своего участка и делится впечатлением: свободно, занято или неясно. Но вкусы субъективны — кто-то не заметил ножку стула, кто-то слизал лишь край. Вместо того чтобы усреднять разноголосицу, роботы договариваются: там, где уверенности мало, честно писать «не знаю».
Представьте себе рельс, вдоль которого, словно крошечные вагончики, скользят антенны-прищепки. Каждая из них испускает радиосигнал — невидимую волну, распространяющуюся со скоростью света . Смартфон, принимая эти сигналы, замеряет микроскопические задержки и по ним вычисляет расстояние до источника.
В спокойной воде маршрут ясен: достаточно держать курс на цель. Но в бурных, хаотичных потоках, где направление и сила течения постоянно меняются, роботу нужна принципиально иная стратегия. Обычные инженерные подходы предполагают построение точной карты течений, однако в реальности получить такую карту практически невозможно — турбулентная среда слишком сложна и изменчива.
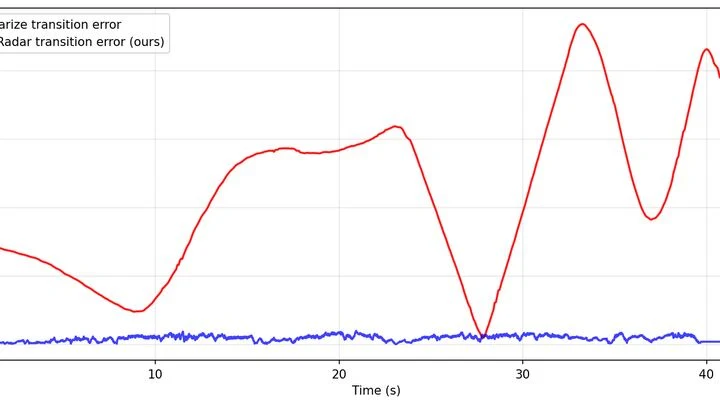
Обычный радар работает как фотограф-любитель: делает серию мутных снимков и пытается склеить из них панораму. Детали размыты, а в длинном коридоре или толпе робот легко теряется.
Принцип радара напоминает эхолокацию летучей мыши: он излучает радиоволну и ловит отражённое эхо.
Человек в лодке интуитивно поворачивает, смещая вес собственного тела. Тот же физический принцип использует беспилотное судно: манёвр выполняет подвижный груз, перемещающийся внутри корпуса. Его движением управляет нейросеть — алгоритм, обученный предугадывать хаос волн и порывы ветра.
Два чувствительных микрофона слушают Вселенную. Один слышит низкий гул, другой — почти ничего. Дело не в неисправности, а в том, как они повёрнуты.
Гравитационно-волновые обсерватории вроде LIGO ловят не только громкие всплески от слияния чёрных дыр. Они пытаются расслышать тихий, постоянный фон — эхо далёких событий, смешанное в общий гул.
Свет, пролетая мимо массивного тела, слегка меняет путь — гравитация притягивает даже лучи. В обычной ситуации пучок света, идущий от далёкой звезды, сжимается, словно его стягивают невидимой резинкой. Это свойство называют условием схождения лучей (null convergence condition): гравитация заставляет световые траектории сближаться, а не разбегаться.
Невидимый забор перегораживает пролив. Через него нельзя перелезть или поднырнуть — он состоит не из стали, а из потока частиц, пронизывающих толщу воды. Так можно описать идею обнаружения атомных подводных лодок по их антинейтринному излучению. Ядерный реактор работает как неугасимая лампа, испуская миллиарды этих частиц каждую секунду.
Горный хребет, где высота — это приспособленность организма к жизни. Каждая точка на склоне — определённый набор генов. Эволюция карабкается вверх, но рельеф этого ландшафта изрезан хребтами и впадинами. Одно неверное движение — и мутация сбросит вид в пропасть вымирания.
У природы есть лайфхак.
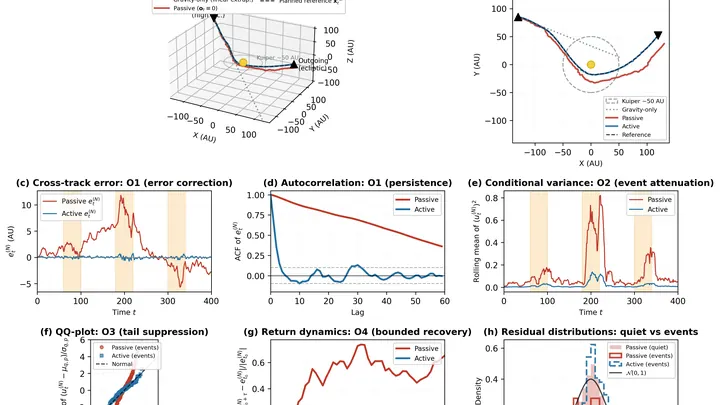
Ледяная глыба летит сквозь Солнечную систему по незамкнутой траектории — залетает из межзвёздного пространства, огибает Солнце и снова уходит в темноту. Такие межзвёздные кометы уже несут с собой всё нужное для полёта: лёд, который можно испарять и использовать как топливо, и вращение, которое само меняет ориентацию тела. Остаётся лишь слегка подруливать.
Летящая комета — это гора льда и пыли, которая сама несётся сквозь Солнечную систему. Если на такой горе поставить маленькие двигатели, она превратится в корабль с готовым топливом: газ из недр можно выпускать через сопла и менять курс. Но удержать такую махину на нужной траектории — всё равно что вести по канату гружёный воз, который ещё и крутится.
Радиационный датчик в городе похож на уличного музыканта: он должен брать верные ноты, даже когда пальцы немеют от холода или инструмент нагрело солнце. Обычно такие приборы держат в тепличных условиях — с обогревом или охлаждением, иначе шкала энергии (по которой отличают безобидный калий в бетоне от опасного цезия) начинает врать.
В августе 2017 года детекторы гравитационных волн поймали сигнал от слияния двух нейтронных звёзд — сверхплотных остатков взорвавшихся светил. В тот же миг по всей Земле шли обычные будни: самолёты садились, машины ехали, а навигаторы считали маршруты.
Пружинные весы в рюкзаке геолога чутко отзываются на каждую гору и впадину под ногами. Но пружина устаёт, и её показания плывут — прибор нужно то и дело сверять с эталоном. Атомный гравиметр знает силу тяжести безошибочно, только он размером с холодильник и не любит тряски.
В зале совещаний переводчик слушает не только говорящего, но и весь гул голосов, улавливая, кто на кого смотрит и кто замолкает перед важной репликой. Так и SEA-ViT читает океан: она видит не отдельные точки с буйками, а всё поле течений сразу, как единый разговор воды.
Представьте себе чувствительные весы, расставленные по всей Европе. Каждая станция GPS — это такая весы, которая ежедневно отмечает, насколько поднялась или опустилась земля под ней. Когда под землёй накапливается вода, поверхность слегка проседает; когда вода уходит, поверхность приподнимается. Эти движения крошечные, в миллиметры, но станции их фиксируют.
Настройка оркестра без дирижёра: алгоритм сам выбирает, какие инструменты (базисные функции) и с какой громкостью (весами) должны звучать, чтобы воспроизвести гравитационную симфонию Земли.
Два спутника GRACE-FO летят друг за другом на высоте 500 километров и непрерывно меряют, как меняется расстояние между ними.