Cómo la gravedad repinta las ondas gravitacionales
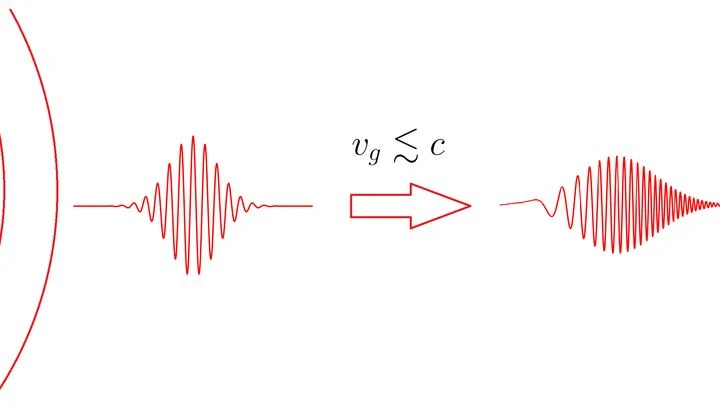
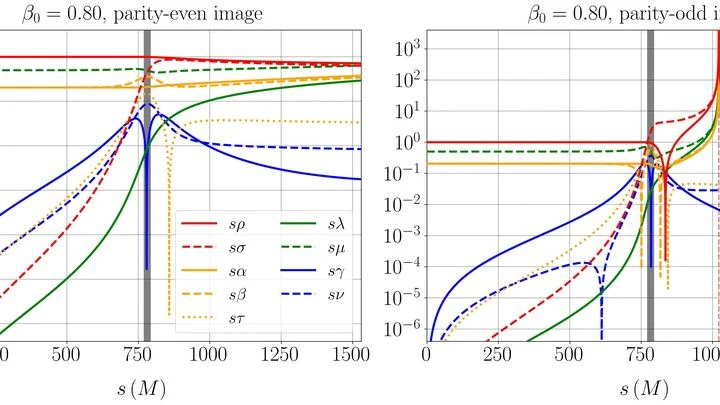
La luz en una lente cambia de dirección, eso lo sabe todo el mundo. Las ondas gravitacionales, al pasar cerca de un cuerpo masivo, también curvan su trayectoria.
Navegación que no depende del GPS, a menudo basada en sensores inerciales o gravitatorios.La navegación sin GPS se refiere a métodos para determinar la posición y el rumbo sin depender del Sistema de Posicionamiento Global ni de otros sistemas satelitales. En su lugar, estas técnicas utilizan sensores a bordo que miden magnitudes físicas como la aceleración, la rotación o los campos gravitatorio y magnético locales. Esto es importante porque las señales GPS pueden ser interferidas, suplantadas o simplemente no estar disponibles en el espacio profundo, bajo el agua o en el interior de edificios, por lo que la navegación alternativa es crucial para vehículos autónomos, submarinos, naves espaciales e incluso algunos robots terrestres.
La navegación inercial se desarrolló a mediados del siglo XX para aplicaciones militares, especialmente en submarinos y misiles. La navegación basada en la gravedad se ha explorado desde la década de 1960, pero su implementación práctica solo se ha vuelto viable recientemente gracias a sensores más sensibles y mejores mapas gravitatorios.
Los sistemas de navegación inercial (INS) utilizan acelerómetros y giróscopos para registrar los cambios de velocidad y orientación desde un punto de partida conocido, integrando estas mediciones a lo largo del tiempo para estimar la posición. La navegación basada en la gravedad, por otro lado, compara las mediciones locales del campo gravitatorio con un mapa precalculado de las anomalías gravitatorias de la Tierra para inferir la ubicación, de manera similar a cotejar una huella dactilar. Algunos sistemas también emplean variaciones del campo magnético o incluso señales sísmicas como 'balizas' naturales para el posicionamiento.
Se utiliza en submarinos para navegación silenciosa, en naves espaciales para misiones de espacio profundo donde el GPS no está disponible, y en vehículos autónomos para operar en entornos sin señal GPS.
Se cree que algunos animales, como las tortugas marinas y las aves, utilizan el campo magnético terrestre para orientarse, un análogo natural de estos sistemas basados en sensores.