Convolutional neural networks are deep learning architectures specialized for processing grid-like data, used in optical spectroscopy, polarization recovery, and medical imaging.
Un travail délicat : imaginez qu'un photographe développe un film dans une chambre rouge. Il le place dans un bain, et l'image apparaît lentement sur la feuille. Les contours viennent en premier — de même, dans un CNN, la première couche de convolution (filtre glissant 3×3) fait ressortir les lignes horizontales et verticales. La deuxième couche remarque déjà les angles et les textures simples, et la cinquième est capable de reconnaître une oreille de chat. À la fin du processus, un portrait compréhensible est assemblé à partir de cartes de caractéristiques abstraites.
Histoire
L'idée des champs réceptifs locaux remonte aux travaux de Hubel et Wiesel sur le cortex visuel (1959). En 1980, Kunihiko Fukushima a proposé le néocognitron, un réseau hiérarchique pour la reconnaissance de formes, inspiré par ces découvertes. Le premier CNN pratiquement utile a été créé par Yann LeCun en 1989 (LeNet) pour la reconnaissance des chiffres manuscrits. Avec l'avènement des GPU et du jeu de données ImageNet, les architectures d'Alex Krizhevsky (AlexNet, 2012), puis VGG, ResNet et EfficientNet, ont révolutionné la vision par ordinateur.
Comment ça marche
La couche convolutive calcule la corrélation croisée entre le tenseur d'entrée et les filtres. Chaque filtre est un tenseur de poids de petite taille (par exemple, 3×3×profondeur), qui glisse avec un pas donné (stride). La formule appliquée est : résultat[x,y] = biais + somme sur i,j,k entrée[x+i, y+j, k] * filtre[i,j,k]. Ensuite, une non-linéarité (généralement ReLU) est appliquée. La couche de sous-échantillonnage (max pooling) remplace une fenêtre par la valeur maximale, réduisant ainsi la taille. Les réseaux profonds sont capables d'apprendre une hiérarchie de caractéristiques, des simples gradients aux objets complexes.
En pratique
L'appareil photo du téléphone qui fait automatiquement la mise au point sur les visages ; les images médicales où le programme détecte les tumeurs.
Anecdote
Le réseau GoogLeNet (2014) contenait en son sein des « mini-réseaux » appelés modules inception, qui examinaient simultanément l'image avec des filtres de différentes tailles — comme si plusieurs illusionnistes observaient la même photo à travers des loupes de différentes forces.
Se perdre dans une salle des glaces est un jeu d'enfant : chaque mur reflète l'autre, et l'on croit être déjà passé par là. C'est à peu près ce qui se passe dans le cerveau lorsqu'il y a beaucoup d'endroits similaires autour de soi. Les neurones chargés de la carte spatiale peuvent envoyer le même signal pour deux coins différents d'une pièce.
Vous cherchez des lucioles dans une forêt sombre. Au lieu de photographier toute la forêt chaque seconde et d'examiner ensuite les images, vous portez un petit appareil qui repère lui-même les éclairs et découpe dans l'image seulement un cercle autour de chacun. Le reste – l'obscurité – n'est pas enregistré. C'est exactement ce que fait le nouveau capteur pour caméras scientifiques.
Une tumeur sur une image, c'est comme un petit point lumineux sur une immense toile sombre. C'est précisément ce point que le médecin cherche, pas un fond parfaitement uniforme.
Une image obtenue avec une faible dose de rayons X ressemble à une vue à travers une vitre embuée : les contours sont là, mais les détails se noient dans un voile trouble. Les médecins ont besoin de ces clichés pendant la radiothérapie – pour viser précisément la tumeur et épargner les tissus sains.
Deux images du même cerveau, prises à des moments différents, ressemblent à des photos d'une même maison avant et après rénovation. Pour comprendre ce qui a changé, on les superpose et on observe les différences.
À la fin de la vie d'une étoile massive, son cœur s'effondre en une fraction de seconde, donnant naissance à l'éclair d'une supernova. Ce cataclysme secoue l'espace-temps lui-même : il émet des ondes gravitationnelles, une ondulation qui traverse l'Univers.
Un réseau de radiotélescopes, c'est comme un appareil photo auquel il manquerait plusieurs lentilles. Depuis que Karl Jansky a capté le bruit radio de la Galaxie, les astronomes essaient de reconstruire une image cohérente à partir de signaux fragmentaires.
Chaque matin, des dizaines de télescopes se braquent sur le Soleil. Leurs caméras capturent une fine bande de lumière rouge : la raie Hα, découverte par Johann Jakob Balmer. Sur les images, des filaments sombres et capricieusement incurvés apparaissent.
Communiquer avec un satellite, c'est comme essayer d'entendre un murmure dans une tempête : le signal se noie dans les parasites. Des ingénieurs ont créé un algorithme d'IA qui fonctionne directement sur le satellite et qui, avec une consommation d'énergie minimale, identifie les distorsions plus précisément que les méthodes précédentes.
L'algorithme d'amélioration de photos ressemble à un GPS qui guide pas à pas une image floue vers une version nette. Le bruit et les distorsions, il les élimine en se déplaçant de pixel en pixel sur une carte familière. Mais si le cliché est pris dans des conditions inconnues — par exemple avec un flai inhabituel — la carte ne correspond pas au terrain.
La caméra à pixel unique évoque un artiste qui peint à travers un pochoir percé de nombreux trous. Chaque prise de vue ne laisse passer qu'une partie du flux lumineux, puis l'ordinateur assemble ces fragments pour reconstituer une image complète. Autrefois, l'ordre des masques était immuable, comme si l'artiste utilisait toujours le même pochoir sans jamais regarder son sujet.
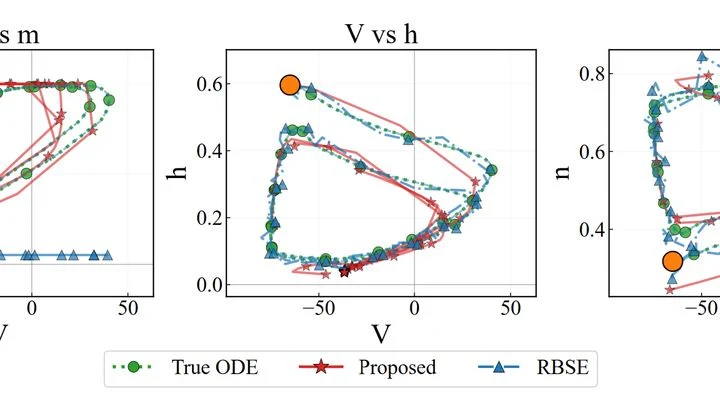
De nombreux processus naturels sont décrits par des équations, mais nous n'en connaissons que des fragments. La nouvelle méthode agit comme un cartographe qui, à partir de quelques repères, reconstitue une carte complète du territoire.
Un programme de suivi ordinaire ressemble à un navigateur qui guide un navire à l'aide des étoiles. Mais dès que le ciel se couvre, les coordonnées dérivent et l'incertitude dans les données augmente — c'est ce qu'on appelle l'entropie. Le nouvel algorithme s'adjoint un « copilote » : un module qui surveille le niveau de confiance du navigateur principal.
Communiquer avec des neurones vivants rappelle le réglage d'une vieille radio : il faut non seulement capter la bonne fréquence, mais aussi orienter l'antenne.
Un signal radio à modulation en couches évoque les strates d'une cité antique : chaque niveau porte sa propre information, mais avec le temps, ils s'emmêlent à cause des interférences. Les algorithmes classiques se perdent dans ce fouillis. La nouvelle méthode TSDN agit comme un réseau de neurones archéologue.
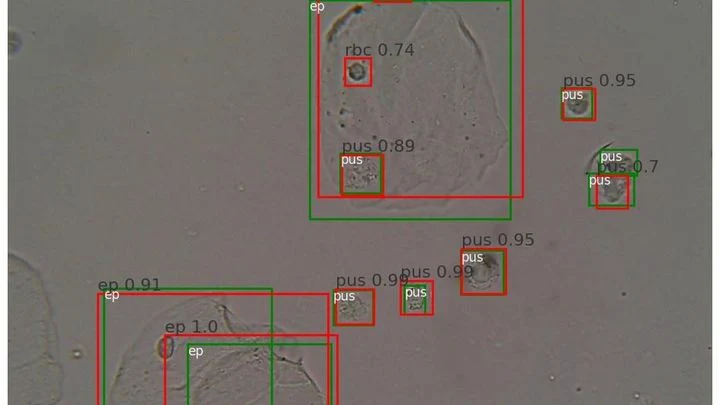
Une goutte d'urine sous le microscope n'est pas une flaque plate, mais un volume multicouche. Comme une pile de pages transparentes : si l'on regarde une page, les voisines sont floues. Ainsi, la lumière du microscope ne montre nettement qu'une seule couche de profondeur.
Les données d'un seul scan CT équivalent à plusieurs longs métrages. TCAM-Diff contourne ce goulot d'étranglement : le programme compresse la vue tridimensionnelle en trois projections d'ombre, un peu comme un sculpteur qui reconstituerait une statue à partir de ses silhouettes sur trois murs.
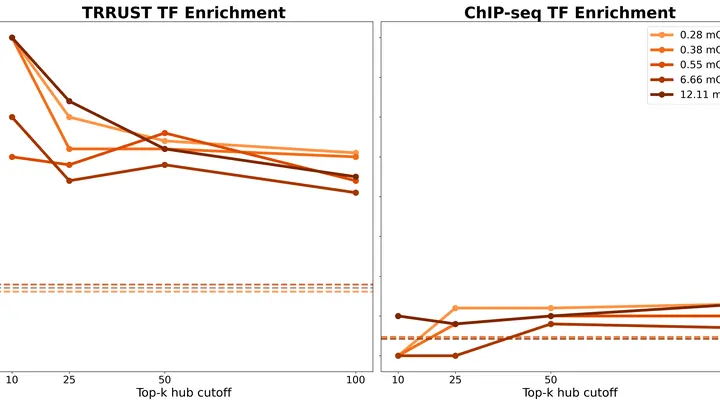
En mesurant l'activité de milliers de gènes, les biologistes ne voient généralement qu'une liste de coïncidences — comme deux ingrédients d'une soupe qui se retrouvent souvent ensemble. Le modèle standard recherche ce genre de paires liées, mais ne montre pas qui influence qui.
Habituellement, un scanner CT prend de nombreuses radiographies sous différents angles et assemble une image en trois dimensions. Mais parfois, les médecins ne scannent qu'une petite zone — par exemple un seul poumon — et les données sont tronquées. C'est comme si l'on donnait à un chef une cuillère de soupe à goûter et qu'on lui demandait de donner la recette exacte de toute la casserole.
Un enfant qui explore un appartement inconnu rampe d'un objet à l'autre et mémorise ce qu'il voit depuis chaque coin. C'est ainsi que le cerveau construit une carte mentale — un modèle interne de l'espace. L'algorithme gradCSCG fonctionne sur le même principe : il reçoit un flux vidéo d'une caméra et dessine lui-même le plan du lieu, en s'appuyant uniquement sur le changement des images.
En ville, le signal rebondit entre les murs comme une balle, et le téléphone capte des dizaines de ces « réflexions » — des échos. Chaque microseconde de retard ajoute 300 mètres au trajet.
La vitesse du signal est constante, comme celle de la lumière (vitesse de la lumière).
Les images médicales sont des cartes de densité des tissus. La luminosité de chaque point indique ce qui se trouve à cet endroit, un peu comme la photométrie mesure l'intensité de la lumière. Mais les algorithmes habituels analysent les points individuellement, ce qui donne des contours d'organes irréguliers.
La réduction active du bruit crée un « anti-son » pour annuler le bruit. Mais les systèmes classiques sont aveugles : ils ne savent pas d'où vient le son. Dans les pièces avec écho, c'est comme boxer les yeux bandés — on atténue à l'aveugle.
Sur une cuisinière à gaz, chaque brûleur chauffe différemment. Si le cuisinier déplace les casseroles, la nourriture peut brûler. Il en va de même dans un réseau sans fil : les antennes-brûleurs et les utilisateurs-casseroles nécessitent un placement précis. Les réseaux de neurones classiques ne distinguent pas les positions, considérant tous les brûleurs comme identiques.
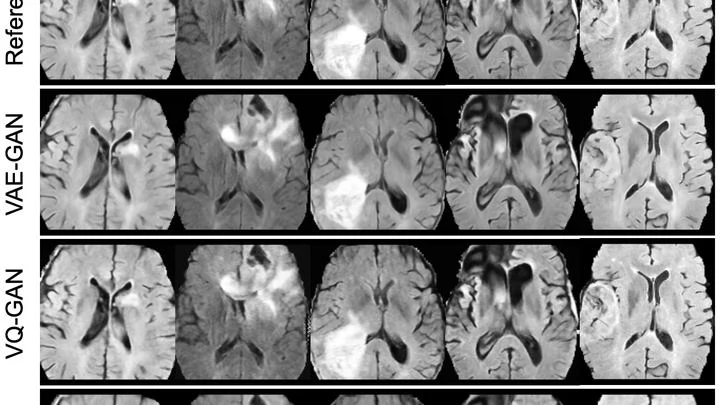
Un cuisinier qui apprend à cuisiner avec des images dessinées risque de rater chaque plat. Le même piège attend la vision par ordinateur : les modèles ont besoin de milliers d'images annotées, mais les collecter à la main est coûteux et fastidieux. Les images synthétiques résolvent le problème, à condition qu'elles ressemblent à de vraies.
Les systèmes modernes de vision artificielle gagnent en autonomie : des ingénieurs ont réussi à implémenter un algorithme de reconnaissance des formes directement sur une puce miniature, évitant ainsi à la caméra de transmettre des données à un ordinateur encombrant.
Plongez votre regard dans le ciel nocturne : ce n'est pas un semis d'étoiles, mais un manuscrit à plusieurs couches. Sous l'encre brillante des étoiles et des galaxies transparaît un texte pâle, presque effacé.
La méthylation de l'ADN, ce sont de minuscules marques chimiques sur nos gènes. Au fil des ans, elles évoluent selon un calendrier assez strict. Les horloges épigénétiques classiques observent ces marques et affichent un seul chiffre : l'âge biologique. Mais un chiffre ne raconte pas comment le motif des marques s'est réorganisé jour après jour, année après année.
En physique quantique, il existe des théories où tout obéit à des proportions nettes — comme un rythme musical qui revient toujours au début de la mesure. Mais il existe aussi des théories « irrationnelles », où le rythme se brise et où il est presque impossible de prédire le prochain battement.
Près d'un siècle après que Fritz Zwicky a soupçonné quelque chose d'anormal dans le mouvement des galaxies de l'amas de la Chevelure de Bérénice, et que Vera Rubin a mesuré les vitesses stellaires dans les bras spiraux, la nature de la matière noire reste l'une des énigmes les plus lancinantes.
Les profondeurs du cosmos ne sont pas silencieuses — elles regorgent de messages chiffrés. Chaque étoile, chaque quasar envoie son code lumineux tremblotant : rythmé comme le morse d'une céphéide, ou chaotique comme un chiffre brisé de supernova. Les astronomes interceptent ces signaux par millions chaque nuit — mais comment les lire sans clé ?
La géophysique a toujours cherché un langage pour dialoguer avec le sous-sol. Le forage de puits est un alphabet grossier, les tests en laboratoire sur carottes sont un déchiffrage lent. La nouvelle approche transforme la porosité résonnante en une note pure.
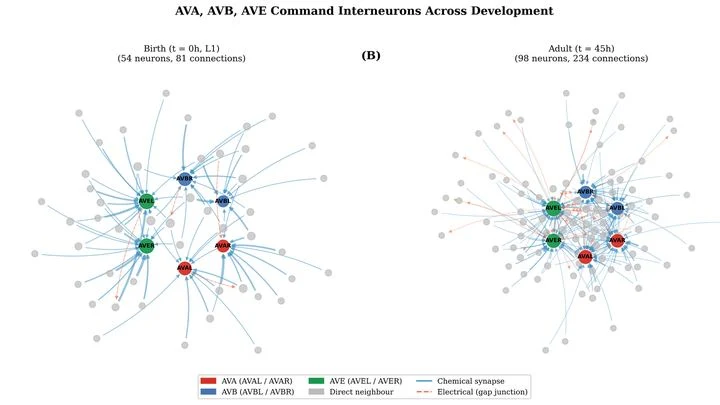
L'assemblage du système nerveux ressemble à la construction d'une ville, où chaque nouvelle maison — un neurone — doit se connecter à temps aux routes que sont les synapses. Chez le minuscule ver C.
Les ingénieurs fabriquent un alliage pour les concentrateurs solaires en y ajoutant des particules dures — comme des raisins secs dans une pâte, pour qu'elle garde sa forme sous une chaleur extrême. Des raisins trop gros, et le matériau fissure. Avant, les scientifiques les comptaient manuellement sur des images de microscope.
Les détecteurs de rayons X fonctionnent comme un nid d'abeilles : dans les alvéoles hexagonales, des particules scintillent de temps en temps. Les algorithmes classiques étirent ces alvéoles sur une grille carrée, ce qui fait apparaître de faux fantômes de polarisation.
Un réseau de neurones, telle une feuille de papier quadrillé, reçoit des signaux homogènes en entrée – et trace lui-même sa grille de coordonnées. D'abord, les connexions entre les entrées et les cellules du réseau deviennent semblables à une colline douce : la réponse est plus forte au centre et s'atténue vers les bords.
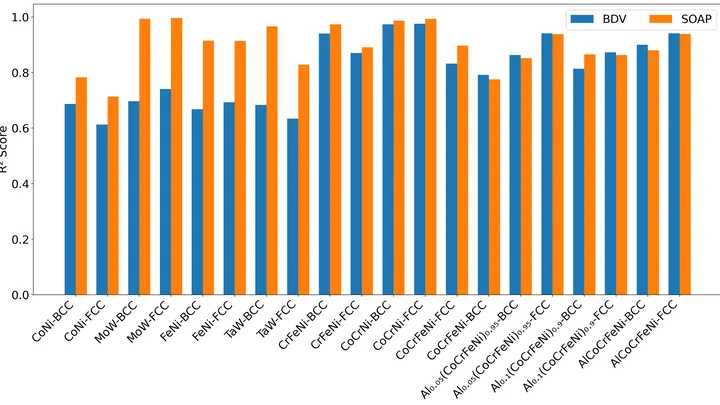
Créer un alliage à partir de plusieurs métaux, c'est un peu comme cuisiner une soupe avec des ingrédients inconnus : deviner la texture finale sans goûter est presque impossible. Les modèles standard se trompent souvent dès qu'il y a plus de trois sortes d'atomes.
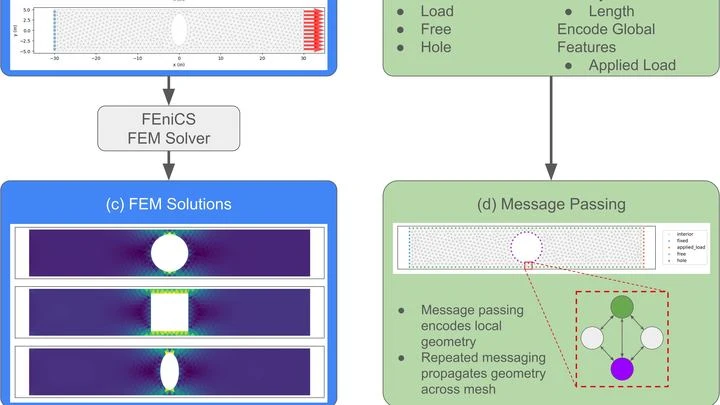
Concevoir des machines, c'est un peu comme faire de la pâtisserie : il faut savoir exactement où la pâte va se déchirer. Les anciens calculs informatiques vérifient chaque point de la pièce pendant des heures — comme si on mesurait toute la casserole pour être sûr que l'anse ne se détache pas.
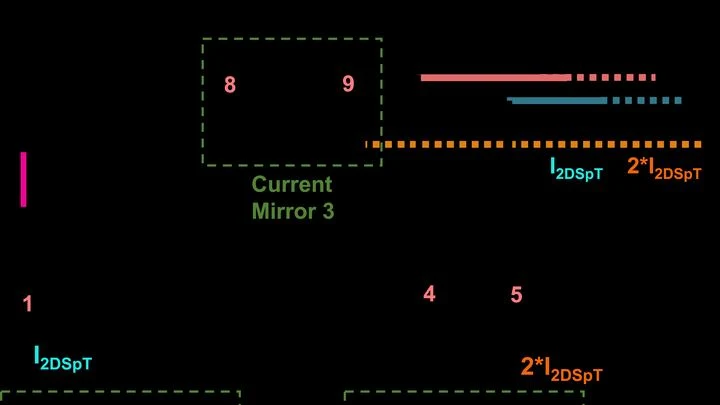
La caméra d'un smartphone filme tout, tandis que l'œil saisit immédiatement l'essentiel. La rétine ne se contente pas de transmettre l'image au cerveau : sur place, elle accentue les contours, atténue le bruit superflu et s'ajuste à la luminosité.
Un correcteur relit un manuscrit avant impression. Il ne connaît pas toutes les erreurs possibles, mais il se souvient parfaitement de ce à quoi ressemble un texte impeccable. S'il voit un symbole étrange ou un mot flou, il entoure immédiatement l'endroit en rouge. C'est à peu près ainsi que fonctionne le nouveau programme de vérification des images médicales.