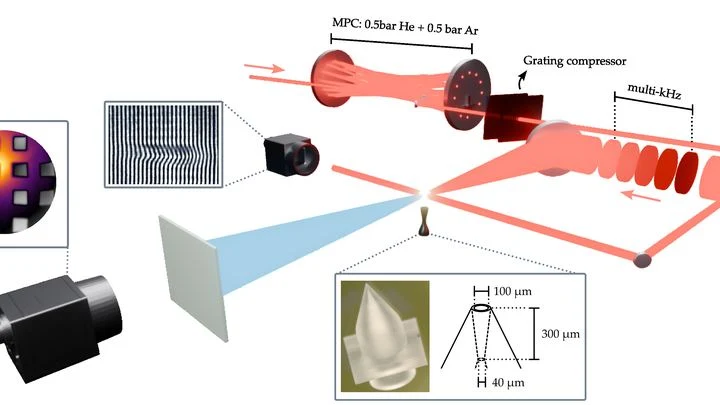
Лидар (Light Detection and Ranging) — это технология дистанционного зондирования, которая испускает лазерные импульсы в сторону объекта и измеряет время и свойства возвращающегося света. Анализируя рассеянный назад сигнал, лидар может определять расстояния, скорости и даже состав удаленных объектов. Это оптический аналог радара, но он использует гораздо более короткие длины волн, что позволяет достичь значительно более высокого пространственного разрешения.
История
Концепция восходит к 1930-м годам, но первые практические лидарные системы были разработаны в 1960-х годах, вскоре после изобретения лазера. Ранние работы Массачусетской лаборатории Линкольна и НАСА заложили основу для атмосферного и топографического картографирования.
Как это работает
Лидарная система испускает короткий лазерный импульс. Импульс достигает цели, рассеивается на ней, и часть света возвращается к детектору. Время прохождения туда и обратно дает расстояние. Сканируя луч, можно построить трехмерную карту. Более совершенные лидары используют поляризацию, спектральный сдвиг или интенсивность возвращающегося сигнала для определения свойств материала — например, для различения капель воды и кристаллов льда в облаках по их различным характеристикам обратного рассеяния и деполяризации. Последние разработки включают использование «блика» или зеркального отражения от ориентированных кристаллов льда для улучшения определения фазового состояния облаков.
Где применяется
Лидар используется в автономных транспортных средствах для обнаружения препятствий, в науках об атмосфере для профилирования облаков и аэрозолей, в археологии для картографирования руин, скрытых лесом, и в планетных исследованиях (например, лазерная альтиметрия с орбитальных аппаратов Марса).
Любопытный факт
Лидар может измерять скорость ветра и турбулентность, анализируя доплеровский сдвиг света, рассеянного назад от мельчайших аэрозольных частиц, движущихся вместе с воздухом.
Глобус стоит на столе, а линейка лежит рядом: одна изогнута, другая прямая. Рентгеновские телескопы годами жили с этой нестыковкой. Их зеркала собирают свет на изогнутую поверхность, как глобус, а детекторы, которые этот свет ловят, были плоскими, как линейка.
Каждую секунду в небе тысячи пассажирских самолётов шлют радиосигналы — так диспетчеры видят, где летит борт. Эти сигналы идут не по прямой: воздух разной влажности изгибает их, как линза. Если поймать изгиб, можно вычислить, где воздух суше, а где влажнее.
Учёные поставили на земле прибор, который ловит сигналы сразу от нескольких самолётов.
Три дня подряд лазер бил в струю газа, и каждую секунду рождался пучок электронов с энергией, как у маленькой молнии. Раньше такие пучки получали только в огромных залах, где ускоритель занимает целое здание. Теперь вся установка уместилась в комнате и проработала без сбоев 72 часа.
Обычный фонарь излучает свет во все стороны, и уже через пару десятков метров его луч ослабевает настолько, что едва освещает стену. Атмосфера рассеивает фотоны, а ветер и тепловые потоки дополнительно искажают волновой фронт. Но если проложить для света невидимую трубу прямо в воздухе, луч пойдёт по ней, как вода по шлангу.
Двести сорок две тысячи триста двадцать семь галактик — как песчинок на пляже. Но астрономы превратили этот хаос в карту: алгоритм UMAP (метод машинного обучения) взял у каждой из галактик одиннадцать параметров — семь цветов от оптики до среднего инфракрасного диапазона (это фотометрия), звёздную величину, радиус и фотометрическое…
Вы слушаете далёкий шёпот звёзд, а рядом кто-то постоянно двигает стул. В гравитационно-волновых телескопах эту роль играет рассеянный свет — он отражается от дрожащих поверхностей и создаёт ложные сигналы. Особенность таких помех в том, что они выглядят как повторяющиеся дуги на частотно-временной карте, словно серия арок, уходящих вдаль.
Ночная река усеяна крошечными искрами. Это не планктон — это функциональная пыльца-сенсор, миллиметровый прибор, который сам плывёт и сам измеряет химию воды.
Каждая частица — маленькая лаборатория. Внутри неё встречаются два реагента: один вызывает свечение при контакте с загрязнителем, второй — цветной фильтр — отсекает лишние помехи.
Представьте себе рельс, вдоль которого, словно крошечные вагончики, скользят антенны-прищепки. Каждая из них испускает радиосигнал — невидимую волну, распространяющуюся со скоростью света . Смартфон, принимая эти сигналы, замеряет микроскопические задержки и по ним вычисляет расстояние до источника.
Обычный радар работает как фотограф-любитель: делает серию мутных снимков и пытается склеить из них панораму. Детали размыты, а в длинном коридоре или толпе робот легко теряется.
Принцип радара напоминает эхолокацию летучей мыши: он излучает радиоволну и ловит отражённое эхо.
В безмолвном океане Галактики зрелые цивилизации, вероятно, давно избрали неожиданную стратегию: вместо громогласных маяков они рассеивают тихих светлячков — автономные межзвёздные лазерные маяки, дрейфующие в пустоте и роняющие микросекундные вспышки. Эти «семена контакта» не привязаны к родным звёздам и не гаснут в их сиянии.
Гравитационные волны от слияния чёрных дыр звучат как басовые аккорды, пульсары отбивают ритм, а реликтовое излучение доносит отголоски Большого взрыва. Но есть и безмолвный игрок — тёмная материя, чьё присутствие выдают лишь гравитационные эффекты.
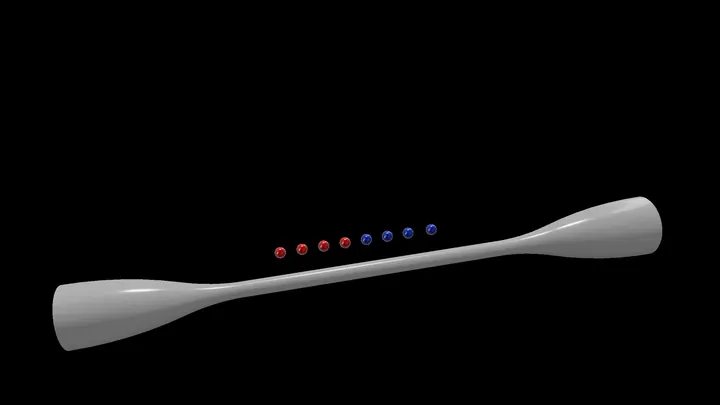
Оркестр без дирижёра, где музыканты слышат друг друга через общую стену. Примерно так устроен новый тип лазера: несколько атомов (излучателей) сидят вдоль световода — тонкой дорожки для света на чипе. Свет от каждого атома бежит по этой дорожке и влияет на соседей. Возникает коллективная игра, где атомы излучают согласованно, как смычки, взлетающие в один миг.
Но есть нюанс.
С тех пор как Эйнштейн предсказал гравитационное линзирование, а гравитационные волны были впервые услышаны детекторами LIGO, физики мечтали поймать линзированное эхо — повторяющийся сигнал одного слияния, размноженный гравитацией массивного тела.
Заводской лазер, который на производстве режет и сваривает металл, впервые заставили работать ускорителем частиц. Физики взяли стандартный иттербиевый лазер — его сердцевина из кристалла размером с ладонь — и превратили его вспышки в инструмент для разгона электронов почти до скорости света.
Вселенная пронизана невидимой субстанцией — сверхлёгкой тёмной материей, которая не сталкивается с обычным веществом, но может дрожать, словно туго натянутая струна.
Классический оптический дальномер действует подобно человеку, который в пустоте издаёт крик и вслушивается в эхо: прибор испускает одиночный световой импульс и регистрирует время его возвращения.
Заряженная частица проносится сквозь кремниевый датчик и оставляет за собой след из свободных электронов. Время, за которое этот заряд соберётся на электроде, зависит от того, насколько глубоко в толще кристалла он родился. Частица, влетающая прямо, прочерчивает одинаковые дорожки в соседних пикселях — и их сигналы приходят почти синхронно.
Камертон звучит невероятно чисто, но стоит к нему прикоснуться — и тон меняется почти мгновенно. Примерно такая задача стояла перед инженерами: создать лазер, одновременно обладающий двумя, казалось бы, несовместимыми свойствами — исключительной спектральной чистотой (линия излучения очень узкая, как у камертона, дающего одну ноту без дребезга) и способностью быстро перестраивать эту частоту.
Нейтронные звёзды — сверхплотные остатки массивных светил, где вещество сжато до ядерной плотности. Предел их устойчивости впервые описал Субраманьян Чандрасекар. Магнитары — экзотическая разновидность нейтронных звёзд, обладающая магнитным полем в квадриллион раз мощнее земного.
На высоте около 70 километров расположена ионосфера — разреженный слой атмосферы, ионизированный солнечным излучением. Для радиоволн она работает как гигантское зеркало: наземные антенны постоянно излучают сигнал вверх и принимают его отражение.
Сотня человек говорит одновременно в большом зале. Вы пытаетесь расслышать одного — но голоса сливаются, кто-то шепчет, а о существовании некоторых вы даже не догадываетесь. Примерно так чувствует себя обычный лазерный газоанализатор, когда в камере сгорания или заводской трубе смешиваются десятки веществ.
Обычный лидар похож на художника, который рисует пейзаж, но видит только серые тени. Он точно измеряет расстояние до каждой точки, но не может сказать, что это: камень, дерево или пластик. Чтобы узнать состав, нужен спектрометр — отдельный прибор, который работает медленно и не поспевает за быстрым сканером.
Новая система решает эту проблему иначе.
Обычный лазер похож на оркестр, где музыканты должны разогреться, прежде чем заиграть в унисон. Сначала нужно накачать энергией достаточно атомов, чтобы они «перевернулись» и были готовы излучать свет — это называют инверсией населённостей. Только тогда вспыхивает луч. Поляритонный лазер играет по другим правилам: его «музыканты» — смесь света и вещества — вступают в дело почти без подготовки.
Лазер бьёт по крошечной стеклянной решётке, и электроны, пролетая сквозь неё, разгоняются. Заглянуть внутрь невозможно, поэтому о происходящем судят по энергии электронов после ускорения — как по брызгам от камня судят о его форме.
Учёные построили цифрового двойника: компьютерную модель, которая повторяет поведение настоящего ускорителя.
Лазерная вспышка длится несколько фемтосекунд — это как если бы один миг растянули на миллион частей. В такой вспышке перемешаны сразу много цветов, от красного до фиолетового. Приборы, которые измеряют форму вспышки, часто ошибаются: одни цвета видят хорошо, другие — плохо. Из-за этого картинка получается смазанной.
Авторы статьи предлагают простой выход.
Лазер, использующий в качестве активной среды алмаз, преобразует почти половину энергии накачки в яркий жёлтый свет — эффективность 47,7% стала рекордной для устройств такого типа.
В скоплениях галактик невидимая тёмная материя служит каркасом, удерживающим звёздные системы вместе. Её форму выдаёт тусклое сияние — звёзды, вырванные из галактик приливными силами. Этот звёздный «бульон» заполняет скопление, словно жидкость, принимающая форму сосуда: он обволакивает сгустки тёмной материи, создавая точный слепок их очертаний.
Ровный лазерный луч — как натянутая струна: если она хоть чуть-чуть дрожит, музыка превращается в какофонию. В квантовом компьютере лазер удерживает атомы в ловушке, и любая дрожь частоты ломает вычисление. Поэтому раньше лазерные установки занимали целые столы, а настройка занимала недели.
Волокна в композитах, бумаге или биологических тканях часто скрыты от глаз, но их ориентация определяет прочность и свойства материала. Раньше, чтобы увидеть направления волокон, приходилось делать много снимков под разными углами и собирать трёхмерную картину — как будто нарезать батон тонкими ломтиками. Для тонких образцов такой подход не годится: ломтиков не нарезать.
Обычный лазерный дальномер работает как секундомер на стометровке: он засекает время, за которое свет сбегал до цели и обратно. Но у такого секундомера есть предел — он щёлкает с шагом в десятки пикосекунд (триллионных долей секунды). За этот шаг свет пролетает около сантиметра, поэтому мельче детали не разглядеть.
Два лазерных луча, как два карандаша, рисуют на стене невидимую шкалу. Один кончик движется чуть быстрее другого, и по тому, как их штрихи то совпадают, то расходятся, можно вычислить расстояние до стены с точностью до толщины паутинки.
В новой работе физики заставили эти два луча работать непрерывно, без пауз.
Луч лазера обычно летит прямо, как струя воды из шланга. Но что, если закрутить эту струю, как нить штопора? Получится световая пружина — луч, который при движении ещё и вращается вокруг своей оси. В каждой точке пространства его яркость описывает спираль, и если поставить на пути такого луча плоский экран, на нём появится вращающееся световое пятно.
Свет в мутной воде ведёт себя как человек в густом тумане: каждый шаг — столкновение, и картинка расплывается. Именно поэтому обычный микроскоп не видит сквозь кожу или молоко. Инженеры нашли обходной путь — смотреть в инфракрасном диапазоне, где свет меньше сталкивается с частицами.
Лазерный импульс, бегущий сквозь плазму, подобен бегуну, прокладывающему себе дорогу в толпе. Он расталкивает электроны, оставляя за собой разреженный канал — как расступается толпа за спринтером. В этом канале гребень световой волны движется чуть быстрее, чем свет в вакууме, и именно эта скорость определяет, насколько эффективно импульс передаёт энергию частицам.
Фонарик в густом тумане бесполезен: луч рассеивается, и отражённый свет тонет в помехах. Но если связать два фотона невидимой нитью, один из них может пройти сквозь туман и вернуться, а второй останется в безопасности. Такая связь называется квантовой запутанностью — когда две частицы ведут себя как единое целое, даже находясь далеко друг от друга.
Инфракрасный свет с длиной волны около трёх микрометров — рабочий диапазон для распознавания молекул: каждая молекула поглощает свет на своих характерных частотах, оставляя «отпечатки пальцев». Но до сих пор приборы для этого диапазона не могли одновременно давать широкий охват частот, достаточную мощность и точность, привязанную к атомным стандартам.
Обычный лазер усиливает свет до яркого луча. Если запустить этот процесс в обратную сторону, получится антилазер — устройство, которое всасывает свет без остатка. Но такая машина капризна: достаточно лёгкого беспорядка, чтобы поглощение сорвалось.
Физики нашли способ сделать антилазер неуязвимым.
Настройщик рояля в шумном зале не слушает все звуки подряд — он выделяет одну струну среди десятков. Похожую задачу решает новый лазерный радар: среди множества отражённых лучей он находит те, что несут информацию о вибрации цели.
Обычный радар посылает короткий импульс и ждёт эхо. Но если объект дрожит, эхо смазывается.
Рентгеновский лазер LCLS-II в Калифорнии бьёт короткими мощными вспышками — как стробоскоп на дискотеке. Между вспышками остаются тёмные паузы длиной в 26,9 наносекунды (миллиардных доли секунды). Именно в этих паузах физики хотят ловить тёмную материю — загадочное вещество, которое не светится, но притягивает обычную материю своей гравитацией.
Ледяные облака умеют притворяться водяными. Спутниковый лидар посылает вниз короткий лазерный импульс и ловит отражение. Если в облаке висят плоские ледяные пластинки, парящие горизонтально, они работают как крошечные зеркала: свет отскакивает назад почти без потерь. Для прибора такая вспышка выглядит так же, как отражение от капель воды.