El control en tiempo real se refiere a la capacidad de un sistema para ajustar su comportamiento en milisegundos basándose en mediciones en vivo de sensores, lo que le permite responder a condiciones cambiantes casi instantáneamente. En física e ingeniería, esto es crucial para estabilizar sistemas que son inherentemente inestables o están sujetos a fluctuaciones rápidas, como dispositivos cuánticos, materiales blandos o vehículos autónomos. Los títulos del corpus destacan aplicaciones que van desde chips superconductores hasta flotas autoorganizadas, todas las cuales dependen de bucles de retroalimentación que operan más rápido que la escala de tiempo natural de cambio del sistema.
Historia
El concepto de control en tiempo real surgió con el desarrollo de la teoría de control por retroalimentación en el siglo XIX, notablemente con el análisis de los reguladores centrífugos realizado por James Clerk Maxwell. El término 'tiempo real' cobró importancia con la llegada de las computadoras digitales en la década de 1950, cuando los sistemas podían procesar datos y responder dentro de un solo ciclo de máquina.
Cómo funciona
Un sistema de control en tiempo real típicamente consta de sensores que miden continuamente el estado del sistema, un procesador que compara estas mediciones con un objetivo deseado y actuadores que aplican correcciones. La clave es el bucle de retroalimentación: el ciclo de medición a corrección debe completarse en unos pocos milisegundos, lo que requiere electrónica rápida, algoritmos eficientes y comunicación de baja latencia. En sistemas cuánticos, esto a menudo implica electrónica criogénica y arreglos de compuertas programables en campo (FPGA) que procesan señales en paralelo para minimizar el retraso.
En la práctica
El control en tiempo real se utiliza en óptica adaptativa para telescopios, cancelación activa de ruido, vehículos autónomos y la estabilización de bits cuánticos en computadoras cuánticas.
Dato curioso
En el cerebro humano, el control del movimiento en tiempo real opera con un retraso de aproximadamente 100 milisegundos, por lo que atrapar un objeto que cae se siente 'instantáneo', pero en realidad es un proceso predictivo.
En un edificio de nueve pisos, con mil habitaciones por planta, algunos susurran y otros gritan. Los vecinos transmiten las palabras, pero si todos hablan demasiado bajo, el mensaje se desvanece ya en el tercer piso. Si hablan demasiado alto, para cuando llega al último piso se ha convertido en un rugido ininteligible. Entre esos extremos hay un régimen en el que el susurro llega hasta el final sin distorsión.
Un navegante con un mapa de papel traza la ruta antes de zarpar. Si el océano cambia, si la corriente se desplaza o el viento se intensifica, el mapa sigue igual. El barco avanza por una ruta obsoleta y la tripulación debe corregir el rumbo manualmente.
Un ordenador cuántico se parece a una orquesta: cada instrumento es un cúbit y el director es el procesador de control. El director no solo debe marcar el tempo, sino también cambiar la partitura a tiempo si un solista toca algo inesperado.
En una cámara ultrafría chocan dos nubes de átomos: unas decenas de átomos de cesio, que actúan como fluido de trabajo, y miles de átomos de rubidio, que forman el reservorio de calor.
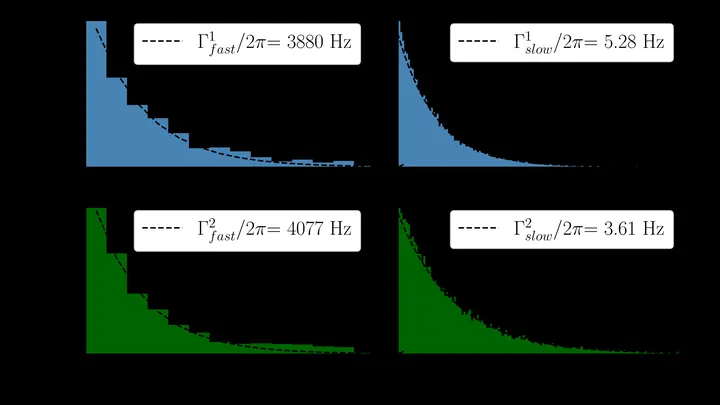
Un qubit superconductor es como un instrumento musical caprichoso: hasta que no lo afinas, no esperes una nota limpia. Pero incluso después de afinarlo, el sonido se desvía. Los culpables son diminutos defectos en el material que los físicos llaman sistemas de dos niveles. Son como grietas invisibles que aparecen y desaparecen, alterando el ritmo del procesador.
Una batidora de cocina funciona a una sola velocidad, pero si empiezas a pulsar el botón a tirones, la mezcla se bate de otra manera. Algo parecido ocurre con las reacciones químicas cuando la velocidad de sus etapas individuales no es constante, sino que pulsa en el tiempo.
Un espejo puede mantener el rayo reflejado en un punto, incluso al girar. Los ingenieros aplicaron este mismo principio en el rango de radio, creando un espejo inteligente en un dron. Este amortigua el temblor y las vibraciones en tiempo real: predice los movimientos del aparato y se reconfigura al instante para que la señal permanezca nítida.
La comunicación a través de una red inalámbrica para robots es como una conversación en un taller ruidoso, donde cada palabra puede perderse en el ruido o llegar con retraso. En este caos —la entropía del canal— los robots no logran ceder el paso, la coordinación se desmorona.
En cuanto la cámara del robot se sacude, deja caer la pieza: su red neuronal está confundida. Pero si miramos sus señales, parecen constelaciones en una галактике: cuando todo va bien, se agrupan en un sector, y antes de un error, se desplazan bruscamente a otro. La frontera entre ellos es recta, como un canal entre arrecifes.
Estás bajo la ducha: giras el grifo y el agua sale helada o hirviendo. Las tuberías tienen vida propia: la presión fluctúa impredeciblemente. El nuevo controlador aprende sobre la marcha: no conoce el sistema de fontanería, pero en minutos se adapta y ajusta suavemente la temperatura, sin violar los límites de seguridad.
En aguas tranquilas, la ruta es clara. Pero en corrientes turbulentas, el robot necesita otra estrategia. Los enfoques habituales requieren un mapa preciso de las corrientes, aunque en la realidad es imposible obtenerlo. La naturaleza actúa de otra manera: los peces sienten la presión y los remolinos justo al lado de su cuerpo.
Un grupo de búsqueda rastrea un campo brumoso. Al principio, las personas se dispersan ampliamente: una alta 'temperatura' de búsqueda significa una gran variedad de intentos. Al encontrar un rastro, se acercan. Pero la velocidad de acercamiento es crítica: si se estrecha el círculo demasiado pronto, el mejor hallazgo quedará fuera.
Una persona en un bote gira desplazando el peso de su cuerpo. El mismo truco emplea el barco no tripulado: el giro lo realiza una carga móvil dentro del casco. Una red neuronal controla su movimiento, anticipando el caos de las olas y las ráfagas de viento.
El servicio en la nube distribuye órdenes a un enjambre de drones sin conocer sus movimientos. Las señales están cifradas, pero cada maniobra deja una huella apenas perceptible en el cifrado, como la tinta que traspasa el papel al presionar con el bolígrafo.
Imagina una flota de muchos barcos, semejante a una galaxia — un enorme sistema estelar donde cada elemento obedece a una dinámica común. De vez en cuando, uno de los barcos falla, estallando como una supernova — un evento catastrófico que puede romper la integridad de toda la formación.
La tecnología compleja —desde drones hasta robots cirujanos— a veces se comporta como un mustang salvaje: llena de desorden y caprichos, donde un leve contacto provoca una tormenta. En lugar de memorizar fórmulas, el nuevo método observa el sistema como un jinete adiestrador.
En el desarrollo embrionario, la célula se asemeja a un músico en una gran orquesta: debe tocar su parte guiándose por el director, el gradiente de moléculas señalizadoras. Pero el director no es fiable: la concentración de morfógenos fluctúa constantemente. ¿Cómo es que el violonchelista no se equivoca y toca la melodía del violín?
En pos de las ondas gravitacionales — ondulaciones del espacio-tiempo dejadas por agujeros negros y estrellas de neutrones — detectores como LIGO bombean sus brazos con luz de una potencia cegadora.
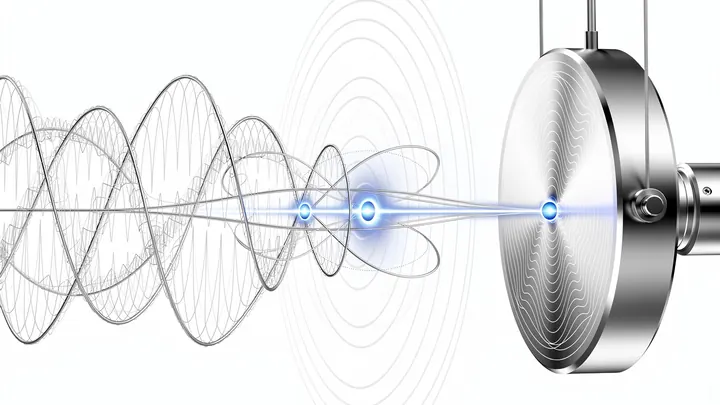
En el laboratorio hay una trampa: un «pozo» invisible de campos eléctricos donde flota una mota de polvo cargada de unos cien nanómetros. Oscila de un lado a otro como el péndulo de un reloj.
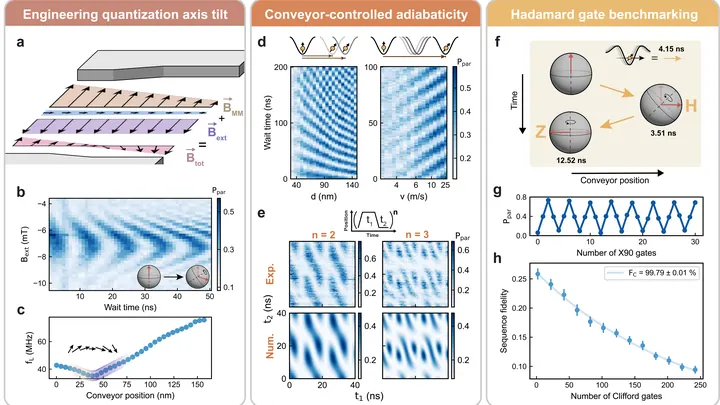
Un ordenador cuántico se parece a una orquesta, donde cada músico —un cubit— debe tocar su parte con precisión y a tiempo. Normalmente, los músicos se sientan en lugares fijos y se conectan mediante atriles y cables. Pero, ¿y si se les permitiera moverse libremente por el escenario y el movimiento mismo se convirtiera en parte de la música?
Un péndulo que oscila por sí solo, sin que nadie le dé cuerda: en el mundo cuántico, estos “péndulos” se llaman cristales de tiempo. En ellos, el movimiento rítmico surge espontáneamente y no se desvanece. Pero hasta ahora, controlar ese ritmo era casi imposible: cualquier intervención amenazaba con destruir el frágil orden.
En el mundo de los átomos y las partículas, todo tiende al reposo: las partículas pierden energía, como un columpio se amortigua por la pérdida de energía (es decir, la fricción). Pero muchos dispositivos —desde los máseres de hidrógeno hasta los relojes atómicos— viven gracias a ciclos repetitivos.
Un superconductor es un material que, cuando se enfría mucho, conduce la corriente sin pérdidas, como el agua que fluye por una tubería perfectamente lisa. Pero si lo golpeas con un destello corto de luz, pierde esa propiedad rápidamente.
Una IA ha aprendido a dirigir la orquesta cuántica. Sus instrumentos: circuitos superconductores, átomos artificiales que se mantienen más fríos que el espacio interestelar. Esta IA directora diseña y ejecuta partituras experimentales completas, no solo tocando notas sino creándolas sobre la marcha.
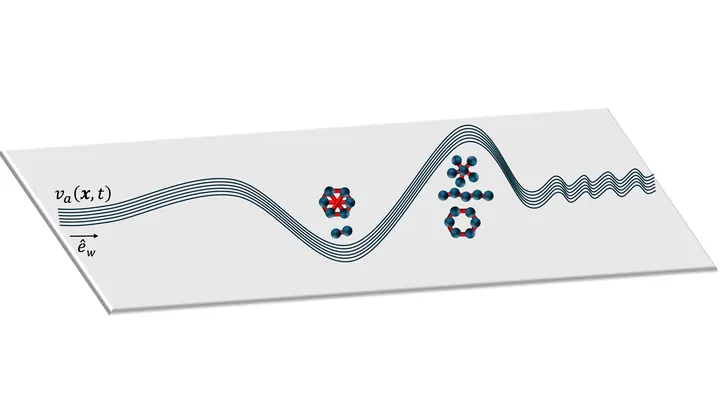
Los polímeros son largos filamentos de átomos de carbono e hidrógeno. En las células vivas, se encuentran con flujos de señales químicas que pulsan como el oleaje. Las cadenas largas y los anillos cerrados se comportan como hábiles surfistas: atrapan la ola y se deslizan con ella.
Para entender un mecanismo, hay que moverlo. Un niño que desmonta un despertador no se limita a mirar los engranajes: hace girar la ruedecita y escucha cómo cambia el tictac. Igual hacen los científicos: en lugar de observar pasivamente, envían al sistema señales de entrada especialmente elegidas y observan la respuesta.
La miel espesa se extiende lentamente sobre el plato. En un mundo así, donde la fricción suprime la inercia, el movimiento no lo gobierna la fuerza, sino la viscosidad. Así se comportan muchos materiales blandos: geles poliméricos, suspensiones coloidales, el contenido de las células vivas.
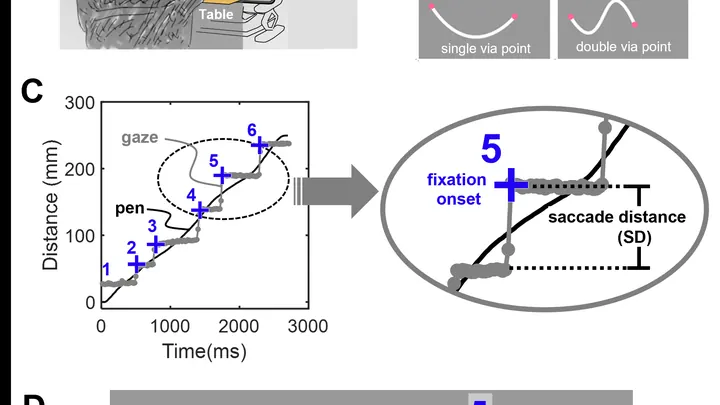
Cuando la mano traza una línea, la mirada casi siempre va por delante, como un explorador que se asoma a la curva antes de que la columna doble. Pero, ¿cuánto se adelanta? Resulta que cada persona tiene su propia distancia, y no cambia de un intento a otro.
Un ordenador cuántico es como una orquesta en la que cada músico debe tocar con una precisión de una milmillonésima de segundo. Si un instrumento se desafina, toda la sinfonía se derrumba. Por eso, los científicos observaron durante un año entero 27 qubits, las celdas más simples de memoria cuántica.
En el océano a veces surge una ola solitaria enorme que crece de la nada y desaparece. Estas olas gigantes son raras pero peligrosas. Destellos raros y potentes similares ocurren en otros sistemas, desde los mercados financieros hasta los láseres. El problema es que son difíciles de predecir y mucho más de provocar a voluntad.
En los circuitos superconductores con los que se construyen las computadoras cuánticas, de vez en cuando nacen partículas extra: las cuasipartículas. Son como transeúntes aleatorios que irrumpen en el trabajo del procesador y estropean los cálculos.
Una viga fina y flexible tiembla con el golpe, y la onda corre por ella como un rizo en el agua. A lo largo de la viga se colocan siete pares: el sensor percibe la flexión, el motor empuja la viga en respuesta al instante. Cada par es como un pequeño diapasón que oscila en contrafase y apaga el temblor en su punto. La onda no puede pasar más allá: en ciertas frecuencias llega el silencio.
En 1867, James Clerk Maxwell imaginó un demonio que clasifica las moléculas de un gas y, con ello, viola la segunda ley de la termodinámica. El demonio necesita conocer las velocidades de las partículas.
Golpea un gong y el sonido se desvanecerá en capas: el zumbido grave persiste más tiempo, los sobretonos agudos desaparecen primero, dejando tras de sí el silencio. Así, un cúbit, al vivir su vida cuántica, deja no uno, sino tres ecos de su propio pasado.