La inferencia bayesiana es un método matemático para estimar la probabilidad de una hipótesis a partir de nuevas observaciones. Requiere tres componentes: la probabilidad a priori (grado inicial de confianza en la hipótesis), la función de verosimilitud (cuán probables son los datos si la hipótesis es cierta) y la constante de normalización (probabilidad total de los datos bajo todas las hipótesis posibles). El resultado es la probabilidad a posteriori: aquello en lo que usted cree después de considerar las evidencias. A diferencia de la estadística clásica, el enfoque bayesiano responde directamente a la pregunta «¿cuál es la probabilidad de que la hipótesis sea cierta dados estos datos?», en lugar de «¿cuál es la probabilidad de obtener estos datos si la hipótesis es cierta?».
Historia
El teorema de Bayes fue formulado por primera vez en un trabajo publicado póstumamente por Thomas Bayes (1763), y luego redescubierto y difundido de forma independiente por Pierre-Simon Laplace en 1774. Laplace lo aplicó para estimar la masa de Saturno y en estudios demográficos. En el siglo XX, el interés resurgió gracias a los trabajos de Harold Jeffreys, quien introdujo distribuciones a priori no informativas, y de Leonard Savage, que desarrolló la axiomática de la probabilidad subjetiva. Con la aparición de potentes métodos computacionales, como el algoritmo de Metropolis-Hastings (1970) y el muestreo de Gibbs, la inferencia bayesiana se volvió aplicable a modelos complejos en ciencias de datos.
Cómo funciona
La inferencia se basa en el teorema de Bayes: P(H|D) = P(D|H) * P(H) / P(D), donde H es la hipótesis y D los datos. P(H) (a priori) refleja el grado inicial de confianza, P(D|H) (verosimilitud) es la probabilidad de obtener los datos D si H es cierta, y P(D) es la probabilidad marginal de los datos, que actúa como normalización. En la práctica, el cálculo directo del denominador, una integral sobre todas las hipótesis, a menudo es inviable, y se recurre a métodos de Monte Carlo basados en cadenas de Markov (MCMC) para aproximar la distribución a posteriori. Paquetes modernos como Stan y PyMC automatizan estos cálculos.
En la práctica
Los filtros de spam aprenden de sus marcas, las pruebas médicas ajustan el diagnóstico según nuevos síntomas.
Dato curioso
El descifrador de códigos británico Alan Turing utilizó métodos bayesianos durante la Segunda Guerra Mundial para descifrar «Enigma», asignando probabilidades a diferentes configuraciones de la máquina basándose en los mensajes interceptados.
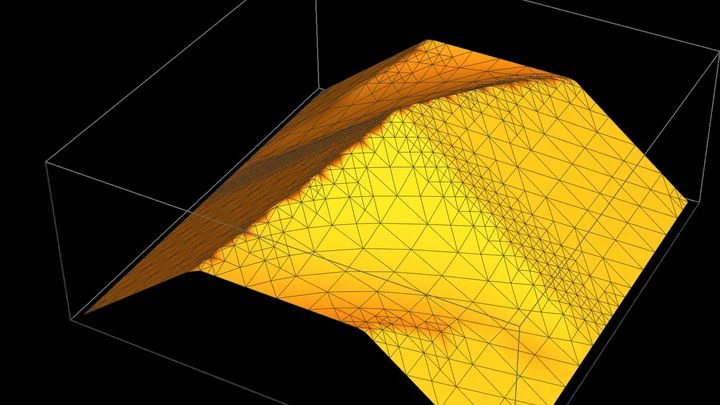
En una banda de goma que se estira en el laboratorio actúan a la vez tres mecanismos distintos de elasticidad. Con poca elongación manda la ley de Hooke; con elongación media, la elasticidad entrópica de las cadenas; y con elongación fuerte, el endurecimiento por cristalización.
Un fotógrafo retrata el mismo paisaje con tres objetivos distintos. En las tres fotos se ve lo mismo, pero la suavidad de los detalles, la nitidez de los contornos y hasta la visibilidad de los objetos pequeños cambian de un objetivo a otro. Con los mapas del cerebro pasa igual: un mismo conjunto de datos, pasado por distintos filtros de suavizado, cuenta historias un poco diferentes sobre el envejecimiento.
Un intérprete se distrae con cada ruido en la sala, y una reunión de una hora se convierte en dos. Algo parecido ocurre con los modelos fundamentales moleculares: aprenden el lenguaje de las moléculas a partir de corpus enormes, pero para cada nueva conversación requieren un ajuste. Monroe cambia las reglas: no aprende un idioma nuevo, sino que capta al instante el sentido común a partir de unos pocos ejemplos.
Un ingeniero de proteínas se parece a un cocinero que intenta hacer un plato que sea a la vez sabroso, saludable y barato. Al cambiar un ingrediente, corre el riesgo de estropear otro. Antes, los asistentes informáticos solo podían evaluar las propiedades de las proteínas por separado, sin ver cómo se relacionan entre sí.
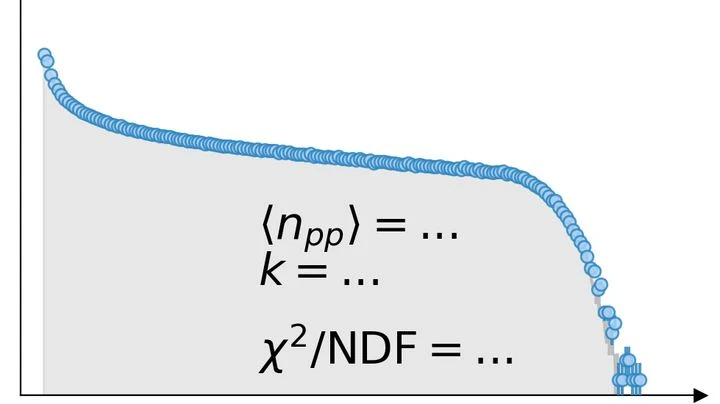
Cuando dos núcleos pesados chocan entre sí a gran velocidad, no se golpean por completo, como bolas de billar. Solo una parte de su materia entra en contacto. Cuántos nucleones (protones y neutrones) participaron realmente en la colisión y cuántos pasaron de largo no se sabe de antemano. De este número dependen todas las mediciones posteriores, pero no se puede ver directamente.
En el almacén hay cajas con manzanas y peras. Hay muchas manzanas y pocas peras. Pero cuando el encargado dice «fruta con piel lisa», por alguna razón recordamos más a menudo la rara pera que la frecuente manzana. Eso es el efecto de la tasa base inversa: un fallo persistente en cómo el cerebro resuelve la ambigüedad entre categorías.
Un «calibrador» cósmico pronto medirá una estrella de neutrones con una precisión de cien metros. Para un objeto de un par de decenas de kilómetros de diámetro, es como medir el grosor de un cabello humano desde un kilómetro de distancia.
Una estrella de neutrones es el remanente de una supernova que explotó.
La célula de la ameba Dictyostelium se arrastra sobre el vidrio. Su camino queda registrado: una cadena de puntos en el plano. Pero, ¿qué fuerzas la empujan? Dentro de la célula trabaja un motor molecular: las proteínas tiran, la membrana se estira, el agua presiona.
Doscientos millones de estrellas. En el centro de la Galaxia, donde apuntará el futuro estudio del telescopio Nancy Grace Roman, unas 250 veces durante la misión la luz de una de ellas temblará por un toque invisible.
4 610 universos — exactamente esa cantidad de modelos cosmológicos necesitaron los astrofísicos para demostrar que la familiar máscara gaussiana ya no funciona para los datos de nueva generación.
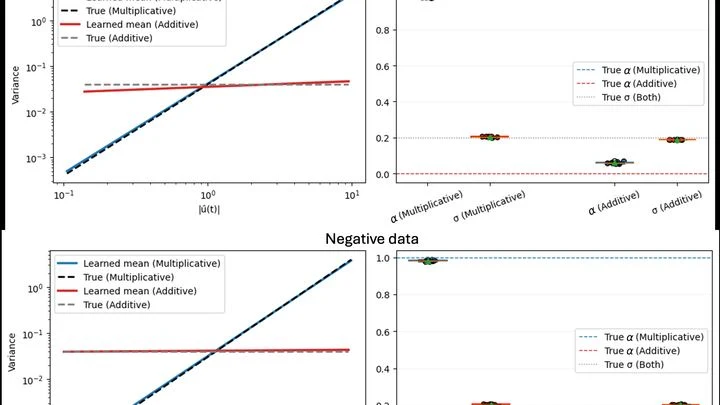
Reconstruir una imagen completa a partir de fragmentos es como distinguir la melodía de una orquesta en una sala ruidosa. Este tipo de tareas se presentan en la fotometría, donde a partir de un tenue centelleo se recupera el brillo de una estrella. Los métodos tradicionales requieren información precisa sobre el ruido, que casi nunca se conoce.
Los jueces automáticos del habla son algoritmos que evalúan la pronunciación y las emociones. Sin embargo, a menudo funcionan como un crítico culinario que emite un veredicto tras leer el menú, pero sin probar el plato.
Mira el cielo nocturno: no es un puñado de luces, sino un manuscrito de múltiples capas. Bajo la brillante tinta de las estrellas y las galaxias aflora un texto pálido, casi borrado.
En un mapa topográfico, las gotas de lluvia eligen su camino: al caer en una ladera, fluyen hacia el río A; en otra, hacia el río B. El observador solo ve los meandros de los ríos (variables de respuesta Y) y sabe de qué ladera proviene el agua (instrumento Z), pero no ve las gotas en sí (factores no observables ε).
El Universo no está en silencio: está lleno de un continuo rumor de ondas gravitacionales. Dentro de una década, el observatorio espacial LISA afinará sus «oídos» al rango de milihercios, y la fuente más rica resultará ser nuestra Galaxia: decenas de miles de pares de enanas blancas girando en una danza…
Estamos acostumbrados a pensar que notar solo las confirmaciones de nuestras suposiciones es un error. Pero cálculos recientes, inspirados en el comportamiento de las ondas, le dan la vuelta a esta visión. Resulta que el hábito de buscar lo familiar es la mejor manera de reducir el ruido informativo (los científicos lo llaman entropía).
El crecimiento de una población, visto desde fuera, se parece a un tren que acelera: primero avanza apenas, luego gana velocidad. Pero basta con mirar los datos para que la imagen se vuelva borrosa. En una medición hay una docena de individuos, en otra, de repente, un centenar.
Compras una báscula de cocina nueva, pero en lugar de mostrar el peso exacto, solo indica la desviación respecto a una "norma". Para saber cuánto pesa una manzana, primero tienes que pesar decenas de otras manzanas y calcular el promedio.
Un laboratorio envía a un robot una lista de mil moléculas candidatas para un nuevo fármaco. El robot predictor, entrenado con datos antiguos, da para cada una una evaluación de 'apta o no apta'. Pero cuando la lista proviene de un área desconocida —otro virus o un tumor raro—, el robot empieza a confundirse. Su confianza sigue siendo alta, pero los aciertos reales caen a cero.
Un espectro es como una fotografía del interior de una sustancia, tomada con luz. Cuando un haz atraviesa la muestra o se refleja en ella, las moléculas dejan en esa foto unas bandas oscuras características: los picos. Pero si la imagen está sobreexpuesta o cubierta por un velo gris, distinguir los detalles resulta casi imposible.
Mete un dedo en el agua una sola vez y, con esa única sensación, intenta adivinar su temperatura. En el mundo cuántico, estas mediciones únicas ocurren a cada paso, solo que lo que hay que adivinar son parámetros invisibles: por ejemplo, la fuerza de compresión de un rayo láser.
La búsqueda de vida en planetas lejanos es como diagnosticar una enfermedad rara con una prueba de precisión desconocida. Un resultado positivo aislado no significa nada: ¿y si es un fallo?
La mano descansa sobre la mesa y llegan dos vibraciones cortas a la muñeca, una tras otra. Hay que decir cuál es más fuerte. La tarea parece simple, pero la respuesta depende de cuál vibración fue primero. Si la primera es débil y la segunda fuerte, la diferencia parece mayor que cuando se invierten.
Un álbum con cientos de fotos familiares guarda muchas historias. Si miras cada foto por separado, es fácil pensar que el tío es un verdadero gigante: ese día estaba un escalón más arriba que los demás. Pero basta con hojear todo el álbum para darse cuenta de que su estatura es normal; simplemente el escalón apareció en un par de fotos.
En los auriculares con los que se escucha una orquesta lejana, de vez en cuando algo cruje. El crujido puede ser tan fuerte que ahogue la música o incluso se mezcle con ella.
Cuando un neutrón o un protón penetra en un núcleo atómico, se comporta como una pelota que golpea una pared irregular: puede rebotar de muchas maneras, dependiendo de dónde impacte.
Un cuchillo de cocina y un pelador de verduras por separado sirven para distintas tareas, pero cuando un cocinero aprende una receta nueva, a menudo agarra el mismo cuchillo para todo. Parece que el cerebro hace algo similar cuando aprende una nueva habilidad para distinguir imágenes.
La luz nacida en el momento del Big Bang tardó casi 14 mil millones de años en llegar hasta nosotros. Pero en su camino atravesó los campos gravitacionales de galaxias y cúmulos de materia oscura, que curvaron sus rayos. Para un observador, esto se ve como una imagen estirada y borrosa, como a través de un vidrio viejo de ventana.
Para entender un mecanismo, hay que moverlo. Un niño que desmonta un despertador no se limita a mirar los engranajes: hace girar la ruedecita y escucha cómo cambia el tictac. Igual hacen los científicos: en lugar de observar pasivamente, envían al sistema señales de entrada especialmente elegidas y observan la respuesta.
Las estrellas en las afueras de las galaxias giran más rápido de lo que dictan las leyes de la física si solo contamos la materia visible. Esta paradoja fue descubierta en el siglo XX por Vera Rubin y Fritz Zwicky.
Los antiguos registros meteorológicos guardan sorpresas: la columna del termómetro salta de repente medio grado, no por el clima, sino porque en la estación cambiaron el instrumento. Estos cambios bruscos en los datos se denominan puntos de cambio, y separarlos de las verdaderas señales climáticas es una tarea con la que lidian los estadísticos.
El diagnóstico genético se parece a comparar dos fotografías tomadas con cámaras distintas. Si una cámara altera un poco los colores, en la imagen aparecen «defectos» que no existen en la realidad.
Una estrella de neutrones es una esfera del tamaño de una ciudad, pero pesa como una vez y media el Sol. Dentro de esa esfera, la materia está tan comprimida que una cucharadita pesaría miles de millones de toneladas. Pero los físicos no saben con certeza de qué está hecha exactamente esa materia.
En el interior de una estrella de neutrones, la materia está comprimida a densidades inimaginables. Antes, los científicos especulaban sobre cómo estaban organizadas las cosas allí, probando posibles ecuaciones que relacionan presión y densidad. El nuevo enfoque descarta las conjeturas: vincula directamente la masa y el radio, que son medibles, con la estructura interna.
La galaxia es como una ciudad de noche: la mayoría de las ventanas brillan constantemente, pero a veces un rascacielos se enciende con todas sus luces y se apaga de inmediato.