El lagrangiano es una función que depende de las coordenadas y las velocidades de todas las partes del sistema. En lugar de considerar fuerzas, como en la mecánica de Newton, aquí se opera con energías: cinética (energía del movimiento) y potencial (energía de posición). Del principio de mínima acción se sigue que el movimiento real del sistema transcurre de manera que la diferencia total de estas energías a lo largo de la trayectoria sea mínima. Este enfoque es especialmente cómodo para sistemas con ligaduras, por ejemplo un péndulo de hilo inextensible, y permite deducir las ecuaciones del movimiento (ecuaciones de Euler-Lagrange).
Historia
Fue presentado por primera vez por Joseph-Louis Lagrange en su «Mécanique analytique» (1788) con el objetivo de construir una mecánica sin construcciones geométricas. En el siglo XIX, William Rowan Hamilton lo reformuló en el formalismo hamiltoniano. Henri Poincaré desarrolló la teoría de sistemas dinámicos. Emmy Noether demostró en 1918 el teorema que relaciona las simetrías continuas del lagrangiano con las magnitudes conservadas. En la teoría cuántica de campos, el lagrangiano se convirtió en la base del Modelo Estándar.
Cómo funciona
Para un sistema con coordenadas generalizadas q_i, el lagrangiano se escribe como L(q, q̇, t) = T − V. Las ecuaciones de Euler-Lagrange se obtienen de la exigencia de que la variación de la acción sea nula. Por ejemplo, para una partícula en un campo potencial, L = ½ m ẋ² − V(x). El teorema de Noether afirma: a cada simetría continua del lagrangiano le corresponde una integral del movimiento (energía, momento, etc.).
En la práctica
Se utiliza para calcular las órbitas de los planetas, las trayectorias de los cohetes, optimizar dispositivos mecánicos y en los fundamentos de la teoría cuántica.
Dato curioso
El método de Lagrange permitió resolver problemas que eran demasiado complejos para aplicar directamente las leyes de Newton, como el movimiento de sistemas de muchos cuerpos con restricciones.
Cuando los planetas giran alrededor del Sol, no solo siguen sus órbitas: también se atraen ligeramente entre sí. Es como un baile en el que cada pareja siente el movimiento de los demás. Los científicos decidieron averiguar cuánto cambia esta atracción mutua las trayectorias de los planetas.
Resulta que hay pequeñas correcciones que antes no se tenían en cuenta.
Dos cuerpos masivos, suspendidos en una superposición cuántica, recuerdan a una pareja de bailarines que intenta mantener un ritmo común mientras a su alrededor una orquesta hace ruido. Cada onda gravitacional es como un músico que los saca del compás.
La célula de la ameba Dictyostelium se arrastra sobre el vidrio. Su camino queda registrado: una cadena de puntos en el plano. Pero, ¿qué fuerzas la empujan? Dentro de la célula trabaja un motor molecular: las proteínas tiran, la membrana se estira, el agua presiona.
Un péndulo en una habitación ruidosa recibe constantemente empujones de la gente que pasa. Su movimiento es una mezcla de oscilaciones regulares y sacudidas aleatorias. Algo similar les sucede a las débiles ondas gravitacionales en el contexto de un universo en expansión.
El universo temprano no se parecía a un estanque tranquilo, sino a un caldero burbujeante. La materia fluía, chocaba y se arremolinaba, todo en medio de la rápida expansión del propio espacio. Para entender cómo de esa sopa caliente nacieron las estrellas y las galaxias, los físicos construyen simulaciones digitales.
En una habitación oscura suena música. En el suelo se ha esparcido polvo fino, casi invisible. Las bajas frecuencias hacen que se agrupe en patrones caprichosos: filamentos, cúmulos, vacíos.
Una diminuta esfera magnetizada flota en el vacío, sostenida por campos invisibles. Comienza a girar alrededor del eje del campo magnético, igual que una peonza a la que se le ha dado un ligero impulso. Esto es la precesión. Pero cuando la esfera se vuelve muy pequeña, entran en juego las leyes cuánticas.
Los científicos tomaron 16 actividades cotidianas — desde lavar platos hasta hacer sentadillas — y descompusieron los movimientos en componentes elementales, como un espectroscopio descompone la luz en un espectro. Comparando tres enfoques, encontraron una clave inesperada para el reconocimiento: basta con un fotograma congelado promediado.
Un remolcador espacial con motor iónico acelera lentamente, pero gasta muy poco combustible. Para pasar de una órbita a otra hay que resolver un problema complicado: cuánto tiempo encender el motor y hacia dónde dirigirlo. Normalmente se busca el vuelo más rápido para una masa dada de la nave.
Un puñado de arena cae sobre la mesa y cada grano rueda hacia abajo hasta detenerse en una hondonada. Así funciona el potencial: la superficie de la mesa les dice a las partículas hacia dónde moverse. Pero en un río con remolinos no hay una única depresión hacia la que todo tienda. El agua gira, regresa, serpentea. Para tales sistemas, el mapa habitual de «valles y colinas» no sirve.
Multitud en una estación de metro a la hora punta. Unos corren hacia la escalera mecánica, otros se detienen ante la pantalla de horarios, otros rodean una columna. Cada paso no es solo una reacción a lo que hay justo delante de la nariz. La persona calcula de antemano dónde estará su vecino dentro de un segundo y ajusta su ruta. Esta mirada al futuro se llama en física comportamiento anticipatorio.
Una orquesta toca sin director y se oye que el tempo se acelera y se ralentiza. Solo se tiene la grabación del sonido, no la partitura. ¿Se puede deducir de esa grabación qué cuerda hay que tocar para que toda la orquesta suene más uniforme? Algo parecido se preguntan los científicos que estudian los sistemas complejos: el clima, la turbulencia, los ritmos biológicos.
La forma del cauce de un río sigue exactamente la ecuación que describe el crecimiento de un universo con curvatura negativa. En el laboratorio, el agua que fluye sobre arena esculpe espontáneamente un perfil transversal que coincide con la solución para el modelo Anti-de Sitter.
El campo magnético en un plasma se asemeja a una película de jabón tensada: la presión interior la expande, mientras la tensión superficial la contrae, dándole forma. Aquí ocurre lo mismo: las fuerzas magnéticas de presión y tensión se equilibran mutuamente.
La expansión del Universo se acelera, y quizás la gravedad no funciona como pensamos. Los físicos desarrollan teorías alternativas, pero para comprobarlas, hay que calcular cómo de las ondas después del Big Bang crecieron las galaxias. Estos cálculos son ecuaciones largas con cientos de términos, donde es fácil perderse.
El haz de una linterna en una habitación oscura puede mantener una mota de polvo casi inmóvil: así funcionan las pinzas ópticas. Pero la luz no solo empuja la partícula, también la sacude con empujones aleatorios. Cada fotón absorbido la golpea como un martillo invisible.
Cuando una persona respira, el aire no fluye de manera uniforme, sino en ondas. Antes, médicos y científicos solo observaban cifras generales: cuánto aire entraba en cada inhalación, cuál era el flujo máximo. Pero dentro de una sola inhalación hay matices: pequeños cambios que revelan el trabajo de nervios y músculos.
Una gota de tinta en un vaso de agua se dispersa uniformemente, pero en una taza con trozos de gelatina de frutas la tinta seguirá caminos sinuosos: en algunos lugares se atascará, en otros pasará de largo. Así también las moléculas en células vivas o en materiales porosos no se mueven sobre un campo liso, sino a través de un medio con desorden: en unas zonas más denso, en otras más fluido.
En una nube, miles de diminutas gotas de agua flotan en el aire. Para que llueva, necesitan crecer: unirse en gotas más grandes y volverse lo suficientemente pesadas como para caer al suelo.
Los sistemas físicos saben calcular. Si se construye un paisaje de colinas y valles de modo que el punto más bajo corresponda a la respuesta, el sistema rueda hasta allí solo, como una canica. El problema es que en el fondo suele haber una zona plana y la canica tarda mucho en quedarse quieta.
Los autores del trabajo proponen empujar la canica hacia el lugar correcto antes de empezar.
Para no perder de vista a un futbolista veloz, un dron no necesita una baliza brillante: basta con reconocer su silueta. De igual manera, ahora una red neuronal sigue a los microbios: el algoritmo analiza una imagen normal del microscopio y encuentra al instante una bacteria en una gota de agua.
Una pinza láser es un haz de luz que atrapa y mueve objetos diminutos, como bacterias o motas de polvo. Si hay que llevar una partícula del punto A al punto B, se podría tirar de ella directamente. Pero eso gastaría más energía que una ruta ingeniosa con rodeos.
Una partícula activa es un objeto microscópico que se impulsa a sí mismo, como un nadador diminuto.
Una computadora normal, cuando busca una ley de la naturaleza a partir de datos, intenta adivinar una fórmula completa de una sola vez. Es como si un cocinero, sin conocer la receta, echara todos los ingredientes a la vez en la olla y esperara que saliera una sopa. La mayoría de las veces sale una papilla incomible: la fórmula es larga pero sin sentido, y con datos nuevos se equivoca.
Una partícula diminuta flota en un rayo láser, como una mota de polvo en la luz de una linterna. Las moléculas de agua la empujan constantemente, de forma desordenada y desde todas las direcciones. Normalmente, estos empujones estorban: la partícula se sacude y las mediciones precisas se convierten en una lotería.
El corazón no se contrae todo a la vez, sino en forma de onda: la señal eléctrica recorre el músculo y, tras ella, como un rizo en el agua, se propaga la contracción. En la arritmia, esa onda se desordena: en algún punto se retrasa, en otro se vuelve un bucle, y la bomba empieza a trabajar a destiempo.
Una partícula cargada que gira en un campo magnético no se queda callada: emite luz. Esa luz se llama radiación de sincrotrón y aparece en todas partes, desde galaxias lejanas hasta aceleradores de laboratorio.
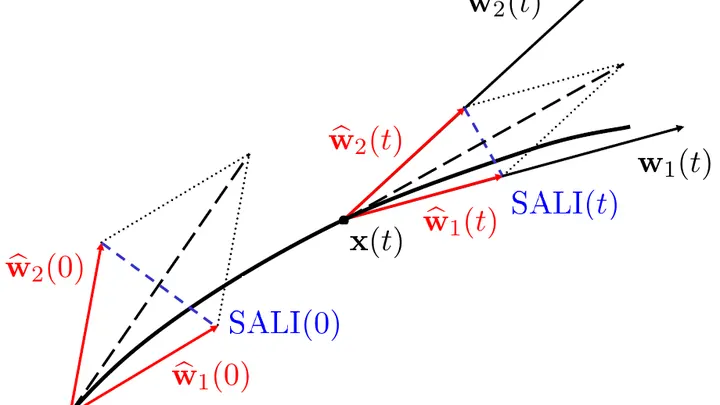
Lanza una piedra a un estanque tranquilo: las ondas se expandirán uniformemente. Lánzala a una corriente turbulenta: el agua girará de manera impredecible. Una pregunta similar ha inquietado a los científicos durante mucho tiempo: ¿cómo saber, solo por la trayectoria de una partícula, si su movimiento es caótico?
Un traductor está en una reunión donde se habla un idioma desconocido. No entiende las palabras, pero nota que cuando uno sube la voz, otro empieza a asentir un minuto después. Al principio parece casualidad, pero con el tiempo el traductor aprende a entender quién influye sobre quién.